Від захоплення завдань до робочого процесу: Як гуманоїдні роботи навчаються фабричної роботи
Запис операторів, які вже виконують роботу, а потім перетворення цього на готовий до розгортання гуманоїдний робочий процес. Ось як Field Deployment Engineers компанії Motion та AI Workflow Builder запускають робота для виконання Ваших завдань.
Motion1 Inc. ·
Кінець програмування роботів, яким ми його знаємо
Відтоді, як роботи існують у промисловості, для виконання ними корисної роботи потрібне було спеціалізоване програмування. Незалежно від того, чи була мова пропрієтарною – як, наприклад, пульти керування, що використовуються для промислових маніпуляторів – чи загального призначення, як Python і C++, фундаментальне обмеження було однаковим: людина з глибокими технічними знаннями мала вручну визначати кожен аспект поведінки робота, від логіки завдань високого рівня до траєкторій окремих суглобів.
Фізичний ШІ долає це обмеження. Як тільки модель може спостерігати за виконанням завдання та виводити наміри, що стоять за рухом, визначення поведінки переходить від написання коду до демонстрації роботи.
Це обмеження сформувало всю економіку робототехніки. Це означало, що кожне розгортання вимагало дорогого інженерного таланту. Це означало, що кожне нове завдання вимагало нових зусиль з програмування. Це означало, що люди, які розуміли роботу – операційні менеджери та лінійні працівники – були відокремлені від людей, які могли програмувати роботів, шаром перекладачів-консультантів та інженерів, що додавало витрат, часу та непорозумінь на кожному етапі.
Егоцентричне захоплення завдань – це технологія, яка усуває це обмеження. Операційний менеджер показує, що потрібно зробити – записано з його власної точки зору під час виконання, разом з усним описом кроків: взяти продукти з конвеєра, перевірити на дефекти, упакувати в коробки по шість штук, запечатати та палетувати. Field Deployment Engineers перетворюють це захоплення на готовий до розгортання робочий процес в AI Workflow Builder. Жодного інженерного найму з боку виробника. Жодного диплома з робототехніки. Жодних місяців ітерацій на заводському цеху.
Наслідки виходять далеко за межі зручності. Ця модель докорінно змінює те, хто може розгортати роботів, як швидко їх можна розгортати та за яку вартість. Це для робототехніки те саме, що електронна таблиця для фінансового моделювання, веб-браузер для доступу до інформації та смартфон для персональних обчислень: технологія, яка переносить потужні можливості від фахівців до кожного.
Всередині конвеєра
Очевидна простота демонстрації завдання та отримання робочого процесу приховує складний конвеєр агентів ШІ, що працюють злагоджено. Розуміння того, що відбувається за лаштунками, є корисним для оцінки зрілості та надійності різних платформ розгортання.
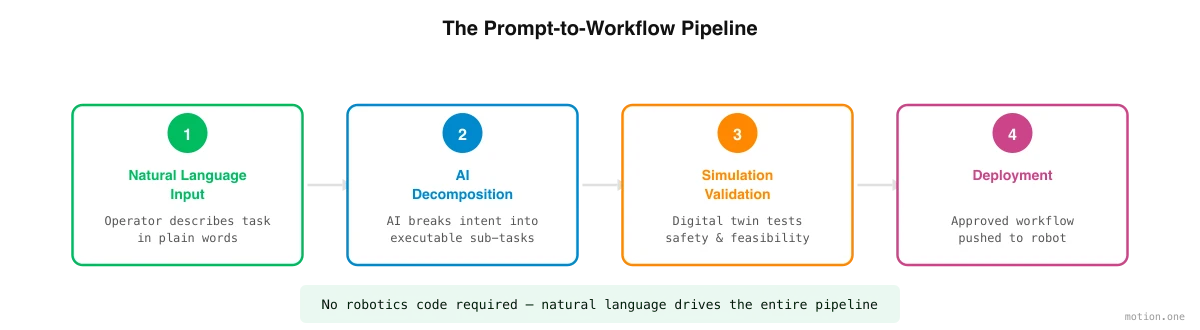
Конвеєр починається з декомпозиції завдання. Спеціалізований агент ШІ аналізує захоплене завдання – записи та опис кроків оператором – і розбиває його на дискретні кроки маніпуляції. "Упакувати продукти в коробки" стає послідовністю атомарних дій: наблизитися до конвеєра, ідентифікувати продукт, захопити з відповідною силою, транспортувати до коробки, правильно орієнтувати, розмістити, відпустити, повторювати, доки коробка не буде повною, запечатати коробку, транспортувати до палети та скласти відповідно до визначеного шаблону. Ця декомпозиція повинна враховувати порядок операцій, залежності між кроками та точки прийняття рішень, де робот повинен вибирати між альтернативними діями.
Далі, агент генерації сцени створює тривимірну симуляцію реального середовища. Використовуючи фотографії та відео реального заводу – зняті звичайними камерами – агент реконструює геометрію, ідентифікує ключові об'єкти (конвеєри, коробки, продукти, палети) та призначає реалістичні фізичні властивості (маса, тертя, деформованість) кожному елементу. Результатом є цифровий двійник, специфічний для об'єкта виробника.
Агент навчання політики потім бере на себе керування, використовуючи навчання з підкріпленням та дані телеоперації на місці, щоб навчити гуманоїда виконувати кожен крок у симуляції. Робот практикує тисячі ітерацій на годину, отримуючи винагороди за успішне виконання завдання та штрафи за невдачі. Завдяки цьому процесу він розробляє політику керування – відображення від сенсорного входу до моторного виходу – яка досягає цільової точності для кожного кроку.
Агент розгортання перевіряє навчену політику за допомогою низки тестів, керує процесом перенесення з симуляції в реальність та управляє передачею фізичному обладнанню з моніторингом у реальному часі під час початкової експлуатації.
Нарешті, агент оркестрації координує роботу кількох гуманоїдів, коли завдання вимагає співпраці робота з роботом або коли кілька одиниць працюють над пов'язаними завданнями на одному об'єкті.
Що змінює захоплення завдань
Перехід від програмування до захоплення завдань – це не просто зміна інструментарію. Він докорінно реструктурує відносини між людьми, які розуміють роботу, та роботами, які її виконують.
У традиційній моделі операційний менеджер знає, що потрібно зробити, але не може безпосередньо повідомити це роботу. Він повинен пояснити це інженеру-робототехніку, який інтерпретує це (з неминучою втратою нюансів та контексту), перекладає в код (з неминучими припущеннями та спрощеннями) та ітерує (з неминучою невідповідністю між тим, що було запитано, та тим, що було доставлено). Ця гра в "зіпсований телефон" додає місяці часу, десятки тисяч доларів витрат та постійний розрив між наміром та реалізацією.
У моделі захоплення завдань операційний менеджер передає роботу так, як він її вже знає: виконуючи її на камеру та проводячи Field Deployment Engineer через неї. Workflow Builder обробляє переклад від захопленого завдання до поведінки робота. Зворотний зв'язок тісний – якщо отриманий робочий процес не відповідає наміру, менеджер повідомляє про це, і система генерує робочий процес за лічені хвилини, а не тижні.
Це не просто швидше. Це якісна зміна в тому, хто бере участь у процесі автоматизації. Глобальна чисельність інженерів-робототехніків становить десятки тисяч. Глобальна чисельність операційних менеджерів, керівників змін та експертів у галузі, які можуть продемонструвати виробниче завдання, становить мільйони. Захоплення завдань розширює коло людей, які можуть задіяти робота, на два порядки.
Цикл ітерацій
Розгортання – це не одноразовий процес, і розглядати його таким чином було б оманливо. Найефективніші розгортання використовують ітераційний цикл, який сходиться до якості, готової до виробництва, через швидкі цикли вдосконалення.
Процес починається з початкового захоплення завдання на високому рівні. Платформа генерує чорновий робочий процес і запускає його в симуляції. Операційний менеджер переглядає результати симуляції, виявляє розбіжності між поведінкою робота та бажаним результатом і надає відсутні деталі – другий запис, виправлення, обмеження, яке команда вважає само собою зрозумілим. Платформа генерує робочий процес повторно, і цикл повторюється.
Кожна ітерація займає хвилини в симуляції, порівняно з годинами або днями на заводському цеху. Більшість робочих процесів досягають якості, готової до виробництва, за три-п'ять ітерацій – процес, який можна завершити за один робочий день. Порівняйте це з п'ятдесятьма-ста ітераційними циклами, які зазвичай вимагає традиційна розробка на місці протягом кількох місяців, і прискорення стає очевидним.
Чесні межі
Захоплення завдань – це потужний підхід, але це не магія, і його поточні обмеження слід чітко розуміти.
Високоспритні завдання – нанизування ниток, зав'язування вузлів, маніпулювання дуже малими або дуже гнучкими компонентами – залишаються на межі можливостей сучасних систем. Розрив між спритністю людської руки та можливостями гуманоїдного захвату реальний, хоча він зменшується з кожним поколінням обладнання.
Нові середовища вимагають більше часу, ніж знайомі. Перше розгортання на абсолютно новому типі об'єкта вимагає більше ітерацій, ніж наступні розгортання на подібних об'єктах, оскільки моделі симуляції мають менше попередніх даних для використання.
Динамічні середовища, де умови змінюються непередбачувано – відкриті будівельні майданчики, сільськогосподарські поля, неструктуровані торгові приміщення – складніше точно симулювати, ніж контрольовані заводські умови, і отримані політики вимагають більше реального доопрацювання.
Ці обмеження реальні сьогодні. Вони також зменшуються з кожним розгортанням, оскільки "маховик даних" покращує точність симуляції, а алгоритми навчання з підкріпленням стикаються та адаптуються до все ширшого діапазону умов. Траєкторія зрозуміла: те, що сьогодні важко, завтра стане рутиною.