Tehtävän tallennuksesta työnkulkuun: Miten humanoidirobotit oppivat tehdastyön
Tallennetaan työtä jo tekevät operaattorit ja muutetaan se käyttövalmiiksi humanoidityönkuluksi. Näin Motionin Field Deployment Engineers ja AI Workflow Builder saavat robotin suorittamaan tehtäväsi.
Motion1 Inc. ·
Robottiohjelmoinnin loppu sellaisena kuin sen tunnemme
Niin kauan kuin robotteja on ollut teollisuudessa, niiden saaminen tekemään hyödyllistä työtä on vaatinut erikoistunutta ohjelmointia. Olipa kieli sitten omistusoikeudellinen – kuten teollisuusvarsiin käytetyt opetusriipukset – tai yleiskäyttöinen, kuten Python ja C++, perusrajoitus oli sama: syvällisen teknisen tiedon omaavan ihmisen oli manuaalisesti määriteltävä robotin käyttäytymisen kaikki osa-alueet, korkean tason tehtävälogiikasta yksittäisiin nivelten liikeratoihin.
Physical AI murtaa tämän rajoituksen. Kun malli pystyy seuraamaan tehtävän suorittamista ja päättelemään liikkeen takana olevan tarkoituksen, käyttäytymisen määrittely siirtyy koodin kirjoittamisesta työn näyttämiseen.
Tämä rajoitus muokkasi robotiikan koko taloutta. Se tarkoitti, että jokainen käyttöönotto vaati kallista insinööritaitoa. Se tarkoitti, että jokainen uusi tehtävä vaati uuden ohjelmointiponnistuksen. Se tarkoitti, että työn ymmärtävät ihmiset – toimintapäälliköt ja linjatyöntekijät – olivat erillään robotit ohjelmoivista ihmisistä konsulttien ja insinöörien muodostaman käännöskerrokseen vuoksi, mikä lisäsi kustannuksia, aikaa ja väärinymmärryksiä jokaisessa vaiheessa.
Egocentric task capture on teknologia, joka purkaa tämän rajoituksen. Toimintapäällikkö näyttää, mitä on tehtävä – tallennettuna omasta näkökulmastaan samalla kun hän tekee sen, sekä puhutun selostuksen vaiheista: poimi tuotteet kuljettimelta, tarkasta viat, pakkaa kuuden kappaleen laatikoihin, sulje ja lavoi. Field Deployment Engineers muuttavat tämän tallenteen käyttövalmiiksi työnkuluksi AI Workflow Builderissa. Ei insinööripalkkausta valmistajan puolelta. Ei robotiikan tutkintoa. Ei kuukausien iteraatiota tehtaan lattialla.
Vaikutukset ulottuvat paljon mukavuutta pidemmälle. Tämä malli muuttaa perustavanlaatuisesti sitä, kuka voi ottaa robotteja käyttöön, kuinka nopeasti ne voidaan ottaa käyttöön ja millä kustannuksilla. Se on robotiikalle sitä, mitä taulukkolaskenta oli talousmallinnukselle, mitä verkkoselain oli tiedonhakuun ja mitä älypuhelin oli henkilökohtaiselle tietojenkäsittelylle: teknologia, joka siirtää tehokkaan kyvyn asiantuntijoilta kaikille.
Putkilinjan sisällä
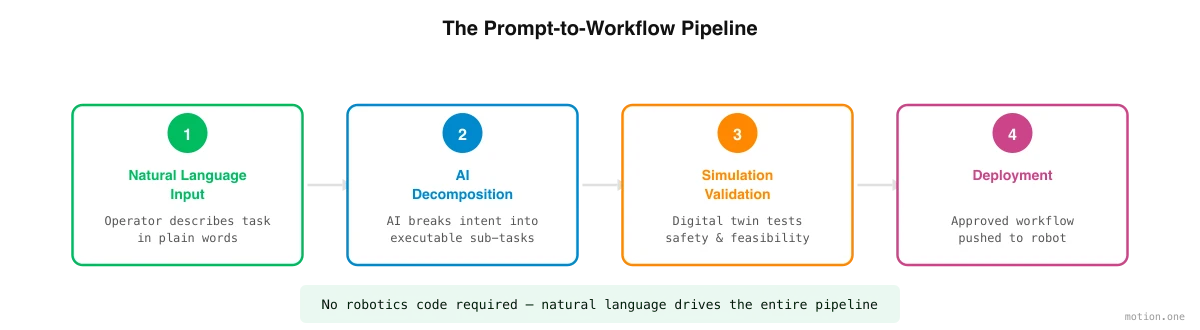
Tehtävän näyttämisen ja toimivan työnkulun saamisen ilmeinen yksinkertaisuus kätkee sisäänsä kehittyneen putkilinjan, jossa AI-agentit työskentelevät yhdessä. Sen ymmärtäminen, mitä kulissien takana tapahtuu, on hyödyllistä eri käyttöönottotasojen kypsyyden ja luotettavuuden arvioinnissa.
Putkilinja alkaa tehtävän hajottamisella. Erikoistunut AI-agentti jäsentää tallennetun tehtävän – tallenteet ja käyttäjän selostuksen vaiheista – ja jakaa sen erillisiin manipulointivaiheisiin. "Pakkaa tuotteet laatikoihin" muuttuu atomisten toimintojen sarjaksi: lähesty kuljetinta, tunnista tuote, tartu sopivalla voimalla, kuljeta laatikkoon, suuntaa oikein, aseta, vapauta, toista kunnes laatikko on täynnä, sulje laatikko, kuljeta lavalle ja pinoa määritellyn kuvion mukaisesti. Tämän hajotuksen on otettava huomioon toimintojen järjestys, vaiheiden väliset riippuvuudet ja päätöskohdat, joissa robotin on valittava vaihtoehtoisten toimintojen välillä.
Seuraavaksi kohtauksen luomisagentti luo kolmiulotteisen simulaation todellisesta ympäristöstä. Käyttäen valokuvia ja videoita todellisesta tehtaasta – tallennettuna tavallisilla kameroilla – agentti rekonstruoi geometrian, tunnistaa avainobjektit (kuljettimet, laatikot, tuotteet, lavat) ja määrittää realistiset fysiikkaominaisuudet (massa, kitka, muodonmuutoskyky) jokaiselle elementille. Tuloksena on valmistajan laitokselle ominainen digitaalinen kaksonen.
Toimintaperiaatteen koulutusagentti ottaa sitten ohjat käsiinsä käyttäen vahvistusoppimista ja paikan päällä kerättyä teleoperaatiodataa kouluttaakseen humanoidin suorittamaan jokaisen vaiheen simulaatiossa. Robotti harjoittelee tuhansia iteraatioita tunnissa, saaden palkintoja onnistuneesta tehtävän suorittamisesta ja rangaistuksia epäonnistumisista. Tämän prosessin kautta se kehittää ohjauspolitiikan – kartoituksen sensorisesta syötteestä motoriseen ulostuloon – joka saavuttaa tavoitetarkkuuden jokaiselle vaiheelle.
Käyttöönottoagentti validoi koulutetun toimintaperiaatteen useilla testeillä, hoitaa simulaatiosta todellisuuteen siirron ja hallinnoi siirtoa fyysiseen laitteistoon reaaliaikaisella valvonnalla alkuperäisen käytön aikana.
Lopuksi orkestrointiagentti koordinoi useiden humanoidien välillä, kun tehtävä vaatii robottien välistä yhteistyötä tai kun useat yksiköt työskentelevät samankaltaisten tehtävien parissa samassa laitoksessa.
Mitä tehtävän tallennus muuttaa
Siirtyminen ohjelmoinnista tehtävän tallennukseen ei ole vain työkalujen vaihtoa. Se uudelleenjärjestää perustavanlaatuisesti työn ymmärtävien ihmisten ja sen suorittavien robottien välisen suhteen.
Perinteisessä mallissa toimintapäällikkö tietää, mitä on tehtävä, mutta ei voi kommunikoida sitä suoraan robotille. Hänen on selitettävä se robotiikkainsinöörille, joka tulkitsee sen (väistämättömällä vivahteiden ja kontekstin menetyksellä), kääntää sen koodiksi (väistämättömillä oletuksilla ja yksinkertaistuksilla) ja iteroi (väistämättömällä epäyhdenmukaisuudella pyydetyn ja toimitetun välillä). Tämä puhelinpeli lisää kuukausia aikaa, kymmeniä tuhansia dollareita kustannuksia ja jatkuvan kuilun tarkoituksen ja toteutuksen välille.
Tehtävän tallennusmallissa toimintapäällikkö välittää työn tavalla, jonka hän jo tuntee: tekemällä sen kameran edessä ja opastamalla Field Deployment Engineerin sen läpi. AI Workflow Builder hoitaa käännöksen tallennetusta tehtävästä robotin käyttäytymiseksi. Palaute silmukka on tiukka – jos tuloksena oleva työnkulku ei vastaa tarkoitusta, johtaja sanoo niin, ja järjestelmä luo työnkulun uudelleen minuuteissa viikkojen sijaan.
Tämä ei ole pelkästään nopeampaa. Se on laadullinen muutos siinä, kuka osallistuu automaatioprosessiin. Robotiikkainsinöörien maailmanlaajuinen määrä on kymmeniä tuhansia. Toimintapäälliköiden, vuoropäälliköiden ja alakohtaisten asiantuntijoiden maailmanlaajuinen määrä, jotka voivat demonstroida valmistustehtävän, on miljoonia. Tehtävän tallennus laajentaa niiden ihmisten joukkoa, jotka voivat ottaa robotin käyttöön, kahdella suuruusluokalla.
Iteraatiosilmukka
Käyttöönotto ei ole kertaluonteinen prosessi, ja sen käsitteleminen sellaisena olisi harhaanjohtavaa. Tehokkaimmat käyttöönotot käyttävät iteratiivista silmukkaa, joka lähenee tuotantovalmista laatua nopeiden hienosäätösyklien kautta.
Prosessi alkaa tehtävän alustavalla tallennuksella korkealla tasolla. Alusta luo ensimmäisen luonnoksen työnkulusta ja suorittaa sen simulaatiossa. Toimintapäällikkö tarkistaa simulaatiotulokset, tunnistaa erot robotin käyttäytymisen ja halutun lopputuloksen välillä ja antaa puuttuvat yksityiskohdat – toisen tallenteen, korjauksen, rajoituksen, jonka tiimi pitää itsestäänselvyytenä. Alusta luo työnkulun uudelleen, ja sykli toistuu.
Jokainen iteraatio kestää minuutteja simulaatiossa, verrattuna tunteihin tai päiviin tehtaan lattialla. Useimmat työnkulut saavuttavat tuotantovalmiin laadun kolmesta viiteen iteraatiossa – prosessi, joka voidaan suorittaa yhden työpäivän aikana. Vertaa tätä viidenkymmenen tai sadan iteraatiosykliin, joita perinteinen paikan päällä tapahtuva kehitys tyypillisesti vaatii kuukausien ajan, ja kiihtyvyys on selvä.
Rehelliset rajat
Tehtävän tallennus on tehokas lähestymistapa, mutta se ei ole taikuutta, ja sen nykyiset rajoitukset tulisi ymmärtää selkeästi.
Erittäin taitoa vaativat tehtävät – neulan pujottaminen, solmujen sitominen, hyvin pienten tai erittäin joustavien komponenttien käsittely – pysyvät nykyisten järjestelmien käsittelykyvyn rajamailla. Ihmiskäden näppäryyden ja humanoidin tarttujan kyvyn välinen kuilu on todellinen, vaikka se pienenee jokaisen laitteistosukupolven myötä.
Uudet ympäristöt vievät kauemmin kuin tutut. Ensimmäinen käyttöönotto täysin uudentyyppisessä laitoksessa vaatii enemmän iteraatiota kuin myöhemmät käyttöönotot vastaavissa laitoksissa, koska simulaatiomalleilla on vähemmän aiempaa dataa käytettävissään.
Dynaamisia ympäristöjä, joissa olosuhteet muuttuvat ennakoimattomasti – ulkorakennustyömaat, maatalouspellot, jäsentymättömät vähittäiskaupan tilat – on vaikeampi simuloida tarkasti kuin valvottuja tehdasympäristöjä, ja tuloksena olevat toimintaperiaatteet vaativat enemmän todellisen maailman hienosäätöä.
Nämä rajoitukset ovat todellisia tänään. Ne myös pienenevät jokaisen käyttöönoton myötä, kun data-vauhtipyörä parantaa simulaation tarkkuutta ja vahvistusoppimisalgoritmit kohtaavat ja mukautuvat yhä laajempaan olosuhteiden kirjoon. Kehityskulku on selvä: se, mikä on vaikeaa tänään, on rutiinia huomenna.