De la captura de tareas al flujo de trabajo: Cómo los robots humanoides aprenden un trabajo de fábrica
Grabar a los operadores que ya realizan el trabajo, para luego convertirlo en un flujo de trabajo humanoide listo para su implementación. A continuación, le explicamos cómo los Field Deployment Engineers de Motion y el AI Workflow Builder logran que un robot ejecute sus tareas.
Motion1 Inc. ·
El fin de la programación de robots tal como la conocemos
Desde que los robots han existido en la industria, hacer que realicen un trabajo útil ha requerido programación especializada. Ya sea que el lenguaje fuera propietario –como los teach pendants utilizados para brazos industriales– o de propósito general como Python y C++, la limitación fundamental era la misma: un humano con profundo conocimiento técnico tenía que especificar manualmente cada aspecto del comportamiento del robot, desde la lógica de tareas de alto nivel hasta las trayectorias individuales de las articulaciones.
La IA física rompe esa limitación. Una vez que un modelo puede observar cómo se realiza una tarea e inferir la intención detrás del movimiento, la especificación del comportamiento pasa de escribir código a mostrar el trabajo.
Esta limitación moldeó toda la economía de la robótica. Significó que cada implementación requería talento de ingeniería costoso. Significó que cada nueva tarea requería un nuevo esfuerzo de programación. Significó que las personas que entendían el trabajo –los gerentes de operaciones y los trabajadores de línea– estaban separadas de las personas que podían programar los robots por una capa de traducción de consultores e ingenieros que añadía costo, tiempo y falta de comunicación en cada etapa.
La captura de tareas egocéntrica es la tecnología que disuelve esta limitación. Un gerente de operaciones muestra lo que debe hacerse –grabado desde su propio punto de vista mientras lo hace, junto con una descripción hablada de los pasos: recoger productos de la cinta transportadora, inspeccionar defectos, empacar en cajas de seis, sellar y paletizar. Los Field Deployment Engineers convierten esa captura en un flujo de trabajo listo para la implementación en el AI Workflow Builder. Ninguna contratación de ingeniería por parte del fabricante. Ningún título en robótica. Ningún mes de iteración en la planta de la fábrica.
Las implicaciones se extienden mucho más allá de la conveniencia. Este modelo cambia fundamentalmente quién puede implementar robots, con qué rapidez se pueden implementar y a qué costo. Es para la robótica lo que la hoja de cálculo fue para el modelado financiero, lo que el navegador web fue para el acceso a la información y lo que el teléfono inteligente fue para la informática personal: una tecnología que traslada una capacidad poderosa de los especialistas a todos.
Dentro de la cadena de procesamiento
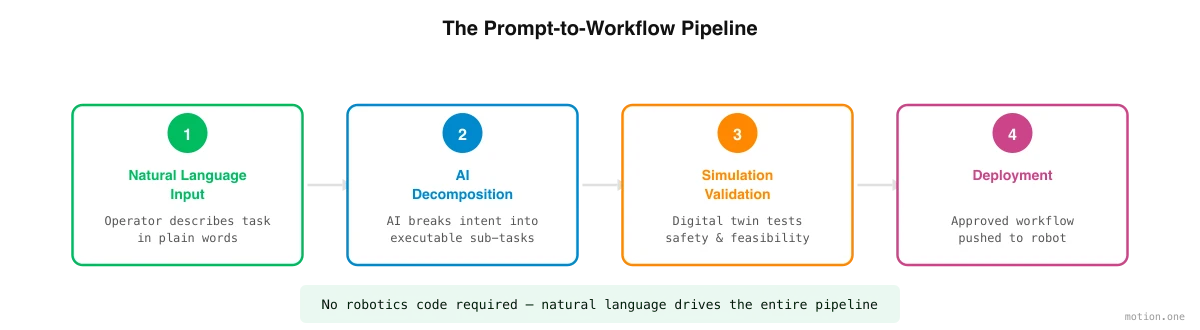
La aparente simplicidad de mostrar una tarea y recibir un flujo de trabajo funcional oculta una sofisticada cadena de agentes de IA trabajando en concierto. Comprender lo que sucede detrás de escena es útil para evaluar la madurez y confiabilidad de diferentes plataformas de implementación.
La cadena comienza con la descomposición de tareas. Un agente de IA especializado analiza la tarea capturada –las grabaciones y la descripción de los pasos del operador– y la descompone en pasos de manipulación discretos. "Empaquetar productos en cajas" se convierte en una secuencia de acciones atómicas: acercarse a la cinta transportadora, identificar el producto, agarrar con la fuerza adecuada, transportar a la caja, orientar correctamente, colocar, soltar, repetir hasta que la caja esté llena, sellar la caja, transportar al palé y apilar según el patrón definido. Esta descomposición debe tener en cuenta el orden de las operaciones, las dependencias entre los pasos y los puntos de decisión donde el robot debe elegir entre acciones alternativas.
A continuación, un agente de generación de escenas crea una simulación tridimensional del entorno real. Utilizando fotografías y videos de la fábrica real –capturados con cámaras ordinarias– el agente reconstruye la geometría, identifica objetos clave (cintas transportadoras, cajas, productos, palés) y asigna propiedades físicas realistas (masa, fricción, deformabilidad) a cada elemento. El resultado es un gemelo digital específico para las instalaciones del fabricante.
Un agente de entrenamiento de políticas toma el relevo, utilizando aprendizaje por refuerzo y datos de teleoperación in situ para entrenar al humanoide a ejecutar cada paso dentro de la simulación. El robot practica miles de iteraciones por hora, recibiendo recompensas por la finalización exitosa de la tarea y penalizaciones por los fallos. A través de este proceso, desarrolla una política de control –un mapeo de la entrada sensorial a la salida motora– que logra la precisión objetivo para cada paso.
Un agente de implementación valida la política entrenada a través de una batería de pruebas, maneja el proceso de transferencia de simulación a realidad y gestiona el traspaso al hardware físico con monitoreo en tiempo real durante la operación inicial.
Finalmente, un agente de orquestación coordina múltiples humanoides cuando la tarea requiere colaboración entre robots o cuando varias unidades están trabajando en tareas relacionadas en la misma instalación.
Qué cambia la captura de tareas
El cambio de la programación a la captura de tareas no es solo un cambio de herramientas. Reestructura fundamentalmente la relación entre las personas que entienden el trabajo y los robots que lo realizan.
En el modelo tradicional, el gerente de operaciones sabe lo que debe hacerse, pero no puede comunicarlo directamente al robot. Debe explicárselo a un ingeniero de robótica, quien lo interpreta (con la inevitable pérdida de matices y contexto), lo traduce a código (con inevitables suposiciones y simplificaciones) e itera (con la inevitable desalineación entre lo solicitado y lo entregado). Este juego del teléfono añade meses de tiempo, decenas de miles de dólares en costos y una brecha persistente entre la intención y la implementación.
En el modelo de captura de tareas, el gerente de operaciones transmite el trabajo de la manera en que ya lo conoce: haciéndolo frente a la cámara y guiando a un Field Deployment Engineer a través de él. El Workflow Builder maneja la traducción de la tarea capturada al comportamiento del robot. El ciclo de retroalimentación es ajustado: si el flujo de trabajo resultante no coincide con la intención, el gerente lo indica y el sistema regenera el flujo de trabajo en minutos en lugar de semanas.
Esto no es meramente más rápido. Es un cambio cualitativo en quién participa en el proceso de automatización. La población global de ingenieros de robótica se cuenta por decenas de miles. La población global de gerentes de operaciones, supervisores de turno y expertos en el dominio que pueden demostrar una tarea de fabricación se cuenta por millones. La captura de tareas expande el grupo de personas que pueden poner un robot a trabajar en dos órdenes de magnitud.
El ciclo de iteración
La implementación no es un proceso de una sola vez, y tratarla como tal sería engañoso. Las implementaciones más efectivas utilizan un ciclo iterativo que converge en una calidad lista para producción a través de ciclos rápidos de refinamiento.
El proceso comienza con una captura inicial de la tarea a un alto nivel. La plataforma genera un flujo de trabajo de primer borrador y lo ejecuta en simulación. El gerente de operaciones revisa los resultados de la simulación, identifica discrepancias entre el comportamiento del robot y el resultado deseado, y proporciona el detalle faltante: una segunda grabación, una corrección, una restricción que el equipo da por sentada. La plataforma regenera el flujo de trabajo, y el ciclo se repite.
Cada iteración toma minutos en simulación, en comparación con horas o días en la planta de la fábrica. La mayoría de los flujos de trabajo alcanzan una calidad lista para producción en tres a cinco iteraciones, un proceso que puede completarse en un solo día hábil. Compare esto con los cincuenta a cien ciclos de iteración que el desarrollo tradicional en planta suele requerir durante un período de meses, y la aceleración es clara.
Límites honestos
La captura de tareas es un enfoque poderoso, pero no es magia, y sus limitaciones actuales deben entenderse claramente.
Las tareas de alta destreza –enhebrar agujas, atar nudos, manipular componentes muy pequeños o muy flexibles– permanecen en el límite de lo que los sistemas actuales pueden manejar. La brecha entre la destreza de la mano humana y la capacidad de agarre humanoide es real, aunque se está cerrando con cada generación de hardware.
Los entornos novedosos toman más tiempo que los familiares. La primera implementación en un tipo de instalación completamente nuevo requiere más iteración que las implementaciones posteriores en instalaciones similares, porque los modelos de simulación tienen menos datos previos en los que basarse.
Los entornos dinámicos donde las condiciones cambian impredeciblemente –sitios de construcción al aire libre, campos agrícolas, espacios comerciales no estructurados– son más difíciles de simular con precisión que los entornos de fábrica controlados, y las políticas resultantes requieren un ajuste más fino en el mundo real.
Estas limitaciones son reales hoy. También se están reduciendo con cada implementación, a medida que el ciclo de datos mejora la fidelidad de la simulación y los algoritmos de aprendizaje por refuerzo encuentran y se adaptan a una gama cada vez más amplia de condiciones. La trayectoria es clara: lo que hoy es difícil, mañana será rutina.