من التقاط المهام إلى سير العمل: كيف تتعلم الروبوتات الشبيهة بالبشر وظيفة مصنعية
تسجيل المشغلين الذين يقومون بالعمل بالفعل، ثم تحويله إلى سير عمل بشري آلي جاهز للنشر. إليك كيف يقوم Field Deployment Engineers لشركة Motion و AI Workflow Builder بجعل روبوت يقوم بمهامك.
Motion1 Inc. ·
نهاية برمجة الروبوتات كما نعرفها
لطالما تطلب جعل الروبوتات تؤدي عملاً مفيدًا في الصناعة، منذ وجودها، برمجة متخصصة. سواء كانت اللغة مملوكة - مثل لوحات التحكم المستخدمة للأذرع الصناعية - أو ذات غرض عام مثل Python و C++، كان القيد الأساسي هو نفسه: كان على إنسان ذو معرفة تقنية عميقة أن يحدد يدويًا كل جانب من جوانب سلوك الروبوت، من منطق المهام عالية المستوى وصولاً إلى مسارات المفاصل الفردية.
يكسر الذكاء الاصطناعي الفيزيائي هذا القيد. بمجرد أن يتمكن النموذج من مشاهدة مهمة تُنجز واستنتاج القصد من وراء الحركة، يتحول تحديد السلوك من كتابة التعليمات البرمجية إلى إظهار العمل.
لقد شكّل هذا القيد اقتصاديات الروبوتات بأكملها. فقد عنى أن كل عملية نشر تتطلب مواهب هندسية باهظة الثمن. وعنى أن كل مهمة جديدة تتطلب جهد برمجة جديدًا. وعنى أن الأشخاص الذين يفهمون العمل - مديري العمليات وعمال الخطوط - كانوا منفصلين عن الأشخاص الذين يمكنهم برمجة الروبوتات بواسطة طبقة ترجمة من المستشارين والمهندسين أضافت التكلفة والوقت وسوء التواصل في كل مرحلة.
يُعد التقاط المهام من منظور ذاتي (Egocentric task capture) هو التقنية التي تزيل هذا القيد. يُظهر مدير العمليات ما يجب القيام به - مسجلًا من وجهة نظره الخاصة أثناء قيامه بذلك، إلى جانب وصف منطوق للخطوات: التقاط المنتجات من الناقل، فحص العيوب، التعبئة في صناديق من ستة، الإغلاق والتكديس على المنصات. يقوم مهندسو النشر الميداني (Field Deployment Engineers) بتحويل هذا الالتقاط إلى سير عمل جاهز للنشر في AI Workflow Builder. لا حاجة لتوظيف مهندس من جانب الشركة المصنعة. لا حاجة لشهادة في الروبوتات. لا حاجة لأشهر من التكرار في أرض المصنع.
تمتد الآثار إلى ما هو أبعد من مجرد الراحة. يغير هذا النموذج بشكل أساسي من يمكنه نشر الروبوتات، ومدى سرعة نشرها، وبتكلفة كم. إنه للروبوتات ما كانت عليه جداول البيانات للنمذجة المالية، وما كان عليه متصفح الويب للوصول إلى المعلومات، وما كان عليه الهاتف الذكي للحوسبة الشخصية: تقنية تنقل قدرة قوية من المتخصصين إلى الجميع.
داخل خط الأنابيب
إن البساطة الظاهرة في إظهار مهمة وتلقي سير عمل جاهز تخفي خط أنابيب معقدًا من وكلاء الذكاء الاصطناعي يعملون بتناغم. إن فهم ما يحدث خلف الكواليس مفيد لتقييم نضج وموثوقية منصات النشر المختلفة.
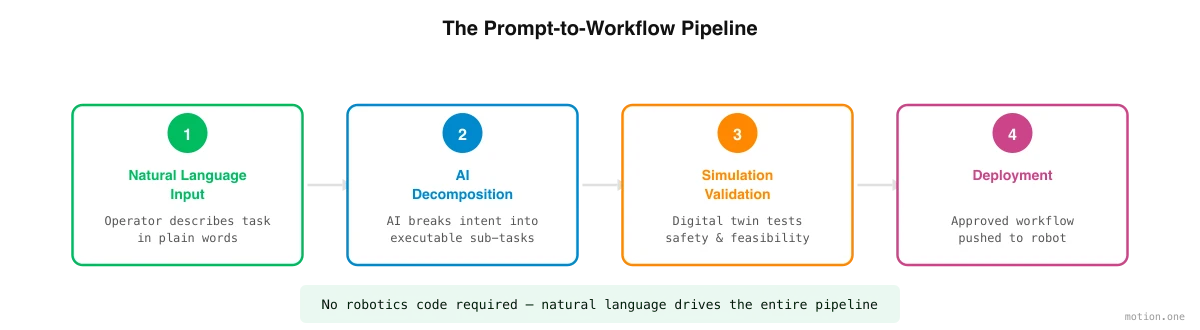
يبدأ خط الأنابيب بـ تفكيك المهام (task decomposition). يقوم وكيل ذكاء اصطناعي متخصص بتحليل المهمة الملتقطة - التسجيلات ووصف المشغل للخطوات - ويقسمها إلى خطوات معالجة منفصلة. يصبح "تعبئة المنتجات في صناديق" تسلسلاً من الإجراءات الذرية: الاقتراب من الناقل، تحديد المنتج، الإمساك بقوة مناسبة، النقل إلى الصندوق، التوجيه الصحيح، الوضع، التحرير، التكرار حتى يمتلئ الصندوق، إغلاق الصندوق، النقل إلى المنصة، والتكديس وفقًا للنمط المحدد. يجب أن يأخذ هذا التفكيك في الاعتبار ترتيب العمليات، والتبعيات بين الخطوات، ونقاط القرار حيث يجب على الروبوت الاختيار بين الإجراءات البديلة.
بعد ذلك، يقوم وكيل توليد المشهد (scene generation agent) بإنشاء محاكاة ثلاثية الأبعاد للبيئة الحقيقية. باستخدام الصور ومقاطع الفيديو للمصنع الفعلي - الملتقطة بكاميرات عادية - يقوم الوكيل بإعادة بناء الهندسة، وتحديد الكائنات الرئيسية (الناقلات، الصناديق، المنتجات، المنصات)، وتعيين خصائص فيزيائية واقعية (الكتلة، الاحتكاك، قابلية التشوه) لكل عنصر. والنتيجة هي توأم رقمي خاص بمنشأة الشركة المصنعة.
ثم يتولى وكيل تدريب السياسات (policy training agent) المهمة، مستخدمًا التعلم المعزز وبيانات التشغيل عن بعد في الموقع لتدريب الروبوت البشري على تنفيذ كل خطوة داخل المحاكاة. يمارس الروبوت آلاف التكرارات في الساعة، ويتلقى مكافآت على إكمال المهام بنجاح وعقوبات على الإخفاقات. من خلال هذه العملية، يطور سياسة تحكم - وهي خريطة من المدخلات الحسية إلى المخرجات الحركية - تحقق الدقة المستهدفة لكل خطوة.
يقوم وكيل النشر (deployment agent) بالتحقق من صحة السياسة المدربة من خلال مجموعة من الاختبارات، ويتعامل مع عملية النقل من المحاكاة إلى الواقع، ويدير التسليم إلى الأجهزة المادية مع المراقبة في الوقت الفعلي أثناء التشغيل الأولي.
أخيرًا، يقوم وكيل التنسيق بالتنسيق بين الروبوتات البشرية المتعددة عندما تتطلب المهمة تعاونًا بين الروبوتات أو عندما تعمل وحدات متعددة على مهام ذات صلة في نفس المنشأة.
ما الذي يغيره التقاط المهام
إن التحول من البرمجة إلى التقاط المهام ليس مجرد تغيير في الأدوات. إنه يعيد هيكلة العلاقة بشكل أساسي بين الأشخاص الذين يفهمون العمل والروبوتات التي تؤديه.
في النموذج التقليدي، يعرف مدير العمليات ما يجب القيام به، لكنه لا يستطيع إيصاله مباشرة إلى الروبوت. يجب عليه شرحه لمهندس الروبوتات، الذي يفسره (مع فقدان حتمي للدقة والسياق)، ويترجمه إلى تعليمات برمجية (مع افتراضات وتبسيطات حتمية)، ويكرر (مع عدم تطابق حتمي بين ما طُلب وما تم تسليمه). تضيف لعبة الهاتف هذه أشهرًا من الوقت، وعشرات الآلاف من الدولارات في التكلفة، وفجوة مستمرة بين القصد والتنفيذ.
في نموذج التقاط المهام، ينقل مدير العمليات العمل بالطريقة التي يعرفها بالفعل: عن طريق القيام به أمام الكاميرا وشرحه لمهندس نشر ميداني (Field Deployment Engineer). يتعامل Workflow Builder مع الترجمة من المهمة الملتقطة إلى سلوك الروبوت. حلقة التغذية الراجعة محكمة - إذا لم يتطابق سير العمل الناتج مع القصد، يقول المدير ذلك، ويقوم النظام بإعادة إنشاء سير العمل في دقائق بدلاً من أسابيع.
هذا ليس أسرع فحسب. إنه تغيير نوعي في من يشارك في عملية الأتمتة. يبلغ عدد مهندسي الروبوتات في العالم عشرات الآلاف. بينما يبلغ عدد مديري العمليات، ومشرفي الورديات، وخبراء المجال الذين يمكنهم إظهار مهمة تصنيعية بالملايين. يوسع التقاط المهام مجموعة الأشخاص الذين يمكنهم تشغيل الروبوت بمقدار مرتبتين من حيث الحجم.
حلقة التكرار
النشر ليس عملية لمرة واحدة، ومعاملته على هذا النحو سيكون مضللاً. تستخدم عمليات النشر الأكثر فعالية حلقة تكرارية تتقارب نحو جودة جاهزة للإنتاج من خلال دورات سريعة من التحسين.
تبدأ العملية بالتقاط أولي للمهمة على مستوى عالٍ. تقوم المنصة بإنشاء مسودة أولى لسير العمل وتشغيلها في المحاكاة. يراجع مدير العمليات نتائج المحاكاة، ويحدد التناقضات بين سلوك الروبوت والنتيجة المرجوة، ويوفر التفاصيل المفقودة - تسجيل ثانٍ، تصحيح، قيد يعتبره الفريق أمرًا مفروغًا منه. تقوم المنصة بإعادة إنشاء سير العمل، وتتكرر الدورة.
تستغرق كل عملية تكرار دقائق في المحاكاة، مقارنة بساعات أو أيام في أرض المصنع. تصل معظم مهام سير العمل إلى جودة جاهزة للإنتاج في ثلاث إلى خمس تكرارات - وهي عملية يمكن إكمالها في يوم عمل واحد. قارن هذا بخمسين إلى مائة دورة تكرار يتطلبها التطوير التقليدي في أرض المصنع عادةً على مدى أشهر، ويتضح التسارع.
حدود صادقة
يُعد التقاط المهام نهجًا قويًا، لكنه ليس سحرًا، ويجب فهم قيوده الحالية بوضوح.
تظل المهام التي تتطلب براعة عالية - مثل إدخال الخيط في الإبرة، وربط العقد، ومعالجة المكونات الصغيرة جدًا أو المرنة جدًا - على حافة ما يمكن للأنظمة الحالية التعامل معه. الفجوة بين براعة اليد البشرية وقدرة القابض البشري حقيقية، على الرغم من أنها تتقلص مع كل جيل من الأجهزة.
تستغرق البيئات الجديدة وقتًا أطول من البيئات المألوفة. يتطلب النشر الأول في نوع جديد تمامًا من المنشآت تكرارًا أكثر من عمليات النشر اللاحقة في منشآت مماثلة، لأن نماذج المحاكاة لديها بيانات سابقة أقل للاستفادة منها.
البيئات الديناميكية حيث تتغير الظروف بشكل غير متوقع - مواقع البناء الخارجية، الحقول الزراعية، مساحات البيع بالتجزئة غير المنظمة - يصعب محاكاتها بدقة أكثر من إعدادات المصنع المتحكم فيها، وتتطلب السياسات الناتجة المزيد من الضبط الدقيق في العالم الحقيقي.
هذه القيود حقيقية اليوم. وهي تتقلص أيضًا مع كل عملية نشر، حيث تعمل عجلة البيانات على تحسين دقة المحاكاة وتواجه خوارزميات التعلم المعزز وتتكيف مع مجموعة أوسع من الظروف. المسار واضح: ما هو صعب اليوم سيكون روتينيًا غدًا.