От Заснемане на задачи до Работен процес: Как хуманоидни роботи учат фабрична работа
Записване на операторите, които вече извършват работата, след което превръщането ѝ в готов за внедряване хуманоиден работен процес. Ето как Field Deployment Engineers на Motion и AI Workflow Builder карат робот да изпълнява Вашите задачи.
Motion1 Inc. ·
Краят на програмирането на роботи, каквото го познаваме
Откакто съществуват роботи в индустрията, за да ги накарате да вършат полезна работа, е било необходимо специализирано програмиране. Независимо дали езикът е бил собствен – като контролерите за обучение, използвани за индустриални роботизирани ръце – или с общо предназначение като Python и C++, основното ограничение е било едно и също: човек с дълбоки технически познания е трябвало ръчно да указва всеки аспект от поведението на робота, от логиката на задачите на високо ниво до индивидуалните траектории на ставите.
Физическият AI премахва това ограничение. След като един модел може да наблюдава изпълнението на задача и да извлече намерението зад движението, указването на поведението се измества от писане на код към показване на работата.
Това ограничение формира цялата икономика на роботиката. То означаваше, че всяко внедряване изискваше скъп инженерен талант. То означаваше, че всяка нова задача изискваше ново програмно усилие. То означаваше, че хората, които разбираха работата – оперативните мениджъри и работниците на поточната линия – бяха отделени от хората, които можеха да програмират роботите, чрез преводен слой от консултанти и инженери, който добавяше разходи, време и недоразумения на всеки етап.
Егоцентричното заснемане на задачи е технологията, която разтваря това ограничение. Оперативен мениджър показва какво трябва да се направи – записано от негова собствена гледна точка, докато го прави, заедно с устен разказ за стъпките: вземете продукти от конвейера, проверете за дефекти, опаковайте в кутии по шест, запечатайте и палетизирайте. Field Deployment Engineers превръщат това заснемане в готов за внедряване работен процес в AI Workflow Builder. Без наемане на инженери от страна на производителя. Без диплома по роботика. Без месеци на итерации на производствената площадка.
Последиците се простират далеч отвъд удобството. Този модел фундаментално променя кой може да внедрява роботи, колко бързо могат да бъдат внедрени и на каква цена. Той е за роботиката това, което беше електронната таблица за финансовото моделиране, каквото беше уеб браузърът за достъп до информация и каквото беше смартфонът за персоналните компютри: технология, която премества мощна възможност от специалистите към всички.
Вътре в процеса
Привидната простота на показване на задача и получаване на работещ работен процес крие сложна верига от AI агенти, работещи в синхрон. Разбирането на това, което се случва зад кулисите, е полезно за оценка на зрелостта и надеждността на различните платформи за внедряване.
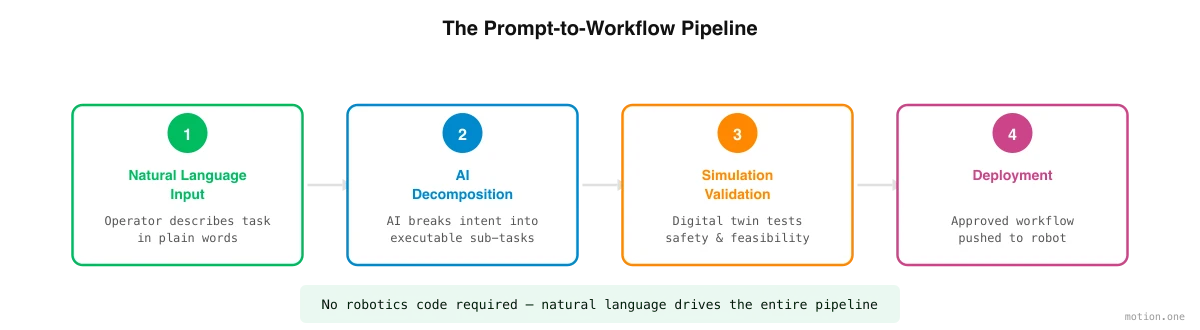
Процесът започва с декомпозиция на задачата. Специализиран AI агент анализира заснетите задачи – записите и разказа на оператора за стъпките – и ги разбива на дискретни манипулационни стъпки. „Опаковане на продукти в кутии“ се превръща в последователност от атомарни действия: приближаване до конвейера, идентифициране на продукта, захващане с подходяща сила, транспортиране до кутията, правилно ориентиране, поставяне, освобождаване, повтаряне, докато кутията се напълни, запечатване на кутията, транспортиране до палета и подреждане според дефинирания модел. Тази декомпозиция трябва да отчита реда на операциите, зависимостите между стъпките и точките на вземане на решения, където роботът трябва да избира между алтернативни действия.
След това агент за генериране на сцена създава триизмерна симулация на реалната среда. Използвайки снимки и видео от действителната фабрика – заснети с обикновени камери – агентът реконструира геометрията, идентифицира ключови обекти (конвейери, кутии, продукти, палети) и присвоява реалистични физически свойства (маса, триене, деформируемост) на всеки елемент. Резултатът е дигитален близнак, специфичен за съоръжението на производителя.
Агент за обучение на политики поема след това, използвайки обучение с подсилване и данни от телеоперация на място, за да обучи хуманоида да изпълнява всяка стъпка в симулацията. Роботът практикува хиляди итерации на час, получавайки награди за успешно изпълнение на задачата и наказания за провали. Чрез този процес той разработва политика за контрол – картографиране от сензорен вход към моторен изход – която постига целевата точност за всяка стъпка.
Агент за внедряване валидира обучената политика чрез серия от тестове, обработва процеса на прехвърляне от симулация към реалност и управлява предаването към физически хардуер с мониторинг в реално време по време на първоначалната операция.
И накрая, агент за оркестрация координира множество хуманоиди, когато задачата изисква сътрудничество между роботи или когато множество единици работят по свързани задачи в едно и също съоръжение.
Какво променя заснемането на задачи
Преминаването от програмиране към заснемане на задачи не е просто промяна на инструментариума. То фундаментално преструктурира връзката между хората, които разбират работата, и роботите, които я изпълняват.
В традиционния модел оперативният мениджър знае какво трябва да се направи, но не може да го съобщи директно на робота. Той трябва да го обясни на инженер по роботика, който го интерпретира (с неизбежна загуба на нюанс и контекст), превежда го в код (с неизбежни допускания и опростявания) и итерира (с неизбежно несъответствие между заявеното и доставеното). Тази игра на „развален телефон“ добавя месеци време, десетки хиляди долари разходи и постоянна пропаст между намерение и изпълнение.
В модела за заснемане на задачи оперативният мениджър предава работата по начина, по който вече я познава: като я прави пред камера и превежда Field Deployment Engineer през нея. Workflow Builder обработва превода от заснети задачи към поведение на робота. Цикълът на обратна връзка е стегнат – ако полученият работен процес не съответства на намерението, мениджърът го казва и системата генерира отново работния процес за минути, а не за седмици.
Това не е просто по-бързо. Това е качествена промяна в това кой участва в процеса на автоматизация. Световното население от инженери по роботика наброява десетки хиляди. Световното население от оперативни мениджъри, ръководители на смени и експерти в областта, които могат да демонстрират производствена задача, наброява милиони. Заснемането на задачи разширява кръга от хора, които могат да накарат робот да работи, с два порядъка.
Цикълът на итерация
Внедряването не е еднократен процес и третирането му като такъв би било подвеждащо. Най-ефективните внедрявания използват итеративен цикъл, който се сближава към качество, готово за производство, чрез бързи цикли на усъвършенстване.
Процесът започва с първоначално заснемане на задачата на високо ниво. Платформата генерира първоначален проект на работен процес и го изпълнява в симулация. Оперативният мениджър преглежда резултатите от симулацията, идентифицира несъответствия между поведението на робота и желания резултат и предоставя липсващите детайли – втори запис, корекция, ограничение, което екипът приема за даденост. Платформата генерира отново работния процес и цикълът се повтаря.
Всяка итерация отнема минути в симулация, в сравнение с часове или дни на производствената площадка. Повечето работни процеси достигат качество, готово за производство, за три до пет итерации – процес, който може да бъде завършен за един работен ден. Сравнете това с петдесет до сто итерационни цикъла, които традиционното разработване на място обикновено изисква за период от месеци, и ускорението е ясно.
Честни граници
Заснемането на задачи е мощен подход, но не е магия и настоящите му ограничения трябва да бъдат ясно разбрани.
Задачи, изискващи висока сръчност – вдяване на игли, връзване на възли, манипулиране на много малки или много гъвкави компоненти – остават на границата на това, което настоящите системи могат да обработват. Разликата между сръчността на човешката ръка и възможностите на захвата на хуманоида е реална, въпреки че намалява с всяко поколение хардуер.
Новите среди отнемат повече време от познатите. Първото внедряване в напълно нов тип съоръжение изисква повече итерации от последващите внедрявания в подобни съоръжения, тъй като симулационните модели имат по-малко предишни данни, на които да се основават.
Динамични среди, където условията се променят непредсказуемо – открити строителни обекти, селскостопански полета, неструктурирани търговски площи – са по-трудни за точно симулиране от контролирани фабрични настройки, а получените политики изискват повече фина настройка в реалния свят.
Тези ограничения са реални днес. Те също така намаляват с всяко внедряване, тъй като колелото на данните подобрява точността на симулацията, а алгоритмите за обучение с подсилване срещат и се адаптират към все по-широк спектър от условия. Траекторията е ясна: това, което е трудно днес, ще бъде рутина утре.