Od záznamu úkolů k pracovnímu postupu: Jak se humanoidní roboti učí tovární práci
Zaznamenávání operátorů, kteří již práci vykonávají, a následné přeměnění toho v humanoidní pracovní postup připravený k nasazení. Zde je, jak Field Deployment Engineers společnosti Motion a AI Workflow Builder zajistí, aby robot vykonával Vaše úkoly.
Motion1 Inc. ·
Konec programování robotů, jak ho známe
Po celou dobu existence robotů v průmyslu vyžadovalo jejich využití k užitečné práci specializované programování. Ať už byl jazyk proprietární – jako například teach pendanty používané pro průmyslová ramena – nebo obecný jako Python a C++, základní omezení bylo stejné: člověk s hlubokými technickými znalostmi musel ručně specifikovat každý aspekt chování robota, od logiky úkolů na vysoké úrovni až po trajektorie jednotlivých kloubů.
Fyzická AI toto omezení překonává. Jakmile model dokáže sledovat provádění úkolu a odvodit záměr za pohybem, specifikace chování se přesouvá od psaní kódu k ukázání práce.
Toto omezení formovalo celou ekonomiku robotiky. Znamenalo to, že každé nasazení vyžadovalo drahé inženýrské talenty. Znamenalo to, že každý nový úkol vyžadoval nové programovací úsilí. Znamenalo to, že lidé, kteří rozuměli práci – provozní manažeři a pracovníci na lince – byli odděleni od lidí, kteří mohli programovat roboty, překladovou vrstvou konzultantů a inženýrů, která v každé fázi přidávala náklady, čas a nedorozumění.
Egocentrické zachycení úkolu je technologie, která toto omezení ruší. Provozní manažer ukáže, co je třeba udělat – zaznamenáno z jeho vlastního pohledu, zatímco to provádí, spolu s mluveným popisem kroků: sebrat produkty z dopravníku, zkontrolovat vady, zabalit do krabic po šesti, zatavit a paletizovat. Field Deployment Engineers přemění toto zachycení na workflow připravené k nasazení v AI Workflow Builder. Žádný inženýrský nábor na straně výrobce. Žádný titul z robotiky. Žádné měsíce iterací na výrobní hale.
Důsledky sahají daleko za pouhé pohodlí. Tento model zásadně mění, kdo může roboty nasazovat, jak rychle je lze nasadit a za jakou cenu. Je pro robotiku tím, čím byla tabulka pro finanční modelování, čím byl webový prohlížeč pro přístup k informacím a čím byl chytrý telefon pro osobní počítače: technologie, která přesouvá výkonnou schopnost od specialistů k všem.
Uvnitř pipeline
Zdánlivá jednoduchost ukázání úkolu a obdržení funkčního workflow skrývá sofistikovanou pipeline AI agentů pracujících v souladu. Pochopení toho, co se děje v zákulisí, je užitečné pro hodnocení zralosti a spolehlivosti různých platforem pro nasazení.
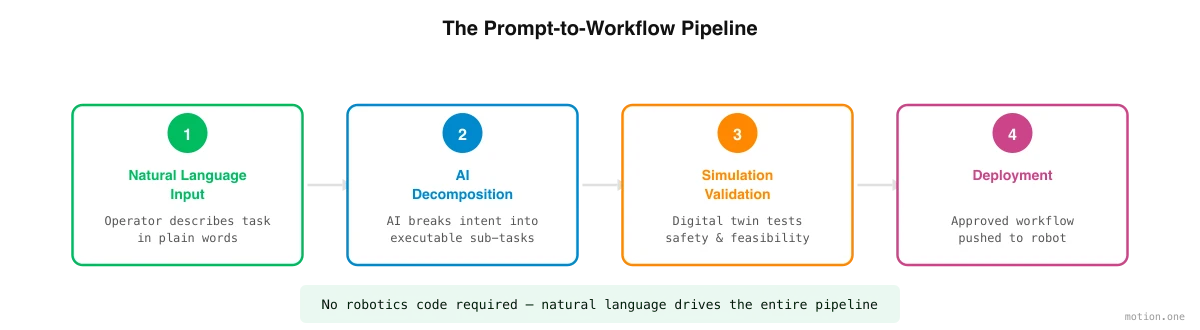
Pipeline začíná dekompozicí úkolu. Specializovaný AI agent analyzuje zachycený úkol – nahrávky a popis kroků operátorem – a rozděluje jej na diskrétní manipulační kroky. „Balení produktů do krabic“ se stává sekvencí atomických akcí: přiblížit se k dopravníku, identifikovat produkt, uchopit s vhodnou silou, transportovat do krabice, správně orientovat, umístit, uvolnit, opakovat, dokud není krabice plná, zatavit krabici, transportovat na paletu a stohovat podle definovaného vzoru. Tato dekompozice musí zohlednit pořadí operací, závislosti mezi kroky a rozhodovací body, kde si robot musí vybrat mezi alternativními akcemi.
Dále agent pro generování scény vytváří trojrozměrnou simulaci reálného prostředí. Pomocí fotografií a videa skutečné továrny – pořízených běžnými kamerami – agent rekonstruuje geometrii, identifikuje klíčové objekty (dopravníky, krabice, produkty, palety) a každému prvku přiřazuje realistické fyzikální vlastnosti (hmotnost, tření, deformovatelnost). Výsledkem je digitální dvojče specifické pro zařízení výrobce.
Poté převezme kontrolu agent pro trénování politik, který pomocí posilovacího učení a dat z teleoperace na místě trénuje humanoida k provádění každého kroku v simulaci. Robot procvičuje tisíce iterací za hodinu, přičemž dostává odměny za úspěšné dokončení úkolu a penalizace za selhání. Prostřednictvím tohoto procesu vyvíjí řídicí politiku – mapování ze senzorického vstupu na motorický výstup – která dosahuje cílové přesnosti pro každý krok.
Agent pro nasazení ověřuje trénovanou politiku prostřednictvím řady testů, zpracovává proces přenosu ze simulace do reality a řídí předání fyzickému hardwaru s monitorováním v reálném čase během počátečního provozu.
Nakonec, orchestrální agent koordinuje více humanoidů, když úkol vyžaduje spolupráci robot-robot nebo když více jednotek pracuje na souvisejících úkolech ve stejném zařízení.
Co mění zachycení úkolu
Přechod od programování k zachycení úkolu není jen změnou nástrojů. Zásadně restrukturalizuje vztah mezi lidmi, kteří rozumí práci, a roboty, kteří ji vykonávají.
V tradičním modelu provozní manažer ví, co je třeba udělat, ale nemůže to přímo sdělit robotovi. Musí to vysvětlit robotickému inženýrovi, který to interpretuje (s nevyhnutelnou ztrátou nuancí a kontextu), přeloží do kódu (s nevyhnutelnými předpoklady a zjednodušeními) a iteruje (s nevyhnutelným nesouladem mezi tím, co bylo požadováno, a tím, co bylo dodáno). Tato „telefonní hra“ přidává měsíce času, desítky tisíc dolarů nákladů a přetrvávající propast mezi záměrem a implementací.
V modelu zachycení úkolu provozní manažer sděluje práci tak, jak ji již zná: tím, že ji provádí před kamerou a provede jí Field Deployment Engineer. Workflow Builder se stará o překlad ze zachyceného úkolu na chování robota. Zpětná vazba je těsná – pokud výsledné workflow neodpovídá záměru, manažer to řekne a systém workflow regeneruje během minut namísto týdnů.
To není jen rychlejší. Jedná se o kvalitativní změnu v tom, kdo se podílí na procesu automatizace. Celosvětová populace robotických inženýrů se pohybuje v desítkách tisíc. Celosvětová populace provozních manažerů, vedoucích směn a odborníků, kteří dokážou předvést výrobní úkol, se pohybuje v milionech. Zachycení úkolu rozšiřuje okruh lidí, kteří mohou robota nasadit do práce, o dva řády.
Iterativní smyčka
Nasazení není jednorázový proces a považovat ho za takový by bylo zavádějící. Nejefektivnější nasazení využívají iterativní smyčku, která konverguje k produkční kvalitě prostřednictvím rychlých cyklů zdokonalování.
Proces začíná počátečním zachycením úkolu na vysoké úrovni. Platforma generuje první návrh workflow a spouští jej v simulaci. Provozní manažer přezkoumá výsledky simulace, identifikuje nesrovnalosti mezi chováním robota a požadovaným výsledkem a dodá chybějící detaily – druhé nahrávání, opravu, omezení, které tým považuje za samozřejmé. Platforma workflow regeneruje a cyklus se opakuje.
Každá iterace trvá v simulaci minuty, ve srovnání s hodinami nebo dny na výrobní hale. Většina workflow dosáhne produkční kvality ve třech až pěti iteracích – proces, který lze dokončit během jediného pracovního dne. Porovnejte to s padesáti až sto iterativními cykly, které tradiční vývoj na místě obvykle vyžaduje po dobu měsíců, a zrychlení je zřejmé.
Upřímné hranice
Zachycení úkolu je silný přístup, ale není to magie a jeho současná omezení by měla být jasně pochopena.
Vysoce obratné úkoly – navlékání jehel, vázání uzlů, manipulace s velmi malými nebo velmi flexibilními komponenty – zůstávají na hranici toho, co současné systémy dokážou zvládnout. Mezera mezi obratností lidské ruky a schopností humanoidního chapadla je reálná, i když se s každou generací hardwaru zmenšuje.
Nové prostředí trvá déle než známé. První nasazení v zcela novém typu zařízení vyžaduje více iterací než následná nasazení v podobných zařízeních, protože simulační modely mají méně předchozích dat, ze kterých by mohly čerpat.
Dynamická prostředí, kde se podmínky nepředvídatelně mění – venkovní staveniště, zemědělská pole, nestrukturované maloobchodní prostory – se simulují přesněji obtížněji než kontrolovaná tovární nastavení a výsledné politiky vyžadují více jemného ladění v reálném světě.
Tato omezení jsou dnes reálná. Zmenšují se však s každým nasazením, neboť datový setrvačník zlepšuje věrnost simulace a algoritmy posilovacího učení se setkávají s stále širším rozsahem podmínek a přizpůsobují se jim. Trajektorie je jasná: co je dnes obtížné, bude zítra rutinou.