От захвата задач к рабочему процессу: Как гуманоидные роботы учатся заводской работе
Запись операторов, которые уже выполняют работу, с последующим превращением этого в готовый к развертыванию гуманоидный рабочий процесс. Вот как Field Deployment Engineers от Motion и AI Workflow Builder заставляют робота выполнять Ваши задачи.
Motion1 Inc. ·
Конец программирования роботов в том виде, в каком мы его знаем
Пока роботы существуют в промышленности, для выполнения ими полезной работы требовалось специализированное программирование. Независимо от того, был ли язык проприетарным - как, например, пульты обучения, используемые для промышленных манипуляторов, - или общего назначения, как Python и C++, фундаментальное ограничение оставалось тем же: человек с глубокими техническими знаниями должен был вручную задавать каждый аспект поведения робота, от высокоуровневой логики задачи до индивидуальных траекторий суставов.
Физический AI снимает это ограничение. Как только модель может наблюдать за выполнением задачи и выводить намерение, стоящее за движением, спецификация поведения переходит от написания кода к демонстрации работы.
Это ограничение формировало всю экономику робототехники. Это означало, что каждое развертывание требовало дорогостоящих инженерных кадров. Это означало, что каждая новая задача требовала новых усилий по программированию. Это означало, что люди, понимающие работу - операционные менеджеры и линейные работники, - были отделены от людей, способных программировать роботов, слоем переводчиков из консультантов и инженеров, что добавляло затрат, времени и недопонимания на каждом этапе.
Эгоцентрический захват задач - это технология, которая устраняет это ограничение. Операционный менеджер показывает, что нужно сделать, - записывая это со своей собственной точки зрения во время выполнения, наряду с устным описанием шагов: взять продукты с конвейера, проверить на дефекты, упаковать в коробки по шесть штук, запечатать и уложить на паллеты. Field Deployment Engineers превращают этот захват в готовый к развертыванию рабочий процесс в AI Workflow Builder. Никаких инженерных кадров со стороны производителя. Никакой степени по робототехнике. Никаких месяцев итераций на заводском цеху.
Последствия выходят далеко за рамки удобства. Эта модель фундаментально меняет то, кто может развертывать роботов, как быстро они могут быть развернуты и какой ценой. Это для робототехники то же, что электронная таблица для финансового моделирования, что веб-браузер для доступа к информации и что смартфон для персональных вычислений: технология, которая переносит мощную возможность от специалистов к каждому.
Внутри конвейера
Кажущаяся простота демонстрации задачи и получения рабочего процесса скрывает сложный конвейер AI-агентов, работающих согласованно. Понимание того, что происходит за кулисами, полезно для оценки зрелости и надежности различных платформ развертывания.
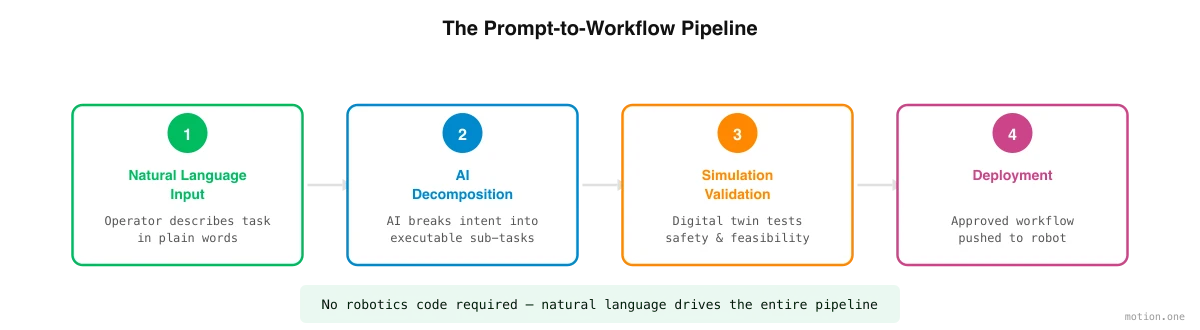
Конвейер начинается с декомпозиции задачи. Специализированный AI-агент анализирует захваченную задачу - записи и описание шагов оператором - и разбивает ее на дискретные шаги манипуляции. «Упаковать продукты в коробки» становится последовательностью атомарных действий: приблизиться к конвейеру, идентифицировать продукт, захватить с соответствующей силой, транспортировать к коробке, правильно ориентировать, поместить, отпустить, повторять, пока коробка не заполнится, запечатать коробку, транспортировать к паллете и уложить согласно определенному шаблону. Эта декомпозиция должна учитывать порядок операций, зависимости между шагами и точки принятия решений, где робот должен выбирать между альтернативными действиями.
Далее, агент генерации сцены создает трехмерную симуляцию реальной среды. Используя фотографии и видео реальной фабрики - снятые обычными камерами, - агент реконструирует геометрию, идентифицирует ключевые объекты (конвейеры, коробки, продукты, паллеты) и присваивает реалистичные физические свойства (масса, трение, деформируемость) каждому элементу. Результатом является цифровой двойник, специфичный для объекта производителя.
Затем вступает в действие агент обучения политик, используя обучение с подкреплением и данные телеуправления на месте для обучения гуманоида выполнению каждого шага в симуляции. Робот практикует тысячи итераций в час, получая вознаграждения за успешное выполнение задачи и штрафы за неудачи. В ходе этого процесса он разрабатывает политику управления - отображение от сенсорного ввода к моторному выводу - которая достигает целевой точности для каждого шага.
Агент развертывания проверяет обученную политику с помощью набора тестов, обрабатывает процесс переноса из симуляции в реальность и управляет передачей физическому оборудованию с мониторингом в реальном времени во время начальной эксплуатации.
Наконец, агент оркестровки координирует работу нескольких гуманоидов, когда задача требует сотрудничества роботов или когда несколько единиц работают над связанными задачами на одном и том же объекте.
Что меняет захват задач
Переход от программирования к захвату задач - это не просто изменение инструментария. Он фундаментально перестраивает отношения между людьми, которые понимают работу, и роботами, которые ее выполняют.
В традиционной модели операционный менеджер знает, что нужно сделать, но не может напрямую сообщить это роботу. Он должен объяснить это инженеру-робототехнику, который интерпретирует это (с неизбежной потерей нюансов и контекста), переводит в код (с неизбежными допущениями и упрощениями) и итерирует (с неизбежным несоответствием между тем, что было запрошено, и тем, что было поставлено). Эта «испорченный телефон» добавляет месяцы времени, десятки тысяч долларов затрат и постоянный разрыв между намерением и реализацией.
В модели захвата задач операционный менеджер передает работу так, как он уже ее знает: выполняя ее на камеру и объясняя Field Deployment Engineer. Workflow Builder обрабатывает перевод от захваченной задачи к поведению робота. Петля обратной связи тесная - если полученный рабочий процесс не соответствует намерению, менеджер сообщает об этом, и система генерирует рабочий процесс за минуты, а не за недели.
Это не просто быстрее. Это качественное изменение в том, кто участвует в процессе автоматизации. Мировая численность инженеров-робототехников исчисляется десятками тысяч. Мировая численность операционных менеджеров, сменных мастеров и экспертов в предметной области, которые могут продемонстрировать производственную задачу, исчисляется миллионами. Захват задач расширяет круг людей, которые могут задействовать робота, на два порядка.
Цикл итераций
Развертывание - это не одноразовый процесс, и рассматривать его как таковой было бы заблуждением. Наиболее эффективные развертывания используют итеративный цикл, который сходится к качеству, готовому к производству, через быстрые циклы доработки.
Процесс начинается с первоначального захвата задачи на высоком уровне. Платформа генерирует черновой рабочий процесс и запускает его в симуляции. Операционный менеджер просматривает результаты симуляции, выявляет расхождения между поведением робота и желаемым результатом и предоставляет недостающие детали - вторую запись, исправление, ограничение, которое команда считает само собой разумеющимся. Платформа регенерирует рабочий процесс, и цикл повторяется.
Каждая итерация занимает минуты в симуляции, по сравнению с часами или днями на заводском цеху. Большинство рабочих процессов достигают качества, готового к производству, за три-пять итераций - процесс, который может быть завершен за один рабочий день. Сравните это с пятьюдесятью-ста циклами итераций, которые обычно требуются при традиционной разработке на месте в течение нескольких месяцев, и ускорение становится очевидным.
Честные границы
Захват задач - мощный подход, но это не магия, и его текущие ограничения должны быть четко поняты.
Задачи, требующие высокой ловкости - продевание нити в иголку, завязывание узлов, манипулирование очень маленькими или очень гибкими компонентами, - остаются на грани возможностей современных систем. Разрыв между ловкостью человеческой руки и возможностями захвата гуманоида реален, хотя он сокращается с каждым поколением аппаратного обеспечения.
Новые среды требуют больше времени, чем знакомые. Первое развертывание на совершенно новом типе объекта требует больше итераций, чем последующие развертывания на аналогичных объектах, поскольку у моделей симуляции меньше предыдущих данных для использования.
Динамические среды, где условия меняются непредсказуемо - открытые строительные площадки, сельскохозяйственные поля, неструктурированные торговые помещения, - сложнее точно симулировать, чем контролируемые заводские условия, и полученные политики требуют более тонкой настройки в реальном мире.
Эти ограничения реальны сегодня. Они также сокращаются с каждым развертыванием, поскольку маховик данных улучшает точность симуляции, а алгоритмы обучения с подкреплением сталкиваются и адаптируются к все более широкому диапазону условий. Траектория ясна: то, что сегодня сложно, завтра станет рутиной.