Da Task Capture a Workflow: Come i Robot Umanoidi Imparano un Lavoro in Fabbrica
Registrando gli operatori che già svolgono il lavoro, e poi trasformandolo in un flusso di lavoro umanoide pronto per l'implementazione. Ecco come i Field Deployment Engineers di Motion e l'AI Workflow Builder fanno sì che un robot esegua le Sue mansioni.
Motion1 Inc. ·
La Fine della Programmazione Robotica Come La Conosciamo
Per tutto il tempo in cui i robot sono esistiti nell'industria, farli svolgere un lavoro utile ha richiesto una programmazione specializzata. Che il linguaggio fosse proprietario – come i teach pendant utilizzati per i bracci industriali – o di uso generale come Python e C++, il vincolo fondamentale era lo stesso: un essere umano con profonda conoscenza tecnica doveva specificare manualmente ogni aspetto del comportamento del robot, dalla logica del compito di alto livello fino alle singole traiettorie articolari.
L'IA fisica rompe questo vincolo. Una volta che un modello può osservare un compito svolto e inferire l'intento dietro il movimento, specificare il comportamento si sposta dalla scrittura di codice al mostrare il lavoro.
Questo vincolo ha plasmato l'intera economia della robotica. Ha significato che ogni implementazione richiedeva costoso talento ingegneristico. Ha significato che ogni nuovo compito richiedeva un nuovo sforzo di programmazione. Ha significato che le persone che comprendevano il lavoro – i responsabili delle operazioni e gli operatori di linea – erano separate dalle persone che potevano programmare i robot da uno strato di traduzione di consulenti e ingegneri che aggiungeva costi, tempo e problemi di comunicazione in ogni fase.
L'acquisizione egocentrica del compito è la tecnologia che dissolve questo vincolo. Un responsabile delle operazioni mostra cosa deve essere fatto – registrato dal loro punto di vista mentre lo eseguono, insieme a un resoconto vocale dei passaggi: prelevare prodotti dal nastro trasportatore, ispezionare per difetti, imballare in scatole da sei, sigillare e pallettizzare. I Field Deployment Engineer trasformano tale acquisizione in un flusso di lavoro pronto per l'implementazione nell'AI Workflow Builder. Nessuna assunzione di ingegneri da parte del produttore. Nessuna laurea in robotica. Nessun mese di iterazione in fabbrica.
Le implicazioni si estendono ben oltre la convenienza. Questo modello cambia fondamentalmente chi può implementare i robot, quanto velocemente possono essere implementati e a quale costo. È per la robotica ciò che il foglio di calcolo è stato per la modellazione finanziaria, ciò che il browser web è stato per l'accesso alle informazioni e ciò che lo smartphone è stato per il personal computing: una tecnologia che sposta una potente capacità dagli specialisti a tutti.
All'Interno della Pipeline
L'apparente semplicità di mostrare un compito e ricevere un flusso di lavoro funzionante nasconde una sofisticata pipeline di agenti AI che lavorano in concerto. Comprendere cosa succede dietro le quinte è utile per valutare la maturità e l'affidabilità delle diverse piattaforme di implementazione.
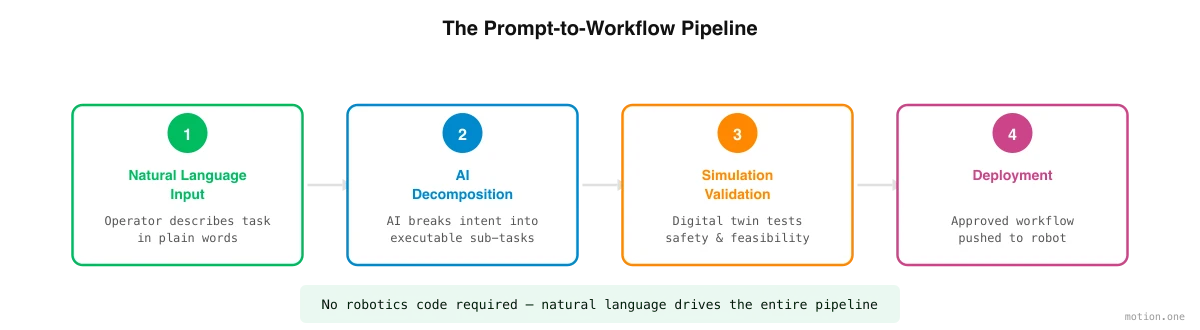
La pipeline inizia con la scomposizione del compito. Un agente AI specializzato analizza il compito acquisito – le registrazioni e il resoconto dell'operatore dei passaggi – e lo scompone in passaggi di manipolazione discreti. "Imballare i prodotti in scatole" diventa una sequenza di azioni atomiche: avvicinarsi al nastro trasportatore, identificare il prodotto, afferrare con forza appropriata, trasportare alla scatola, orientare correttamente, posizionare, rilasciare, ripetere finché la scatola non è piena, sigillare la scatola, trasportare al pallet e impilare secondo il modello definito. Questa scomposizione deve tenere conto dell'ordine delle operazioni, delle dipendenze tra i passaggi e dei punti decisionali in cui il robot deve scegliere tra azioni alternative.
Successivamente, un agente di generazione della scena crea una simulazione tridimensionale dell'ambiente reale. Utilizzando fotografie e video della fabbrica reale – acquisiti con telecamere ordinarie – l'agente ricostruisce la geometria, identifica gli oggetti chiave (nastri trasportatori, scatole, prodotti, pallet) e assegna proprietà fisiche realistiche (massa, attrito, deformabilità) a ciascun elemento. Il risultato è un gemello digitale specifico per l'impianto del produttore.
Un agente di addestramento delle politiche prende quindi il sopravvento, utilizzando l'apprendimento per rinforzo e i dati di teleoperazione in loco per addestrare l'umanoide a eseguire ogni passaggio all'interno della simulazione. Il robot pratica migliaia di iterazioni all'ora, ricevendo ricompense per il completamento riuscito del compito e penalità per i fallimenti. Attraverso questo processo, sviluppa una politica di controllo – una mappatura dall'input sensoriale all'output motorio – che raggiunge la precisione target per ogni passaggio.
Un agente di implementazione convalida la politica addestrata attraverso una serie di test, gestisce il processo di trasferimento dalla simulazione alla realtà e gestisce il passaggio all'hardware fisico con monitoraggio in tempo reale durante l'operazione iniziale.
Infine, un agente di orchestrazione coordina più umanoidi quando il compito richiede la collaborazione robot-robot o quando più unità lavorano su compiti correlati nella stessa struttura.
Cosa Cambia l'Acquisizione del Compito
Il passaggio dalla programmazione all'acquisizione del compito non è solo un cambiamento di strumenti. Ristruttura fondamentalmente la relazione tra le persone che comprendono il lavoro e i robot che lo eseguono.
Nel modello tradizionale, il responsabile delle operazioni sa cosa deve essere fatto, ma non può comunicarlo direttamente al robot. Deve spiegarlo a un ingegnere robotico, che lo interpreta (con inevitabile perdita di sfumature e contesto), lo traduce in codice (con inevitabili assunzioni e semplificazioni) e itera (con inevitabile disallineamento tra ciò che è stato richiesto e ciò che è stato consegnato). Questo "gioco del telefono" aggiunge mesi di tempo, decine di migliaia di dollari di costi e un divario persistente tra intento e implementazione.
Nel modello di acquisizione del compito, il responsabile delle operazioni trasmette il lavoro nel modo in cui già lo conosce: eseguendolo davanti alla telecamera e guidando un Field Deployment Engineer attraverso di esso. Il Workflow Builder gestisce la traduzione dal compito acquisito al comportamento del robot. Il ciclo di feedback è stretto: se il flusso di lavoro risultante non corrisponde all'intento, il manager lo comunica e il sistema rigenera il flusso di lavoro in minuti anziché settimane.
Questo non è semplicemente più veloce. È un cambiamento qualitativo in chi partecipa al processo di automazione. La popolazione globale di ingegneri robotici si aggira sulle decine di migliaia. La popolazione globale di responsabili delle operazioni, supervisori di turno ed esperti di dominio che possono dimostrare un compito di produzione si aggira sui milioni. L'acquisizione del compito espande il bacino di persone che possono mettere un robot al lavoro di due ordini di grandezza.
Il Ciclo di Iterazione
L'implementazione non è un processo una tantum, e trattarla come tale sarebbe fuorviante. Le implementazioni più efficaci utilizzano un ciclo iterativo che converge sulla qualità pronta per la produzione attraverso rapidi cicli di perfezionamento.
Il processo inizia con un'acquisizione iniziale del compito a un livello elevato. La piattaforma genera un flusso di lavoro di prima bozza e lo esegue in simulazione. Il responsabile delle operazioni esamina i risultati della simulazione, identifica le discrepanze tra il comportamento del robot e il risultato desiderato e fornisce i dettagli mancanti – una seconda registrazione, una correzione, un vincolo che il team dà per scontato. La piattaforma rigenera il flusso di lavoro e il ciclo si ripete.
Ogni iterazione richiede minuti in simulazione, rispetto a ore o giorni in fabbrica. La maggior parte dei flussi di lavoro raggiunge la qualità pronta per la produzione in tre-cinque iterazioni – un processo che può essere completato in una singola giornata lavorativa. Confrontate questo con i cinquanta-cento cicli di iterazione che lo sviluppo tradizionale in fabbrica richiede tipicamente in un periodo di mesi, e l'accelerazione è chiara.
Limiti Onesti
L'acquisizione del compito è un approccio potente, ma non è magia, e i suoi attuali limiti dovrebbero essere chiaramente compresi.
Compiti altamente destri – infilare aghi, annodare, manipolare componenti molto piccoli o molto flessibili – rimangono al limite di ciò che i sistemi attuali possono gestire. Il divario tra la destrezza della mano umana e la capacità di presa umanoide è reale, anche se si sta riducendo con ogni generazione hardware.
Gli ambienti nuovi richiedono più tempo di quelli familiari. La prima implementazione in un tipo di struttura completamente nuovo richiede più iterazioni rispetto alle implementazioni successive in strutture simili, perché i modelli di simulazione hanno meno dati precedenti da cui attingere.
Gli ambienti dinamici in cui le condizioni cambiano imprevedibilmente – cantieri edili all'aperto, campi agricoli, spazi commerciali non strutturati – sono più difficili da simulare accuratamente rispetto agli ambienti di fabbrica controllati, e le politiche risultanti richiedono una maggiore messa a punto nel mondo reale.
Questi limiti sono reali oggi. Si stanno anche riducendo con ogni implementazione, poiché il volano dei dati migliora la fedeltà della simulazione e gli algoritmi di apprendimento per rinforzo incontrano e si adattano a una gamma sempre più ampia di condizioni. La traiettoria è chiara: ciò che è difficile oggi sarà routine domani.