Od Przechwytywania Zadań do Przepływu Pracy: Jak Roboty Humanoidalne Uczą się Pracy w Fabryce
Nagrywanie operatorów, którzy już wykonują pracę, a następnie przekształcanie jej w gotowy do wdrożenia humanoidalny przepływ pracy. W ten sposób Field Deployment Engineers firmy Motion oraz AI Workflow Builder sprawiają, że robot wykonuje Państwa zadania.
Motion1 Inc. ·
Koniec programowania robotów, jakie znamy
Odkąd roboty istnieją w przemyśle, sprawienie, by wykonywały użyteczną pracę, wymagało specjalistycznego programowania. Niezależnie od tego, czy język był autorski – jak panele sterujące (teach pendants) używane do ramion przemysłowych – czy ogólnego przeznaczenia, takie jak Python i C++, podstawowe ograniczenie było takie samo: człowiek z głęboką wiedzą techniczną musiał ręcznie określać każdy aspekt zachowania robota, od logiki zadań wysokiego poziomu po indywidualne trajektorie stawów.
Fizyczna sztuczna inteligencja (Physical AI) przełamuje to ograniczenie. Gdy model może obserwować wykonywanie zadania i wnioskować o intencji stojącej za ruchem, określanie zachowania zmienia się z pisania kodu na pokazywanie pracy.
To ograniczenie ukształtowało całą ekonomię robotyki. Oznaczało to, że każde wdrożenie wymagało drogiego talentu inżynierskiego. Oznaczało to, że każde nowe zadanie wymagało nowego wysiłku programistycznego. Oznaczało to, że osoby, które rozumiały pracę – menedżerowie operacyjni i pracownicy linii produkcyjnej – były oddzielone od osób, które mogły programować roboty, warstwą tłumaczeniową konsultantów i inżynierów, co dodawało kosztów, czasu i błędów komunikacyjnych na każdym etapie.
Egocentryczne przechwytywanie zadań (Egocentric task capture) to technologia, która rozpuszcza to ograniczenie. Menedżer operacyjny pokazuje, co należy zrobić – nagrane z jego własnego punktu widzenia podczas wykonywania zadania, wraz z ustnym opisem kroków: pobierz produkty z przenośnika, sprawdź pod kątem wad, zapakuj do pudełek po sześć sztuk, zamknij i spaletuj. Field Deployment Engineers przekształcają to przechwycenie w gotowy do wdrożenia przepływ pracy w AI Workflow Builder. Żadnych zatrudnień inżynierskich po stronie producenta. Żadnego stopnia z robotyki. Żadnych miesięcy iteracji na hali fabrycznej.
Konsekwencje wykraczają daleko poza wygodę. Ten model fundamentalnie zmienia to, kto może wdrażać roboty, jak szybko mogą być one wdrażane i jakim kosztem. Jest to dla robotyki tym, czym arkusz kalkulacyjny był dla modelowania finansowego, przeglądarka internetowa dla dostępu do informacji, a smartfon dla komputerów osobistych: technologia, która przenosi potężne możliwości od specjalistów do każdego.
Wewnątrz potoku
Pozorna prostota pokazania zadania i otrzymania działającego przepływu pracy ukrywa wyrafinowany potok agentów AI działających w zgodzie. Zrozumienie, co dzieje się za kulisami, jest przydatne do oceny dojrzałości i niezawodności różnych platform wdrożeniowych.
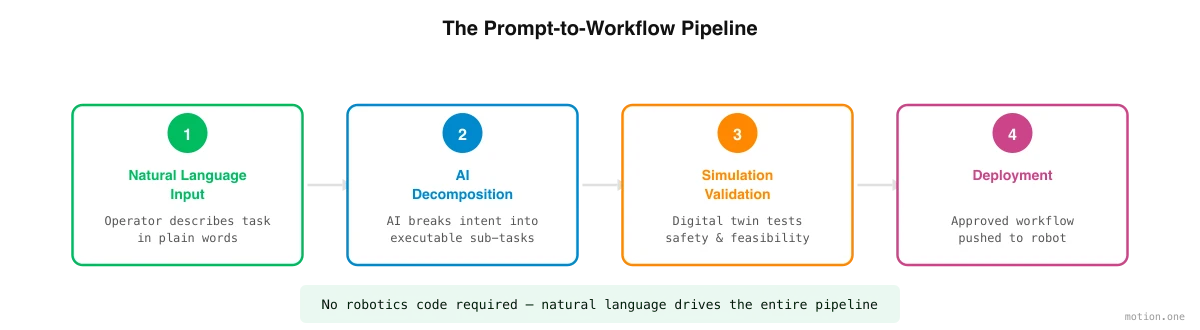
Potok rozpoczyna się od dekompozycji zadań. Wyspecjalizowany agent AI analizuje przechwycone zadanie – nagrania i opis kroków operatora – i dzieli je na dyskretne etapy manipulacji. "Pakowanie produktów do pudełek" staje się sekwencją atomowych działań: zbliż się do przenośnika, zidentyfikuj produkt, chwyć z odpowiednią siłą, przetransportuj do pudełka, zorientuj prawidłowo, umieść, zwolnij, powtarzaj, aż pudełko będzie pełne, zamknij pudełko, przetransportuj na paletę i ułóż zgodnie z zdefiniowanym wzorcem. Ta dekompozycja musi uwzględniać kolejność operacji, zależności między krokami oraz punkty decyzyjne, w których robot musi wybrać między alternatywnymi działaniami.
Następnie, agent generowania sceny tworzy trójwymiarową symulację rzeczywistego środowiska. Wykorzystując zdjęcia i wideo z rzeczywistej fabryki – przechwycone zwykłymi kamerami – agent rekonstruuje geometrię, identyfikuje kluczowe obiekty (przenośniki, pudełka, produkty, palety) i przypisuje realistyczne właściwości fizyczne (masę, tarcie, odkształcalność) każdemu elementowi. Rezultatem jest cyfrowy bliźniak specyficzny dla obiektu producenta.
Agent szkolenia polityki następnie przejmuje kontrolę, wykorzystując uczenie wzmacniające i dane z teleoperacji na miejscu, aby wyszkolić humanoida do wykonywania każdego kroku w symulacji. Robot ćwiczy tysiące iteracji na godzinę, otrzymując nagrody za pomyślne ukończenie zadania i kary za niepowodzenia. Dzięki temu procesowi rozwija politykę kontroli – mapowanie od wejścia sensorycznego do wyjścia motorycznego – która osiąga docelową dokładność dla każdego kroku.
Agent wdrożeniowy waliduje wyszkoloną politykę poprzez serię testów, obsługuje proces transferu z symulacji do rzeczywistości (sim-to-real) i zarządza przekazaniem do fizycznego sprzętu z monitorowaniem w czasie rzeczywistym podczas początkowej operacji.
Wreszcie, agent orkiestracji koordynuje działania wielu humanoidów, gdy zadanie wymaga współpracy robot-robot lub gdy wiele jednostek pracuje nad powiązanymi zadaniami w tym samym obiekcie.
Co zmienia przechwytywanie zadań
Przejście od programowania do przechwytywania zadań to nie tylko zmiana narzędzi. Fundamentalnie restrukturyzuje to relację między ludźmi, którzy rozumieją pracę, a robotami, które ją wykonują.
W tradycyjnym modelu menedżer operacyjny wie, co należy zrobić, ale nie może tego bezpośrednio przekazać robotowi. Musi to wyjaśnić inżynierowi robotyki, który to interpretuje (z nieuniknioną utratą niuansów i kontekstu), tłumaczy na kod (z nieuniknionymi założeniami i uproszczeniami) i iteruje (z nieuniknionym niedopasowaniem między tym, co zostało zażądane, a tym, co zostało dostarczone). Ta gra w głuchy telefon dodaje miesiące czasu, dziesiątki tysięcy dolarów kosztów i trwałą lukę między intencją a implementacją.
W modelu przechwytywania zadań menedżer operacyjny przekazuje pracę w sposób, w jaki już ją zna: wykonując ją przed kamerą i oprowadzając po niej Field Deployment Engineer. Workflow Builder obsługuje tłumaczenie z przechwyconego zadania na zachowanie robota. Pętla sprzężenia zwrotnego jest ciasna – jeśli wynikowy przepływ pracy nie odpowiada intencji, menedżer to zgłasza, a system regeneruje przepływ pracy w ciągu minut, a nie tygodni.
To nie jest tylko szybsze. To jest jakościowa zmiana w tym, kto uczestniczy w procesie automatyzacji. Globalna populacja inżynierów robotyki liczy dziesiątki tysięcy. Globalna populacja menedżerów operacyjnych, kierowników zmian i ekspertów dziedzinowych, którzy mogą zademonstrować zadanie produkcyjne, liczy miliony. Przechwytywanie zadań rozszerza pulę osób, które mogą uruchomić robota, o dwa rzędy wielkości.
Pętla iteracji
Wdrożenie nie jest procesem jednorazowym, a traktowanie go w ten sposób byłoby mylące. Najskuteczniejsze wdrożenia wykorzystują pętlę iteracyjną, która zbiega się do jakości gotowej do produkcji poprzez szybkie cykle udoskonalania.
Proces rozpoczyna się od początkowego przechwycenia zadania na wysokim poziomie. Platforma generuje wstępny projekt przepływu pracy i uruchamia go w symulacji. Menedżer operacyjny przegląda wyniki symulacji, identyfikuje rozbieżności między zachowaniem robota a pożądanym wynikiem i dostarcza brakujące szczegóły – drugie nagranie, korektę, ograniczenie, które zespół uważa za oczywiste. Platforma regeneruje przepływ pracy, a cykl się powtarza.
Każda iteracja zajmuje minuty w symulacji, w porównaniu do godzin lub dni na hali fabrycznej. Większość przepływów pracy osiąga jakość gotową do produkcji w trzech do pięciu iteracjach – proces, który można ukończyć w ciągu jednego dnia roboczego. Porównaj to z pięćdziesięciu do stu cykli iteracji, które tradycyjny rozwój na hali zazwyczaj wymaga przez okres miesięcy, a przyspieszenie jest jasne.
Uczciwe granice
Przechwytywanie zadań to potężne podejście, ale nie jest magią, a jego obecne ograniczenia powinny być jasno zrozumiane.
Zadania wymagające dużej zręczności – nawlekanie igieł, wiązanie węzłów, manipulowanie bardzo małymi lub bardzo elastycznymi komponentami – pozostają na granicy możliwości obecnych systemów. Luka między zręcznością ludzkiej ręki a możliwościami chwytaków humanoidalnych jest realna, choć zmniejsza się z każdą generacją sprzętu.
Nowe środowiska zajmują więcej czasu niż te znane. Pierwsze wdrożenie w całkowicie nowym typie obiektu wymaga więcej iteracji niż kolejne wdrożenia w podobnych obiektach, ponieważ modele symulacyjne mają mniej wcześniejszych danych do wykorzystania.
Dynamiczne środowiska, w których warunki zmieniają się nieprzewidywalnie – zewnętrzne place budowy, pola uprawne, niestrukturyzowane przestrzenie handlowe – są trudniejsze do dokładnego symulowania niż kontrolowane ustawienia fabryczne, a wynikowe polityki wymagają więcej dostrajania w świecie rzeczywistym.
Te ograniczenia są realne dzisiaj. Zmniejszają się również z każdym wdrożeniem, ponieważ koło zamachowe danych (data flywheel) poprawia wierność symulacji, a algorytmy uczenia wzmacniającego napotykają i adaptują się do coraz szerszego zakresu warunków. Trajektoria jest jasna: to, co jest trudne dzisiaj, będzie rutyną jutro.