De la Capturarea Sarcinii la Fluxul de Lucru: Cum Învață Roboții Umanoizi o Meserie în Fabrică
Înregistrarea operatorilor care deja desfășoară activitatea, apoi transformarea acesteia într-un flux de lucru umanoid pregătit pentru implementare. Iată cum Field Deployment Engineers de la Motion și AI Workflow Builder pun un robot să vă execute sarcinile.
Motion1 Inc. ·
Sfârșitul programării roboților așa cum o știm
De când roboții au existat în industrie, a-i face să execute sarcini utile a necesitat programare specializată. Indiferent dacă limbajul era proprietar – precum panourile de control (teach pendants) utilizate pentru brațele industriale – sau de uz general, precum Python și C++, constrângerea fundamentală era aceeași: un om cu cunoștințe tehnice aprofundate trebuia să specifice manual fiecare aspect al comportamentului robotului, de la logica sarcinii de nivel înalt până la traiectoriile individuale ale articulațiilor.
AI-ul fizic rupe această constrângere. Odată ce un model poate observa o sarcină fiind executată și poate deduce intenția din spatele mișcării, specificarea comportamentului se mută de la scrierea de cod la demonstrarea lucrului.
Această constrângere a modelat întreaga economie a roboticii. A însemnat că fiecare implementare necesita talent ingineresc costisitor. A însemnat că fiecare sarcină nouă necesita un nou efort de programare. A însemnat că persoanele care înțelegeau munca – managerii de operațiuni și muncitorii de pe linie – erau separate de persoanele care puteau programa roboții printr-un strat de traducere format din consultanți și ingineri, ceea ce adăuga costuri, timp și comunicare defectuoasă în fiecare etapă.
Captura de sarcini egocentrică este tehnologia care dizolvă această constrângere. Un manager de operațiuni demonstrează ce trebuie făcut – înregistrat din propriul punct de vedere în timp ce execută sarcina, alături de o descriere verbală a pașilor: preluați produse de pe bandă, inspectați pentru defecte, ambalați în cutii de câte șase, sigilați și paletizați. Field Deployment Engineers transformă acea captură într-un flux de lucru gata de implementare în AI Workflow Builder. Fără angajări de ingineri din partea producătorului. Fără diplomă în robotică. Fără luni de iterație pe linia de producție.
Implicațiile se extind mult dincolo de comoditate. Acest model schimbă fundamental cine poate implementa roboți, cât de repede pot fi implementați și la ce cost. Este pentru robotică ceea ce a fost foaia de calcul pentru modelarea financiară, ceea ce a fost browserul web pentru accesul la informații și ceea ce a fost smartphone-ul pentru calculul personal: o tehnologie care mută o capacitate puternică de la specialiști la toată lumea.
În interiorul conductei
Simplitatea aparentă a demonstrării unei sarcini și a primirii unui flux de lucru funcțional ascunde o conductă sofisticată de agenți AI care lucrează în concert. Înțelegerea a ceea ce se întâmplă în culise este utilă pentru evaluarea maturității și fiabilității diferitelor platforme de implementare.
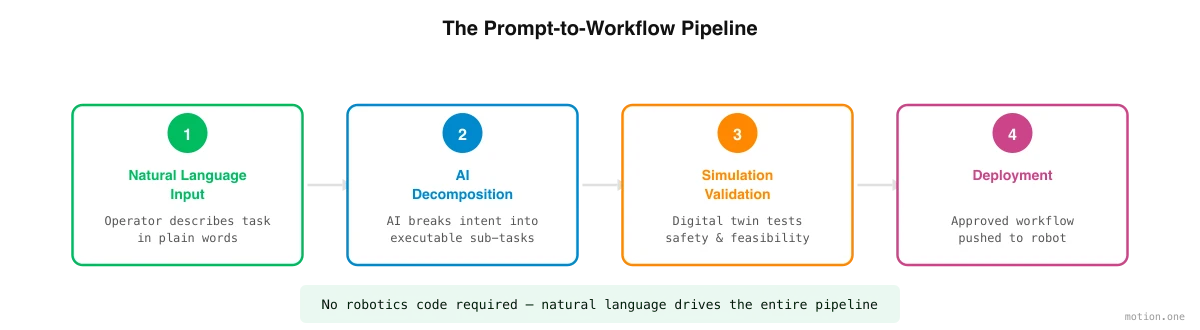
Conducta începe cu descompunerea sarcinii. Un agent AI specializat analizează sarcina capturată – înregistrările și descrierea pașilor de către operator – și o descompune în pași discreți de manipulare. „Ambalați produsele în cutii” devine o secvență de acțiuni atomice: apropiați-vă de bandă, identificați produsul, prindeți cu forța adecvată, transportați la cutie, orientați corect, plasați, eliberați, repetați până când cutia este plină, sigilați cutia, transportați la palet și stivuiți conform modelului definit. Această descompunere trebuie să țină cont de ordinea operațiunilor, de dependențele dintre pași și de punctele de decizie în care robotul trebuie să aleagă între acțiuni alternative.
Apoi, un agent de generare a scenei creează o simulare tridimensională a mediului real. Folosind fotografii și videoclipuri ale fabricii reale – capturate cu camere obișnuite – agentul reconstruiește geometria, identifică obiectele cheie (benzi transportoare, cutii, produse, paleți) și atribuie proprietăți fizice realiste (masă, frecare, deformabilitate) fiecărui element. Rezultatul este o replică digitală (digital twin) specifică facilității producătorului.
Un agent de antrenare a politicilor preia apoi controlul, utilizând învățarea prin consolidare (reinforcement learning) și date de teleoperare la fața locului pentru a antrena robotul umanoid să execute fiecare pas în cadrul simulării. Robotul exersează mii de iterații pe oră, primind recompense pentru finalizarea cu succes a sarcinii și penalități pentru eșecuri. Prin acest proces, dezvoltă o politică de control – o mapare de la intrarea senzorială la ieșirea motorie – care atinge precizia țintă pentru fiecare pas.
Un agent de implementare validează politica antrenată printr-o serie de teste, gestionează procesul de transfer de la simulare la realitate (sim-to-real) și gestionează predarea către hardware-ul fizic cu monitorizare în timp real în timpul operațiunii inițiale.
În cele din urmă, un agent de orchestrare coordonează mai mulți roboți umanoizi atunci când sarcina necesită colaborare robot-la-robot sau când mai multe unități lucrează la sarcini conexe în aceeași facilitate.
Ce schimbă captura de sarcini
Trecerea de la programare la captura de sarcini nu este doar o schimbare de instrumente. Restructurează fundamental relația dintre persoanele care înțeleg munca și roboții care o execută.
În modelul tradițional, managerul de operațiuni știe ce trebuie făcut, dar nu poate comunica direct robotului. Trebuie să explice acest lucru unui inginer robotician, care îl interpretează (cu pierderea inevitabilă de nuanțe și context), îl traduce în cod (cu presupuneri și simplificări inevitabile) și iterează (cu o nealiniere inevitabilă între ceea ce a fost solicitat și ceea ce a fost livrat). Acest „joc al telefonului fără fir” adaugă luni de timp, zeci de mii de dolari în costuri și un decalaj persistent între intenție și implementare.
În modelul de captură a sarcinii, managerul de operațiuni transmite munca așa cum o cunoaște deja: executând-o în fața camerei și ghidând un Field Deployment Engineer prin ea. Workflow Builder gestionează traducerea de la sarcina capturată la comportamentul robotului. Bucla de feedback este strânsă – dacă fluxul de lucru rezultat nu corespunde intenției, managerul o semnalează, iar sistemul regenerează fluxul de lucru în minute, nu în săptămâni.
Acest lucru nu este doar mai rapid. Este o schimbare calitativă în ceea ce privește cine participă la procesul de automatizare. Populația globală de ingineri roboticieni se numără în zeci de mii. Populația globală de manageri de operațiuni, șefi de tură și experți în domeniu care pot demonstra o sarcină de fabricație se numără în milioane. Captura de sarcini extinde numărul de persoane care pot pune un robot la lucru cu două ordine de mărime.
Bucla de iterație
Implementarea nu este un proces unic, iar tratarea sa ca atare ar fi înșelătoare. Cele mai eficiente implementări utilizează o buclă iterativă care converge către o calitate gata de producție prin cicluri rapide de rafinare.
Procesul începe cu o captură inițială a sarcinii la un nivel înalt. Platforma generează un prim proiect de flux de lucru și îl rulează în simulare. Managerul de operațiuni revizuiește rezultatele simulării, identifică discrepanțele dintre comportamentul robotului și rezultatul dorit și furnizează detaliile lipsă – o a doua înregistrare, o corecție, o constrângere pe care echipa o consideră implicită. Platforma regenerează fluxul de lucru, iar ciclul se repetă.
Fiecare iterație durează minute în simulare, comparativ cu ore sau zile pe linia de producție. Majoritatea fluxurilor de lucru ating calitatea gata de producție în trei până la cinci iterații – un proces care poate fi finalizat într-o singură zi lucrătoare. Comparați acest lucru cu cele cincizeci până la o sută de cicluri de iterație pe care dezvoltarea tradițională la fața locului le necesită de obicei pe o perioadă de luni, iar accelerarea este evidentă.
Limite oneste
Captura de sarcini este o abordare puternică, dar nu este magie, iar limitările sale actuale ar trebui înțelese clar.
Sarcinile care necesită o dexteritate ridicată – înfilarea acelor, legarea nodurilor, manipularea componentelor foarte mici sau foarte flexibile – rămân la limita a ceea ce pot gestiona sistemele actuale. Decalajul dintre dexteritatea mâinii umane și capacitatea de prindere a robotului umanoid este real, deși se reduce cu fiecare generație de hardware.
Mediile noi necesită mai mult timp decât cele familiare. Prima implementare într-un tip complet nou de facilitate necesită mai multe iterații decât implementările ulterioare în facilități similare, deoarece modelele de simulare au mai puține date anterioare pe care să se bazeze.
Mediile dinamice în care condițiile se schimbă imprevizibil – șantiere de construcții în aer liber, câmpuri agricole, spații comerciale nestructurate – sunt mai greu de simulat cu precizie decât setările controlate ale fabricilor, iar politicile rezultate necesită o ajustare mai fină în lumea reală.
Aceste limitări sunt reale astăzi. De asemenea, ele se reduc cu fiecare implementare, pe măsură ce volanta de date îmbunătățește fidelitatea simulării, iar algoritmii de învățare prin consolidare întâlnesc și se adaptează la o gamă tot mai largă de condiții. Traiectoria este clară: ceea ce este dificil astăzi va fi rutină mâine.