Od snimanja zadataka do tijeka rada: Kako humanoidni roboti uče tvornički posao
Snimanje operatera koji već obavljaju posao, zatim pretvaranje toga u radni tijek humanoida spreman za implementaciju. Evo kako Motionovi Field Deployment Engineers i AI Workflow Builder osposobljavaju robota da izvršava Vaše zadatke.
Motion1 Inc. ·
Kraj programiranja robota kakvog poznajemo
Otkako roboti postoje u industriji, njihovo osposobljavanje za koristan rad zahtijevalo je specijalizirano programiranje. Bez obzira je li jezik bio vlasnički – poput upravljačkih konzola (teach pendants) koje se koriste za industrijske ruke – ili opće namjene poput Pythona i C++, temeljno ograničenje bilo je isto: čovjek s dubokim tehničkim znanjem morao je ručno specificirati svaki aspekt ponašanja robota, od logike zadataka visoke razine do pojedinačnih putanja zglobova.
Fizička umjetna inteligencija razbija to ograničenje. Jednom kada model može promatrati izvršavanje zadatka i zaključiti namjeru iza pokreta, specificiranje ponašanja prelazi s pisanja koda na pokazivanje rada.
Ovo ograničenje oblikovalo je cjelokupnu ekonomiju robotike. To je značilo da je svaka implementacija zahtijevala skupi inženjerski talent. To je značilo da je svaki novi zadatak zahtijevao novi programerski napor. To je značilo da su ljudi koji su razumjeli posao – voditelji operacija i radnici na liniji – bili odvojeni od ljudi koji su mogli programirati robote slojem prevođenja konzultanata i inženjera, što je dodavalo troškove, vrijeme i pogrešnu komunikaciju u svakoj fazi.
Egocentrično snimanje zadataka je tehnologija koja razrješava ovo ograničenje. Voditelj operacija pokazuje što treba učiniti – snimljeno iz vlastite perspektive dok to radi, uz usmeni opis koraka: uzeti proizvode s transportera, pregledati ih na nedostatke, pakirati u kutije po šest komada, zatvoriti i paletizirati. Field Deployment Engineers pretvaraju to snimanje u radni tijek spreman za implementaciju u AI Workflow Builderu. Nema potrebe za inženjerom kod proizvođača. Nema potrebe za diplomom iz robotike. Nema višemjesečnih iteracija na tvorničkom podu.
Implikacije sežu daleko izvan puke pogodnosti. Ovaj model temeljno mijenja tko može implementirati robote, koliko brzo se mogu implementirati i po kojoj cijeni. To je za robotiku ono što je proračunska tablica bila za financijsko modeliranje, što je web preglednik bio za pristup informacijama, i što je pametni telefon bio za osobno računalstvo: tehnologija koja moćnu sposobnost premješta od specijalista do svih.
Unutar cjevovoda
Prividna jednostavnost pokazivanja zadatka i primanja funkcionalnog radnog tijeka skriva sofisticirani cjevovod AI agenata koji rade u dogovoru. Razumijevanje onoga što se događa iza kulisa korisno je za procjenu zrelosti i pouzdanosti različitih platformi za implementaciju.
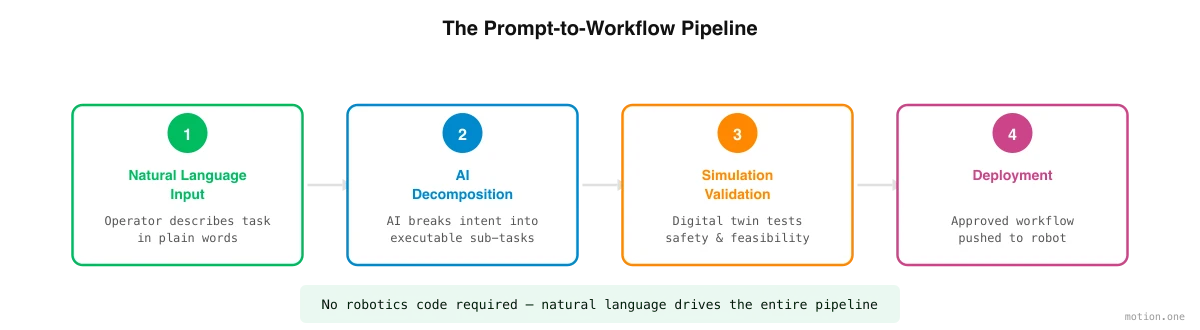
Cjevovod počinje s dekompozicijom zadatka. Specijalizirani AI agent analizira snimljeni zadatak – snimke i operaterov opis koraka – i razbija ga na diskretne manipulativne korake. "Pakiranje proizvoda u kutije" postaje slijed atomskih radnji: približiti se transporteru, identificirati proizvod, uhvatiti odgovarajućom silom, transportirati do kutije, ispravno orijentirati, postaviti, otpustiti, ponavljati dok se kutija ne napuni, zatvoriti kutiju, transportirati do palete i slagati prema definiranom uzorku. Ova dekompozicija mora uzeti u obzir redoslijed operacija, ovisnosti između koraka i točke odlučivanja gdje robot mora birati između alternativnih radnji.
Zatim, agent za generiranje scene stvara trodimenzionalnu simulaciju stvarnog okruženja. Koristeći fotografije i videozapise stvarne tvornice – snimljene običnim kamerama – agent rekonstruira geometriju, identificira ključne objekte (transportere, kutije, proizvode, palete) i svakom elementu dodjeljuje realistična fizička svojstva (masu, trenje, deformabilnost). Rezultat je digitalni blizanac specifičan za postrojenje proizvođača.
Agent za obuku politike zatim preuzima, koristeći učenje potkrepljenjem i podatke s teleoperacije na licu mjesta kako bi obučio humanoida da izvrši svaki korak unutar simulacije. Robot vježba tisuće iteracija na sat, primajući nagrade za uspješno izvršavanje zadatka i kazne za neuspjehe. Kroz ovaj proces, razvija kontrolnu politiku – preslikavanje od senzornog unosa do motoričkog izlaza – koja postiže ciljanu točnost za svaki korak.
Agent za implementaciju validira obučenu politiku kroz niz testova, upravlja procesom prijenosa iz simulacije u stvarnost i upravlja predajom fizičkom hardveru s praćenjem u stvarnom vremenu tijekom početnog rada.
Konačno, agent za orkestraciju koordinira rad više humanoida kada zadatak zahtijeva suradnju robota s robotom ili kada više jedinica radi na povezanim zadacima u istom postrojenju.
Što snimanje zadataka mijenja
Pomak s programiranja na snimanje zadataka nije samo promjena alata. On temeljno restrukturira odnos između ljudi koji razumiju posao i robota koji ga obavljaju.
U tradicionalnom modelu, voditelj operacija zna što treba učiniti, ali to ne može izravno komunicirati robotu. On to mora objasniti inženjeru robotike, koji to interpretira (uz neizbježan gubitak nijansi i konteksta), prevodi u kod (uz neizbježne pretpostavke i pojednostavljenja) i iterira (uz neizbježno neusklađenost između onoga što je traženo i onoga što je isporučeno). Ova "igra pokvarenog telefona" dodaje mjesece vremena, desetke tisuća dolara troškova i stalni jaz između namjere i implementacije.
U modelu snimanja zadataka, voditelj operacija prenosi posao onako kako ga već poznaje: radeći ga pred kamerom i objašnjavajući ga Field Deployment Engineeru. Workflow Builder obrađuje prijevod od snimljenog zadatka do ponašanja robota. Povratna sprega je uska – ako rezultirajući radni tijek ne odgovara namjeri, voditelj to kaže, a sustav regenerira radni tijek u minutama, a ne tjednima.
Ovo nije samo brže. To je kvalitativna promjena u tome tko sudjeluje u procesu automatizacije. Globalna populacija inženjera robotike broji se u desecima tisuća. Globalna populacija voditelja operacija, nadzornika smjena i stručnjaka za određeno područje koji mogu demonstrirati proizvodni zadatak broji se u milijunima. Snimanje zadataka proširuje skupinu ljudi koji mogu upotrijebiti robota za rad za dva reda veličine.
Iteracijska petlja
Implementacija nije jednokratan proces, i tretiranje kao takvog bilo bi pogrešno. Najučinkovitije implementacije koriste iterativnu petlju koja konvergira prema kvaliteti spremnoj za proizvodnju kroz brze cikluse usavršavanja.
Proces počinje početnim snimanjem zadatka na visokoj razini. Platforma generira prvi nacrt radnog tijeka i pokreće ga u simulaciji. Voditelj operacija pregledava rezultate simulacije, identificira odstupanja između ponašanja robota i željenog ishoda te dostavlja nedostajuće detalje – drugu snimku, ispravak, ograničenje koje tim uzima zdravo za gotovo. Platforma regenerira radni tijek, i ciklus se ponavlja.
Svaka iteracija traje minute u simulaciji, u usporedbi s satima ili danima na tvorničkom podu. Većina radnih tijekova postiže kvalitetu spremnu za proizvodnju u tri do pet iteracija – proces koji se može dovršiti u jednom radnom danu. Usporedite to s pedeset do sto iteracijskih ciklusa koje tradicionalni razvoj na podu obično zahtijeva tijekom razdoblja od nekoliko mjeseci, i ubrzanje je jasno.
Iskrene granice
Snimanje zadataka je moćan pristup, ali nije magija, i njegova trenutna ograničenja trebaju biti jasno shvaćena.
Vrlo spretni zadaci – provlačenje konca kroz iglu, vezanje čvorova, manipulacija vrlo malim ili vrlo fleksibilnim komponentama – ostaju na rubu onoga što trenutni sustavi mogu podnijeti. Jaz između spretnosti ljudske ruke i sposobnosti hvataljke humanoida je stvaran, iako se smanjuje sa svakom generacijom hardvera.
Novi okoliši zahtijevaju više vremena od poznatih. Prva implementacija u potpuno novoj vrsti postrojenja zahtijeva više iteracija nego naknadne implementacije u sličnim postrojenjima, jer simulacijski modeli imaju manje prethodnih podataka na koje se mogu osloniti.
Dinamična okruženja gdje se uvjeti mijenjaju nepredvidivo – vanjska gradilišta, poljoprivredna polja, nestrukturirani maloprodajni prostori – teže je točno simulirati nego kontrolirana tvornička okruženja, a rezultirajuće politike zahtijevaju više finog podešavanja u stvarnom svijetu.
Ova ograničenja su stvarna danas. Ona se također smanjuju sa svakom implementacijom, jer podatkovni zamašnjak poboljšava vjernost simulacije, a algoritmi učenja potkrepljenjem susreću se i prilagođavaju sve širem rasponu uvjeta. Putanja je jasna: ono što je danas teško, sutra će biti rutina.