Fra Opgaveindfangning til Arbejdsgang: Hvordan humanoide robotter lærer et fabriksjob
Ved at optage de operatører, der allerede udfører arbejdet, og omdanne det til en implementeringsklar humanoid workflow. Sådan får Motions Field Deployment Engineers og AI Workflow Builder en robot til at udføre dine opgaver.
Motion1 Inc. ·
Slutningen på robotprogrammering, som vi kender den
Så længe robotter har eksisteret i industrien, har det krævet specialiseret programmering at få dem til at udføre nyttigt arbejde. Uanset om sproget var proprietært – som de teach pendants, der bruges til industriarme – eller generelt som Python og C++, var den grundlæggende begrænsning den samme: et menneske med dyb teknisk viden skulle manuelt specificere alle aspekter af robottens adfærd, fra højniveau opgavelogik ned til individuelle ledbevægelser.
Fysisk AI bryder den begrænsning. Når en model kan observere en opgave blive udført og udlede intentionen bag bevægelsen, skifter specificering af adfærd fra at skrive kode til at vise arbejdet.
Denne begrænsning formede hele robotikkens økonomi. Det betød, at hver implementering krævede dyrt ingeniørtalent. Det betød, at hver ny opgave krævede en ny programmeringsindsats. Det betød, at de mennesker, der forstod arbejdet – driftsledere og produktionsmedarbejdere – var adskilt fra de mennesker, der kunne programmere robotterne, af et oversættelseslag af konsulenter og ingeniører, der tilføjede omkostninger, tid og misforståelser på hvert trin.
Egocentrisk opgaveindfangning er teknologien, der opløser denne begrænsning. En driftsleder viser, hvad der skal gøres – optaget fra deres eget synspunkt, mens de udfører det, sammen med en mundtlig redegørelse for trinene: saml produkter fra transportbåndet, inspicer for fejl, pak i kasser med seks, forsegl og palleter. Field Deployment Engineers omdanner den indfangning til en implementeringsklar workflow i AI Workflow Builder. Ingen ingeniøransættelse fra producentens side. Ingen robotikuddannelse. Ingen måneders iteration på fabriksgulvet.
Implikationerne rækker langt ud over bekvemmelighed. Denne model ændrer fundamentalt, hvem der kan implementere robotter, hvor hurtigt de kan implementeres, og til hvilken pris. Det er for robotik, hvad regnearket var for finansiel modellering, hvad webbrowseren var for informationsadgang, og hvad smartphonen var for personlig computer: en teknologi, der flytter en kraftfuld kapacitet fra specialister til alle.
Inden i pipelinen
Den tilsyneladende enkelhed ved at vise en opgave og modtage en fungerende workflow skjuler en sofistikeret pipeline af AI-agenter, der arbejder i samspil. At forstå, hvad der sker bag kulisserne, er nyttigt for at evaluere modenheden og pålideligheden af forskellige implementeringsplatforme.
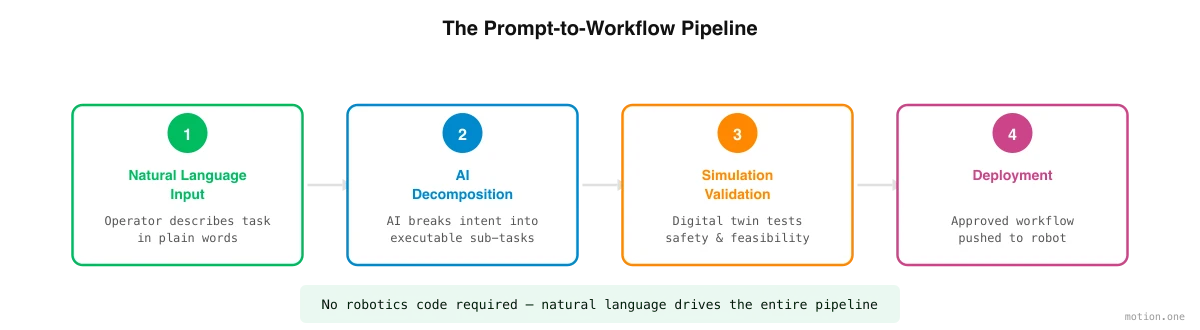
Pipelinen begynder med opgavedekomponering. En specialiseret AI-agent parser den indfangede opgave – optagelserne og operatørens redegørelse for trinene – og opdeler den i diskrete manipulationstrin. "Pak produkter i kasser" bliver en sekvens af atomare handlinger: nærm dig transportbåndet, identificer produktet, grib med passende kraft, transporter til kassen, orienter korrekt, placer, slip, gentag indtil kassen er fuld, forsegl kassen, transporter til pallen, og stabel i henhold til det definerede mønster. Denne dekomponering skal tage højde for rækkefølgen af operationer, afhængighederne mellem trinene og de beslutningspunkter, hvor robotten skal vælge mellem alternative handlinger.
Dernæst skaber en scene-genereringsagent en tredimensionel simulering af det virkelige miljø. Ved hjælp af fotografier og video af den faktiske fabrik – optaget med almindelige kameraer – rekonstruerer agenten geometrien, identificerer nøgleobjekter (transportbånd, kasser, produkter, paller) og tildeler realistiske fysiske egenskaber (masse, friktion, deformerbarhed) til hvert element. Resultatet er en digital tvilling, der er specifik for producentens anlæg.
En politiktræningsagent tager derefter over og bruger forstærkningslæring og on-site teleoperationsdata til at træne humanoiden til at udføre hvert trin inden for simuleringen. Robotten øver tusindvis af iterationer i timen og modtager belønninger for vellykket opgaveudførelse og straffe for fejl. Gennem denne proces udvikler den en kontrolpolitik – en kortlægning fra sensorisk input til motorisk output – der opnår den ønskede nøjagtighed for hvert trin.
En implementeringsagent validerer den trænede politik gennem en række tests, håndterer sim-til-virkelighed overførselsprocessen og styrer overdragelsen til fysisk hardware med realtidsovervågning under den indledende drift.
Endelig koordinerer en orkestreringsagent på tværs af flere humanoider, når opgaven kræver robot-til-robot-samarbejde, eller når flere enheder arbejder på relaterede opgaver i samme anlæg.
Hvad opgaveindfangning ændrer
Skiftet fra programmering til opgaveindfangning er ikke blot en ændring af værktøjer. Det omstrukturerer fundamentalt forholdet mellem de mennesker, der forstår arbejdet, og de robotter, der udfører det.
I den traditionelle model ved driftslederen, hvad der skal gøres, men kan ikke kommunikere det direkte til robotten. De skal forklare det til en robotikingeniør, som fortolker det (med uundgåeligt tab af nuance og kontekst), oversætter det til kode (med uundgåelige antagelser og forenklinger) og itererer (med uundgåelig uoverensstemmelse mellem det, der blev anmodet om, og det, der blev leveret). Denne hviskeleg tilføjer måneders tid, titusindvis af dollars i omkostninger og et vedvarende gab mellem intention og implementering.
I opgaveindfangningsmodellen formidler driftslederen arbejdet, som de allerede kender det: ved at udføre det på kamera og guide en Field Deployment Engineer igennem det. Workflow Builder håndterer oversættelsen fra indfanget opgave til robotadfærd. Feedback-loopet er stramt – hvis den resulterende workflow ikke stemmer overens med intentionen, siger lederen det, og systemet regenererer workflowet på minutter snarere end uger.
Dette er ikke blot hurtigere. Det er en kvalitativ ændring i, hvem der deltager i automatiseringsprocessen. Den globale population af robotikingeniører tæller titusinder. Den globale population af driftsledere, skifteledere og domæneeksperter, der kan demonstrere en produktionsopgave, tæller millioner. Opgaveindfangning udvider puljen af mennesker, der kan sætte en robot i arbejde, med to størrelsesordener.
Iterationssløjfen
Implementering er ikke en engangsproces, og at behandle det som sådan ville være misvisende. De mest effektive implementeringer bruger en iterativ sløjfe, der konvergerer mod produktionsklar kvalitet gennem hurtige forfinelsescyklusser.
Processen begynder med en indledende indfangning af opgaven på et højt niveau. Platformen genererer en førsteudkast-workflow og kører den i simulering. Driftslederen gennemgår simuleringsresultaterne, identificerer uoverensstemmelser mellem robottens adfærd og det ønskede resultat og leverer de manglende detaljer – en anden optagelse, en korrektion, en begrænsning, som teamet tager for givet. Platformen regenererer workflowet, og cyklussen gentages.
Hver iteration tager minutter i simulering, sammenlignet med timer eller dage på fabriksgulvet. De fleste workflows opnår produktionsklar kvalitet på tre til fem iterationer – en proces, der kan gennemføres på en enkelt arbejdsdag. Sammenlign dette med de halvtreds til hundrede iterationscyklusser, som traditionel udvikling på gulvet typisk kræver over en periode på måneder, og accelerationen er tydelig.
Ærlige grænser
Opgaveindfangning er en kraftfuld tilgang, men det er ikke magi, og dens nuværende begrænsninger bør forstås klart.
Meget fingerfærdige opgaver – at tråde nåle, binde knuder, manipulere meget små eller meget fleksible komponenter – forbliver på grænsen af, hvad nuværende systemer kan håndtere. Kløften mellem menneskelig håndfingerfærdighed og humanoid griberkapacitet er reel, selvom den mindskes med hver hardwaregeneration.
Nye miljøer tager længere tid end velkendte. Den første implementering i en helt ny type anlæg kræver mere iteration end efterfølgende implementeringer i lignende anlæg, fordi simuleringsmodellerne har mindre tidligere data at trække på.
Dynamiske miljøer, hvor forholdene ændrer sig uforudsigeligt – udendørs byggepladser, landbrugsmarker, ustrukturerede detailhandelsområder – er sværere at simulere nøjagtigt end kontrollerede fabriksindstillinger, og de resulterende politikker kræver mere finjustering i den virkelige verden.
Disse begrænsninger er reelle i dag. De mindskes også med hver implementering, da data-svinghjulet forbedrer simuleringsnøjagtigheden, og forstærkningslæringsalgoritmerne møder og tilpasser sig et stadigt bredere spektrum af forhold. Trajektorien er klar: hvad der er svært i dag, vil være rutine i morgen.