Von der Aufgabenerfassung zum Workflow: Wie humanoide Roboter einen Fabrikjob erlernen
Die Aufzeichnung der Bediener, die die Arbeit bereits ausführen, und die anschließende Umwandlung in einen einsatzbereiten humanoiden Workflow. So lassen Motion's Field Deployment Engineers und der AI Workflow Builder einen Roboter Ihre Aufgaben ausführen.
Motion1 Inc. ·
Das Ende der Roboterprogrammierung, wie wir sie kennen
Solange Roboter in der Industrie existieren, erforderte es spezialisierte Programmierung, um sie nützliche Arbeit verrichten zu lassen. Ob die Sprache proprietär war – wie die für Industrieroboterarme verwendeten Teach-Pendants – oder allgemeiner Natur wie Python und C++, die grundlegende Einschränkung war dieselbe: Ein Mensch mit tiefem technischen Wissen musste jeden Aspekt des Roboterverhaltens manuell spezifizieren, von der übergeordneten Aufgabenlogik bis hin zu einzelnen Gelenktrajektorien.
Physische KI durchbricht diese Einschränkung. Sobald ein Modell eine Aufgabe beobachten und die Absicht hinter der Bewegung ableiten kann, verlagert sich die Spezifikation des Verhaltens vom Schreiben von Code zum Vorführen der Arbeit.
Diese Einschränkung prägte die gesamte Ökonomie der Robotik. Sie bedeutete, dass jede Bereitstellung teures Ingenieurstalent erforderte. Sie bedeutete, dass jede neue Aufgabe einen neuen Programmieraufwand erforderte. Sie bedeutete, dass die Menschen, die die Arbeit verstanden – die Betriebsleiter und Fließbandarbeiter –, von den Menschen, die die Roboter programmieren konnten, durch eine Übersetzungsebene von Beratern und Ingenieuren getrennt waren, die in jeder Phase Kosten, Zeit und Missverständnisse verursachte.
Egozentrische Aufgabenaufnahme ist die Technologie, die diese Einschränkung auflöst. Ein Betriebsleiter zeigt, was zu tun ist – aus seiner eigenen Perspektive aufgezeichnet, während er es tut, zusammen mit einer mündlichen Beschreibung der Schritte: Produkte vom Förderband nehmen, auf Mängel prüfen, in Sechserkartons verpacken, versiegeln und palettieren. Field Deployment Engineers verwandeln diese Aufnahme in einen bereitstellungsfähigen Workflow im AI Workflow Builder. Keine Ingenieureinstellung auf Seiten des Herstellers. Kein Robotik-Abschluss. Keine monatelange Iteration in der Fabrikhalle.
Die Implikationen reichen weit über die Bequemlichkeit hinaus. Dieses Modell verändert grundlegend, wer Roboter bereitstellen kann, wie schnell sie bereitgestellt werden können und zu welchen Kosten. Es ist für die Robotik, was die Tabellenkalkulation für die Finanzmodellierung, der Webbrowser für den Informationszugang und das Smartphone für das Personal Computing war: eine Technologie, die eine mächtige Fähigkeit von Spezialisten zu jedermann verlagert.
Ein Blick in die Pipeline
Die scheinbare Einfachheit, eine Aufgabe zu zeigen und einen funktionierenden Workflow zu erhalten, verbirgt eine ausgeklügelte Pipeline von KI-Agenten, die im Konzert arbeiten. Zu verstehen, was hinter den Kulissen geschieht, ist nützlich, um die Reife und Zuverlässigkeit verschiedener Bereitstellungsplattformen zu bewerten.
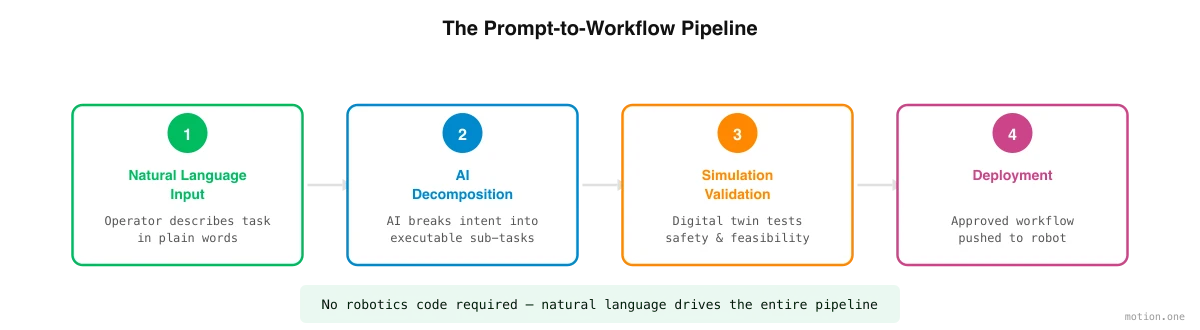
Die Pipeline beginnt mit der Aufgabenzerlegung. Ein spezialisierter KI-Agent analysiert die erfasste Aufgabe – die Aufzeichnungen und die Beschreibung der Schritte durch den Bediener – und zerlegt sie in diskrete Manipulationsschritte. "Produkte in Kartons verpacken" wird zu einer Abfolge atomarer Aktionen: sich dem Förderband nähern, das Produkt identifizieren, mit angemessener Kraft greifen, zum Karton transportieren, korrekt ausrichten, platzieren, loslassen, wiederholen, bis der Karton voll ist, den Karton versiegeln, zur Palette transportieren und gemäß dem definierten Muster stapeln. Diese Zerlegung muss die Reihenfolge der Operationen, die Abhängigkeiten zwischen den Schritten und die Entscheidungspunkte berücksichtigen, an denen der Roboter zwischen alternativen Aktionen wählen muss.
Als Nächstes erstellt ein Szenengenerierungsagent eine dreidimensionale Simulation der realen Umgebung. Mithilfe von Fotos und Videos der tatsächlichen Fabrik – aufgenommen mit gewöhnlichen Kameras – rekonstruiert der Agent die Geometrie, identifiziert Schlüsselobjekte (Förderbänder, Kartons, Produkte, Paletten) und weist jedem Element realistische physikalische Eigenschaften (Masse, Reibung, Verformbarkeit) zu. Das Ergebnis ist ein digitaler Zwilling, der spezifisch für die Anlage des Herstellers ist.
Ein Richtlinientrainingsagent übernimmt dann und nutzt Reinforcement Learning sowie Teleoperationsdaten vor Ort, um den Humanoiden darauf zu trainieren, jeden Schritt innerhalb der Simulation auszuführen. Der Roboter übt Tausende von Iterationen pro Stunde und erhält Belohnungen für erfolgreiche Aufgabenerfüllung und Strafen für Fehler. Durch diesen Prozess entwickelt er eine Steuerungsrichtlinie – eine Abbildung von sensorischem Input zu motorischem Output –, die die Zielgenauigkeit für jeden Schritt erreicht.
Ein Bereitstellungsagent validiert die trainierte Richtlinie durch eine Reihe von Tests, handhabt den Sim-to-Real-Transferprozess und verwaltet die Übergabe an physische Hardware mit Echtzeitüberwachung während des Erstbetriebs.
Schließlich koordiniert ein Orchestrierungsagent mehrere Humanoide, wenn die Aufgabe eine Roboter-zu-Roboter-Zusammenarbeit erfordert oder wenn mehrere Einheiten an verwandten Aufgaben in derselben Anlage arbeiten.
Was die Aufgabenaufnahme verändert
Der Wandel von der Programmierung zur Aufgabenaufnahme ist nicht nur ein Werkzeugwechsel. Er strukturiert die Beziehung zwischen den Menschen, die die Arbeit verstehen, und den Robotern, die sie ausführen, grundlegend neu.
Im traditionellen Modell weiß der Betriebsleiter, was zu tun ist, kann es aber nicht direkt an den Roboter kommunizieren. Er muss es einem Robotikingenieur erklären, der es interpretiert (mit unvermeidlichem Verlust von Nuancen und Kontext), es in Code übersetzt (mit unvermeidlichen Annahmen und Vereinfachungen) und iteriert (mit unvermeidlicher Diskrepanz zwischen dem, was angefordert und dem, was geliefert wurde). Dieses "Stille Post"-Spiel fügt Monate an Zeit, Zehntausende von Dollar an Kosten und eine anhaltende Lücke zwischen Absicht und Implementierung hinzu.
Im Aufgabenaufnahmemodell vermittelt der Betriebsleiter die Arbeit so, wie er sie bereits kennt: indem er sie vor der Kamera ausführt und einen Field Deployment Engineer durchführt. Der Workflow Builder übernimmt die Übersetzung von der erfassten Aufgabe in Roboterverhalten. Die Feedbackschleife ist eng – wenn der resultierende Workflow nicht der Absicht entspricht, sagt der Manager dies, und das System generiert den Workflow in Minuten statt in Wochen neu.
Dies ist nicht nur schneller. Es ist eine qualitative Veränderung, wer am Automatisierungsprozess teilnimmt. Die weltweite Population von Robotikingenieuren beläuft sich auf Zehntausende. Die weltweite Population von Betriebsleitern, Schichtführern und Fachexperten, die eine Fertigungsaufgabe demonstrieren können, beläuft sich auf Millionen. Die Aufgabenaufnahme erweitert den Kreis der Menschen, die einen Roboter einsetzen können, um zwei Größenordnungen.
Die Iterationsschleife
Die Bereitstellung ist kein einmaliger Prozess, und sie als solchen zu behandeln, wäre irreführend. Die effektivsten Bereitstellungen nutzen eine iterative Schleife, die durch schnelle Verfeinerungszyklen zu produktionsreifer Qualität konvergiert.
Der Prozess beginnt mit einer ersten hochrangigen Erfassung der Aufgabe. Die Plattform generiert einen ersten Entwurf des Workflows und führt ihn in der Simulation aus. Der Betriebsleiter überprüft die Simulationsergebnisse, identifiziert Diskrepanzen zwischen dem Verhalten des Roboters und dem gewünschten Ergebnis und liefert die fehlenden Details – eine zweite Aufzeichnung, eine Korrektur, eine Einschränkung, die das Team als selbstverständlich ansieht. Die Plattform generiert den Workflow neu, und der Zyklus wiederholt sich.
Jede Iteration dauert in der Simulation Minuten, verglichen mit Stunden oder Tagen in der Fabrikhalle. Die meisten Workflows erreichen in drei bis fünf Iterationen produktionsreife Qualität – ein Prozess, der an einem einzigen Arbeitstag abgeschlossen werden kann. Vergleichen Sie dies mit den fünfzig bis einhundert Iterationszyklen, die die traditionelle Entwicklung vor Ort typischerweise über einen Zeitraum von Monaten erfordert, und die Beschleunigung wird deutlich.
Ehrliche Grenzen
Die Aufgabenaufnahme ist ein leistungsstarker Ansatz, aber sie ist keine Magie, und ihre aktuellen Grenzen sollten klar verstanden werden.
Hochgeschickte Aufgaben – Nadeln einfädeln, Knoten binden, sehr kleine oder sehr flexible Komponenten manipulieren – bleiben am Rande dessen, was aktuelle Systeme bewältigen können. Die Lücke zwischen der Geschicklichkeit menschlicher Hände und der Fähigkeit humanoider Greifer ist real, schließt sich jedoch mit jeder Hardware-Generation.
Neue Umgebungen dauern länger als vertraute. Die erste Bereitstellung in einer völlig neuen Art von Anlage erfordert mehr Iterationen als nachfolgende Bereitstellungen in ähnlichen Anlagen, da die Simulationsmodelle weniger frühere Daten zur Verfügung haben.
Dynamische Umgebungen, in denen sich die Bedingungen unvorhersehbar ändern – Baustellen im Freien, landwirtschaftliche Felder, unstrukturierte Einzelhandelsflächen – sind schwieriger genau zu simulieren als kontrollierte Fabrikeinstellungen, und die resultierenden Richtlinien erfordern mehr Feinabstimmung in der realen Welt.
Diese Einschränkungen sind heute real. Sie schrumpfen jedoch auch mit jeder Bereitstellung, da das Daten-Schwungrad die Simulationsgenauigkeit verbessert und die Reinforcement-Learning-Algorithmen auf eine immer größere Bandbreite von Bedingungen treffen und sich an diese anpassen. Die Entwicklung ist klar: Was heute schwierig ist, wird morgen Routine sein.