Από την Καταγραφή Εργασίας έως τη Ροή Εργασίας: Πώς τα Ανθρωποειδή Ρομπότ Μαθαίνουν μια Εργασία σε Εργοστάσιο
Καταγράφοντας τους χειριστές που ήδη εκτελούν την εργασία, και στη συνέχεια μετατρέποντάς την σε μια έτοιμη προς ανάπτυξη ανθρωποειδή ροή εργασίας. Δείτε πώς οι Field Deployment Engineers της Motion και ο AI Workflow Builder θέτουν ένα ρομπότ σε λειτουργία για την εκτέλεση των εργασιών σας.
Motion1 Inc. ·
Το Τέλος του Προγραμματισμού Ρομπότ όπως τον Γνωρίζουμε
Για όσο διάστημα υπήρχαν ρομπότ στη βιομηχανία, το να τα κάνουμε να εκτελούν χρήσιμη εργασία απαιτούσε εξειδικευμένο προγραμματισμό. Είτε η γλώσσα ήταν ιδιόκτητη – όπως τα χειριστήρια διδασκαλίας (teach pendants) που χρησιμοποιούνται για βιομηχανικούς βραχίονες – είτε γενικής χρήσης όπως η Python και η C++, ο θεμελιώδης περιορισμός ήταν ο ίδιος: ένας άνθρωπος με βαθιά τεχνική γνώση έπρεπε να καθορίσει χειροκίνητα κάθε πτυχή της συμπεριφοράς του ρομπότ, από την υψηλού επιπέδου λογική εργασιών μέχρι τις μεμονωμένες τροχιές αρθρώσεων.
Η Φυσική Τεχνητή Νοημοσύνη (Physical AI) σπάει αυτόν τον περιορισμό. Μόλις ένα μοντέλο μπορεί να παρακολουθήσει την εκτέλεση μιας εργασίας και να συμπεράνει την πρόθεση πίσω από την κίνηση, ο καθορισμός της συμπεριφοράς μετατοπίζεται από τη συγγραφή κώδικα στην επίδειξη της εργασίας.
Αυτός ο περιορισμός διαμόρφωσε ολόκληρη την οικονομία της ρομποτικής. Σήμαινε ότι κάθε ανάπτυξη απαιτούσε ακριβό μηχανολογικό ταλέντο. Σήμαινε ότι κάθε νέα εργασία απαιτούσε μια νέα προσπάθεια προγραμματισμού. Σήμαινε ότι οι άνθρωποι που κατανοούσαν την εργασία – οι διευθυντές λειτουργίας και οι εργάτες γραμμής – διαχωρίζονταν από τους ανθρώπους που μπορούσαν να προγραμματίσουν τα ρομπότ μέσω ενός μεταφραστικού επιπέδου συμβούλων και μηχανικών που πρόσθετε κόστος, χρόνο και εσφαλμένη επικοινωνία σε κάθε στάδιο.
Η εγωκεντρική καταγραφή εργασιών (Egocentric task capture) είναι η τεχνολογία που διαλύει αυτόν τον περιορισμό. Ένας διευθυντής λειτουργίας δείχνει τι πρέπει να γίνει – καταγεγραμμένο από τη δική του οπτική γωνία καθώς το κάνει, μαζί με μια προφορική περιγραφή των βημάτων: επιλέξτε προϊόντα από τον μεταφορικό ιμάντα, ελέγξτε για ελαττώματα, συσκευάστε σε κουτιά των έξι, σφραγίστε και παλετοποιήστε. Οι Field Deployment Engineers μετατρέπουν αυτή την καταγραφή σε μια έτοιμη για ανάπτυξη ροή εργασίας στο AI Workflow Builder. Καμία πρόσληψη μηχανικού από την πλευρά του κατασκευαστή. Κανένα πτυχίο ρομποτικής. Κανένα μήνα επανάληψης στο εργοστάσιο.
Οι επιπτώσεις εκτείνονται πολύ πέρα από την ευκολία. Αυτό το μοντέλο αλλάζει θεμελιωδώς ποιος μπορεί να αναπτύξει ρομπότ, πόσο γρήγορα μπορούν να αναπτυχθούν και με ποιο κόστος. Είναι για τη ρομποτική ό,τι ήταν το υπολογιστικό φύλλο για τη χρηματοοικονομική μοντελοποίηση, ό,τι ήταν ο φυλλομετρητής ιστού για την πρόσβαση σε πληροφορίες, και ό,τι ήταν το smartphone για την προσωπική πληροφορική: μια τεχνολογία που μεταφέρει μια ισχυρή δυνατότητα από τους ειδικούς σε όλους.
Εντός της Αγωγού (Pipeline)
Η φαινομενική απλότητα της επίδειξης μιας εργασίας και της λήψης μιας λειτουργικής ροής εργασίας κρύβει έναν εξελιγμένο αγωγό (pipeline) πρακτόρων Τεχνητής Νοημοσύνης που λειτουργούν συντονισμένα. Η κατανόηση του τι συμβαίνει στα παρασκήνια είναι χρήσιμη για την αξιολόγηση της ωριμότητας και της αξιοπιστίας διαφορετικών πλατφορμών ανάπτυξης.
Ο αγωγός ξεκινά με την αποσύνθεση εργασιών. Ένας εξειδικευμένος πράκτορας Τεχνητής Νοημοσύνης αναλύει την καταγεγραμμένη εργασία – τις καταγραφές και την περιγραφή των βημάτων από τον χειριστή – και τη διασπά σε διακριτά βήματα χειρισμού. Το «Συσκευάστε προϊόντα σε κουτιά» γίνεται μια ακολουθία ατομικών ενεργειών: πλησιάστε τον μεταφορικό ιμάντα, αναγνωρίστε το προϊόν, πιάστε με την κατάλληλη δύναμη, μεταφέρετε στο κουτί, προσανατολίστε σωστά, τοποθετήστε, απελευθερώστε, επαναλάβετε μέχρι να γεμίσει το κουτί, σφραγίστε το κουτί, μεταφέρετε στην παλέτα και στοιβάζετε σύμφωνα με το καθορισμένο μοτίβο. Αυτή η αποσύνθεση πρέπει να λαμβάνει υπόψη τη σειρά των λειτουργιών, τις εξαρτήσεις μεταξύ των βημάτων και τα σημεία απόφασης όπου το ρομπότ πρέπει να επιλέξει μεταξύ εναλλακτικών ενεργειών.
Στη συνέχεια, ένας πράκτορας δημιουργίας σκηνών δημιουργεί μια τρισδιάστατη προσομοίωση του πραγματικού περιβάλλοντος. Χρησιμοποιώντας φωτογραφίες και βίντεο του πραγματικού εργοστασίου – που καταγράφονται με συνηθισμένες κάμερες – ο πράκτορας ανακατασκευάζει τη γεωμετρία, αναγνωρίζει βασικά αντικείμενα (μεταφορικούς ιμάντες, κουτιά, προϊόντα, παλέτες) και αποδίδει ρεαλιστικές φυσικές ιδιότητες (μάζα, τριβή, παραμορφωσιμότητα) σε κάθε στοιχείο. Το αποτέλεσμα είναι ένας ψηφιακός δίδυμος ειδικά για την εγκατάσταση του κατασκευαστή.
Ένας πράκτορας εκπαίδευσης πολιτικής αναλαμβάνει στη συνέχεια, χρησιμοποιώντας ενισχυτική μάθηση και δεδομένα τηλελειτουργίας επί τόπου για να εκπαιδεύσει το ανθρωποειδές να εκτελεί κάθε βήμα εντός της προσομοίωσης. Το ρομπότ εξασκείται χιλιάδες επαναλήψεις ανά ώρα, λαμβάνοντας ανταμοιβές για την επιτυχή ολοκλήρωση της εργασίας και ποινές για αποτυχίες. Μέσω αυτής της διαδικασίας, αναπτύσσει μια πολιτική ελέγχου – μια αντιστοίχιση από αισθητηριακή είσοδο σε κινητική έξοδο – που επιτυγχάνει την επιθυμητή ακρίβεια για κάθε βήμα.
Ένας πράκτορας ανάπτυξης επικυρώνει την εκπαιδευμένη πολιτική μέσω μιας σειράς δοκιμών, χειρίζεται τη διαδικασία μεταφοράς από προσομοίωση σε πραγματικότητα (sim-to-real transfer) και διαχειρίζεται την παράδοση σε φυσικό υλικό με παρακολούθηση σε πραγματικό χρόνο κατά την αρχική λειτουργία.
Τέλος, ένας πράκτορας ενορχήστρωσης συντονίζει πολλαπλά ανθρωποειδή όταν η εργασία απαιτεί συνεργασία ρομπότ-με-ρομπότ ή όταν πολλαπλές μονάδες εργάζονται σε σχετικές εργασίες στην ίδια εγκατάσταση.
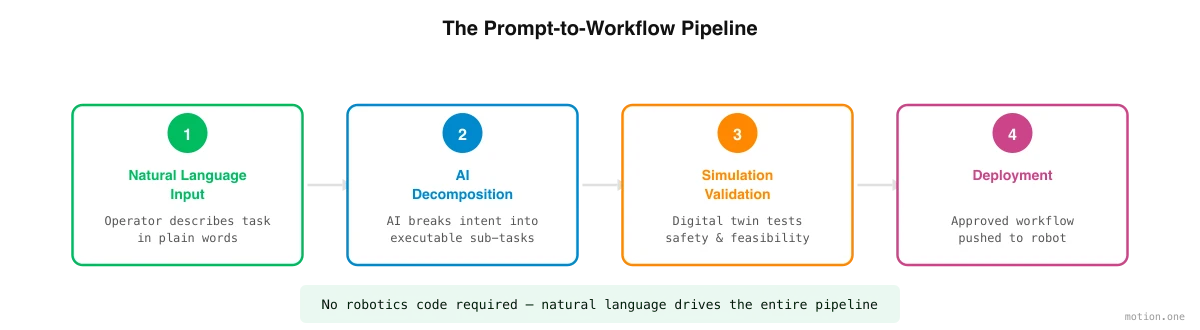
Τι Αλλάζει η Καταγραφή Εργασιών
Η μετατόπιση από τον προγραμματισμό στην καταγραφή εργασιών δεν είναι απλώς μια αλλαγή εργαλείων. Αναδιαρθρώνει θεμελιωδώς τη σχέση μεταξύ των ανθρώπων που κατανοούν την εργασία και των ρομπότ που την εκτελούν.
Στο παραδοσιακό μοντέλο, ο διευθυντής λειτουργίας γνωρίζει τι πρέπει να γίνει, αλλά δεν μπορεί να το επικοινωνήσει απευθείας στο ρομπότ. Πρέπει να το εξηγήσει σε έναν μηχανικό ρομποτικής, ο οποίος το ερμηνεύει (με αναπόφευκτη απώλεια λεπτομέρειας και πλαισίου), το μεταφράζει σε κώδικα (με αναπόφευκτες υποθέσεις και απλουστεύσεις) και επαναλαμβάνει (με αναπόφευκτη αναντιστοιχία μεταξύ αυτού που ζητήθηκε και αυτού που παραδόθηκε). Αυτό το «παιχνίδι του χαλασμένου τηλεφώνου» προσθέτει μήνες χρόνου, δεκάδες χιλιάδες δολάρια σε κόστος και ένα επίμονο χάσμα μεταξύ πρόθεσης και υλοποίησης.
Στο μοντέλο καταγραφής εργασιών, ο διευθυντής λειτουργίας μεταφέρει την εργασία με τον τρόπο που ήδη τη γνωρίζει: κάνοντάς την στην κάμερα και καθοδηγώντας έναν Field Deployment Engineer. Ο Workflow Builder χειρίζεται τη μετάφραση από την καταγεγραμμένη εργασία στη συμπεριφορά του ρομπότ. Ο βρόχος ανάδρασης είναι στενός – εάν η προκύπτουσα ροή εργασίας δεν ταιριάζει με την πρόθεση, ο διευθυντής το δηλώνει, και το σύστημα αναδημιουργεί τη ροή εργασίας σε λεπτά αντί για εβδομάδες.
Αυτό δεν είναι απλώς ταχύτερο. Είναι μια ποιοτική αλλαγή στο ποιος συμμετέχει στη διαδικασία αυτοματισμού. Ο παγκόσμιος πληθυσμός των μηχανικών ρομποτικής ανέρχεται σε δεκάδες χιλιάδες. Ο παγκόσμιος πληθυσμός των διευθυντών λειτουργίας, των επόπτων βάρδιας και των ειδικών τομέα που μπορούν να επιδείξουν μια εργασία κατασκευής ανέρχεται σε εκατομμύρια. Η καταγραφή εργασιών επεκτείνει την ομάδα των ανθρώπων που μπορούν να θέσουν ένα ρομπότ σε λειτουργία κατά δύο τάξεις μεγέθους.
Ο Βρόχος Επανάληψης
Η ανάπτυξη δεν είναι μια εφάπαξ διαδικασία, και η αντιμετώπισή της ως τέτοια θα ήταν παραπλανητική. Οι πιο αποτελεσματικές αναπτύξεις χρησιμοποιούν έναν επαναληπτικό βρόχο που συγκλίνει σε ποιότητα έτοιμη για παραγωγή μέσω ταχέων κύκλων βελτίωσης.
Η διαδικασία ξεκινά με μια αρχική καταγραφή της εργασίας σε υψηλό επίπεδο. Η πλατφόρμα δημιουργεί μια ροή εργασίας πρώτου σχεδίου και την εκτελεί σε προσομοίωση. Ο διευθυντής λειτουργίας εξετάζει τα αποτελέσματα της προσομοίωσης, εντοπίζει αποκλίσεις μεταξύ της συμπεριφοράς του ρομπότ και του επιθυμητού αποτελέσματος, και παρέχει την ελλείπουσα λεπτομέρεια – μια δεύτερη καταγραφή, μια διόρθωση, έναν περιορισμό που η ομάδα θεωρεί δεδομένο. Η πλατφόρμα αναδημιουργεί τη ροή εργασίας, και ο κύκλος επαναλαμβάνεται.
Κάθε επανάληψη διαρκεί λεπτά σε προσομοίωση, σε σύγκριση με ώρες ή ημέρες στο εργοστάσιο. Οι περισσότερες ροές εργασίας φτάνουν σε ποιότητα έτοιμη για παραγωγή σε τρεις έως πέντε επαναλήψεις – μια διαδικασία που μπορεί να ολοκληρωθεί σε μία μόνο εργάσιμη ημέρα. Συγκρίνετε αυτό με τους πενήντα έως εκατό κύκλους επανάληψης που απαιτεί συνήθως η παραδοσιακή ανάπτυξη επί τόπου για μια περίοδο μηνών, και η επιτάχυνση είναι σαφής.
Ειλικρινή Όρια
Η καταγραφή εργασιών είναι μια ισχυρή προσέγγιση, αλλά δεν είναι μαγική, και οι τρέχουσες περιορισμοί της πρέπει να γίνονται σαφώς κατανοητοί.
Εργασίες υψηλής επιδεξιότητας – όπως το πέρασμα κλωστής σε βελόνες, το δέσιμο κόμπων, ο χειρισμός πολύ μικρών ή πολύ εύκαμπτων εξαρτημάτων – παραμένουν στα όρια του τι μπορούν να χειριστούν τα τρέχοντα συστήματα. Το χάσμα μεταξύ της επιδεξιότητας του ανθρώπινου χεριού και της ικανότητας της ανθρωποειδούς λαβίδας είναι πραγματικό, αν και μειώνεται με κάθε γενιά υλικού.
Τα νέα περιβάλλοντα απαιτούν περισσότερο χρόνο από τα οικεία. Η πρώτη ανάπτυξη σε έναν εντελώς νέο τύπο εγκατάστασης απαιτεί περισσότερες επαναλήψεις από τις επόμενες αναπτύξεις σε παρόμοιες εγκαταστάσεις, επειδή τα μοντέλα προσομοίωσης έχουν λιγότερα προηγούμενα δεδομένα για να αντλήσουν.
Τα δυναμικά περιβάλλοντα όπου οι συνθήκες αλλάζουν απρόβλεπτα – όπως εργοτάξια σε εξωτερικούς χώρους, αγροτικά χωράφια, μη δομημένοι χώροι λιανικής πώλησης – είναι πιο δύσκολο να προσομοιωθούν με ακρίβεια από τις ελεγχόμενες εργοστασιακές ρυθμίσεις, και οι προκύπτουσες πολιτικές απαιτούν περισσότερη λεπτομερή ρύθμιση στον πραγματικό κόσμο.
Αυτοί οι περιορισμοί είναι πραγματικοί σήμερα. Μειώνονται επίσης με κάθε ανάπτυξη, καθώς ο κύκλος δεδομένων βελτιώνει την πιστότητα της προσομοίωσης και οι αλγόριθμοι ενισχυτικής μάθησης συναντούν και προσαρμόζονται σε ένα ολοένα και ευρύτερο φάσμα συνθηκών. Η τροχιά είναι σαφής: ό,τι είναι δύσκολο σήμερα θα είναι ρουτίνα αύριο.