Görev Yakalamadan İş Akışına: İnsansı Robotlar Fabrika Görevlerini Nasıl Öğrenir?
Halihazırda işi yapan operatörleri kaydedip, ardından bunu dağıtıma hazır bir insansı iş akışına dönüştürüyoruz. Motion'ın Field Deployment Engineer'ları ve AI Workflow Builder, bir robotu görevlerinizi çalıştırır hale işte bu şekilde getiriyor.
Motion1 Inc. ·
Bildiğimiz Haliyle Robot Programcılığının Sonu
Robotlar endüstride var olduğundan beri, onların faydalı işler yapmasını sağlamak özel programlama gerektirmiştir. Dil ister endüstriyel kollar için kullanılan öğretme panelleri gibi tescilli olsun, ister Python ve C++ gibi genel amaçlı olsun, temel kısıtlama aynıydı: derin teknik bilgiye sahip bir insan, robotun davranışının her yönünü, üst düzey görev mantığından bireysel eklem yörüngelerine kadar manuel olarak belirtmek zorundaydı.
Fiziksel yapay zeka bu kısıtlamayı ortadan kaldırır. Bir model bir görevin yapılışını izleyip hareketin arkasındaki niyeti çıkarabildiğinde, davranış belirtme kod yazmaktan işi göstermeye doğru kayar.
Bu kısıtlama, robotik ekonomisinin tamamını şekillendirdi. Her dağıtımın pahalı mühendislik yeteneği gerektirdiği anlamına geliyordu. Her yeni görevin yeni bir programlama çabası gerektirdiği anlamına geliyordu. İşi anlayan insanlar – operasyon yöneticileri ve hat çalışanları – robotları programlayabilen insanlardan, her aşamada maliyet, zaman ve yanlış iletişime neden olan bir danışman ve mühendis çeviri katmanıyla ayrılmıştı.
Egosantrik görev yakalama, bu kısıtlamayı ortadan kaldıran teknolojidir. Bir operasyon yöneticisi, yapılması gerekeni – kendi bakış açısından kaydedilmiş olarak, adımların sözlü bir anlatımıyla birlikte gösterir: konveyörden ürünleri alın, kusurları kontrol edin, altılı kutulara paketleyin, mühürleyin ve paletleyin. Field Deployment Engineers, bu yakalamayı AI Workflow Builder'da dağıtıma hazır bir iş akışına dönüştürür. Üretici tarafında mühendislik işe alımı yok. Robotik derecesi yok. Fabrika katında aylarca süren yineleme yok.
Sonuçları kolaylığın çok ötesine uzanır. Bu model, robotları kimlerin dağıtabileceğini, ne kadar hızlı dağıtılabileceğini ve hangi maliyetle dağıtılabileceğini temelden değiştirir. Robotik için, elektronik tablonun finansal modelleme için, web tarayıcısının bilgi erişimi için ve akıllı telefonun kişisel bilgisayar için olduğu şeydir: güçlü bir yeteneği uzmanlardan herkese taşıyan bir teknoloji.
İş Akışının İçinde
Bir görevi göstermenin ve çalışan bir iş akışı almanın görünen basitliği, uyum içinde çalışan sofistike bir yapay zeka ajanları iş akışını gizler. Perde arkasında neler olduğunu anlamak, farklı dağıtım platformlarının olgunluğunu ve güvenilirliğini değerlendirmek için faydalıdır.
İş akışı görev ayrıştırması ile başlar. Uzmanlaşmış bir yapay zeka ajanı, yakalanan görevi – kayıtları ve operatörün adımların anlatımını – ayrıştırır ve onu ayrı manipülasyon adımlarına böler. "Ürünleri kutulara paketle" atomik eylemler dizisi haline gelir: konveyöre yaklaş, ürünü tanımla, uygun kuvvetle kavra, kutuya taşı, doğru şekilde yönlendir, yerleştir, bırak, kutu dolana kadar tekrarla, kutuyu mühürle, palete taşı ve tanımlanan desene göre istifle. Bu ayrıştırma, işlemlerin sırasını, adımlar arasındaki bağımlılıkları ve robotun alternatif eylemler arasında seçim yapması gereken karar noktalarını hesaba katmalıdır.
Ardından, bir sahne oluşturma ajanı gerçek ortamın üç boyutlu bir simülasyonunu oluşturur. Gerçek fabrikanın sıradan kameralarla çekilmiş fotoğraf ve videolarını kullanarak, ajan geometriyi yeniden yapılandırır, anahtar nesneleri (konveyörler, kutular, ürünler, paletler) tanımlar ve her bir öğeye gerçekçi fiziksel özellikler (kütle, sürtünme, deforme olabilirlik) atar. Sonuç, üreticinin tesisine özgü bir dijital ikizdir.
Bir politika eğitim ajanı daha sonra devreye girer, pekiştirmeli öğrenme ve yerinde teleoperasyon verilerini kullanarak insansı robotu simülasyon içinde her adımı yürütmek üzere eğitir. Robot saatte binlerce yineleme yapar, başarılı görev tamamlamaları için ödüller ve başarısızlıklar için cezalar alır. Bu süreç aracılığıyla, her adım için hedeflenen doğruluğu sağlayan bir kontrol politikası – duyusal girdiden motor çıktıya bir eşleme – geliştirir.
Bir dağıtım ajanı, eğitilmiş politikayı bir dizi testle doğrular, simülasyondan gerçeğe aktarım sürecini yönetir ve ilk çalışma sırasında gerçek zamanlı izleme ile fiziksel donanıma devri idare eder.
Son olarak, bir orkestrasyon ajanı, görev robotlar arası işbirliği gerektirdiğinde veya birden fazla birim aynı tesiste ilgili görevler üzerinde çalıştığında birden fazla insansı robot arasında koordinasyon sağlar.
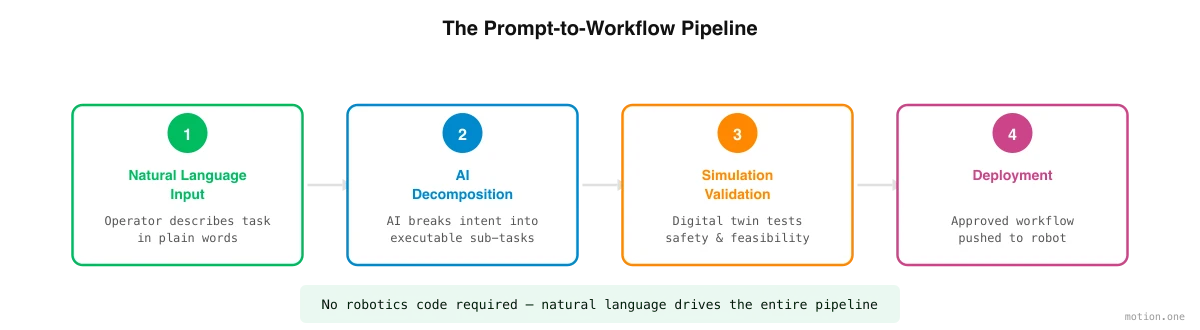
Görev Yakalama Neleri Değiştirir
Programlamadan görev yakalamaya geçiş sadece bir araç değişikliği değildir. İşi anlayan insanlar ile onu gerçekleştiren robotlar arasındaki ilişkiyi temelden yeniden yapılandırır.
Geleneksel modelde, operasyon yöneticisi ne yapılması gerektiğini bilir, ancak bunu doğrudan robota iletemez. Bunu bir robotik mühendisine açıklamak zorundadır; mühendis bunu yorumlar (kaçınılmaz olarak nüans ve bağlam kaybıyla), koda çevirir (kaçınılmaz varsayımlar ve basitleştirmelerle) ve yineler (istenilen ile teslim edilen arasında kaçınılmaz bir uyumsuzlukla). Bu "kulaktan kulağa" oyunu aylarca zaman, on binlerce dolar maliyet ve niyet ile uygulama arasında kalıcı bir boşluk yaratır.
Görev yakalama modelinde, operasyon yöneticisi işi zaten bildiği şekilde aktarır: kamerada yaparak ve bir Field Deployment Engineer'a göstererek. Workflow Builder, yakalanan görevin robot davranışına çevirisini halleder. Geri bildirim döngüsü sıkıdır – eğer ortaya çıkan iş akışı niyetle eşleşmezse, yönetici bunu belirtir ve sistem iş akışını haftalar yerine dakikalar içinde yeniden oluşturur.
Bu sadece daha hızlı değil. Otomasyon sürecine kimlerin katıldığı konusunda niteliksel bir değişikliktir. Robotik mühendislerinin küresel nüfusu on binlerle ifade edilir. Bir üretim görevini gösterebilecek operasyon yöneticileri, vardiya amirleri ve alan uzmanlarının küresel nüfusu milyonlarla ifade edilir. Görev yakalama, bir robotu işe koşabilecek insan havuzunu iki büyüklük mertebesinde genişletir.
Yineleme Döngüsü
Dağıtım tek seferlik bir süreç değildir ve öyle muamele etmek yanıltıcı olur. En etkili dağıtımlar, hızlı iyileştirme döngüleri aracılığıyla üretime hazır kaliteye yakınsayan yinelemeli bir döngü kullanır.
Süreç, görevin yüksek düzeyde ilk yakalanmasıyla başlar. Platform, ilk taslak bir iş akışı oluşturur ve bunu simülasyonda çalıştırır. Operasyon yöneticisi simülasyon sonuçlarını inceler, robotun davranışı ile istenen sonuç arasındaki tutarsızlıkları belirler ve eksik ayrıntıyı – ikinci bir kayıt, bir düzeltme, ekibin doğal kabul ettiği bir kısıtlama – sağlar. Platform iş akışını yeniden oluşturur ve döngü tekrarlanır.
Her yineleme, fabrika katında saatler veya günler sürmesine kıyasla, simülasyonda dakikalar sürer. Çoğu iş akışı, üç ila beş yinelemede üretime hazır kaliteye ulaşır – bu, tek bir iş günü içinde tamamlanabilecek bir süreçtir. Bunu, geleneksel yerinde geliştirmenin tipik olarak aylar süren elli ila yüz yineleme döngüsüyle karşılaştırın, hızlanma açıktır.
Dürüst Sınırlar
Görev yakalama güçlü bir yaklaşımdır, ancak sihir değildir ve mevcut sınırlamaları açıkça anlaşılmalıdır.
İğneye iplik geçirme, düğüm atma, çok küçük veya çok esnek bileşenleri manipüle etme gibi yüksek el becerisi gerektiren görevler, mevcut sistemlerin kaldırabileceği sınırda kalmaktadır. İnsan el becerisi ile insansı robot tutucu yeteneği arasındaki boşluk gerçektir, ancak her donanım nesliyle kapanmaktadır.
Yeni ortamlar, tanıdık olanlardan daha uzun sürer. Tamamen yeni bir tesis tipindeki ilk dağıtım, benzer tesislerdeki sonraki dağıtımlardan daha fazla yineleme gerektirir, çünkü simülasyon modellerinin dayanacak daha az önceki verisi vardır.
Koşulların öngörülemeyen bir şekilde değiştiği dinamik ortamlar – açık hava inşaat alanları, tarım alanları, yapılandırılmamış perakende alanları – kontrollü fabrika ortamlarından daha doğru bir şekilde simüle edilmesi zordur ve ortaya çıkan politikalar daha fazla gerçek dünya ince ayarı gerektirir.
Bu sınırlamalar bugün gerçektir. Ayrıca, veri çarkı simülasyon doğruluğunu artırdıkça ve pekiştirmeli öğrenme algoritmaları giderek daha geniş bir koşul yelpazesiyle karşılaşıp bunlara adapte oldukça, her dağıtımla birlikte küçülmektedirler. Yörünge açıktır: bugün zor olan yarın rutin olacaktır.