De Captura de Tarefas a Fluxo de Trabalho: Como Robôs Humanoides Aprendem um Trabalho de Fábrica
Gravar os operadores que já realizam o trabalho e depois transformá-lo num fluxo de trabalho humanoide pronto para implementação. Eis como os Field Deployment Engineers da Motion e o AI Workflow Builder fazem um robô executar as suas tarefas.
Motion1 Inc. ·
O Fim da Programação de Robôs Como a Conhecemos
Desde que os robôs existem na indústria, fazê-los realizar trabalho útil exigiu programação especializada. Quer a linguagem fosse proprietária – como os pendentes de programação usados para braços industriais – ou de propósito geral, como Python e C++, a restrição fundamental era a mesma: um humano com conhecimento técnico aprofundado tinha de especificar manualmente cada aspeto do comportamento do robô, desde a lógica de tarefa de alto nível até às trajetórias de articulações individuais.
A IA Física quebra essa restrição. Uma vez que um modelo consegue observar uma tarefa a ser realizada e inferir a intenção por trás do movimento, a especificação do comportamento passa de escrever código para mostrar o trabalho.
Esta restrição moldou toda a economia da robótica. Significava que cada implementação exigia talento de engenharia caro. Significava que cada nova tarefa exigia um novo esforço de programação. Significava que as pessoas que compreendiam o trabalho – os gestores de operações e os trabalhadores de linha – estavam separadas das pessoas que podiam programar os robôs por uma camada de tradução de consultores e engenheiros que adicionava custo, tempo e falhas de comunicação em cada etapa.
A captura egocêntrica de tarefas é a tecnologia que dissolve esta restrição. Um gestor de operações mostra o que precisa de ser feito – gravado do seu próprio ponto de vista enquanto o faz, juntamente com um relato falado dos passos: recolher produtos do transportador, inspecionar defeitos, embalar em caixas de seis, selar e paletizar. Os Field Deployment Engineers transformam essa captura num fluxo de trabalho pronto para implementação no AI Workflow Builder. Nenhuma contratação de engenharia por parte do fabricante. Nenhum diploma em robótica. Nenhuns meses de iteração no chão de fábrica.
As implicações estendem-se muito além da conveniência. Este modelo muda fundamentalmente quem pode implementar robôs, a que velocidade podem ser implementados e a que custo. É para a robótica o que a folha de cálculo foi para a modelagem financeira, o que o navegador web foi para o acesso à informação e o que o smartphone foi para a computação pessoal: uma tecnologia que move uma capacidade poderosa de especialistas para todos.
Dentro do Pipeline
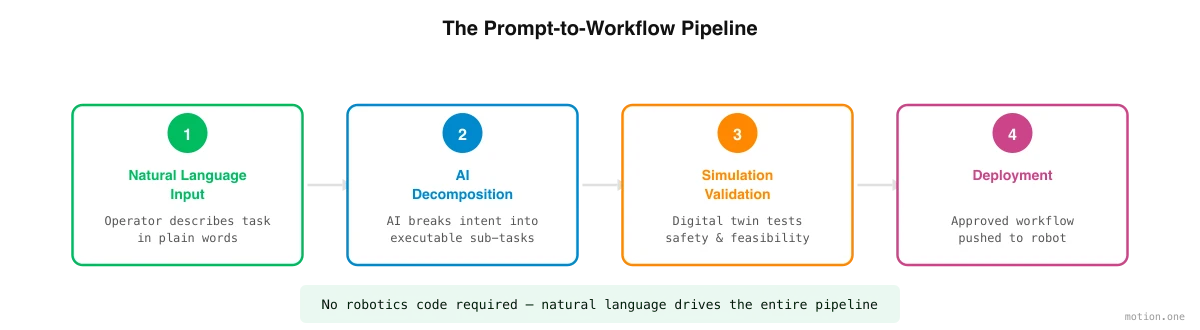
A aparente simplicidade de mostrar uma tarefa e receber um fluxo de trabalho funcional oculta um pipeline sofisticado de agentes de IA a trabalhar em conjunto. Compreender o que acontece nos bastidores é útil para avaliar a maturidade e fiabilidade de diferentes plataformas de implementação.
O pipeline começa com a decomposição de tarefas. Um agente de IA especializado analisa a tarefa capturada – as gravações e o relato do operador dos passos – e a divide em passos de manipulação discretos. "Embalar produtos em caixas" torna-se uma sequência de ações atómicas: aproximar-se do transportador, identificar o produto, agarrar com força apropriada, transportar para a caixa, orientar corretamente, colocar, soltar, repetir até a caixa estar cheia, selar a caixa, transportar para a palete e empilhar de acordo com o padrão definido. Esta decomposição deve ter em conta a ordem das operações, as dependências entre os passos e os pontos de decisão onde o robô deve escolher entre ações alternativas.
Em seguida, um agente de geração de cena cria uma simulação tridimensional do ambiente real. Usando fotografias e vídeo da fábrica real – capturados com câmaras comuns – o agente reconstrói a geometria, identifica objetos chave (transportadores, caixas, produtos, paletes) e atribui propriedades físicas realistas (massa, atrito, deformabilidade) a cada elemento. O resultado é um gémeo digital específico para as instalações do fabricante.
Um agente de treino de política assume então o controlo, usando aprendizagem por reforço e dados de teleoperação no local para treinar o humanoide a executar cada passo dentro da simulação. O robô pratica milhares de iterações por hora, recebendo recompensas por conclusão bem-sucedida da tarefa e penalidades por falhas. Através deste processo, desenvolve uma política de controlo – um mapeamento da entrada sensorial para a saída motora – que atinge a precisão alvo para cada passo.
Um agente de implementação valida a política treinada através de uma bateria de testes, gere o processo de transferência da simulação para o real e gere a entrega ao hardware físico com monitorização em tempo real durante a operação inicial.
Finalmente, um agente de orquestração coordena múltiplos humanoides quando a tarefa requer colaboração robô-a-robô ou quando múltiplas unidades estão a trabalhar em tarefas relacionadas na mesma instalação.
O Que a Captura de Tarefas Muda
A mudança da programação para a captura de tarefas não é apenas uma mudança de ferramentas. Reestrutura fundamentalmente a relação entre as pessoas que compreendem o trabalho e os robôs que o executam.
No modelo tradicional, o gestor de operações sabe o que precisa de ser feito, mas não consegue comunicá-lo diretamente ao robô. Ele deve explicá-lo a um engenheiro de robótica, que o interpreta (com inevitável perda de nuance e contexto), traduz-o para código (com inevitáveis suposições e simplificações) e itera (com inevitável desalinhamento entre o que foi solicitado e o que foi entregue). Este "jogo do telefone" adiciona meses de tempo, dezenas de milhares de dólares em custo e uma lacuna persistente entre a intenção e a implementação.
No modelo de captura de tarefas, o gestor de operações transmite o trabalho da forma como já o conhece: fazendo-o em câmara e explicando-o a um Field Deployment Engineer. O Workflow Builder gere a tradução da tarefa capturada para o comportamento do robô. O ciclo de feedback é apertado – se o fluxo de trabalho resultante não corresponder à intenção, o gestor diz, e o sistema regenera o fluxo de trabalho em minutos em vez de semanas.
Isto não é meramente mais rápido. É uma mudança qualitativa em quem participa no processo de automação. A população global de engenheiros de robótica conta-se nas dezenas de milhares. A população global de gestores de operações, supervisores de turno e especialistas de domínio que podem demonstrar uma tarefa de fabrico conta-se nos milhões. A captura de tarefas expande o conjunto de pessoas que podem colocar um robô a trabalhar em duas ordens de grandeza.
O Ciclo de Iteração
A implementação não é um processo de uma só vez, e tratá-lo como tal seria enganoso. As implementações mais eficazes utilizam um ciclo iterativo que converge para uma qualidade pronta para produção através de ciclos rápidos de refinamento.
O processo começa com uma captura inicial da tarefa a um nível elevado. A plataforma gera um fluxo de trabalho de primeira versão e executa-o em simulação. O gestor de operações revê os resultados da simulação, identifica discrepâncias entre o comportamento do robô e o resultado desejado, e fornece o detalhe em falta – uma segunda gravação, uma correção, uma restrição que a equipa dá por garantida. A plataforma regenera o fluxo de trabalho, e o ciclo repete-se.
Cada iteração leva minutos em simulação, em comparação com horas ou dias no chão de fábrica. A maioria dos fluxos de trabalho atinge a qualidade pronta para produção em três a cinco iterações – um processo que pode ser concluído num único dia de trabalho. Compare isto com os cinquenta a cem ciclos de iteração que o desenvolvimento tradicional no chão de fábrica tipicamente requer ao longo de um período de meses, e a aceleração é clara.
Limites Honestos
A captura de tarefas é uma abordagem poderosa, mas não é mágica, e as suas limitações atuais devem ser claramente compreendidas.
Tarefas de alta destreza – passar linhas em agulhas, dar nós, manipular componentes muito pequenos ou muito flexíveis – permanecem no limite do que os sistemas atuais conseguem lidar. A lacuna entre a destreza da mão humana e a capacidade do gripper humanoide é real, embora esteja a diminuir a cada geração de hardware.
Ambientes novos demoram mais do que os familiares. A primeira implementação num tipo de instalação completamente novo requer mais iteração do que as implementações subsequentes em instalações semelhantes, porque os modelos de simulação têm menos dados anteriores para usar.
Ambientes dinâmicos onde as condições mudam imprevisivelmente – locais de construção ao ar livre, campos agrícolas, espaços de retalho não estruturados – são mais difíceis de simular com precisão do que ambientes de fábrica controlados, e as políticas resultantes requerem mais afinação no mundo real.
Estas limitações são reais hoje. Estão também a diminuir a cada implementação, à medida que o ciclo de dados melhora a fidelidade da simulação e os algoritmos de aprendizagem por reforço encontram e adaptam-se a uma gama cada vez mais ampla de condições. A trajetória é clara: o que é difícil hoje será rotina amanhã.