מלכידת משימה לזרימת עבודה: כיצד רובוטים דמויי אדם לומדים עבודה במפעל
תיעוד המפעילים שכבר מבצעים את העבודה, ולאחר מכן הפיכתה לזרימת עבודה דמוית אדם מוכנה לפריסה. כך ה-Field Deployment Engineers של Motion וה-AI Workflow Builder מפעילים רובוט שיבצע את המשימות שלכם.
Motion1 Inc. ·
קץ תכנות הרובוטים כפי שאנו מכירים אותו
כל עוד רובוטים קיימים בתעשייה, גרימתם לבצע עבודה שימושית דרשה תכנות מיוחד. בין אם השפה הייתה קניינית – כמו בקרי הלימוד (teach pendants) המשמשים לזרועות תעשייתיות – או כללית כמו Python ו-C++, האילוץ הבסיסי היה זהה: אדם בעל ידע טכני מעמיק נאלץ לציין ידנית כל היבט בהתנהגות הרובוט, מלוגיקת משימה ברמה גבוהה ועד למסלולי מפרקים בודדים.
בינה מלאכותית פיזית שוברת אילוץ זה. ברגע שמודל יכול לצפות במשימה המבוצעת ולהסיק את הכוונה שמאחורי התנועה, הגדרת ההתנהגות עוברת מכתיבת קוד להצגת העבודה.
אילוץ זה עיצב את כלכלת הרובוטיקה כולה. הוא גרם לכך שכל פריסה דרשה כישרון הנדסי יקר. הוא גרם לכך שכל משימה חדשה דרשה מאמץ תכנות חדש. הוא גרם לכך שהאנשים שהבינו את העבודה – מנהלי התפעול ועובדי הפס – הופרדו מהאנשים שיכלו לתכנת את הרובוטים על ידי שכבת תרגום של יועצים ומהנדסים שהוסיפה עלות, זמן ותקשורת שגויה בכל שלב.
Egocentric task capture היא הטכנולוגיה שממוססת אילוץ זה. מנהל תפעול מראה מה צריך לעשות – מתועד מנקודת מבטו שלו בזמן שהוא מבצע זאת, יחד עם תיאור מילולי של השלבים: קח מוצרים מהמסוע, בדוק פגמים, ארוז לקופסאות של שישה, אטום ושים על משטח. Field Deployment Engineers הופכים את התיעוד הזה לזרימת עבודה מוכנה לפריסה ב-AI Workflow Builder. אין צורך בהעסקת מהנדסים מצד היצרן. אין צורך בתואר ברובוטיקה. אין צורך בחודשים של איטרציות על רצפת המפעל.
ההשלכות חורגות הרבה מעבר לנוחות. מודל זה משנה באופן מהותי מי יכול לפרוס רובוטים, כמה מהר ניתן לפרוס אותם, ובאיזו עלות. זה לרובוטיקה מה שהגיליון האלקטרוני היה למידול פיננסי, מה שדפדפן האינטרנט היה לגישה למידע, ומה שהסמארטפון היה למחשוב אישי: טכנולוגיה שמזיזה יכולת עוצמתית ממומחים לכולם.
בתוך הצינור
הפשטות לכאורה של הצגת משימה וקבלת זרימת עבודה פועלת מסתירה צינור מתוחכם של סוכני AI הפועלים בתיאום. הבנת מה שקורה מאחורי הקלעים שימושית להערכת הבגרות והאמינות של פלטפורמות פריסה שונות.
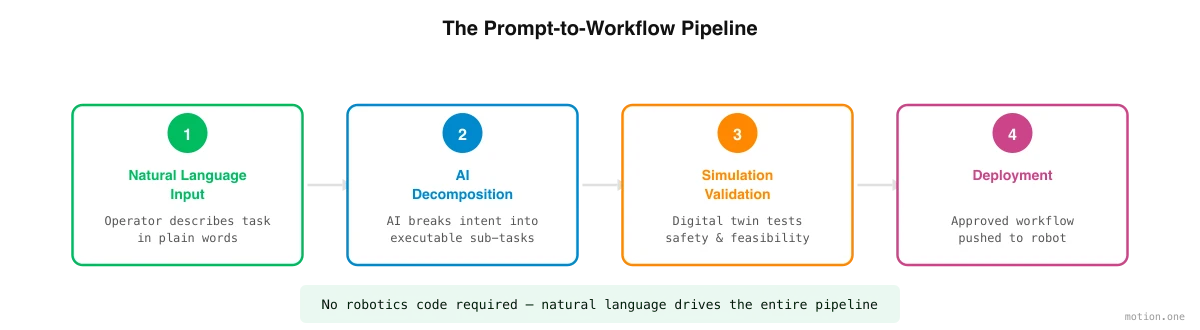
הצינור מתחיל בפירוק משימות (task decomposition). סוכן AI מיוחד מנתח את המשימה שנקלטה – ההקלטות ותיאור השלבים של המפעיל – ומפרק אותה לשלבי מניפולציה נפרדים. "ארוז מוצרים לקופסאות" הופך לרצף של פעולות אטומיות: התקרב למסוע, זהה את המוצר, אחוז בכוח מתאים, העבר לקופסה, כוון נכון, הנח, שחרר, חזור על הפעולה עד שהקופסה מלאה, אטום את הקופסה, העבר למשטח, וערם לפי התבנית המוגדרת. פירוק זה חייב לקחת בחשבון את סדר הפעולות, את התלות בין השלבים, ואת נקודות ההחלטה שבהן הרובוט חייב לבחור בין פעולות חלופיות.
לאחר מכן, סוכן יצירת סצנה (scene generation agent) יוצר סימולציה תלת-ממדית של הסביבה האמיתית. באמצעות תמונות ווידאו של המפעל בפועל – שצולמו במצלמות רגילות – הסוכן משחזר את הגיאומטריה, מזהה אובייקטים מרכזיים (מסועים, קופסאות, מוצרים, משטחים), ומקצה תכונות פיזיקליות ריאליסטיות (מסה, חיכוך, יכולת דפורמציה) לכל אלמנט. התוצאה היא תאום דיגיטלי ספציפי למתקן היצרן.
סוכן אימון מדיניות (policy training agent) לוקח אז פיקוד, תוך שימוש בלמידת חיזוק ונתוני טל-אופרציה באתר כדי לאמן את ההומנואיד לבצע כל שלב בתוך הסימולציה. הרובוט מתרגל אלפי איטרציות בשעה, מקבל תגמולים על השלמת משימות מוצלחת ועונשים על כשלים. באמצעות תהליך זה, הוא מפתח מדיניות בקרה – מיפוי מקלט חושי לפלט מוטורי – המשיגה את דיוק היעד עבור כל שלב.
סוכן פריסה (deployment agent) מאמת את המדיניות המאומנת באמצעות סדרת בדיקות, מטפל בתהליך ההעברה מסימולציה למציאות, ומנהל את המסירה לחומרה פיזית עם ניטור בזמן אמת במהלך ההפעלה הראשונית.
לבסוף, סוכן תזמור מתאם בין מספר הומנואידים כאשר המשימה דורשת שיתוף פעולה בין רובוטים או כאשר מספר יחידות עובדות על משימות קשורות באותו מתקן.
מה משנה לכידת משימות
המעבר מתכנות ללכידת משימות אינו רק שינוי בכלי העבודה. הוא משנה באופן מהותי את היחסים בין האנשים שמבינים את העבודה לבין הרובוטים שמבצעים אותה.
במודל המסורתי, מנהל התפעול יודע מה צריך לעשות, אך אינו יכול לתקשר זאת ישירות לרובוט. עליו להסביר זאת למהנדס רובוטיקה, שמפרש זאת (עם אובדן בלתי נמנע של ניואנסים והקשר), מתרגם זאת לקוד (עם הנחות ופישוטים בלתי נמנעים), ומבצע איטרציות (עם חוסר התאמה בלתי נמנע בין מה שהתבקש למה שנמסר). משחק הטלפון הזה מוסיף חודשים של זמן, עשרות אלפי דולרים בעלות, ופער מתמשך בין הכוונה לביצוע.
במודל לכידת המשימות, מנהל התפעול מעביר את העבודה בדרך שבה הוא כבר מכיר אותה: על ידי ביצועה מול מצלמה והדרכת Field Deployment Engineer. ה-Workflow Builder מטפל בתרגום מהמשימה שנקלטה להתנהגות הרובוט. לולאת המשוב הדוקה – אם זרימת העבודה המתקבלת אינה תואמת את הכוונה, המנהל אומר זאת, והמערכת מייצרת מחדש את זרימת העבודה תוך דקות במקום שבועות.
זה לא רק מהיר יותר. זהו שינוי איכותי בזהות המשתתפים בתהליך האוטומציה. אוכלוסיית מהנדסי הרובוטיקה העולמית מונה עשרות אלפים. אוכלוסיית מנהלי התפעול, מנהלי משמרות ומומחי התחום העולמית שיכולים להדגים משימת ייצור מונה מיליונים. לכידת משימות מרחיבה את מאגר האנשים שיכולים להפעיל רובוט בשני סדרי גודל.
לולאת האיטרציה
פריסה אינה תהליך חד-פעמי, והתייחסות אליה ככזו תהיה מטעה. הפריסות היעילות ביותר משתמשות בלולאת איטרציה המתכנסת לאיכות מוכנה לייצור באמצעות מחזורים מהירים של ליטוש.
התהליך מתחיל בלכידה ראשונית של המשימה ברמה גבוהה. הפלטפורמה מייצרת טיוטה ראשונה של זרימת העבודה ומריצה אותה בסימולציה. מנהל התפעול סוקר את תוצאות הסימולציה, מזהה אי-התאמות בין התנהגות הרובוט לתוצאה הרצויה, ומספק את הפרטים החסרים – הקלטה שנייה, תיקון, אילוץ שהצוות רואה כמובן מאליו. הפלטפורמה מייצרת מחדש את זרימת העבודה, והמחזור חוזר על עצמו.
כל איטרציה אורכת דקות בסימולציה, בהשוואה לשעות או ימים על רצפת המפעל. רוב זרימות העבודה מגיעות לאיכות מוכנה לייצור בשלוש עד חמש איטרציות – תהליך שניתן להשלים ביום עבודה אחד. השווה זאת לחמישים עד מאה מחזורי איטרציה שפיתוח מסורתי על הרצפה דורש בדרך כלל על פני תקופה של חודשים, וההאצה ברורה.
גבולות כנים
לכידת משימות היא גישה עוצמתית, אך היא אינה קסם, ויש להבין בבירור את מגבלותיה הנוכחיות.
משימות הדורשות מיומנות גבוהה – השחלת חוטים במחטים, קשירת קשרים, מניפולציה של רכיבים קטנים מאוד או גמישים מאוד – נשארות בקצה גבול היכולת של המערכות הנוכחיות. הפער בין מיומנות יד אנושית ליכולת אחיזה של הומנואיד הוא אמיתי, אם כי הוא מצטמצם עם כל דור חומרה.
סביבות חדשניות אורכות זמן רב יותר מאשר סביבות מוכרות. הפריסה הראשונה במתקן מסוג חדש לחלוטין דורשת יותר איטרציות מאשר פריסות עוקבות במתקנים דומים, מכיוון שלמודלי הסימולציה יש פחות נתונים קודמים להסתמך עליהם.
סביבות דינמיות שבהן התנאים משתנים באופן בלתי צפוי – אתרי בנייה חיצוניים, שדות חקלאיים, חללי קמעונאות לא מובנים – קשות יותר לסימולציה מדויקת מאשר הגדרות מפעל מבוקרות, והמדיניות המתקבלת דורשת יותר כוונון עדין בעולם האמיתי.
מגבלות אלו אמיתיות היום. הן גם מצטמצמות עם כל פריסה, כאשר גלגל הנתונים משפר את נאמנות הסימולציה ואלגוריתמי למידת החיזוק נתקלים ומסתגלים למגוון רחב יותר ויותר של תנאים. המסלול ברור: מה שקשה היום יהיה שגרתי מחר.