Från uppgiftsregistrering till arbetsflöde: Hur humanoida robotar lär sig ett fabriksjobb
Spela in operatörerna som redan utför arbetet, och sedan omvandla det till ett driftsklart humanoid-arbetsflöde. Så här får Motions Field Deployment Engineers och AI Workflow Builder en robot att utföra dina uppgifter.
Motion1 Inc. ·
Slutet på robotprogrammering som vi känner den
Så länge robotar har funnits inom industrin har det krävts specialiserad programmering för att få dem att utföra användbart arbete. Oavsett om språket var proprietärt – som de teach pendants som används för industriella armar – eller allmännyttigt som Python och C++, var den grundläggande begränsningen densamma: en människa med djup teknisk kunskap var tvungen att manuellt specificera varje aspekt av robotens beteende, från högnivåuppgiftslogik ner till individuella ledrörelser.
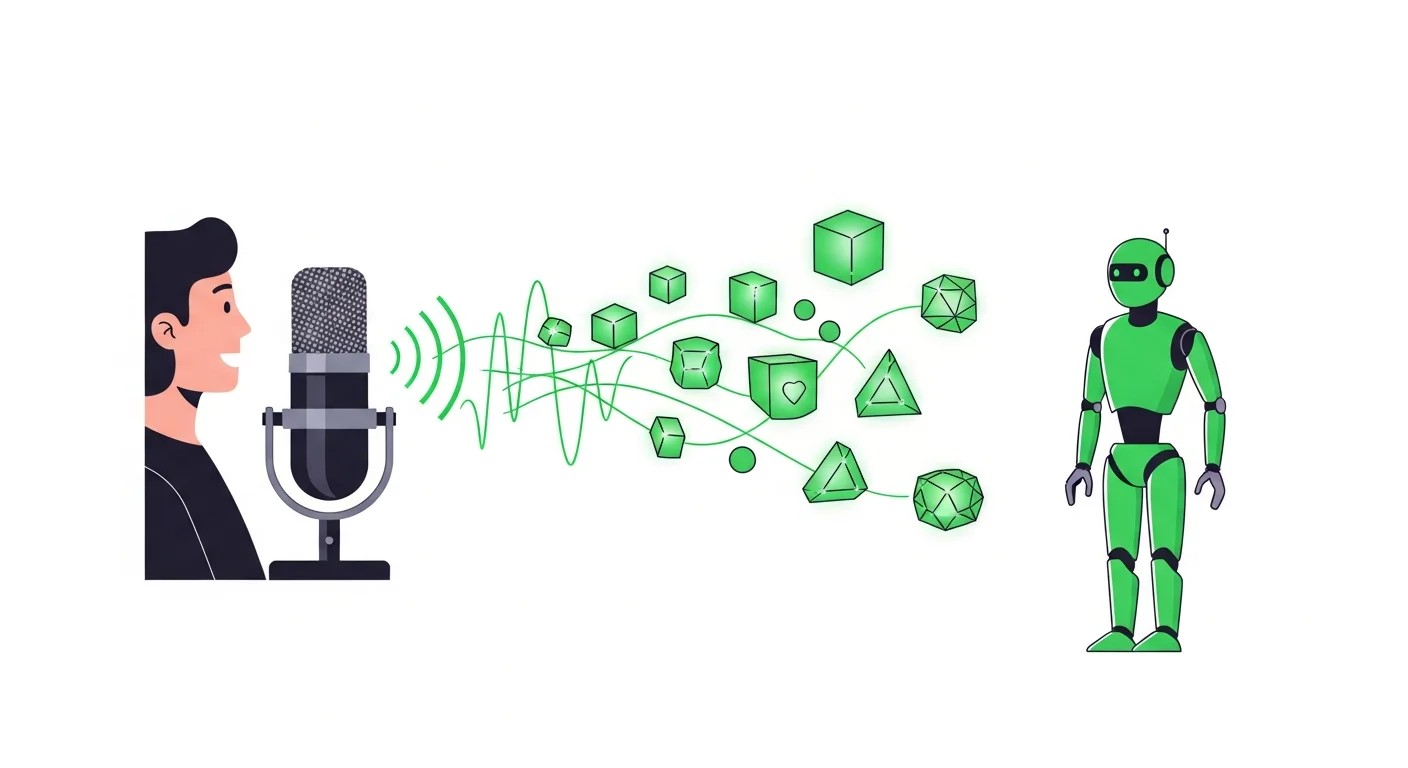
Fysisk AI bryter den begränsningen. När en modell kan observera en uppgift som utförs och härleda avsikten bakom rörelsen, skiftar specificeringen av beteende från att skriva kod till att visa arbetet.
Denna begränsning formade hela robotikens ekonomi. Det innebar att varje implementering krävde dyr ingenjörskompetens. Det innebar att varje ny uppgift krävde en ny programmeringsinsats. Det innebar att de människor som förstod arbetet – driftcheferna och linjearbetarna – var åtskilda från de människor som kunde programmera robotarna av ett översättningslager av konsulter och ingenjörer som lade till kostnad, tid och missförstånd i varje steg.
Egocentrisk uppgiftsfångst är tekniken som löser upp denna begränsning. En driftchef visar vad som behöver göras – inspelat från deras egen synvinkel när de utför det, tillsammans med en muntlig redogörelse för stegen: plocka produkter från transportbandet, inspektera för defekter, packa i lådor om sex, försegla och palletera. Field Deployment Engineers omvandlar den fångsten till ett implementeringsklart arbetsflöde i AI Workflow Builder. Ingen ingenjörsanställning på tillverkarens sida. Ingen robotikexamen. Inga månader av iteration på fabriksgolvet.
Implikationerna sträcker sig långt bortom bekvämlighet. Denna modell förändrar i grunden vem som kan implementera robotar, hur snabbt de kan implementeras och till vilken kostnad. Det är för robotiken vad kalkylbladet var för finansiell modellering, vad webbläsaren var för informationsåtkomst, och vad smarttelefonen var för persondatorer: en teknik som flyttar en kraftfull förmåga från specialister till alla.
Inuti pipelinen
Den uppenbara enkelheten att visa en uppgift och få ett fungerande arbetsflöde döljer en sofistikerad pipeline av AI-agenter som arbetar i samförstånd. Att förstå vad som händer bakom kulisserna är användbart för att utvärdera mognaden och tillförlitligheten hos olika implementeringsplattformar.
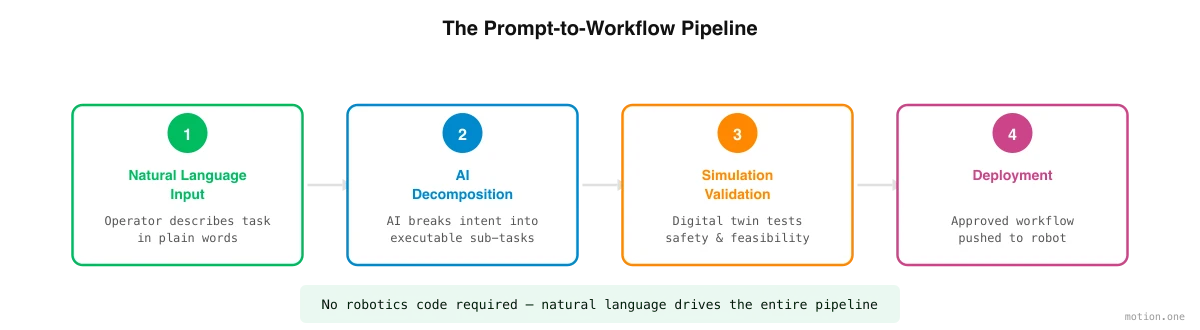
Pipelinen börjar med uppgiftsdekomposition. En specialiserad AI-agent analyserar den fångade uppgiften – inspelningarna och operatörens redogörelse för stegen – och bryter ner den i diskreta manipulationssteg. "Packa produkter i lådor" blir en sekvens av atomära handlingar: närma sig transportbandet, identifiera produkten, gripa med lämplig kraft, transportera till lådan, orientera korrekt, placera, släppa, upprepa tills lådan är full, försegla lådan, transportera till pallen och stapla enligt det definierade mönstret. Denna dekomposition måste ta hänsyn till operationsordningen, beroenden mellan stegen och beslutspunkterna där roboten måste välja mellan alternativa åtgärder.
Därefter skapar en scengenereringsagent en tredimensionell simulering av den verkliga miljön. Med hjälp av fotografier och video från den faktiska fabriken – fångade med vanliga kameror – rekonstruerar agenten geometrin, identifierar nyckelobjekt (transportband, lådor, produkter, pallar) och tilldelar realistiska fysikegenskaper (massa, friktion, deformerbarhet) till varje element. Resultatet är en digital tvilling specifik för tillverkarens anläggning.
En policyträningsagent tar sedan över, med hjälp av förstärkningsinlärning och teleoperationsdata på plats för att träna humanoiden att utföra varje steg inom simuleringen. Roboten övar tusentals iterationer per timme, får belöningar för framgångsrikt slutförda uppgifter och straff för misslyckanden. Genom denna process utvecklar den en kontrollpolicy – en mappning från sensorisk input till motorisk output – som uppnår den önskade noggrannheten för varje steg.
En implementeringsagent validerar den tränade policyn genom en serie tester, hanterar sim-till-verklighet-överföringsprocessen och hanterar överlämningen till fysisk hårdvara med realtidsövervakning under den initiala driften.
Slutligen koordinerar en orkestreringsagent mellan flera humanoider när uppgiften kräver robot-till-robot-samarbete eller när flera enheter arbetar med relaterade uppgifter i samma anläggning.
Vad uppgiftsfångst förändrar
Skiftet från programmering till uppgiftsfångst är inte bara en förändring av verktyg. Det omstrukturerar i grunden förhållandet mellan de människor som förstår arbetet och de robotar som utför det.
I den traditionella modellen vet driftchefen vad som behöver göras, men kan inte kommunicera det direkt till roboten. De måste förklara det för en robotikingenjör, som tolkar det (med oundviklig förlust av nyans och kontext), översätter det till kod (med oundvikliga antaganden och förenklingar) och itererar (med oundviklig felaktig anpassning mellan vad som begärdes och vad som levererades). Detta "viskleken" lägger till månader av tid, tiotusentals dollar i kostnad och en ihållande klyfta mellan avsikt och implementering.
I uppgiftsfångstmodellen förmedlar driftchefen arbetet på det sätt de redan känner det: genom att utföra det framför kameran och guida en Field Deployment Engineer genom det. Workflow Builder hanterar översättningen från fångad uppgift till robotbeteende. Återkopplingsslingan är snäv – om det resulterande arbetsflödet inte matchar avsikten, säger chefen till, och systemet återskapar arbetsflödet på minuter snarare än veckor.
Detta är inte bara snabbare. Det är en kvalitativ förändring i vem som deltar i automationsprocessen. Den globala populationen av robotikingenjörer uppgår till tiotusentals. Den globala populationen av driftchefer, skiftledare och domänexperter som kan demonstrera en tillverkningsuppgift uppgår till miljontals. Uppgiftsfångst utökar poolen av människor som kan sätta en robot i arbete med två storleksordningar.
Iterationsslingan
Implementering är inte en engångsprocess, och att behandla det som sådant skulle vara vilseledande. De mest effektiva implementeringarna använder en iterativ slinga som konvergerar mot produktionsklar kvalitet genom snabba förfiningscykler.
Processen börjar med en initial fångst av uppgiften på en hög nivå. Plattformen genererar ett första utkast till arbetsflöde och kör det i simulering. Driftchefen granskar simuleringsresultaten, identifierar avvikelser mellan robotens beteende och det önskade resultatet, och tillhandahåller den saknade detaljen – en andra inspelning, en korrigering, en begränsning som teamet tar för given. Plattformen återskapar arbetsflödet, och cykeln upprepas.
Varje iteration tar minuter i simulering, jämfört med timmar eller dagar på fabriksgolvet. De flesta arbetsflöden når produktionsklar kvalitet på tre till fem iterationer – en process som kan slutföras under en enda arbetsdag. Jämför detta med de femtio till hundra iterationscykler som traditionell utveckling på golvet vanligtvis kräver under en period av månader, och accelerationen är tydlig.
Ärliga gränser
Uppgiftsfångst är ett kraftfullt tillvägagångssätt, men det är inte magi, och dess nuvarande begränsningar bör tydligt förstås.
Mycket fingerfärdiga uppgifter – att trä nålar, knyta knutar, manipulera mycket små eller mycket flexibla komponenter – ligger fortfarande i utkanten av vad nuvarande system kan hantera. Klyftan mellan mänsklig handfingerfärdighet och humanoid gripförmåga är verklig, även om den minskar med varje hårdvarugeneration.
Nya miljöer tar längre tid än bekanta. Den första implementeringen i en helt ny typ av anläggning kräver mer iteration än efterföljande implementeringar i liknande anläggningar, eftersom simuleringsmodellerna har mindre tidigare data att dra nytta av.
Dynamiska miljöer där förhållandena förändras oförutsägbart – utomhusbyggarbetsplatser, jordbruksfält, ostrukturerade butiksutrymmen – är svårare att simulera exakt än kontrollerade fabriksmiljöer, och de resulterande policyerna kräver mer finjustering i verkligheten.
Dessa begränsningar är verkliga idag. De minskar också med varje implementering, eftersom datahjulet förbättrar simuleringsnoggrannheten och förstärkningsinlärningsalgoritmerna möter och anpassar sig till ett allt bredare spektrum av förhållanden. Trajektorian är tydlig: det som är svårt idag kommer att vara rutin imorgon.