Oltre l'umanoide: che cosa comporta l'AI fisica in uno stabilimento
L'AI fisica è l'intelligenza artificiale che percepisce e agisce in uno stabilimento. L'umanoide è solo uno strato: contano di più sensori, simulazione, competenze, orchestrazione e integrazione.
Motion team ·
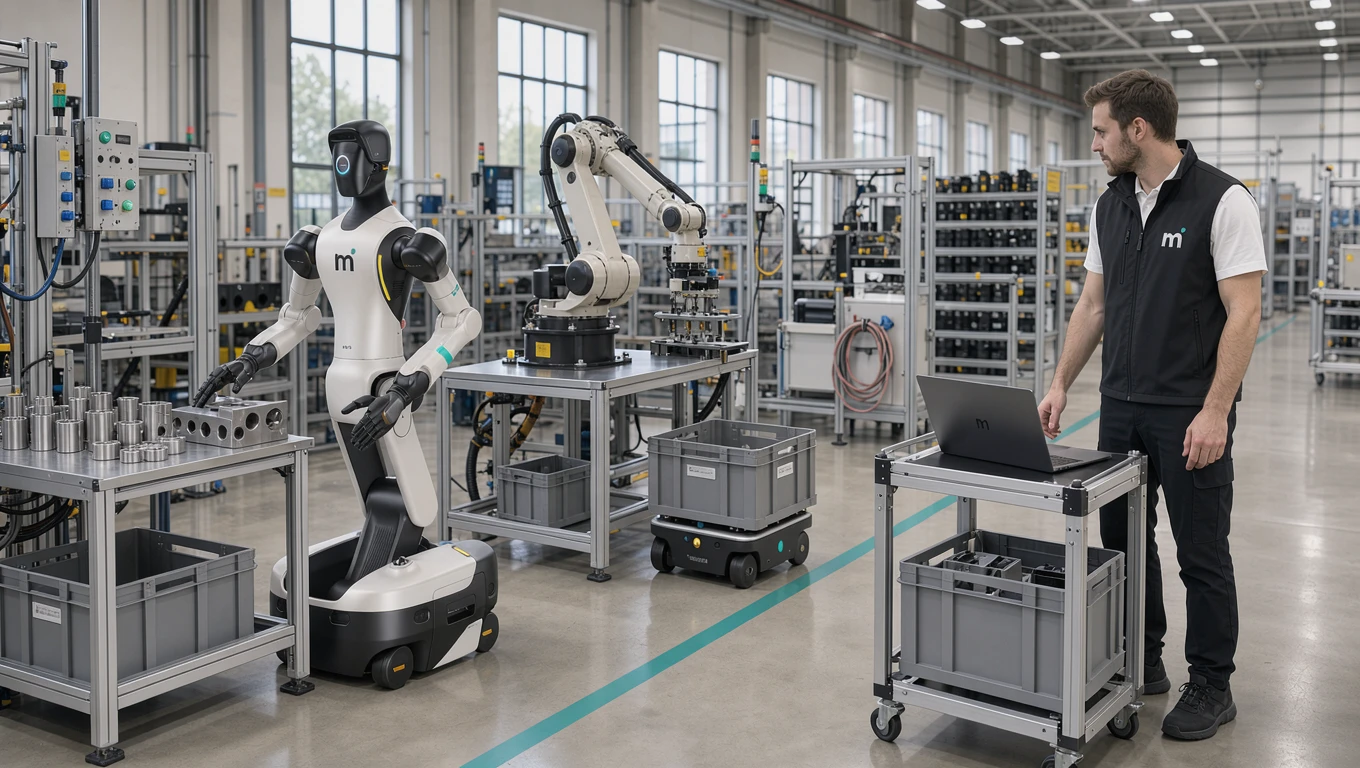
L'AI fisica è l'intelligenza artificiale che percepisce, decide e agisce nel mondo fisico. In uno stabilimento l'umanoide ne è soltanto uno strato: il corpo. A decidere se un'implementazione funziona sono la sensoristica estesa a tutto l'impianto, la replica sincronizzata della linea, la libreria di competenze, l'orchestrazione tra le macchine e l'integrazione con i Suoi sistemi.
Il robot è la parte che si vede
Quando i visitatori vedono un robot umanoide al lavoro su una linea, quasi tutti guardano le braccia. Guardano le mani. Chiedono quanto costi. Quasi nessuno pone la domanda che decide davvero se l'implementazione funzionerà, ovvero a che cosa sia collegato il robot.
È un punto cieco comprensibile. L'umanoide è la parte visibile, si muove e somiglia al futuro. Ma in una fabbrica che funziona il robot è un corpo, e un corpo è quasi il componente più facile da acquistare. Oggi i produttori sono più di cento (oltre 140 nella sola Cina), le capacità crescono ogni trimestre e i costi dei componenti stanno calando abbastanza rapidamente da far sì che l'hardware non sarà il vincolo ancora per molto.
Il vincolo è tutto ciò a cui il corpo è collegato. È ciò che descrive il termine AI fisica, ed è bene comprenderlo a fondo prima di firmare qualsiasi cosa.
Che cosa significa davvero AI fisica
L'AI fisica è l'intelligenza artificiale che percepisce, decide e agisce nel mondo fisico anziché su uno schermo.
Un modello linguistico che scrive un paragrafo scadente costa un nuovo tentativo. Un modello che guida una macchina e sbaglia in un corridoio reale costa un pezzo danneggiato, una linea ferma o di peggio. Tutto il modo in cui si costruisce l'AI fisica discende da questa asimmetria: deve imparare in un luogo dove l'errore non costa nulla, deve sapere quando è incerta e deve poter restituire il compito a una persona.
Un umanoide è un contenitore per l'AI fisica. Non sono la stessa cosa, così come un portatile non è la stessa cosa del software. Una volta separati i due concetti, molte delle domande confuse sull'adozione degli umanoidi diventano più semplici.
Oltre un solo corpo: la flotta mista
La prima cosa oltre l'umanoide sono gli altri corpi.
Gli stabilimenti reali non finiscono per essere interamente umanoidi, e un fornitore che prometta il contrario vende una forma, non una soluzione. Un reparto maturo è un insieme eterogeneo, in cui ogni forma svolge ciò per cui la sua geometria è adatta.
Gli umanoidi si guadagnano il posto dove il lavoro è stato progettato attorno a una persona. Un banco ad altezza d'uomo, un utensile con impugnatura per mano umana, un varco in cui passa un corpo umano, un compito che cambia tre volte a settimana. In quei punti l'alternativa è ricostruire la postazione, e ricostruire la postazione può costare più del robot.
I robot mobili su ruote spostano materiale da un luogo all'altro. Per il trasporto sono più veloci, più economici e molto più efficienti dal punto di vista energetico di qualsiasi macchina a gambe, e il trasporto è una larga parte di ciò che le persone in un magazzino fanno davvero durante la giornata.
I carrelli elevatori autonomi movimentano i pallet. Un umanoide che solleva un pallet è un esercizio di ingegneria. Un carrello elevatore che solleva un pallet è un problema risolto.
I bracci fissi che hanno imparato il loro compito stanno presso una macchina o un banco e lo ripetono. Il braccio esiste da decenni; ciò che è cambiato è che ora si può insegnargli un compito per dimostrazione anziché programmarlo riga per riga. Su questo cambiamento può leggere di più in come un robot impara un compito in simulazione.
I droni per l'inventario contano le scorte nelle scaffalature alte, un lavoro noioso, lento e pericoloso per una persona su una piattaforma elevabile.
Anche gli esoscheletri rientrano nell'elenco, perché per un buon numero di compiti la risposta onesta oggi è ancora che debba farlo una persona, con un aiuto.
Una seria azienda di AI fisica ha un'opinione su quale corpo assegnare a quale compito. Un fornitore di hardware, per definizione, non ce l'ha. Motion implementa umanoidi; quando un'altra forma è la risposta migliore, la valutazione lo dice.
Una sensoristica che non è sul robot
La seconda cosa oltre l'umanoide è una percezione che non risiede sul robot.
Un robot sa ciò che i suoi sensori riescono a vedere, ossia un cono stretto davanti a sé, per i secondi in cui guarda. Basta per prendere un pezzo. Non basta per gestire un reparto.
Per fare qualsiasi cosa a livello di impianto serve un modello dell'impianto, e questo proviene da sensori distribuiti nell'edificio: telecamere fisse sopra le celle, sensori di profondità nei punti stretti, dati di peso e presenza dai nastri trasportatori, tag su pallet e contenitori, e macchine che comunicano il proprio stato. Il robot diventa così un contributore in più a un quadro condiviso, anziché l'unica fonte di verità.
È anche da qui che deriva gran parte dell'affidabilità reale. Un robot a cui si può dire "il contenitore che sta cercando è stato spostato sull'altra scaffalatura" si comporta in modo molto diverso da uno che deve scoprirlo da solo.
La replica della linea
La terza cosa è una copia sincronizzata della Sua linea in cui l'intelligenza può esercitarsi.
L'economia è semplice. Imparare un compito su un reparto reale costa minuti a ogni tentativo, occupa la linea e rischia danni. Impararlo in una replica costa millisecondi a ogni tentativo, esegue migliaia di varianti in parallelo e non rompe nulla. Poi il comportamento appreso viene trasferito alla macchina reale, il processo noto come sim-to-real transfer.
La replica deve restare sincronizzata. Una scansione una tantum dell'edificio invecchia male, perché le fabbriche cambiano di continuo: un pallet si sposta, una macchina viene sostituita, la variante di prodotto cambia. Una replica che continua ad aggiornarsi dal livello di sensoristica in tempo reale resta utile.
La libreria di competenze è il patrimonio
La quarta cosa, quella che decide la Sua economia nel lungo periodo, è la libreria delle competenze apprese.
Quando un robot impara ad aprire un determinato cartone, quella competenza ha valore. Quando la competenza si trasferisce al cartone successivo, alla cella successiva, al sito successivo e, con un nuovo addestramento, al corpo successivo, diventa un patrimonio che si accumula. Il motivo per cui una seconda implementazione dovrebbe costare meno della prima è che la maggior parte di ciò che è stato appreso la prima volta si riutilizza.
È la parte di cui Lei dovrebbe preoccuparsi di mantenere la proprietà. I corpi si deprezzano e vengono sostituiti, e in un mercato che si muove così in fretta lo saranno prima della maggior parte delle attrezzature del Suo reparto. Il comportamento appreso della Sua operatività non dovrebbe restare intrappolato nella macchina che per caso era in reparto quando è stato acquisito. Questo argomento è sviluppato per esteso in perché la Sua piattaforma di umanoidi non dovrebbe vincolarLa a un fornitore, ed è la cosa più importante da definire bene in un primo contratto.
Ne consegue che i dati alla base di quelle competenze contano quanto le competenze stesse. Le registrazioni di come lavorano le Sue persone sono una descrizione della Sua operatività. Dove sono conservate, chi può addestrarvi dei modelli e se possano mai servire a migliorare i robot di un concorrente sono questioni contrattuali, non tecniche.
Orchestrazione: decidere chi fa che cosa
La quinta cosa è lo strato che raramente compare in una demo.
Quando le macchine sono più di una, qualcosa deve decidere quale prende quale lavoro, in quale ordine, e che cosa succede quando una si ferma. Deve gestire i passaggi di consegne tra i corpi, ed è qui che la maggior parte delle implementazioni a flotta mista si sfalda: un robot mobile porta un contenitore a una cella, un umanoide lo scarica, un braccio fisso alimenta la macchina, e qualsiasi interruzione in questa catena lascia un robot in attesa.
Deve anche sapere quando fermarsi e chiedere. Un sistema di AI fisica onesto esegue l'escalation. Riconosce il caso che non ha mai visto, si ferma e coinvolge una persona, tramite un operatore remoto o un supervisore in reparto. In un buon sistema l'elenco delle cose per cui serve un umano continua ad accorciarsi, e il sistema non tira mai a indovinare in silenzio. Che cosa debba fare quello strato è illustrato in che cosa servirebbe davvero ai produttori dal software di gestione della flotta.
La metà poco affascinante: l'integrazione
La sesta cosa è la parte che richiede più tempo di calendario e riceve meno attenzione.
Un robot che non sa leggere l'ordine di produzione è una demo. Per lavorare davvero deve essere collegato ai sistemi che già governano il Suo stabilimento: il sistema di produzione o di magazzino che dice che cosa va fatto e dove va destinato, i controllori delle macchine accanto a cui lavora, il sistema qualità che registra ciò che ha controllato e il sistema di manutenzione che registra ciò che ha fatto.
Non sono problemi esotici, ma sono specifici del Suo sito, e sono una parte importante del motivo per cui una prima implementazione richiede da 12 a 15 settimane. Un'integrazione realistica dedica a questo più tempo che a qualsiasi cosa riguardi le mani del robot. La nostra checklist di prontezza dello stabilimento elenca che cosa avere pronto prima della prima settimana.
La sicurezza è una proprietà del sistema
La settima cosa è che nemmeno la sicurezza risiede sul robot.
Non esiste ancora una norma di sicurezza armonizzata per gli umanoidi: la ISO 25785-1, che riguarda i robot mobili industriali che controllano attivamente il proprio equilibrio, è ancora un progetto di comitato. Ciò che oggi si può valutare è l'intera implementazione, rispetto alle norme di sicurezza delle macchine e alle ISO 10218-1 e ISO 10218-2:2025. Ciò che occorre rendere sicuro è la cella: il robot, le persone che lo circondano, la macchina accanto a cui lavora, il percorso che compie, le velocità a cui si muove e che cosa accade quando qualcosa di inatteso entra nell'area. Se cambia il layout, cambia il caso di sicurezza, anche se il robot è identico. Se si aggiunge un secondo robot, cambia di nuovo.
Secondo le norme UE gli obblighi sono ripartiti. Il costruttore del robot risponde del robot. Chi realizza la cella ne risponde come di un insieme di macchine ai sensi del Regolamento macchine (UE) 2023/1230, che si applica dal 20 gennaio 2027 e da quel giorno sostituisce la direttiva macchine 2006/42/CE. Il datore di lavoro mantiene i propri obblighi per il luogo di lavoro ai sensi della direttiva attrezzature di lavoro 2009/104/CE. Acquistare un robot con marcatura CE non rende conforme la cella. Ogni implementazione Motion comprende una valutazione dei rischi per il Suo sito. I dettagli sono nella nostra guida alla sicurezza dei robot umanoidi e alla conformità UE e nella nostra guida al Regolamento macchine per chi utilizza robot.
Che cosa significa al momento dell'acquisto
Se l'AI fisica è lo stack e l'umanoide ne è uno strato, le domande da porre all'acquisto cambiano.
Smetta di chiedere quanti chilogrammi solleva e quante ore dura la batteria. Quei numeri miglioreranno senza il Suo intervento. Chieda invece:
- Chi possiede le competenze che il robot apprende nel mio sito, e posso portarle su hardware diverso?
- Dove risiedono i dati registrati, e possono servire ad addestrare i robot di altri?
- Che cosa succede quando il robot incontra un caso che non conosce? Si ferma o tira a indovinare?
- Se aggiungo un secondo e un terzo robot, e non sono dello stesso modello, un unico sistema li gestisce comunque tutti?
- Qual è il vostro piano per i compiti per cui un umanoide ha la forma sbagliata?
- Come si collega ai sistemi che già dicono al mio stabilimento che cosa produrre?
Se un fornitore non sa rispondere a queste domande, Lei sta comprando un robot e dovrà costruire il resto per conto proprio.
In sintesi
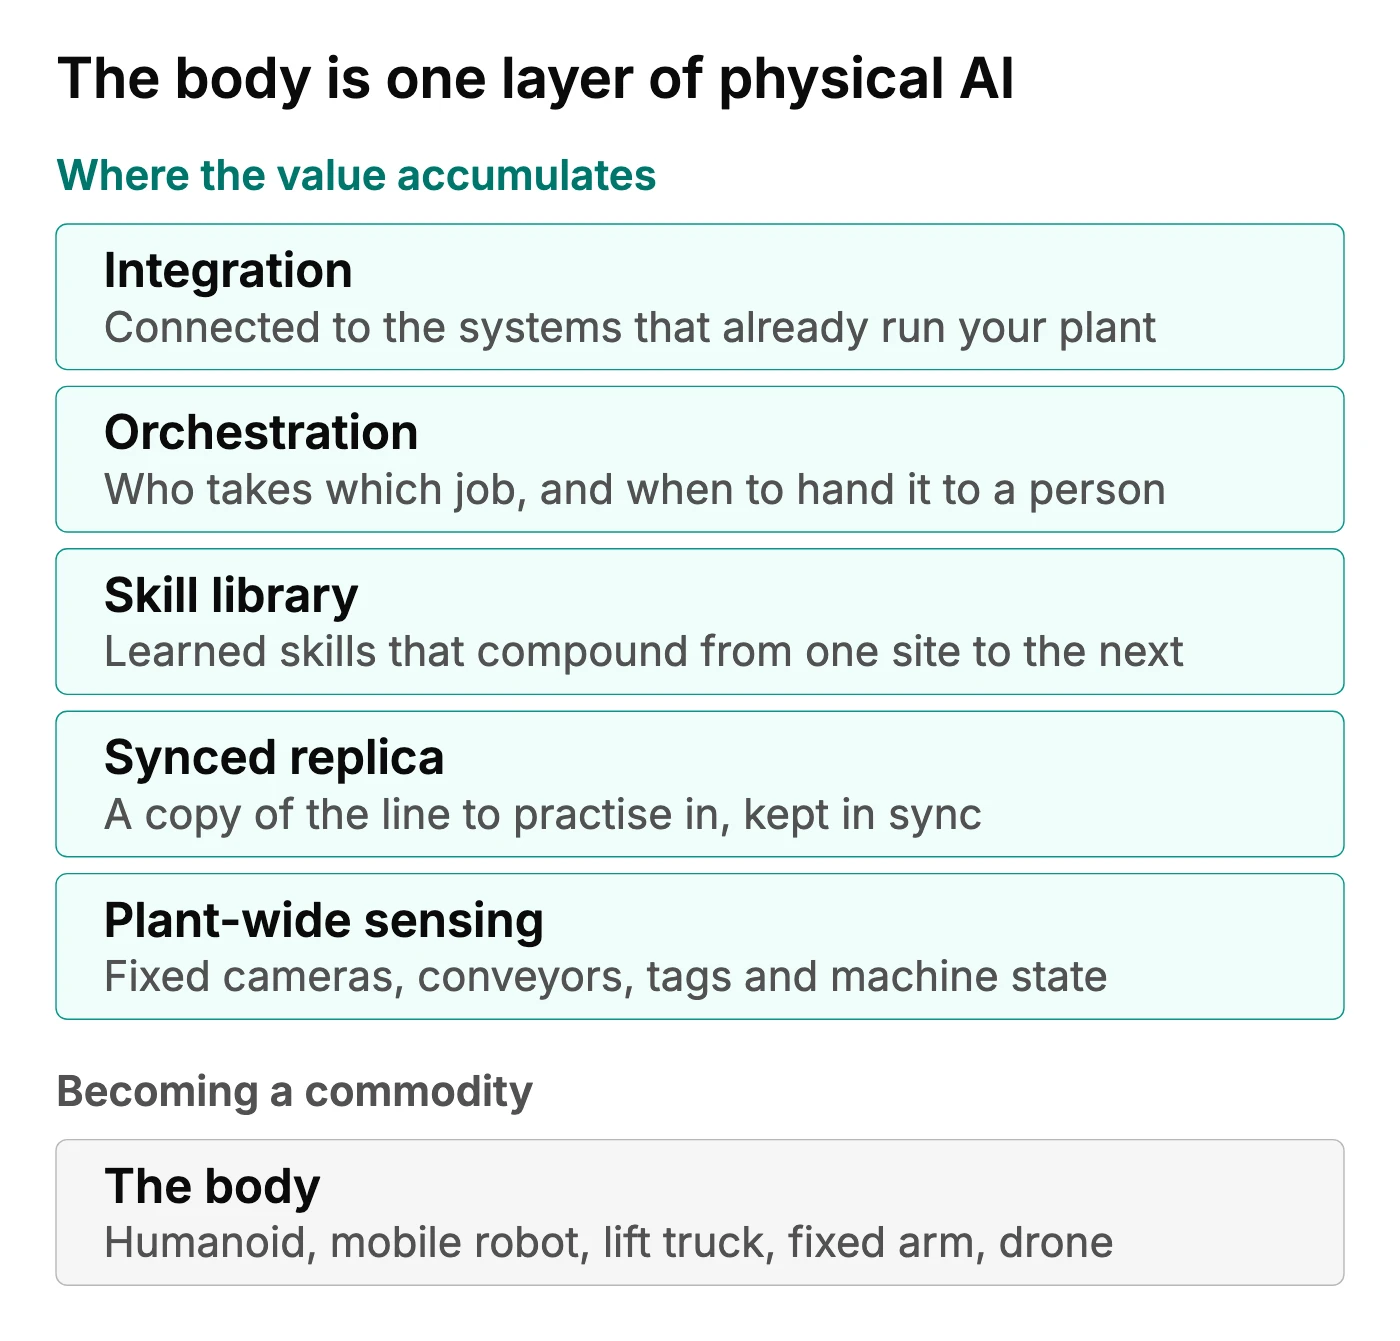
L'umanoide è il corpo, e i corpi stanno diventando una commodity. L'intelligenza che rende utile un corpo in un reparto reale no: la sensoristica estesa all'impianto, la replica sincronizzata, la libreria di competenze portabile, l'orchestrazione di una flotta mista, l'integrazione con i sistemi che già utilizza e l'onestà di restituire un compito a una persona.
È in quello strato che si accumula il valore, ed è deliberatamente indipendente dall'hardware che Lei acquista. Motion lo costruisce, e partiamo dagli umanoidi perché oggi è lì che il lavoro negli stabilimenti e nei magazzini europei è modellato sul corpo umano. Motion collabora con diversi costruttori di robot, per cui, quando per un dato compito la risposta giusta è un altro corpo, ciò che ha appreso si trasferisce con un nuovo addestramento anziché ripartire da zero.
Se ha in mente un compito, prenoti una chiamata di 30 minuti e Le diremo se un umanoide è adatto.