Para lá do Humanoide: O que a IA Física no Chão de Fábrica Realmente Implica
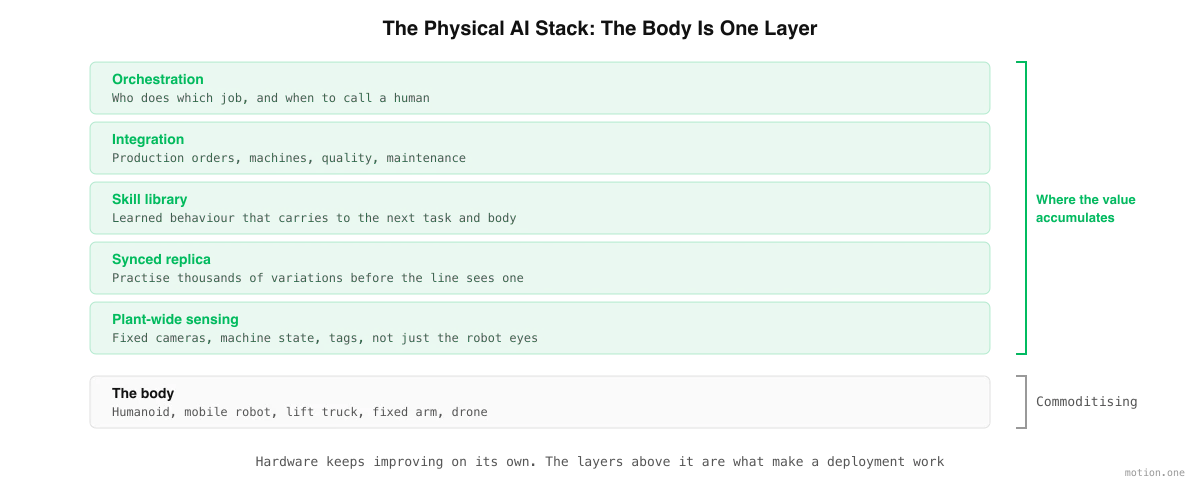
O humanoide é o corpo, e os corpos estão a tornar-se uma mercadoria. A parte difícil é a frota mista, a sensorização de toda a fábrica, a réplica sincronizada da sua linha, a biblioteca de competências portátil e a orquestração que os une.
Motion1 Inc. ·
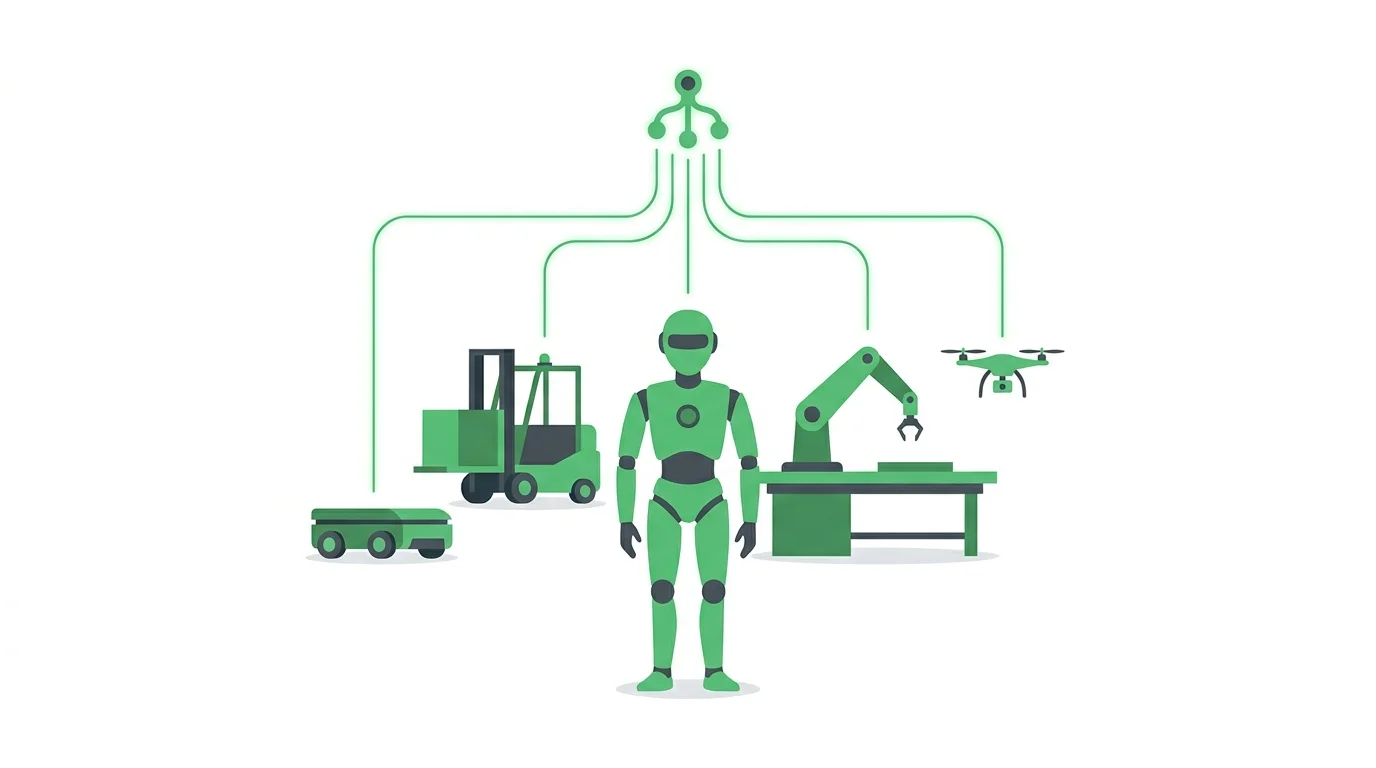
O Robô É a Parte Visível
Leve um visitante a passar por um robô humanoide a trabalhar numa linha e a reação é sempre a mesma. Observam os braços. Observam as mãos. Perguntam quanto custou. Quase ninguém faz a pergunta que realmente decide se a implementação funciona, que é a que o robô está ligado.
Este é um ponto cego compreensível. O humanoide é a parte visível, move-se e parece o futuro. Mas numa fábrica em funcionamento, o robô é um corpo, e um corpo é quase o componente mais fácil de comprar. Mais de cem fabricantes constroem-nos agora, a capacidade está a aumentar a cada trimestre, e os preços estão a cair suficientemente rápido para que o hardware não seja a restrição por muito mais tempo.
A restrição é tudo a que o corpo está ligado. É isso que o termo AI física descreve, e vale a pena entender corretamente antes de assinar qualquer coisa.
O Que a AI Física Realmente Significa
AI física é inteligência artificial que percebe, decide e age no mundo físico, em vez de num ecrã.
A distinção importa mais do que parece. Um modelo de linguagem que escreve um parágrafo mau custa-lhe uma nova tentativa. Um modelo a conduzir uma máquina que falha num corredor real custa-lhe uma peça danificada, uma linha parada, ou pior. Tudo sobre como a AI física é construída decorre dessa assimetria: tem de aprender onde a falha é gratuita, tem de saber quando está incerta, e tem de ser capaz de devolver o trabalho a uma pessoa.
Um humanoide é um contentor para AI física. Não é a mesma coisa, assim como um portátil não é a mesma coisa que software. Uma vez que se separe os dois, a maioria das perguntas confusas sobre a adoção de humanoides torna-se mais fácil de responder.
Além de Um Corpo: A Frota Mista
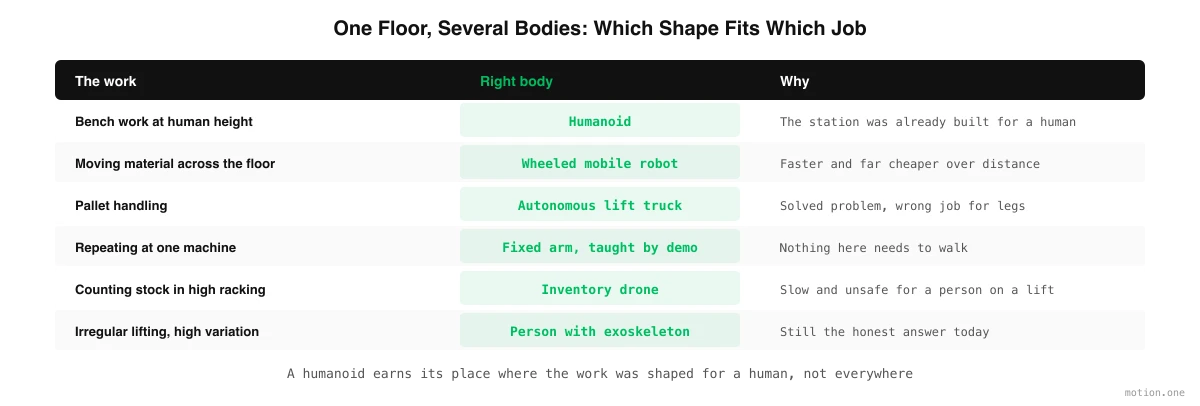
A primeira coisa além do humanoide são outros corpos.
As fábricas reais não acabam por ser todas humanoides, e qualquer fornecedor que prometa o contrário está a vender um formato em vez de uma solução. O que um chão de fábrica maduro parece é uma mistura, com cada forma a fazer aquilo em que a sua geometria é boa.
Humanoides ganham o seu lugar onde o trabalho foi concebido para um humano. Uma bancada à altura humana, uma ferramenta com uma pega humana, um espaço por onde um corpo humano cabe, uma tarefa que muda três vezes por semana. Nesses locais, a alternativa é reconstruir a estação de trabalho, e reconstruir a estação de trabalho geralmente custa mais do que o robô.
Robôs móveis com rodas movem material entre locais. São mais rápidos, mais baratos e muito mais eficientes em termos energéticos no transporte do que qualquer máquina com pernas, e o transporte é uma grande parte do que as pessoas num armazém realmente passam o dia a fazer.
Empilhadores autónomos manuseiam paletes. Um humanoide a levantar uma palete é um truque de engenharia. Um empilhador a levantar uma palete é um problema resolvido.
Braços fixos que aprenderam a sua tarefa ficam numa máquina ou numa bancada e repetem. A mudança interessante aqui não é o braço, que existe há décadas, mas sim que o braço pode agora ser ensinado por demonstração em vez de programado linha a linha. Leia mais sobre essa mudança em como os robôs humanoides aprendem um trabalho de fábrica.
Drones de inventário contam stock em estantes altas, o que é um trabalho aborrecido, lento e perigoso para uma pessoa num elevador.
Exoesqueletos também pertencem à lista, porque para um bom número de tarefas, a resposta honesta hoje ainda é que uma pessoa deve fazê-lo, com ajuda.
Uma plataforma séria de AI física tem uma opinião sobre qual corpo recebe qual tarefa. Um fornecedor de hardware, por definição, não tem.
Deteção Que Não Está No Robô
A segunda coisa além do humanoide é a perceção que não reside no robô.
Um robô sabe o que os seus próprios sensores podem ver, que é um cone estreito à sua frente, pelos segundos em que está a olhar. Isso é suficiente para pegar numa peça. Não é suficiente para gerir um chão de fábrica.
Para fazer qualquer coisa ao nível da fábrica, é necessário um modelo da fábrica, e isso vem de sensores distribuídos pelo edifício: câmaras fixas sobre as células, sensores de profundidade nos pontos de aperto, dados de peso e presença dos transportadores, etiquetas nas paletes e caixas, e máquinas a reportar o seu próprio estado. O robô torna-se então mais um contribuinte para uma imagem partilhada em vez da única fonte de verdade.
É também daqui que vem a maior parte da fiabilidade no mundo real. Um robô a quem se pode dizer "a caixa que procuras moveu-se para a outra prateleira" comporta-se de forma muito diferente de um que tem de a descobrir.
A Réplica da Linha
A terceira coisa é uma cópia sincronizada da sua linha em que a inteligência pode praticar.
A economia aqui é simples. Aprender uma tarefa num chão de fábrica real custa minutos por tentativa, ocupa a linha e arrisca danos. Aprendê-la numa réplica custa milissegundos por tentativa, executa milhares de variações em paralelo e não quebra nada. Depois, o comportamento aprendido é transferido de volta para a máquina real, que é o processo conhecido como transferência sim-para-real.
A palavra importante é sincronizada. Uma digitalização única do seu edifício envelhece mal, porque as fábricas mudam constantemente: uma palete move-se, uma máquina é substituída, a variante do produto muda. Uma réplica que se mantém atualizada a partir da camada de deteção em tempo real permanece útil. Uma réplica que foi construída uma vez durante o processo de vendas torna-se um protetor de ecrã.
A Biblioteca de Competências É o Ativo
A quarta coisa, e a que decide a sua economia a longo prazo, é a biblioteca de competências aprendidas.
Quando um robô aprende a abrir uma caixa específica, essa competência tem valor. Quando essa competência se transfere para a próxima caixa, a próxima célula, o próximo local e, eventualmente, o próximo corpo, torna-se um ativo que se multiplica. A razão pela qual uma segunda implementação deve custar uma fração da primeira é que a maior parte do que foi aprendido na primeira vez é transferível.
Esta é a parte que deve preocupar-se em possuir. Os corpos depreciam e são substituídos, provavelmente mais rapidamente do que qualquer outro equipamento de capital que tenha comprado. O comportamento aprendido da sua operação não deve ficar preso na máquina que por acaso estava no chão quando foi capturado. Esse argumento é feito em detalhe em porque a sua plataforma humanoide não deve prendê-lo, e é a coisa mais importante a acertar num primeiro contrato.
Conclui-se que os dados por trás dessas competências importam tanto quanto as próprias competências. Gravações de como as suas pessoas trabalham são uma descrição da sua operação. Onde são armazenadas, quem pode treinar com elas e se podem ser usadas para melhorar os robôs de um concorrente são questões contratuais, não técnicas.
Orquestração: Decidir Quem Faz O Quê
A quinta coisa é a camada que ninguém demonstra e todos precisam.
Uma vez que se tenha mais de uma máquina, algo tem de decidir qual delas assume qual trabalho, em que ordem, e o que acontece quando uma delas para. Tem de lidar com as transferências entre corpos, que é onde a maioria das implementações de frotas mistas falha: um robô móvel traz uma caixa para uma célula, um humanoide descarrega-a, um braço fixo alimenta a máquina, e qualquer lacuna nessa cadeia deixa um robô à espera.
Também tem de saber quando parar e perguntar. Um sistema honesto de AI física escala. Reconhece o caso que não viu, pausa e chama uma pessoa, através de um operador remoto ou de um supervisor no chão de fábrica. A medida de um bom sistema não é que nunca precise de um humano. É que a lista de coisas para as quais precisa de um humano continua a encurtar, e que nunca adivinha silenciosamente. O que essa camada precisa de fazer é detalhado em o que os fabricantes realmente precisam do software de frota.
A Metade Menos Glamorosa: Integração
A sexta coisa é a parte que leva mais tempo no calendário e recebe menos atenção.
Um robô que não consegue ler a ordem de produção é uma demonstração. Para fazer trabalho real, tem de estar conectado aos sistemas que já gerem a sua fábrica: o sistema de produção ou armazém que diz o que precisa de ser feito e para onde vai, os controladores nas máquinas com as quais trabalha, o sistema de qualidade que regista o que verificou, e o sistema de manutenção que regista o que fez.
Estes não são problemas exóticos, mas são específicos do seu local, e são a razão pela qual uma primeira implementação leva meses em vez de dias. Uma integração realista de doze a quinze semanas gasta mais tempo aqui do que em qualquer coisa que envolva as mãos do robô.
A Segurança É Uma Propriedade do Sistema
A sétima coisa é que a segurança também não reside no robô.
Um humanoide pode ser certificado, e deve sê-lo. Mas o que tem de tornar seguro é a célula: o robô, as pessoas à sua volta, a máquina com que trabalha, o caminho que percorre, as velocidades a que se move, e o que acontece quando algo inesperado entra na área. Mude o layout e terá mudado o caso de segurança, mesmo que o robô seja idêntico. Adicione um segundo robô e terá mudado novamente.
Os operadores europeus assumem esta obrigação, e ela não é transferida para o fornecedor de hardware. Os detalhes estão no nosso guia de segurança de robôs humanoides e conformidade com a UE.
O Que Isto Significa Quando Compra
Se a AI física é a pilha e o humanoide é uma das suas camadas, as perguntas de compra mudam.
Pare de perguntar quantos quilogramas levanta e quantas horas dura a bateria. Esses números melhorarão sem a sua intervenção. Pergunte antes:
- Quem é o proprietário das competências que o robô aprende no meu local, e posso levá-las para hardware diferente?
- Onde residem os dados gravados, e podem ser usados para treinar os robôs de qualquer outra pessoa?
- O que acontece quando o robô encontra um caso que não conhece? Para, ou adivinha?
- Se eu adicionar um segundo e terceiro robô, e eles não forem do mesmo modelo, um único sistema ainda os gere a todos?
- Qual é o seu plano para as tarefas para as quais um humanoide tem a forma errada?
- Como é que isto se conecta aos sistemas que já dizem à minha fábrica o que produzir?
Um fornecedor que consegue responder a essas perguntas está a vender-lhe AI física. Um fornecedor que não consegue está a vender-lhe um robô, e terá de construir o resto sozinho.
A Versão Curta
O humanoide é o corpo, e os corpos estão a tornar-se uma mercadoria. A inteligência que torna um corpo útil num chão de fábrica real não é: a deteção em toda a fábrica, a réplica sincronizada, a biblioteca de competências portátil, a orquestração numa frota mista, a integração com os sistemas que já utiliza, e a honestidade de devolver um trabalho a uma pessoa.
Essa camada é onde o valor se acumula, e é deliberadamente independente do hardware que compra. A Motion constrói-a, e começamos com humanoides porque é aí que o trabalho nas fábricas e armazéns europeus está hoje moldado para um corpo humano. O objetivo de construí-la de forma agnóstica de hardware é que, quando a resposta certa para uma dada tarefa se revela ser uma forma diferente, nada do que aprendeu é desperdiçado.