S one strane humanoida: Što fizički AI u tvorničkom pogonu zapravo podrazumijeva
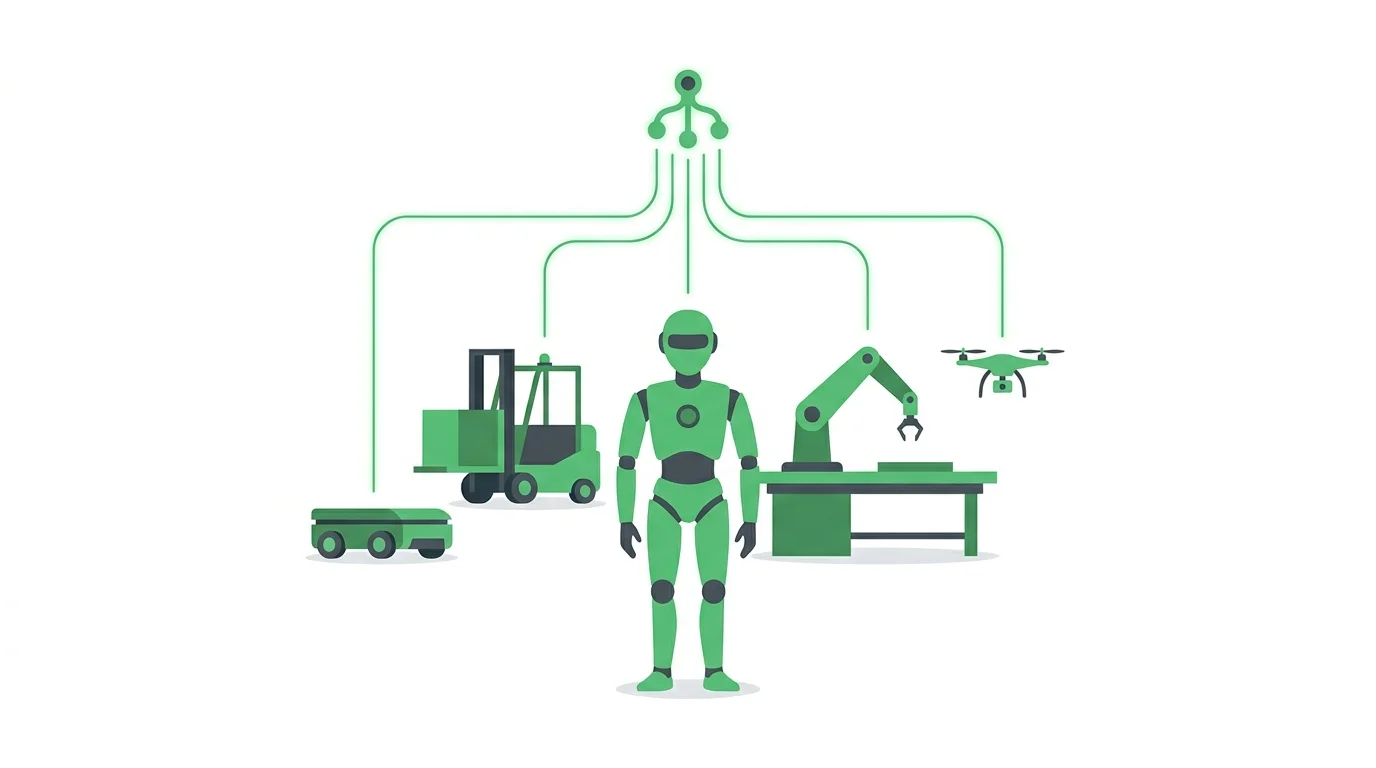
Humanoid je tijelo, a tijela postaju roba. Izazov je mješovita flota, senzorsko praćenje cijelog pogona, sinkronizirana replika Vaše linije, prenosiva biblioteka vještina i orkestracija koja ih povezuje.
Motion1 Inc. ·
Robot je dio koji možete vidjeti
Provedete li posjetitelja pored humanoida robota koji radi na liniji, reakcija je uvijek ista. Promatraju ruke. Promatraju šake. Pitaju koliko je koštao. Gotovo nitko ne postavlja pitanje koje zapravo odlučuje hoće li implementacija uspjeti, a to je na što je robot povezan.
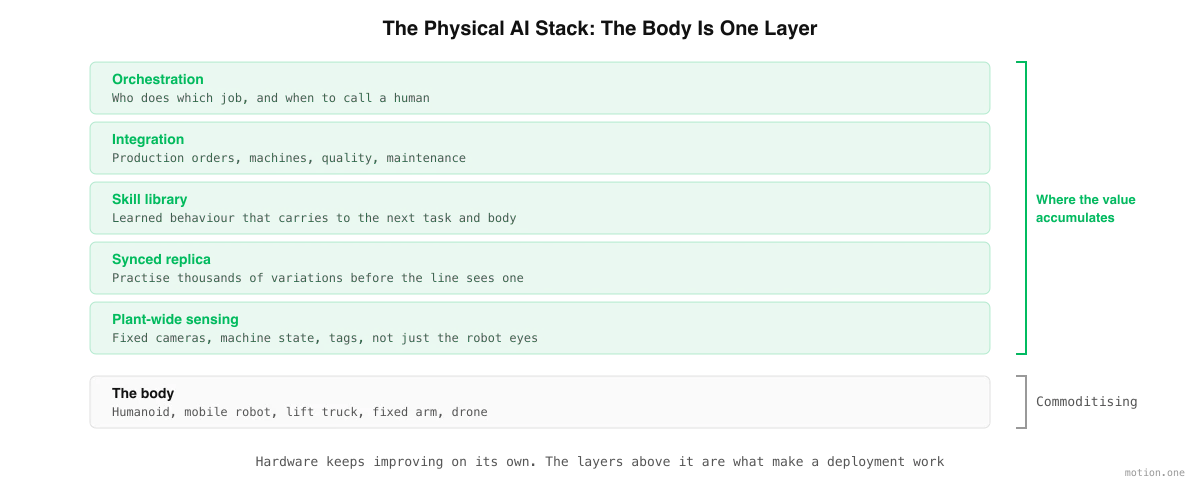
Ovo je razumljiva slijepa točka. Humanoid je vidljivi dio, kreće se i izgleda kao budućnost. Ali u funkcionalnoj tvornici robot je tijelo, a tijelo je gotovo najlakša komponenta za kupiti. Preko stotinu proizvođača ih sada izrađuje, sposobnosti rastu svakog kvartala, a cijene padaju dovoljno brzo da hardver neće još dugo biti ograničenje.
Ograničenje je sve na što je tijelo pričvršćeno. To je ono što opisuje pojam fizičke umjetne inteligencije (physical AI), i vrijedi ga pravilno razumjeti prije nego što išta potpišete.
Što Physical AI zapravo znači
Physical AI je umjetna inteligencija koja percipira, odlučuje i djeluje u fizičkom svijetu, a ne na zaslonu.
Razlika je važnija nego što zvuči. Jezični model koji napiše loš odlomak košta Vas ponovni pokušaj. Model koji upravlja strojem i zakaže u stvarnom prolazu košta Vas oštećeni dio, zaustavljenu liniju ili gore. Sve o tome kako je physical AI izgrađen proizlazi iz te asimetrije: mora učiti negdje gdje je neuspjeh besplatan, mora znati kada je nesiguran i mora biti u mogućnosti vratiti posao osobi.
Humanoid je spremnik za physical AI. Nije isto, kao što ni laptop nije isto što i softver. Kada odvojite to dvoje, većina zbunjujućih pitanja o usvajanju humanoida postaje lakša za odgovoriti.
Iznad jednog tijela: Mješovita flota
Prva stvar izvan humanoida su druga tijela.
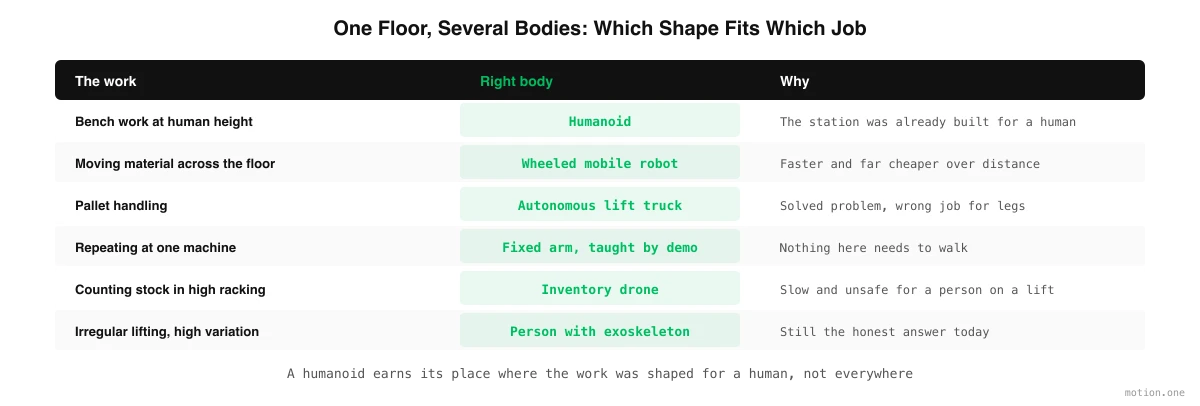
Prave tvornice ne završavaju kao potpuno humanoidne, a svaki dobavljač koji obećava drugačije prodaje faktor oblika, a ne rješenje. Zreli pogon izgleda kao mješavina, pri čemu svaki oblik radi ono u čemu je njegova geometrija dobra.
Humanoidi zaslužuju svoje mjesto tamo gdje je posao osmišljen oko čovjeka. Radni stol na ljudskoj visini, alat s ljudskim hvatom, otvor kroz koji stane ljudsko tijelo, zadatak koji se mijenja tri puta tjedno. Na tim mjestima alternativa je preuređenje radne stanice, a preuređenje radne stanice obično košta više od robota.
Mobilni roboti na kotačima premještaju materijal između mjesta. Brži su, jeftiniji i daleko energetski učinkovitiji u transportu od bilo kojeg stroja s nogama, a transport čini velik dio onoga što ljudi u skladištu zapravo rade tijekom dana.
Autonomni viličari rukuju paletama. Humanoid koji podiže paletu je inženjerska vratolomija. Viličar koji podiže paletu je riješen problem.
Fiksne ruke koje su naučile svoj zadatak stoje uz stroj ili radni stol i ponavljaju. Zanimljiva promjena ovdje nije ruka, koja postoji desetljećima, već to što se ruka sada može podučavati demonstracijom umjesto programiranjem liniju po liniju. Pročitajte više o toj promjeni u kako humanoidni roboti uče tvornički posao.
Dronovi za inventuru broje zalihe na visokim regalima, što je dosadan, spor i opasan posao za osobu na viličaru.
Egzoskeleti također pripadaju na popis, jer za dobar broj zadataka iskren odgovor danas je još uvijek da bi to trebala obaviti osoba, uz pomoć.
Ozbiljna platforma za physical AI ima mišljenje o tome koje tijelo dobiva koji zadatak. Dobavljač hardvera, po definiciji, nema.
Senzori koji nisu na robotu
Druga stvar izvan humanoida je percepcija koja ne živi na robotu.
Robot zna što njegovi vlastiti senzori mogu vidjeti, što je uski konus ispred njega, za sekunde dok gleda. To je dovoljno za podizanje dijela. Nije dovoljno za upravljanje pogonom.
Da biste učinili bilo što na razini pogona, trebate model pogona, a to dolazi od senzora raspoređenih po zgradi: fiksne kamere iznad ćelija, senzori dubine na kritičnim točkama, podaci o težini i prisutnosti s transportera, oznake na paletama i spremnicima, te strojevi koji izvještavaju o vlastitom stanju. Robot tada postaje još jedan doprinos zajedničkoj slici umjesto jedinog izvora istine.
Ovo je također mjesto odakle dolazi većina pouzdanosti u stvarnom svijetu. Robot kojem se može reći "spremnik koji tražite premješten je na drugi stalak" ponaša se vrlo drugačije od onoga koji ga mora otkriti.
Replika linije
Treća stvar je sinkronizirana kopija Vaše linije u kojoj inteligencija može vježbati.
Ekonomija je ovdje jednostavna. Učenje zadatka na stvarnom pogonu košta minute po pokušaju, zauzima liniju i riskira oštećenje. Učenje u replici košta milisekunde po pokušaju, pokreće tisuće varijacija paralelno i ništa ne lomi. Zatim se naučeno ponašanje prenosi natrag na stvarni stroj, što je proces poznat kao sim-to-real transfer.
Važna riječ je sinkronizirano. Jednokratno skeniranje Vaše zgrade loše stari, jer se tvornice stalno mijenjaju: paleta se pomiče, stroj se zamjenjuje, varijanta proizvoda se mijenja. Replika koja se stalno ažurira iz sloja živog senzora ostaje korisna. Replika koja je izgrađena jednom tijekom prodajnog procesa postaje čuvar zaslona.
Knjižnica vještina je imovina
Četvrta stvar, i ona koja odlučuje o Vašoj dugoročnoj ekonomiji, je knjižnica naučenih vještina.
Kada robot nauči otvoriti određenu kutiju, ta vještina ima vrijednost. Kada se ta vještina prenese na sljedeću kutiju, sljedeću ćeliju, sljedeće mjesto i na kraju na sljedeće tijelo, postaje imovina koja se umnožava. Cijeli razlog zašto bi druga implementacija trebala koštati djelić prve je taj što se većina onoga što je naučeno prvi put prenosi.
Ovo je dio koji biste trebali brinuti o posjedovanju. Tijela depreciraju i zamjenjuju se, vjerojatno brže od bilo koje druge kapitalne opreme koju ste kupili. Naučeno ponašanje Vaše operacije ne bi smjelo biti zarobljeno unutar stroja koji se slučajno nalazio na pogonu kada je snimljeno. Taj argument je detaljno iznesen u zašto Vas Vaša humanoidna platforma ne bi trebala zaključati, i to je jedina najvažnija stvar koju treba ispravno postaviti u prvom ugovoru.
Iz toga proizlazi da su podaci iza tih vještina jednako važni kao i same vještine. Snimke načina na koji Vaši ljudi rade su opis Vaše operacije. Gdje su pohranjeni, tko se na njima može obučavati i mogu li se ikada koristiti za poboljšanje robota konkurenta su ugovorna pitanja, a ne tehnička.
Orkestracija: Odlučivanje tko što radi
Peta stvar je sloj koji nitko ne demonstrira, a svima je potreban.
Kada imate više od jednog stroja, nešto mora odlučiti koji će preuzeti koji posao, kojim redoslijedom i što se događa kada se jedan od njih zaustavi. Mora upravljati predajama između tijela, što je mjesto gdje se većina implementacija mješovitih flota raspada: mobilni robot donosi spremnik u ćeliju, humanoid ga istovaruje, fiksna ruka hrani stroj, a svaki prekid u tom lancu ostavlja robota da čeka.
Također mora znati kada stati i pitati. Iskren physical AI sustav eskalira. Prepoznaje slučaj koji nije vidio, pauzira i dovodi osobu, putem udaljenog operatera ili nadzornika na pogonu. Mjera dobrog sustava nije da nikada ne treba čovjeka. To je da se popis stvari za koje treba čovjeka stalno skraćuje, i da nikada tiho ne nagađa. Što taj sloj treba učiniti detaljno je objašnjeno u što proizvođači zapravo trebaju od softvera za flotu.
Neglamurozna polovica: Integracija
Šesta stvar je dio koji oduzima najviše kalendarskog vremena i dobiva najmanje pažnje.
Robot koji ne može pročitati proizvodni nalog je demonstracija. Da bi obavljao pravi posao, mora biti povezan sa sustavima koji već upravljaju Vašim pogonom: sustavom proizvodnje ili skladišta koji govori što treba proizvesti i kamo ide, kontrolerima na strojevima pored kojih radi, sustavom kvalitete koji bilježi što je provjerio, i sustavom održavanja koji bilježi što je učinio.
Ovo nisu egzotični problemi, ali su specifični za Vaše mjesto, i oni su razlog zašto prva implementacija traje mjesecima, a ne danima. Realistična integracija od dvanaest do petnaest tjedana provodi više vremena ovdje nego na bilo čemu što uključuje ruke robota.
Sigurnost je svojstvo sustava
Sedma stvar je da sigurnost također ne živi na robotu.
Humanoid može biti certificiran, i trebao bi biti. Ali ono što morate učiniti sigurnim je ćelija: robot, ljudi oko njega, stroj pored kojeg radi, put kojim hoda, brzine kojima se kreće i što se događa kada nešto neočekivano uđe u područje. Promijenite raspored i promijenili ste sigurnosni slučaj, čak i ako je robot identičan. Dodajte drugog robota i ponovno ste ga promijenili.
Europski operateri sami snose ovu obvezu, i ona se ne prenosi na dobavljača hardvera. Detalji su u našem vodiču za sigurnost humanoida robota i usklađenost s EU.
Što to znači kada kupujete
Ako je physical AI stog, a humanoid jedan njegov sloj, pitanja o kupnji se mijenjaju.
Prestanite pitati koliko kilograma podiže i koliko sati traje baterija. Ti će se brojevi poboljšati bez Vašeg sudjelovanja. Umjesto toga, pitajte:
- Tko je vlasnik vještina koje robot uči na mom mjestu, i mogu li ih prenijeti na drugi hardver?
- Gdje se pohranjuju snimljeni podaci, i mogu li se koristiti za obuku robota bilo koga drugog?
- Što se događa kada robot naiđe na slučaj koji ne poznaje? Zaustavlja li se, ili nagađa?
- Ako dodam drugog i trećeg robota, a oni nisu isti model, upravlja li ih i dalje jedan sustav?
- Kakav je Vaš plan za zadatke za koje humanoid nije prikladan oblik?
- Kako se ovo povezuje sa sustavima koji već govore mom pogonu što da proizvodi?
Dobavljač koji može odgovoriti na to prodaje Vam physical AI. Dobavljač koji ne može prodaje Vam robota, a ostatak ćete morati izgraditi sami.
Kratka verzija
Humanoid je tijelo, a tijela postaju roba. Inteligencija koja tijelo čini korisnim na stvarnom pogonu nije: senzori na razini cijelog pogona, sinkronizirana replika, prenosiva knjižnica vještina, orkestracija mješovite flote, integracija sa sustavima koje već koristite i iskrenost da se posao vrati osobi.
Taj sloj je mjesto gdje se vrijednost akumulira, i namjerno je neovisan o tome čiji hardver kupujete. Motion ga gradi, a mi počinjemo s humanoidima jer je to mjesto gdje je rad u europskim tvornicama i skladištima danas oblikovan za ljudsko tijelo. Smisao izgradnje hardverski agnostički je u tome da kada se ispravan odgovor za određeni zadatak pokaže kao drugačiji oblik, ništa od onoga što ste naučili nije uzaludno.