Поза гуманоїдом: Що насправді передбачає фізичний ШІ на виробництві
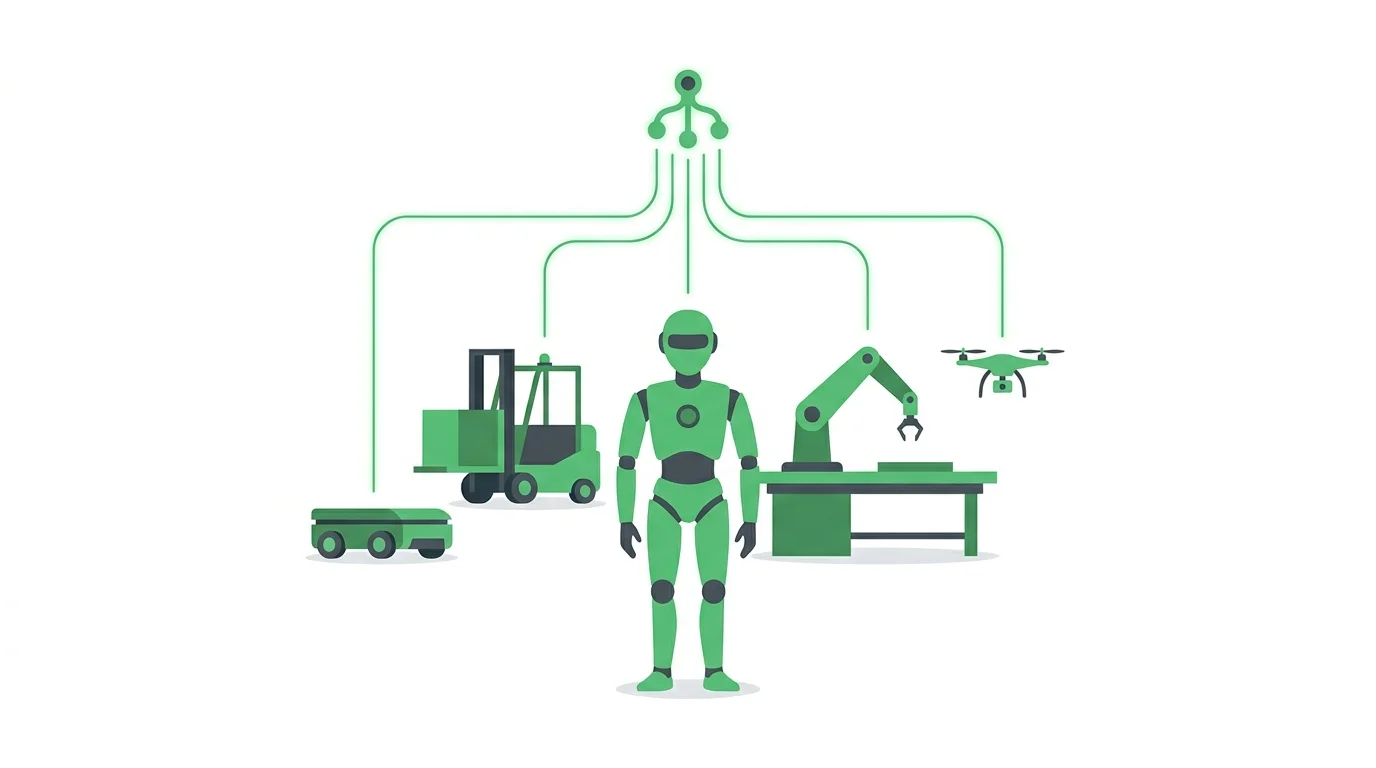
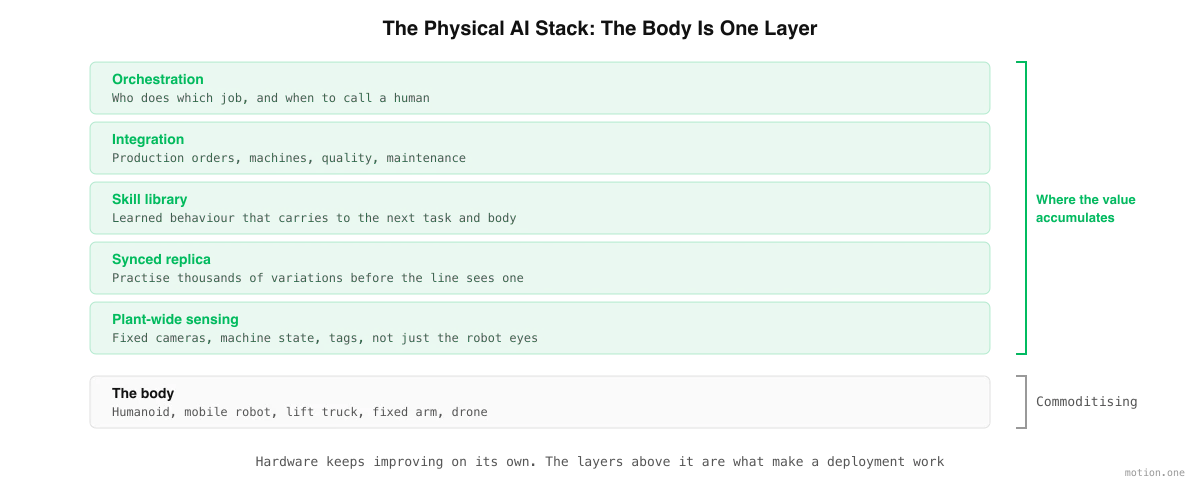
Гуманоїд – це тіло, а тіла стають товаром. Складність полягає в змішаному парку, загальнозаводській сенсориці, синхронізованій копії Вашої лінії, портативній бібліотеці навичок та оркестрації, яка їх об'єднує.
Motion1 Inc. ·
Робот - це та частина, яку Ви бачите
Проведіть відвідувача повз людиноподібного робота, що працює на лінії, і реакція завжди буде однаковою. Вони спостерігають за руками. Вони спостерігають за кистями. Вони запитують, скільки це коштувало. Майже ніхто не ставить питання, яке насправді вирішує, чи працює розгортання, а саме: до чого підключений робот.
Це зрозуміла сліпа пляма. Людиноподібний робот - це видима частина, він рухається і виглядає як майбутнє. Але на працюючому заводі робот - це тіло, а тіло є чи не найпростішим компонентом для придбання. Понад сто виробників зараз їх створюють, можливості зростають щокварталу, а ціни падають досить швидко, щоб апаратне забезпечення не було обмеженням ще довго.
Обмеженням є все, до чого прикріплене тіло. Саме це описує термін фізичний ШІ, і його варто належним чином зрозуміти, перш ніж Ви щось підпишете.
Що насправді означає фізичний ШІ
Фізичний ШІ - це штучний інтелект, який сприймає, приймає рішення та діє у фізичному світі, а не на екрані.
Ця відмінність важливіша, ніж здається. Мовна модель, яка пише поганий абзац, коштує Вам повторної спроби. Модель, що керує машиною, яка виходить з ладу в реальному проході, коштує Вам пошкодженої деталі, зупиненої лінії або гірше. Все, що стосується побудови фізичного ШІ, випливає з цієї асиметрії: він повинен навчатися там, де відмова є безкоштовною, він повинен знати, коли він не впевнений, і він повинен мати можливість передати роботу людині.
Людиноподібний робот - це контейнер для фізичного ШІ. Це не те саме, як і ноутбук не є тим самим, що й програмне забезпечення. Як тільки Ви розділите ці два поняття, більшість заплутаних питань щодо впровадження людиноподібних роботів стануть легшими для відповіді.
За межами одного тіла: Змішаний флот
Перше, що виходить за межі людиноподібного робота, - це інші тіла.
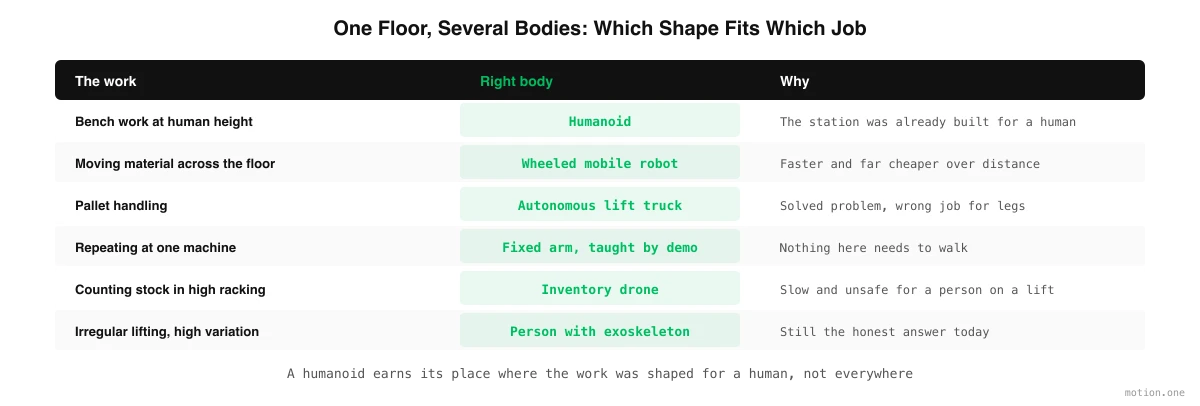
Реальні заводи не стають повністю людиноподібними, і будь-який постачальник, який обіцяє інше, продає форм-фактор, а не рішення. Зрілий цех виглядає як суміш, де кожна форма виконує те, для чого її геометрія найкраще підходить.
Людиноподібні роботи завойовують своє місце там, де робота була розроблена з урахуванням людини. Верстат на людській висоті, інструмент з людським хватом, проміжок, крізь який проходить людське тіло, завдання, що змінюється тричі на тиждень. У таких місцях альтернативою є переобладнання робочого місця, а переобладнання робочого місця зазвичай коштує дорожче, ніж робот.
Колісні мобільні роботи переміщують матеріали між місцями. Вони швидші, дешевші та набагато енергоефективніші для транспортування, ніж будь-яка крокуюча машина, а транспортування становить значну частину того, чим люди на складі насправді займаються протягом дня.
Автономні вилкові навантажувачі обробляють палети. Людиноподібний робот, що піднімає палету, - це інженерний трюк. Вилковий навантажувач, що піднімає палету, - це вирішена проблема.
Фіксовані маніпулятори, що навчилися своєму завданню, сидять біля машини або верстата і повторюють. Цікава зміна тут полягає не в маніпуляторі, який існує десятиліттями, а в тому, що тепер маніпулятор можна навчати шляхом демонстрації замість програмування рядок за рядком. Детальніше про цю зміну читайте в як людиноподібні роботи навчаються заводській роботі.
Дрони для інвентаризації рахують запаси на високих стелажах, що є нудною, повільною та небезпечною роботою для людини на підйомнику.
Екзоскелети також належать до цього списку, тому що для значної кількості завдань чесна відповідь сьогодні все ще полягає в тому, що людина повинна виконувати їх, за допомогою.
Серйозна платформа фізичного ШІ має свою думку щодо того, яке тіло отримує яке завдання. Постачальник апаратного забезпечення, за визначенням, не має.
Сенсорика, яка не знаходиться на роботі
Друга річ, що виходить за межі людиноподібного робота, - це сприйняття, яке не знаходиться на роботі.
Робот знає, що бачать його власні датчики, а це вузький конус перед ним, протягом секунд, поки він дивиться. Цього достатньо, щоб підняти деталь. Цього недостатньо для управління цехом.
Щоб робити щось на рівні заводу, Вам потрібна модель заводу, і вона надходить від датчиків, розподілених по всій будівлі: стаціонарних камер над осередками, датчиків глибини в точках затискання, даних про вагу та присутність з конвеєрів, міток на палетах і контейнерах, а також машин, що повідомляють про свій стан. Робот тоді стає ще одним учасником спільної картини замість єдиного джерела істини.
Саме звідси походить більшість реальної надійності. Робот, якому можна сказати "контейнер, який Ви шукаєте, перемістився на інший стелаж", поводиться зовсім інакше, ніж той, який повинен його виявити.
Репліка лінії
Третя річ - це синхронізована копія Вашої лінії, в якій інтелект може практикуватися.
Економіка тут проста. Навчання завдання на реальному цеху коштує хвилини за спробу, займає лінію та ризикує пошкодженням. Навчання цьому в репліці коштує мілісекунди за спробу, запускає тисячі варіацій паралельно і нічого не ламає. Потім навчена поведінка передається назад до реальної машини, що є процесом, відомим як передача від симуляції до реальності.
Важливе слово - синхронізована. Одноразове сканування Вашої будівлі швидко застаріває, тому що заводи постійно змінюються: палета переміщується, машина замінюється, варіант продукту змінюється. Репліка, яка постійно оновлюється з живого сенсорного шару, залишається корисною. Репліка, яка була побудована один раз під час процесу продажу, стає заставкою.
Бібліотека навичок - це актив
Четверта річ, і та, що визначає Вашу довгострокову економіку, - це бібліотека набутих навичок.
Коли робот вчиться відкривати певну коробку, ця навичка має цінність. Коли ця навичка передається на наступну коробку, наступну комірку, наступний об'єкт і, зрештою, наступне тіло, вона стає активом, який примножується. Вся причина того, чому друге розгортання повинно коштувати частку першого, полягає в тому, що більшість того, що було вивчено вперше, переноситься.
Це та частина, якою Ви повинні дбати володіти. Тіла зношуються та замінюються, ймовірно, швидше, ніж будь-яке інше капітальне обладнання, яке Ви придбали. Навчена поведінка Вашої операції не повинна бути замкнена всередині будь-якої машини, яка випадково знаходилася на цеху під час її захоплення. Цей аргумент детально викладено в чому Ваша людиноподібна платформа не повинна Вас обмежувати, і це найважливіша річ, яку потрібно правильно зробити в першому контракті.
З цього випливає, що дані, що стоять за цими навичками, мають таке ж значення, як і самі навички. Записи того, як працюють Ваші люди, є описом Вашої операції. Де вони зберігаються, хто може на них навчатися, і чи можуть вони коли-небудь бути використані для покращення роботів конкурента - це питання контракту, а не технічні.
Оркестрація: Вирішення, хто що робить
П'ята річ - це шар, який ніхто не демонструє, але який потрібен усім.
Як тільки у Вас є більше однієї машини, щось повинно вирішувати, яка з них бере яку роботу, в якому порядку, і що відбувається, коли одна з них зупиняється. Він повинен обробляти передачі між тілами, і саме тут більшість розгортань змішаного флоту розпадаються: мобільний робот приносить контейнер до комірки, людиноподібний робот розвантажує його, фіксований маніпулятор подає машину, і будь-який розрив у цьому ланцюзі залишає робота чекати.
Він також повинен знати, коли зупинитися і запитати. Чесна система фізичного ШІ ескалує. Він розпізнає випадок, якого не бачив, робить паузу і залучає людину, через віддаленого оператора або керівника на цеху. Міра хорошої системи не в тому, що вона ніколи не потребує людини. Вона полягає в тому, що список речей, для яких їй потрібна людина, постійно скорочується, і що вона ніколи тихо не вгадує. Що повинен робити цей шар, детально описано в що виробникам насправді потрібно від програмного забезпечення для флоту.
Негламурна половина: Інтеграція
Шоста річ - це та частина, яка займає найбільше календарного часу і отримує найменше уваги.
Робот, який не може прочитати виробниче замовлення, - це демонстрація. Щоб виконувати реальну роботу, він повинен бути підключений до систем, які вже керують Вашим заводом: виробничої або складської системи, яка вказує, що потрібно виготовити і куди це йде, контролерів на машинах, поруч з якими він працює, системи якості, яка записує, що він перевірив, і системи технічного обслуговування, яка реєструє, що він зробив.
Це не екзотичні проблеми, але вони специфічні для Вашого об'єкта, і вони є причиною того, що перше розгортання займає місяці, а не дні. Реалістична інтеграція від дванадцяти до п'ятнадцяти тижнів витрачає більше часу тут, ніж на щось, що стосується рук робота.
Безпека - це властивість системи
Сьома річ полягає в тому, що безпека також не знаходиться на роботі.
Людиноподібний робот може бути сертифікований, і він повинен бути. Але те, що Ви повинні зробити безпечним, - це комірка: робот, люди навколо нього, машина, поруч з якою він працює, шлях, яким він ходить, швидкості, з якими він рухається, і що відбувається, коли щось несподіване потрапляє в зону. Змініть розташування, і Ви змінили випадок безпеки, навіть якщо робот ідентичний. Додайте другого робота, і Ви знову змінили його.
Європейські оператори несуть це зобов'язання самі, і воно не передається постачальнику апаратного забезпечення. Деталі містяться в нашому посібнику з безпеки людиноподібних роботів та відповідності нормам ЄС.
Що це означає, коли Ви купуєте
Якщо фізичний ШІ - це стек, а людиноподібний робот - це один з його шарів, питання купівлі змінюються.
Перестаньте запитувати, скільки кілограмів він піднімає і скільки годин тримає батарея. Ці показники покращаться без Вашої участі. Запитайте натомість:
- Хто володіє навичками, які робот вивчає на моєму об'єкті, і чи можу я перенести їх на інше апаратне забезпечення?
- Де зберігаються записані дані, і чи можна їх використовувати для навчання роботів будь-кого іншого?
- Що відбувається, коли робот стикається з випадком, якого він не знає? Він зупиняється чи вгадує?
- Якщо я додам другого і третього робота, і вони не є однією моделлю, чи одна система все ще керує ними всіма?
- Який Ваш план щодо завдань, для яких людиноподібний робот має неправильну форму?
- Як це підключається до систем, які вже вказують моєму заводу, що виробляти?
Постачальник, який може відповісти на ці питання, продає Вам фізичний ШІ. Постачальник, який не може, продає Вам робота, і Ви будете будувати решту самі.
Коротка версія
Людиноподібний робот - це тіло, а тіла стають товаром. Інтелект, який робить тіло корисним на реальному цеху, не є таким: це сенсорика на рівні всього заводу, синхронізована репліка, портативна бібліотека навичок, оркестрація змішаного флоту, інтеграція з системами, які Ви вже використовуєте, і чесність передати роботу назад людині.
Саме в цьому шарі накопичується цінність, і він свідомо не залежить від того, чиє апаратне забезпечення Ви купуєте. Motion створює його, і ми починаємо з людиноподібних роботів, тому що саме там робота на європейських заводах і складах сьогодні пристосована для людського тіла. Сенс створення його апаратно-незалежним полягає в тому, що коли правильна відповідь для даного завдання виявляється іншою формою, ніщо з того, що Ви навчилися, не пропадає даремно.