ヒューマノイドの先へ:工場現場における物理AIの真髄
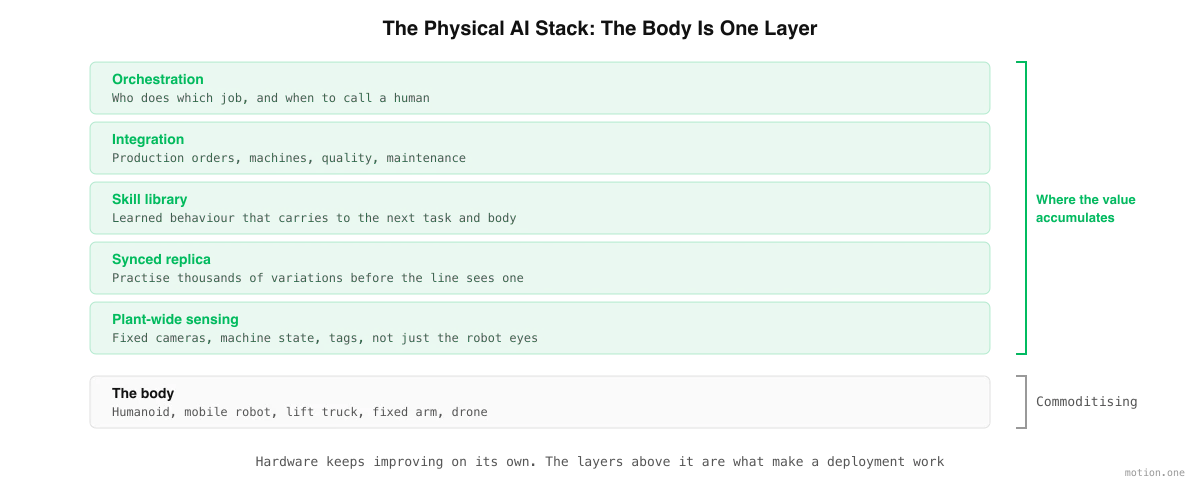
人型ロボットは「体」であり、その「体」はコモディティ化が進んでいます。本当に難しいのは、混在フリート、工場全体のセンシング、ラインの同期レプリカ、ポータブルスキルライブラリ、そしてそれら全てを結びつけるオーケストレーションです。
Motion1 Inc. ·
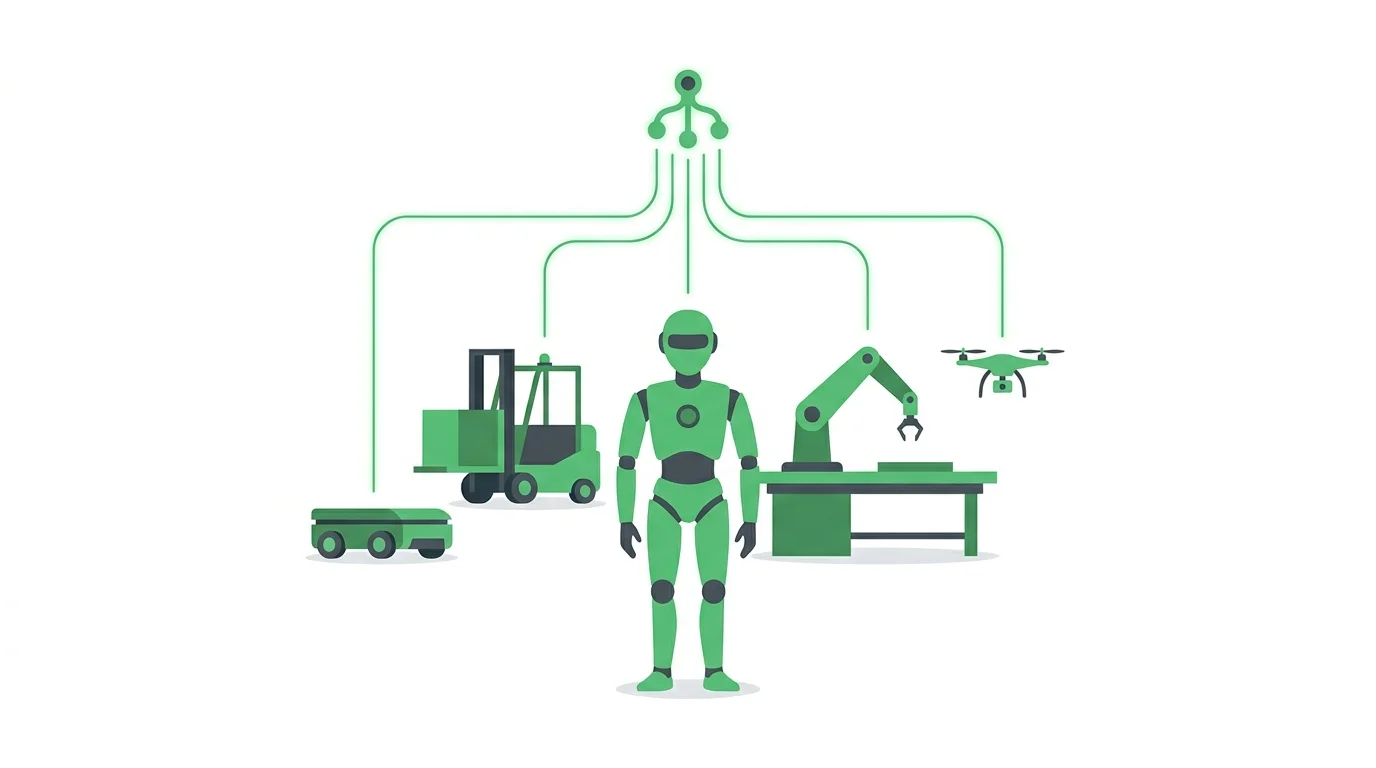
ロボットは目に見える部分です
生産ラインで作業するヒューマノイドロボットのそばを訪問者が通り過ぎると、いつも同じ反応が見られます。彼らは腕を見つめ、手を見つめ、その費用を尋ねます。しかし、導入が成功するかどうかを実際に決定する質問、つまりロボットが何に接続されているのかを尋ねる人はほとんどいません。
これは理解できる盲点です。ヒューマノイドは目に見える部分であり、動き、未来のように見えます。しかし、稼働中の工場では、ロボットは「身体」であり、身体は購入するのが最も簡単なコンポーネントに近いものです。現在、100社以上のメーカーがロボットを製造しており、その能力は四半期ごとに向上し、価格は急速に下落しているため、ハードウェアが制約となる期間は長くありません。
制約となるのは、その身体が接続されているすべてのものです。それが「physical AI」という用語が表すものであり、何かを契約する前に適切に理解しておく価値があります。
Physical AIが実際に意味するもの
Physical AIとは、画面上ではなく、物理世界で知覚し、判断し、行動する人工知能のことです。
この区別は、想像以上に重要です。質の悪い段落を書く言語モデルは、再試行するだけで済みます。しかし、実際の通路で故障する機械を動かすモデルは、部品の損傷、ラインの停止、あるいはそれ以上の損害をもたらします。Physical AIの構築方法に関するすべては、この非対称性から導かれます。つまり、失敗が許される場所で学習する必要があり、不確実な状況を認識し、そして作業を人間に引き渡すことができなければなりません。
ヒューマノイドはphysical AIの「容器」です。ラップトップがソフトウェアと同じものではないのと同様に、両者は同じものではありません。この二つを切り離して考えれば、ヒューマノイド導入に関する混乱する質問のほとんどは、より簡単に答えられるようになります。
一つの身体を超えて:混合フリート
ヒューマノイドの先にある最初のものは、他の「身体」です。
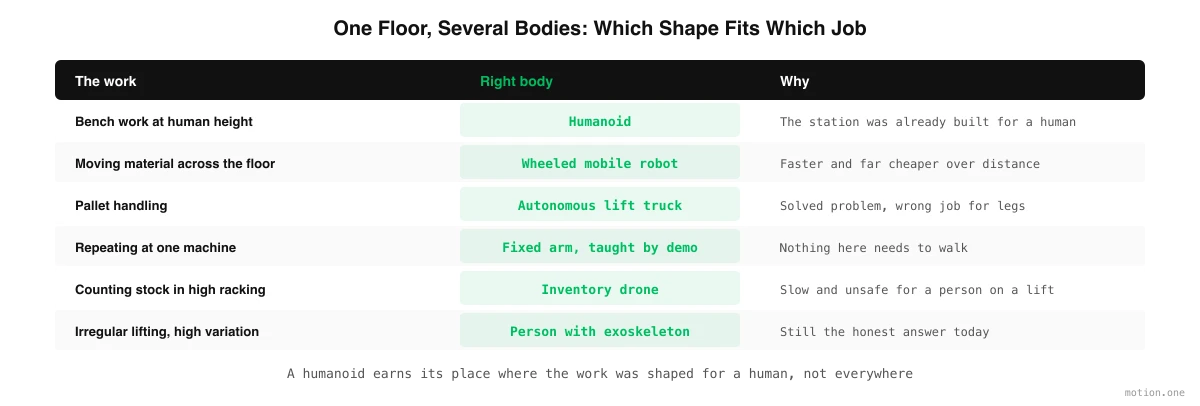
実際の工場がすべてヒューマノイドになることはなく、そうでないと約束するベンダーは、ソリューションではなくフォームファクターを販売していることになります。成熟したフロアは、それぞれの形状がその幾何学的特性に適した役割を果たす混合型になります。
ヒューマノイドは、人間を中心に設計された作業においてその地位を確立します。人間の高さの作業台、人間が握る工具、人間の身体が通り抜けられる隙間、週に3回変更されるタスクなどです。これらの場所では、代替案はワークステーションを再構築することであり、ワークステーションの再構築は通常、ロボットよりも費用がかかります。
車輪型移動ロボットは、場所間で資材を移動させます。これらは、あらゆる脚付き機械よりも高速で安価であり、輸送においてエネルギー効率がはるかに優れています。そして、輸送は倉庫で人々が実際に一日を費やす作業の大部分を占めています。
自律型リフトトラックはパレットを扱います。ヒューマノイドがパレットを持ち上げるのはエンジニアリングの妙技ですが、リフトトラックがパレットを持ち上げるのは解決済みの問題です。
タスクを学習した固定アームは、機械や作業台に設置され、繰り返し作業を行います。ここで興味深い変化は、何十年も前から存在していたアームそのものではなく、アームが今や一行ずつプログラムされるのではなく、デモンストレーションによって教えられるようになったことです。この変化については、ヒューマノイドロボットが工場での仕事を学習する方法で詳しくご覧いただけます。
在庫ドローンは、高所のラックにある在庫を数えます。これは、リフトに乗った人間にとっては退屈で、時間がかかり、危険な作業です。
外骨格もこのリストに含めるべきです。なぜなら、多くのタスクにおいて、今日の正直な答えは、やはり人間が補助を受けて行うべきだというものだからです。
本格的なphysical AIプラットフォームは、どの身体がどのタスクを担当するかについて見解を持っています。ハードウェアベンダーは、定義上、そうではありません。
ロボット上にないセンシング
ヒューマノイドの先にある二つ目のものは、ロボット上に存在しない知覚です。
ロボットは、自身のセンサーが見ることができる範囲、つまり、見ている間、目の前の狭い円錐状の範囲しか知りません。それは部品を拾い上げるには十分ですが、フロア全体を運用するには不十分です。
工場レベルで何かを行うには、工場のモデルが必要です。それは、セル上の固定カメラ、ピンチポイントの深度センサー、コンベアからの重量および存在データ、パレットやトートのタグ、そして自身の状態を報告する機械など、建物全体に分散されたセンサーから得られます。ロボットは、唯一の真実の源ではなく、共有された全体像へのもう一つの貢献者となります。
実世界での信頼性のほとんども、ここから生まれます。「探しているトートは別のラックに移動しました」と伝えられるロボットは、それを自分で発見しなければならないロボットとは全く異なる振る舞いをします。
ラインのレプリカ
三つ目のものは、AIが練習できる、ラインの同期されたコピーです。
ここでの経済性は単純です。実際のフロアでタスクを学習すると、試行ごとに数分かかり、ラインを占有し、損傷のリスクがあります。レプリカで学習すると、試行ごとにミリ秒しかかからず、何千ものバリエーションを並行して実行し、何も破損しません。そして、学習された行動は実際の機械に転送されます。これはsim-to-real転送として知られるプロセスです。
重要な言葉は「同期された」です。建物の1回限りのスキャンは、工場が常に変化するため、すぐに古くなります。パレットが移動したり、機械が交換されたり、製品のバリアントが変わったりします。ライブセンシング層から更新され続けるレプリカは、有用な状態を保ちます。販売プロセス中に一度だけ構築されたレプリカは、スクリーンセーバーになってしまいます。
スキルライブラリは資産です
四つ目のもの、そして長期的な経済性を決定するものは、学習されたスキルのライブラリです。
ロボットが特定のカートンを開けることを学習すると、そのスキルには価値が生まれます。そのスキルが次のカートン、次のセル、次のサイト、そして最終的には次の身体へと転用されると、それは複利的に価値を生む資産となります。2回目の導入費用が1回目の数分の一で済むべきである理由は、初回に学習されたことのほとんどが引き継がれるからです。
これは、お客様が所有することに気を配るべき部分です。身体は減価償却され、交換されます。おそらく、お客様が購入した他のどの設備よりも速いでしょう。お客様のオペレーションの学習された行動は、それが取得されたときにたまたまフロアにあった機械の中に閉じ込められるべきではありません。この議論は、ヒューマノイドプラットフォームがお客様をロックインすべきでない理由で詳しく述べられており、最初の契約で正しく理解すべき最も重要なことです。
したがって、それらのスキルの背後にあるデータは、スキルそのものと同じくらい重要です。お客様の従業員がどのように作業するかを記録したものは、お客様のオペレーションの記述です。それらがどこに保存されるのか、誰がそれらでトレーニングできるのか、そして競合他社のロボットを改善するために使用される可能性があるのかどうかは、技術的な問題ではなく、契約上の問題です。
オーケストレーション:誰が何をするかを決定する
五つ目のものは、誰もデモを行わないが、誰もが必要とする層です。
複数の機械がある場合、どれがどの作業をどの順序で行うか、そしてそのうちの1台が停止した場合に何が起こるかを決定する何かが必要です。それは身体間の引き渡しを処理する必要があります。ほとんどの混合フリート導入が破綻するのはこの部分です。例えば、移動ロボットがトートをセルに運び、ヒューマノイドがそれをアンロードし、固定アームが機械に供給する、といった一連の作業において、そのチェーンに隙間があるとロボットが待機状態になってしまいます。
また、いつ停止して尋ねるべきかを知っている必要があります。誠実なphysical AIシステムは、問題をエスカレートさせます。それは見たことのないケースを認識し、一時停止し、遠隔オペレーターまたは現場の監督者を通じて人間を介入させます。優れたシステムの尺度は、人間を全く必要としないことではありません。それは、人間を必要とする事柄のリストが短くなり続け、決して静かに推測しないことです。この層が何をすべきかについては、メーカーがフリートソフトウェアに実際に求めるもので詳しく解説されています。
地味な半分:統合
六つ目のものは、最も多くのカレンダー時間を要し、最も注目されない部分です。
生産指示を読み取れないロボットは、デモに過ぎません。実際の作業を行うには、すでに工場を稼働させているシステムに接続されている必要があります。つまり、何をどこに作るべきかを指示する生産または倉庫システム、隣接する機械のコントローラー、チェックした内容を記録する品質システム、そして行った作業を記録するメンテナンスシステムです。
これらは珍しい問題ではありませんが、お客様のサイトに固有のものであり、最初の導入に数日ではなく数ヶ月かかる理由です。現実的な12〜15週間の統合では、ロボットの手にまつわることよりも、この部分に多くの時間が費やされます。
安全性はシステム全体の特性です
七つ目のものは、安全性もロボット上に存在するわけではないということです。
ヒューマノイドは認証を受けることができ、そうすべきです。しかし、安全を確保しなければならないのはセル全体です。つまり、ロボット、その周囲の人々、隣接する機械、ロボットが歩く経路、移動速度、そして予期せぬものがエリアに侵入したときに何が起こるか、です。レイアウトを変更すれば、ロボットが同じであっても安全ケースは変わります。2台目のロボットを追加すれば、再び変わります。
欧州の事業者はこの義務を自ら負い、ハードウェアベンダーに転嫁されることはありません。詳細は、ヒューマノイドロボットの安全性とEUコンプライアンスに関するガイドをご覧ください。
購入時にこれが意味すること
physical AIがスタックであり、ヒューマノイドがその一層であるならば、購入時の質問は変わります。
何キログラム持ち上げられるか、バッテリーが何時間持つかといった質問はもうやめましょう。それらの数値は、お客様の関与なしに向上していきます。代わりに、次のように尋ねてください。
- 私のサイトでロボットが学習したスキルの所有者は誰ですか?そして、それらを異なるハードウェアに移行できますか?
- 記録されたデータはどこに保存され、他の誰かのロボットのトレーニングに使用できますか?
- ロボットが知らないケースに遭遇した場合、どうなりますか?停止しますか、それとも推測しますか?
- 2台目、3台目のロボットを追加し、それらが同じモデルでない場合でも、一つのシステムでそれらすべてを運用できますか?
- ヒューマノイドが不適切な形状であるタスクに対するあなたの計画は何ですか?
- これは、すでに私の工場に何を製造すべきかを指示しているシステムとどのように接続されますか?
これらの質問に答えられるベンダーは、physical AIを販売しています。答えられないベンダーは、ロボットを販売しているだけであり、残りの部分はご自身で構築することになります。
要するに
ヒューマノイドは「身体」であり、身体はコモディティ化しつつあります。しかし、実際のフロアで身体を役立たせる知能はそうではありません。それは、工場全体のセンシング、同期されたレプリカ、ポータブルなスキルライブラリ、混合フリート全体にわたるオーケストレーション、既存システムとの統合、そして作業を人間に引き渡す誠実さです。
その層に価値が蓄積され、それはお客様がどのハードウェアを購入するかとは意図的に独立しています。Motionはそれを構築しており、私たちはヒューマノイドから始めています。なぜなら、今日のヨーロッパの工場や倉庫での作業は、人間の身体に合わせて形作られているからです。ハードウェアに依存しない形でそれを構築する目的は、特定のタスクに対する正しい答えが異なる形状であることが判明した場合でも、お客様が学習したことの何も無駄にならないようにするためです。