За пределами гуманоида: Что на самом деле представляет собой физический ИИ на производстве
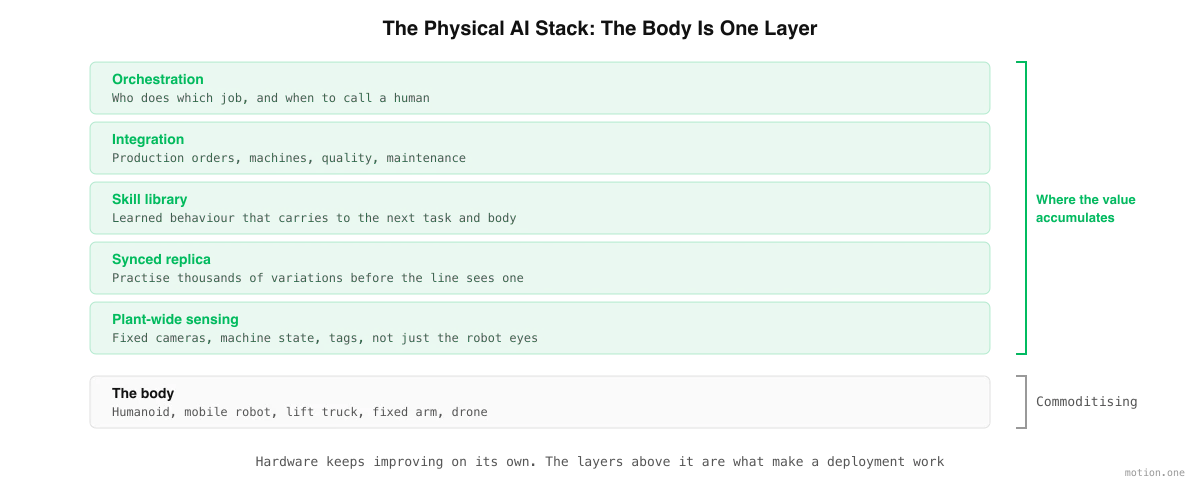
Гуманоид - это тело, а тела становятся товаром. Сложность заключается в смешанном парке, общезаводском зондировании, синхронизированной реплике вашей линии, портативной библиотеке навыков и оркестрации, которая их объединяет.
Motion1 Inc. ·
Робот - это та часть, которую Вы видите
Проведите посетителя мимо человекоподобного робота, работающего на линии, и реакция всегда будет одинаковой. Они наблюдают за руками. Они наблюдают за кистями. Они спрашивают, сколько это стоило. Почти никто не задает вопрос, который на самом деле определяет, будет ли развертывание успешным: к чему подключен робот.
Это объяснимое слепое пятно. Человекоподобный робот - это видимая часть, он движется и выглядит как будущее. Но на работающем заводе робот - это тело, а тело - это почти самый простой компонент для покупки. Более ста производителей теперь создают их, возможности растут каждый квартал, а цены падают достаточно быстро, так что аппаратное обеспечение не будет ограничением еще долго.
Ограничение - это все, к чему прикреплено тело. Именно это описывает термин physical AI, и его стоит правильно понять, прежде чем что-либо подписывать.
Что на самом деле означает Physical AI
Physical AI - это искусственный интеллект, который воспринимает, принимает решения и действует в физическом мире, а не на экране.
Различие имеет большее значение, чем кажется. Языковая модель, которая пишет плохой абзац, стоит Вам повторной попытки. Модель, управляющая машиной, которая выходит из строя в реальном проходе, стоит Вам поврежденной детали, остановленной линии или хуже. Все, что касается создания physical AI, следует из этой асимметрии: он должен учиться там, где отказ бесплатен, он должен знать, когда он не уверен, и он должен быть способен передать работу обратно человеку.
Человекоподобный робот - это контейнер для physical AI. Это не одно и то же, как и ноутбук не является тем же самым, что и программное обеспечение. Как только Вы разделите эти два понятия, большинство запутанных вопросов о внедрении человекоподобных роботов станет легче ответить.
За пределами одного тела: Смешанный парк
Первое, что находится за пределами человекоподобного робота, - это другие тела.
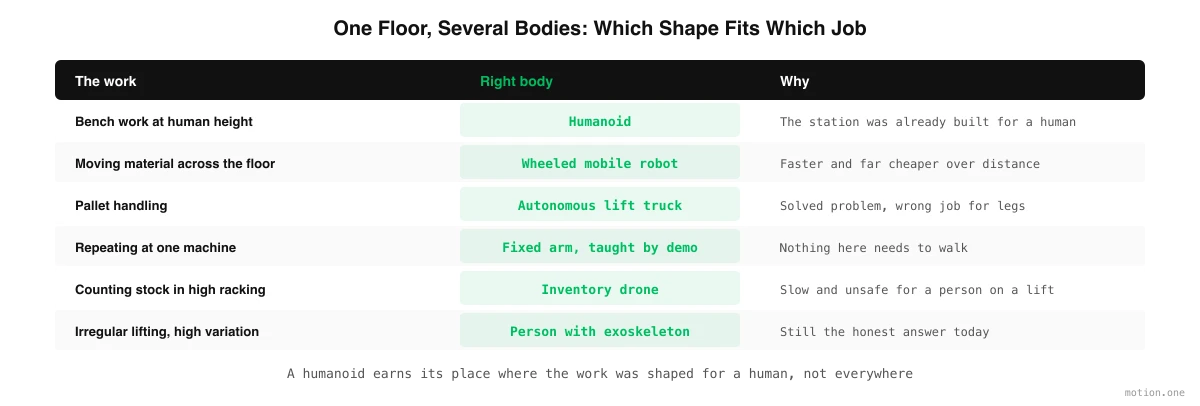
Реальные заводы не становятся полностью человекоподобными, и любой поставщик, обещающий обратное, продает форм-фактор, а не решение. Зрелый цех выглядит как смесь, где каждая форма делает то, в чем хороша ее геометрия.
Человекоподобные роботы занимают свое место там, где работа была спроектирована вокруг человека. Скамейка на человеческой высоте, инструмент с человеческим захватом, зазор, через который проходит человеческое тело, задача, которая меняется три раза в неделю. В этих местах альтернативой является перестройка рабочей станции, а перестройка рабочей станции обычно стоит дороже, чем робот.
Колесные мобильные роботы перемещают материалы между местами. Они быстрее, дешевле и гораздо более энергоэффективны при транспортировке, чем любая шагающая машина, а транспортировка составляет значительную часть того, чем люди на складе на самом деле занимаются в течение дня.
Автономные вилочные погрузчики обрабатывают паллеты. Человекоподобный робот, поднимающий паллету, - это инженерный трюк. Вилочный погрузчик, поднимающий паллету, - это решенная проблема.
Стационарные манипуляторы, освоившие свою задачу, сидят у станка или на верстаке и повторяют. Интересное изменение здесь не в манипуляторе, который существует десятилетиями, а в том, что манипулятор теперь можно обучать демонстрацией вместо построчного программирования. Подробнее об этом изменении читайте в том, как человекоподобные роботы осваивают заводскую работу.
Инвентаризационные дроны подсчитывают запасы на высоких стеллажах, что является скучной, медленной и опасной работой для человека на подъемнике.
Экзоскелеты также входят в этот список, потому что для значительного числа задач честный ответ сегодня по-прежнему заключается в том, что человек должен выполнять их с помощью.
Серьезная платформа physical AI имеет мнение о том, какое тело получает какую задачу. Поставщик аппаратного обеспечения, по определению, не имеет.
Восприятие, которое не находится на роботе
Второе, что находится за пределами человекоподобного робота, - это восприятие, которое не находится на роботе.
Робот знает, что видят его собственные датчики, - это узкий конус перед ним, в течение тех секунд, пока он смотрит. Этого достаточно, чтобы поднять деталь. Этого недостаточно для управления цехом.
Чтобы что-либо делать на уровне завода, Вам нужна модель завода, и она поступает от датчиков, распределенных по всему зданию: стационарные камеры над ячейками, датчики глубины в точках защемления, данные о весе и присутствии с конвейеров, метки на паллетах и контейнерах, а также машины, сообщающие о своем состоянии. Робот тогда становится еще одним участником общей картины вместо единственного источника истины.
Отсюда также исходит большая часть реальной надежности. Робот, которому можно сказать: "контейнер, который Вы ищете, переместился на другую стойку", ведет себя совсем иначе, чем тот, который должен его обнаружить.
Реплика линии
Третье - это синхронизированная копия Вашей линии, в которой интеллект может практиковаться.
Экономика здесь проста. Изучение задачи на реальном производстве стоит минут за попытку, занимает линию и рискует повредить. Изучение ее в реплике стоит миллисекунд за попытку, запускает тысячи вариаций параллельно и ничего не ломает. Затем изученное поведение передается обратно реальной машине, что является процессом, известным как перенос из симуляции в реальность (sim-to-real transfer).
Важное слово - синхронизированный. Однократное сканирование Вашего здания быстро устаревает, потому что заводы постоянно меняются: паллета перемещается, машина заменяется, вариант продукта меняется. Реплика, которая постоянно обновляется из слоя живого восприятия, остается полезной. Реплика, которая была построена один раз во время процесса продаж, становится заставкой.
Библиотека навыков - это актив
Четвертое, и то, что определяет Вашу долгосрочную экономику, - это библиотека освоенных навыков.
Когда робот учится открывать определенную коробку, этот навык имеет ценность. Когда этот навык передается следующей коробке, следующей ячейке, следующему объекту и, в конечном итоге, следующему телу, он становится активом, который приумножается. Вся причина, по которой второе развертывание должно стоить лишь часть первого, заключается в том, что большая часть того, что было изучено в первый раз, переносится.
Это та часть, которой Вы должны дорожить. Тела обесцениваются и заменяются, вероятно, быстрее, чем любое другое капитальное оборудование, которое Вы приобрели. Изученное поведение Вашей операции не должно быть заперто внутри той машины, которая оказалась на полу, когда оно было зафиксировано. Этот аргумент подробно изложен в почему Ваша человекоподобная платформа не должна Вас привязывать, и это самое важное, что нужно правильно оформить в первом контракте.
Отсюда следует, что данные, лежащие в основе этих навыков, важны так же, как и сами навыки. Записи того, как работают Ваши люди, являются описанием Вашей операции. Где они хранятся, кто может на них обучаться и могут ли они когда-либо быть использованы для улучшения роботов конкурентов - это вопросы контракта, а не технические.
Оркестрация: Решение, кто что делает
Пятое - это слой, который никто не демонстрирует, но который нужен всем.
Как только у Вас появляется более одной машины, что-то должно решать, какая из них какую работу выполняет, в каком порядке и что происходит, когда одна из них останавливается. Оно должно обрабатывать передачи между телами, что является причиной сбоев большинства развертываний смешанных флотов: мобильный робот доставляет контейнер в ячейку, человекоподобный робот разгружает его, стационарный манипулятор подает материал в машину, и любой пробел в этой цепочке оставляет робота ждать.
Оно также должно знать, когда остановиться и спросить. Честная система physical AI эскалирует. Она распознает случай, который не видела, делает паузу и привлекает человека, через удаленного оператора или руководителя на производстве. Мера хорошей системы не в том, что ей никогда не нужен человек. Она заключается в том, что список вещей, для которых ей нужен человек, постоянно сокращается, и что она никогда тихо не угадывает. Что должен делать этот слой, подробно описано в том, что производителям на самом деле нужно от программного обеспечения для управления парком роботов.
Неприглядная половина: Интеграция
Шестое - это та часть, которая занимает больше всего календарного времени и получает меньше всего внимания.
Робот, который не может прочитать производственный заказ, - это демонстрация. Чтобы выполнять реальную работу, он должен быть подключен к системам, которые уже управляют Вашим заводом: производственной или складской системе, которая сообщает, что нужно производить и куда это идет, контроллерам на машинах, рядом с которыми он работает, системе качества, которая записывает, что он проверил, и системе технического обслуживания, которая регистрирует, что он сделал.
Это не экзотические проблемы, но они специфичны для Вашего объекта, и они являются причиной того, что первое развертывание занимает месяцы, а не дни. Реалистичная интеграция от двенадцати до пятнадцати недель тратит здесь больше времени, чем на что-либо, связанное с руками робота.
Безопасность - это свойство системы
Седьмое - это то, что безопасность также не находится на роботе.
Человекоподобный робот может быть сертифицирован, и он должен быть. Но то, что Вы должны сделать безопасным, - это ячейка: робот, люди вокруг него, машина, рядом с которой он работает, путь, по которому он движется, скорости, с которыми он перемещается, и что происходит, когда что-то неожиданное входит в область. Измените планировку, и Вы изменили случай безопасности, даже если робот идентичен. Добавьте второго робота, и Вы снова изменили его.
Европейские операторы несут это обязательство сами, и оно не передается поставщику аппаратного обеспечения. Подробности изложены в нашем руководстве по безопасности человекоподобных роботов и соответствию требованиям ЕС.
Что это означает при покупке
Если physical AI - это стек, а человекоподобный робот - один из его слоев, то вопросы покупки меняются.
Перестаньте спрашивать, сколько килограммов он поднимает и сколько часов держит батарея. Эти цифры будут улучшаться без Вашего участия. Спросите вместо этого:
- Кому принадлежат навыки, которые робот осваивает на моем объекте, и могу ли я перенести их на другое оборудование?
- Где хранятся записанные данные, и могут ли они быть использованы для обучения роботов кого-либо еще?
- Что происходит, когда робот сталкивается со случаем, который он не знает? Он останавливается или угадывает?
- Если я добавлю второго и третьего робота, и они не одной модели, будет ли одна система по-прежнему управлять всеми ими?
- Каков Ваш план для задач, для которых человекоподобный робот имеет неподходящую форму?
- Как это подключается к системам, которые уже сообщают моему заводу, что производить?
Поставщик, который может ответить на эти вопросы, продает Вам physical AI. Поставщик, который не может, продает Вам робота, и Вы будете строить остальное сами.
Краткая версия
Человекоподобный робот - это тело, и тела становятся товаром. Интеллект, который делает тело полезным на реальном производстве, - нет: это общезаводское восприятие, синхронизированная реплика, переносимая библиотека навыков, оркестрация смешанного парка, интеграция с системами, которые Вы уже используете, и честность в передаче работы обратно человеку.
Этот слой - это то, где накапливается ценность, и он намеренно независим от того, чье оборудование Вы покупаете. Motion создает его, и мы начинаем с человекоподобных роботов, потому что именно для них сегодня формируется работа на европейских заводах и складах, предназначенная для человеческого тела. Смысл создания его аппаратно-независимым заключается в том, что когда правильный ответ для данной задачи оказывается другой формой, ничто из того, что Вы узнали, не пропадает зря.