Más allá del humanoide: qué implica la IA física en una planta de fabricación
La IA física es una IA que percibe y actúa en la planta. El humanoide es una capa más; la sensorización, la simulación, las habilidades, la orquestación y la integración pesan más.
Motion team ·
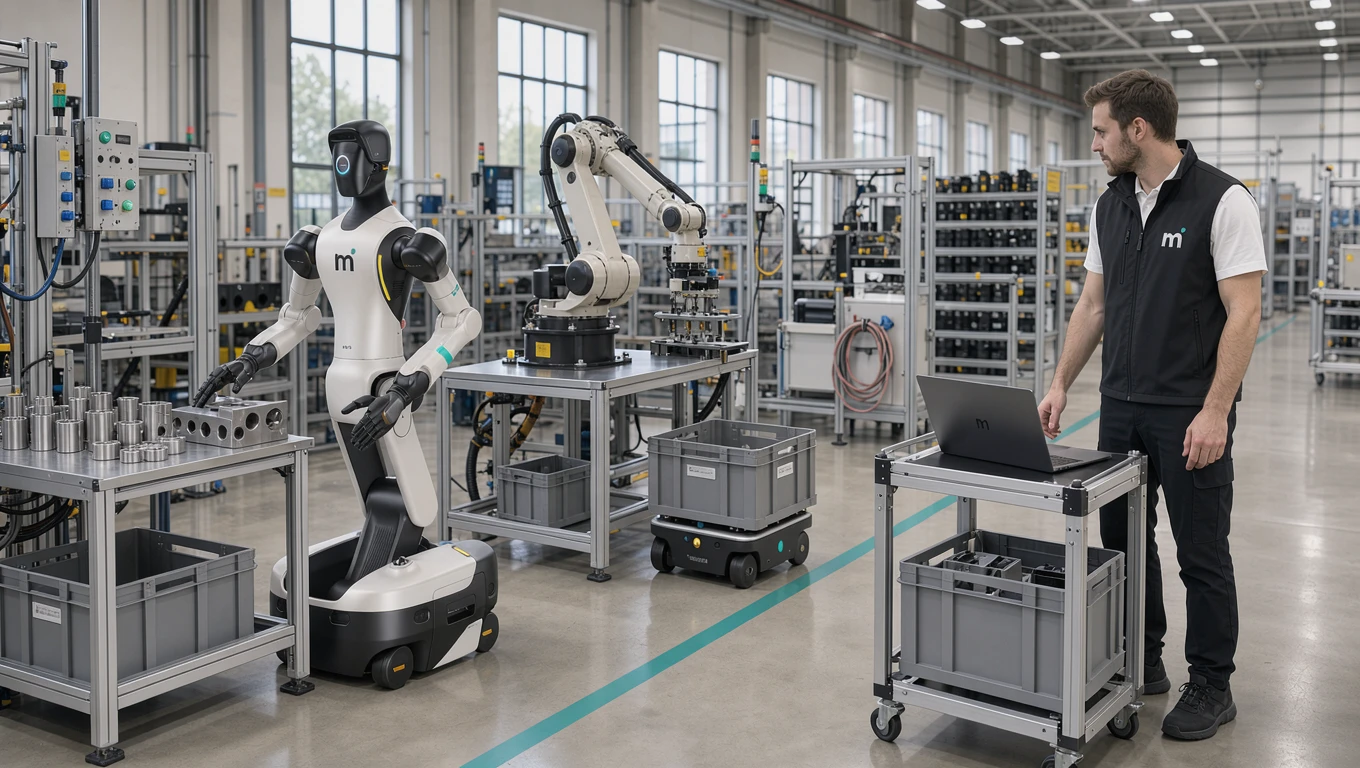
La IA física es inteligencia artificial que percibe, decide y actúa en el mundo físico. En una planta de fabricación, el humanoide es solo una de sus capas: el cuerpo. Que un despliegue funcione o no depende de la sensorización de toda la planta, de la réplica sincronizada de la línea, de la biblioteca de habilidades, de la orquestación entre máquinas y de la integración con sus sistemas.
El robot es la parte que se ve
Cuando los visitantes ven a un robot humanoide trabajando en una línea, la mayoría se fija en los brazos. Se fijan en las manos. Preguntan cuánto ha costado. Casi nadie hace la pregunta que realmente decide si el despliegue funciona: a qué está conectado el robot.
Es un punto ciego comprensible. El humanoide es la parte visible, se mueve y parece el futuro. Pero en una fábrica en funcionamiento el robot es un cuerpo, y un cuerpo es casi el componente más fácil de comprar. Hoy más de cien fabricantes los construyen (más de 140 solo en China), la capacidad mejora cada trimestre y el coste de los componentes está bajando tan deprisa que el hardware dejará de ser el factor limitante dentro de poco.
El factor limitante es todo aquello a lo que el cuerpo está conectado. Eso es lo que describe el término IA física, y conviene entenderlo bien antes de firmar nada.
Qué significa realmente IA física
La IA física es inteligencia artificial que percibe, decide y actúa en el mundo físico en lugar de en una pantalla.
Un modelo de lenguaje que escribe un párrafo deficiente le cuesta un reintento. Un modelo que maneja una máquina y falla en un pasillo real le cuesta una pieza dañada, una línea parada o algo peor. Todo en la forma de construir la IA física se deriva de esa asimetría: tiene que aprender en un lugar donde el fallo no cuesta nada, tiene que saber cuándo está en duda y tiene que poder devolver el trabajo a una persona.
Un humanoide es un contenedor de IA física. No es lo mismo, igual que un portátil no es lo mismo que el software. Una vez separadas ambas cosas, la mayoría de las preguntas confusas sobre la adopción de humanoides resultan más fáciles de responder.
Más allá de un cuerpo: la flota mixta
Lo primero que hay más allá del humanoide son otros cuerpos.
Las plantas reales no acaban siendo cien por cien humanoides, y cualquier proveedor que prometa lo contrario vende un formato, no una solución. Una planta madura es una combinación, en la que cada forma hace aquello para lo que su geometría es buena.
Los humanoides se ganan su sitio donde el trabajo se diseñó en torno a una persona. Un banco a la altura de una persona, una herramienta con empuñadura humana, un hueco por el que cabe un cuerpo humano, una tarea que cambia tres veces por semana. En esos puestos la alternativa es rediseñar el puesto de trabajo, y rediseñarlo puede costar más que el robot.
Los robots móviles con ruedas mueven material de un lugar a otro. Son más rápidos, más baratos y mucho más eficientes energéticamente que cualquier máquina con patas para el transporte, y el transporte ocupa buena parte de lo que las personas hacen realmente a lo largo del día en un almacén.
Las carretillas elevadoras autónomas manejan palés. Que un humanoide levante un palé es una proeza de ingeniería. Que lo levante una carretilla es un problema resuelto.
Los brazos fijos que han aprendido su tarea se sitúan en una máquina o en un banco y la repiten. El brazo existe desde hace décadas; lo que ha cambiado es que ahora se le puede enseñar por demostración en lugar de programarlo línea a línea. Encontrará más sobre ese cambio en cómo aprende un robot una tarea en simulación.
Los drones de inventario cuentan existencias en estanterías altas, un trabajo aburrido, lento y peligroso para una persona subida a una plataforma elevadora.
Los exoesqueletos también forman parte de la lista, porque para un buen número de tareas la respuesta honesta a día de hoy sigue siendo que debe hacerlas una persona, con ayuda.
Una empresa seria de IA física tiene una opinión sobre qué cuerpo debe asumir cada tarea. Un proveedor de hardware, por definición, no la tiene. Motion despliega humanoides; cuando otro formato es la mejor respuesta, la evaluación así lo indica.
Sensorización que no está en el robot
Lo segundo que hay más allá del humanoide es una percepción que no reside en el robot.
Un robot sabe lo que sus propios sensores pueden ver, que es un cono estrecho delante de él, durante los segundos en que mira. Eso basta para coger una pieza. No basta para dirigir una planta.
Para hacer algo a escala de planta hace falta un modelo de la planta, y este procede de sensores repartidos por el edificio: cámaras fijas sobre las celdas, sensores de profundidad en los cuellos de botella, datos de peso y presencia de las cintas transportadoras, etiquetas en los palés y las cajas, y máquinas que informan de su propio estado. El robot pasa entonces a ser un colaborador más de una imagen compartida, en lugar de la única fuente de verdad.
De aquí procede también buena parte de la fiabilidad en el mundo real. Un robot al que se le puede decir «la caja que busca se ha movido a la otra estantería» se comporta de forma muy distinta de uno que tiene que descubrirlo por sí mismo.
La réplica de la línea
Lo tercero es una copia sincronizada de su línea en la que la inteligencia puede practicar.
La economía es sencilla. Aprender una tarea en una planta real cuesta minutos por intento, ocupa la línea y entraña riesgo de daños. Aprenderla en una réplica cuesta milisegundos por intento, ejecuta miles de variaciones en paralelo y no rompe nada. Después, el comportamiento aprendido se traslada a la máquina real, un proceso conocido como transferencia de simulación a realidad.
La réplica tiene que mantenerse sincronizada. Un escaneo único de su edificio envejece mal, porque las fábricas cambian constantemente: se mueve un palé, se sustituye una máquina, cambia la variante del producto. Una réplica que se sigue actualizando a partir de la capa de sensorización en vivo sigue siendo útil.
La biblioteca de habilidades es el activo
Lo cuarto, y lo que decide su economía a largo plazo, es la biblioteca de habilidades aprendidas.
Cuando un robot aprende a abrir una caja de cartón concreta, esa habilidad tiene valor. Cuando esa habilidad se traslada a la siguiente caja, a la siguiente celda, a la siguiente planta y, con reentrenamiento, al siguiente cuerpo, se convierte en un activo que se acumula. La razón de que un segundo despliegue deba costar menos que el primero es que la mayor parte de lo aprendido la primera vez se aprovecha.
Esta es la parte que le conviene poseer. Los cuerpos se deprecian y se sustituyen, y en un mercado que se mueve tan deprisa se sustituirán antes que la mayoría de los equipos de su planta. El comportamiento aprendido de su operación no debería quedar atrapado en la máquina que casualmente estaba en planta cuando se capturó. Ese argumento se desarrolla extensamente en por qué su plataforma humanoide no debería atarle a un proveedor, y es lo más importante que hay que acertar en un primer contrato.
De ello se deduce que los datos que hay detrás de esas habilidades importan tanto como las propias habilidades. Las grabaciones de cómo trabaja su gente son una descripción de su operación. Dónde se almacenan, quién puede entrenar con ellas y si pueden llegar a usarse para mejorar los robots de un competidor son cuestiones contractuales, no técnicas.
Orquestación: decidir quién hace qué
Lo quinto es la capa que rara vez aparece en una demostración.
En cuanto hay más de una máquina, algo tiene que decidir cuál asume cada trabajo, en qué orden y qué ocurre cuando una se detiene. Tiene que gestionar los traspasos entre cuerpos, que es donde fracasan la mayoría de los despliegues de flotas mixtas: un robot móvil lleva una caja a una celda, un humanoide la descarga, un brazo fijo alimenta la máquina, y cualquier hueco en esa cadena deja a un robot esperando.
También tiene que saber cuándo parar y preguntar. Un sistema de IA física honesto escala. Reconoce el caso que no ha visto, se detiene y recurre a una persona, ya sea un operador remoto o un supervisor en planta. En un buen sistema, la lista de cosas para las que necesita a un humano se va acortando, y nunca adivina en silencio. Lo que esa capa debe hacer se detalla en lo que los fabricantes necesitan realmente del software de gestión de flotas.
La mitad poco glamurosa: la integración
Lo sexto es la parte que más tiempo de calendario requiere y menos atención recibe.
Un robot que no puede leer la orden de producción es una demostración. Para hacer un trabajo real tiene que estar conectado a los sistemas que ya dirigen su planta: el sistema de producción o de almacén que indica qué hay que fabricar y adónde va, los controladores de las máquinas junto a las que trabaja, el sistema de calidad que registra lo que ha comprobado y el sistema de mantenimiento que anota lo que ha hecho.
No son problemas exóticos, pero son específicos de su planta, y explican en buena medida que un primer despliegue lleve de 12 a 15 semanas. Una integración realista dedica más tiempo a esto que a cualquier cosa relacionada con las manos del robot. Nuestra lista de comprobación de preparación de la planta recoge lo que debe tener listo antes de la primera semana.
La seguridad es una propiedad del sistema
Lo séptimo es que la seguridad tampoco reside en el robot.
Todavía no existe una norma de seguridad armonizada para humanoides: ISO 25785-1, que cubre los robots móviles industriales que controlan activamente su propio equilibrio, sigue siendo un borrador de comité. Lo que hoy puede evaluarse es el despliegue completo, conforme a las normas de seguridad de máquinas y a ISO 10218-1 e ISO 10218-2:2025. Lo que hay que hacer seguro es la celda: el robot, las personas que lo rodean, la máquina junto a la que trabaja, el recorrido que sigue, las velocidades a las que se mueve y lo que ocurre cuando algo inesperado entra en la zona. Si cambia la distribución, ha cambiado el expediente de seguridad, aunque el robot sea idéntico. Si añade un segundo robot, lo ha vuelto a cambiar.
En la normativa de la UE, las obligaciones se reparten. El fabricante del robot responde del robot. Quien construye la celda responde de ella como conjunto de maquinaria con arreglo al Reglamento de máquinas (UE) 2023/1230, que se aplica a partir del 20 de enero de 2027 y ese día sustituye a la Directiva 2006/42/CE sobre máquinas. El empresario conserva sus obligaciones en el lugar de trabajo con arreglo a la Directiva 2009/104/CE sobre equipos de trabajo. Comprar un robot con marcado CE no hace conforme a la celda. Todo despliegue de Motion incluye una evaluación de riesgos para su planta. El detalle figura en nuestra guía sobre seguridad de los robots humanoides y cumplimiento normativo en la UE y en nuestra guía del Reglamento de máquinas para usuarios de robots.
Qué significa esto a la hora de comprar
Si la IA física es la pila y el humanoide es una capa de ella, las preguntas de compra cambian.
Deje de preguntar cuántos kilogramos levanta y cuántas horas dura la batería. Esas cifras mejorarán sin que usted intervenga. Pregunte, en cambio:
- ¿Quién es el propietario de las habilidades que el robot aprende en mi planta, y puedo llevarlas a otro hardware?
- ¿Dónde se almacenan los datos grabados, y pueden usarse para entrenar los robots de otros?
- ¿Qué ocurre cuando el robot se encuentra con un caso que no conoce? ¿Se detiene o adivina?
- Si añado un segundo y un tercer robot, y no son del mismo modelo, ¿sigue un único sistema gestionándolos a todos?
- ¿Cuál es su plan para las tareas para las que un humanoide no tiene la forma adecuada?
- ¿Cómo se conecta esto con los sistemas que ya indican a mi planta qué fabricar?
Si un proveedor no puede responder a estas preguntas, usted está comprando un robot y tendrá que construir el resto por su cuenta.
En resumen
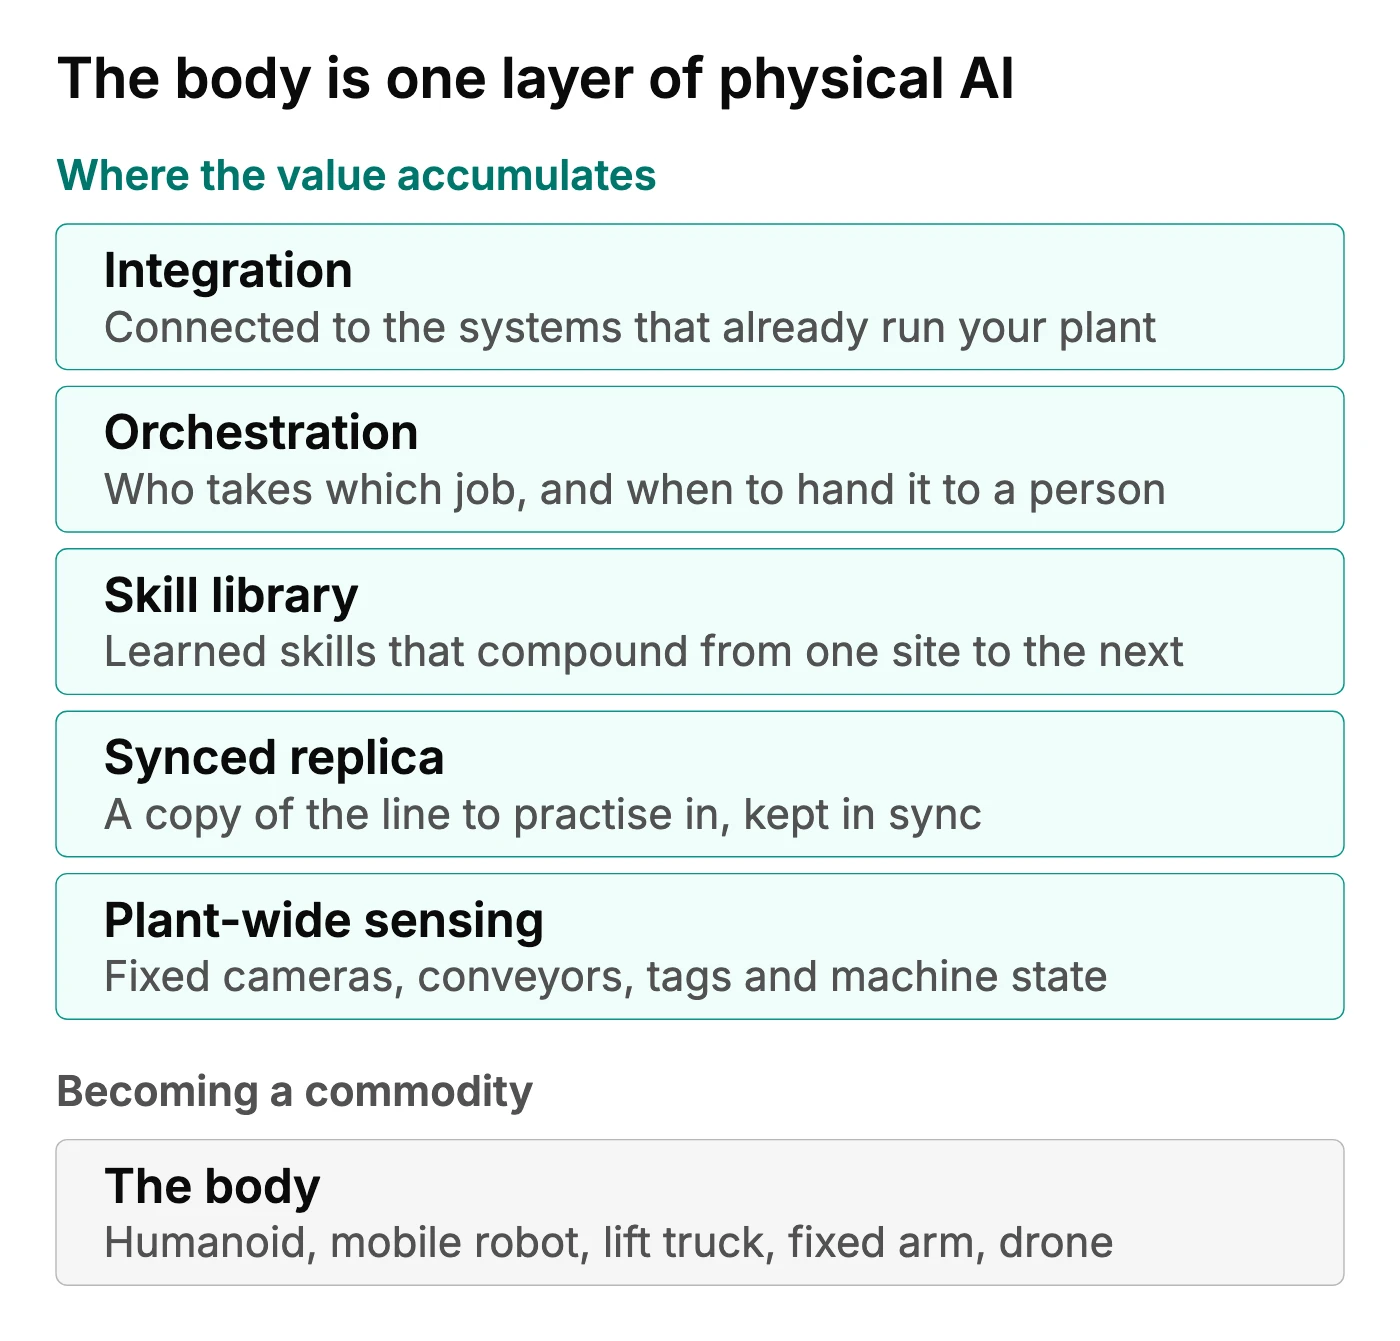
El humanoide es el cuerpo, y los cuerpos se están convirtiendo en una commodity. La inteligencia que hace útil a un cuerpo en una planta real no lo es: la sensorización de toda la planta, la réplica sincronizada, la biblioteca de habilidades portátil, la orquestación de una flota mixta, la integración con los sistemas que ya utiliza y la honestidad de devolver un trabajo a una persona.
Esa capa es donde se acumula el valor, y es deliberadamente independiente del hardware que usted compre. Motion la construye, y empezamos por los humanoides porque es donde el trabajo en las fábricas y los almacenes europeos está hoy pensado para un cuerpo humano. Motion trabaja con varios fabricantes de robots, de modo que, cuando la respuesta adecuada para una tarea resulte ser otro cuerpo, lo aprendido se traslada con reentrenamiento en lugar de empezar de cero.
Si tiene una tarea en mente, reserve una llamada de 30 minutos y le diremos si un humanoide es adecuado para ella.