Ud over humanoiden: Hvad fysisk AI på et fabriksgulv faktisk indebærer
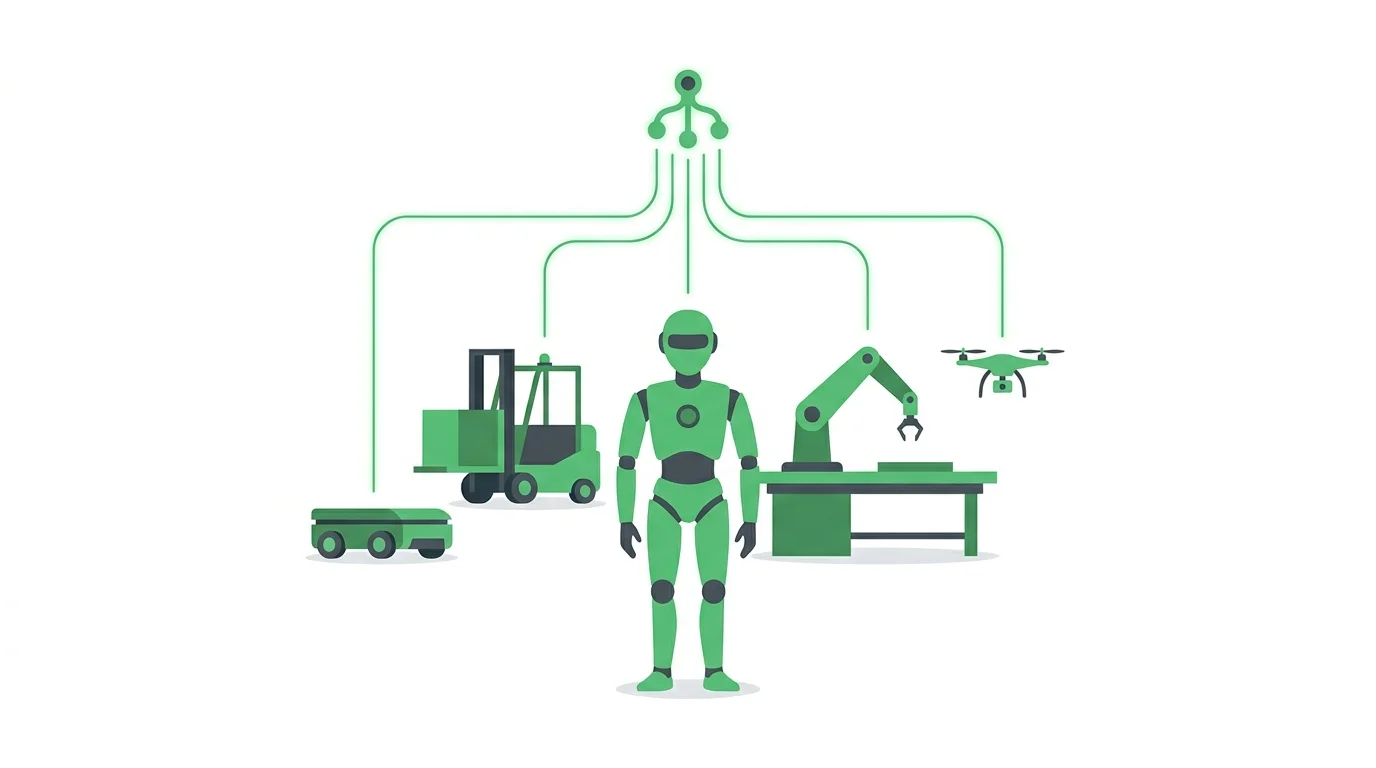
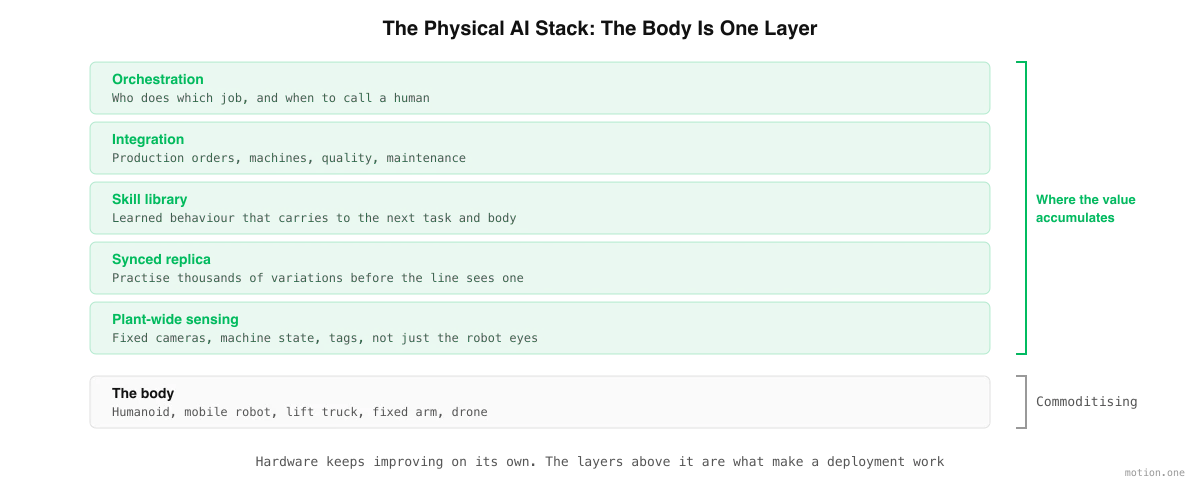
Humanoiden er kroppen, og kroppe bliver en handelsvare. Udfordringen er den blandede flåde, den fabriksdækkende sensorik, den synkroniserede replika af din linje, det bærbare færdighedsbibliotek og orkestreringen, der binder dem sammen.
Motion1 Inc. ·
Robottens synlige del
Før en besøgende forbi en humanoid robot, der arbejder på en linje, og reaktionen er altid den samme. De ser på armene. De ser på hænderne. De spørger, hvad den kostede. Næsten ingen stiller det spørgsmål, der faktisk afgør, om implementeringen virker, nemlig hvad robotten er forbundet til.
Dette er en forståelig blind vinkel. Humanoiden er den synlige del, den bevæger sig, og den ligner fremtiden. Men i en fungerende fabrik er robotten en krop, og en krop er tæt på den nemmeste komponent at købe. Over hundrede producenter bygger dem nu, kapaciteten stiger hvert kvartal, og priserne falder hurtigt nok til, at hardware ikke vil være begrænsningen meget længere.
Begrænsningen er alt det, kroppen er forbundet til. Det er det, udtrykket fysisk AI beskriver, og det er værd at forstå ordentligt, før du skriver under på noget.
Hvad fysisk AI faktisk betyder
Fysisk AI er kunstig intelligens, der opfatter, beslutter og handler i den fysiske verden snarere end på en skærm.
Forskellen betyder mere, end det lyder. En sprogmodel, der skriver et dårligt afsnit, koster dig et forsøg mere. En model, der driver en maskine, som fejler i en rigtig gang, koster dig en beskadiget del, en stoppet linje eller værre. Alt vedrørende, hvordan fysisk AI er bygget, følger af den asymmetri: den skal lære et sted, hvor fejl er gratis, den skal vide, når den er usikker, og den skal kunne give jobbet tilbage til en person.
En humanoid er en beholder for fysisk AI. Det er ikke det samme, ligesom en bærbar computer ikke er det samme som software. Når du først adskiller de to, bliver de fleste af de forvirrende spørgsmål om humanoid adoption lettere at besvare.
Ud over én krop: Den blandede flåde
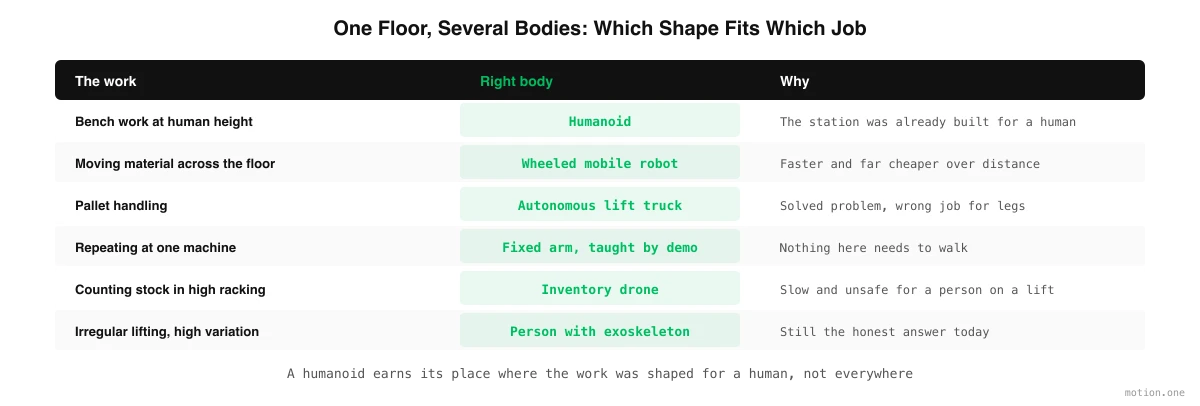
Det første ud over humanoiden er andre kroppe.
Rigtige anlæg ender ikke med at være udelukkende humanoide, og enhver leverandør, der lover andet, sælger en formfaktor snarere end en løsning. Et modent gulv ser ud som en blanding, hvor hver form gør det, dens geometri er god til.
Humanoids fortjener deres plads, hvor arbejdet er designet omkring et menneske. En arbejdsbænk i menneskehøjde, et værktøj med et menneskeligt greb, et hul et menneske kan passe igennem, en opgave der ændrer sig tre gange om ugen. På disse steder er alternativet at ombygge arbejdsstationen, og ombygning af arbejdsstationen koster normalt mere end robotten.
Hjuldrevne mobile robotter flytter materiale mellem steder. De er hurtigere, billigere og langt mere energieffektive til transport end nogen benmaskine, og transport udgør en stor del af, hvad folk på et lager faktisk bruger deres dag på.
Autonome gaffeltrucks håndterer paller. En humanoid, der løfter en palle, er et ingeniørstunt. En gaffeltruck, der løfter en palle, er et løst problem.
Faste arme, der har lært deres opgave, sidder ved en maskine eller en arbejdsbænk og gentager. Den interessante ændring her er ikke armen, som har eksisteret i årtier, men at armen nu kan læres ved demonstration i stedet for at programmeres linje for linje. Læs mere om dette skift i hvordan humanoide robotter lærer et fabriksjob.
Inventardroner tæller lager i høje reoler, hvilket er kedeligt, langsomt og farligt arbejde for en person på en lift.
Exoskeletter hører også med på listen, for for et godt antal opgaver er det ærlige svar i dag stadig, at en person bør udføre det, med hjælp.
En seriøs fysisk AI-platform har en mening om, hvilken krop der får hvilken opgave. En hardwareleverandør har per definition ikke.
Sensing, der ikke er på robotten
Det andet ud over humanoiden er perception, der ikke lever på robotten.
En robot ved, hvad dens egne sensorer kan se, hvilket er en smal kegle foran den, i de sekunder den kigger. Det er nok til at samle en del op. Det er ikke nok til at drive et gulv.
For at gøre noget på fabriksniveau har du brug for en model af anlægget, og det kommer fra sensorer distribueret gennem bygningen: faste kameraer over cellerne, dybdesensorer ved klemmepunkterne, vægt- og tilstedeværelsesdata fra transportbåndene, tags på paller og kasser, og maskiner, der rapporterer deres egen tilstand. Robotten bliver så endnu en bidragyder til et fælles billede i stedet for den eneste kilde til sandhed.
Det er også her, det meste af den virkelige pålidelighed kommer fra. En robot, der kan få at vide "kassen du leder efter flyttede til den anden reol", opfører sig meget anderledes end en, der selv skal opdage det.
Linjens replika
Det tredje er en synkroniseret kopi af din linje, som intelligensen kan øve sig i.
Økonomien her er enkel. At lære en opgave på et rigtigt gulv koster minutter per forsøg, optager linjen og risikerer skader. At lære det i en replika koster millisekunder per forsøg, kører tusindvis af variationer parallelt og ødelægger intet. Derefter overføres den indlærte adfærd tilbage til den virkelige maskine, hvilket er den proces, der kendes som sim-to-real transfer.
Det vigtige ord er synkroniseret. En engangs-scanning af din bygning ældes dårligt, fordi fabrikker ændrer sig konstant: en palle flytter sig, en maskine udskiftes, produktvarianten ændrer sig. En replika, der fortsat opdateres fra det levende sensing-lag, forbliver nyttig. En replika, der blev bygget én gang under salgsprocessen, bliver en pauseskærm.
Færdighedsbiblioteket er aktivet
Det fjerde, og det der afgør din langsigtede økonomi, er biblioteket af indlærte færdigheder.
Når en robot lærer at åbne en specifik karton, har den færdighed værdi. Når den færdighed overføres til den næste karton, den næste celle, det næste sted og til sidst den næste krop, bliver det et aktiv, der forrentes. Hele grunden til, at en anden implementering bør koste en brøkdel af den første, er, at det meste af det, der blev lært første gang, overføres.
Dette er den del, du bør bekymre dig om at eje. Kroppe afskrives og udskiftes, sandsynligvis hurtigere end noget andet kapitaludstyr, du har købt. Den indlærte adfærd i din drift bør ikke være fanget inde i den maskine, der tilfældigvis var på gulvet, da den blev indfanget. Dette argument er udførligt beskrevet i hvorfor din humanoide platform ikke bør låse dig fast, og det er den vigtigste ting at få rigtigt i en første kontrakt.
Det følger heraf, at dataene bag disse færdigheder er lige så vigtige som færdighederne selv. Optagelser af, hvordan dine medarbejdere arbejder, er en beskrivelse af din drift. Hvor de opbevares, hvem der kan træne på dem, og om de nogensinde kan bruges til at forbedre en konkurrents robotter, er kontraktspørgsmål, ikke tekniske.
Orkestrering: At beslutte hvem der gør hvad
Det femte er det lag, som ingen demonstrerer, og som alle har brug for.
Når du har mere end én maskine, skal noget beslutte, hvilken der tager hvilket job, i hvilken rækkefølge, og hvad der sker, når en af dem stopper. Det skal håndtere overleveringerne mellem kroppe, hvilket er der, de fleste blandede flåde-implementeringer falder fra hinanden: en mobil robot bringer en kasse til en celle, en humanoid aflæsser den, en fast arm føder maskinen, og ethvert hul i den kæde efterlader en robot ventende.
Den skal også vide, hvornår den skal stoppe og spørge. Et ærligt fysisk AI-system eskalerer. Det genkender det tilfælde, det ikke har set, det pauser, og det tilkalder en person, enten via en fjernoperatør eller en supervisor på gulvet. Målet for et godt system er ikke, at det aldrig har brug for et menneske. Det er, at listen over ting, det har brug for et menneske til, bliver kortere og kortere, og at det aldrig stille gætter. Hvad dette lag skal gøre, er beskrevet i hvad producenter faktisk har brug for fra flådesoftware.
Den uglamourøse halvdel: Integration
Det sjette er den del, der tager mest kalendertid og får mindst opmærksomhed.
En robot, der ikke kan læse produktionsordren, er en demo. For at udføre reelt arbejde skal den være forbundet til de systemer, der allerede driver dit anlæg: produktions- eller lagersystemet, der fortæller, hvad der skal produceres, og hvor det skal hen, controllerne på de maskiner, den arbejder ved siden af, kvalitetssystemet, der registrerer, hvad den har kontrolleret, og vedligeholdelsessystemet, der logger, hvad den har gjort.
Dette er ikke eksotiske problemer, men de er specifikke for dit anlæg, og de er grunden til, at en første implementering tager måneder snarere end dage. En realistisk tolv til femten ugers integration bruger mere tid her end på noget, der involverer robottens hænder.
Sikkerhed er en systemegenskab
Det syvende er, at sikkerhed heller ikke lever på robotten.
En humanoid kan certificeres, og det bør den også. Men det, du skal gøre sikkert, er cellen: robotten, personerne omkring den, maskinen den arbejder ved siden af, den sti den går på, de hastigheder den bevæger sig med, og hvad der sker, når noget uventet kommer ind i området. Ændrer du layoutet, har du ændret sikkerhedscasen, selvom robotten er identisk. Tilføj en anden robot, og du har ændret den igen.
Europæiske operatører bærer selv denne forpligtelse, og den overføres ikke til hardwareleverandøren. Detaljerne findes i vores guide til humanoid robotsikkerhed og EU-overholdelse.
Hvad dette betyder, når du køber
Hvis fysisk AI er stakken, og humanoiden er et lag af den, ændres købsspørgsmålene.
Stop med at spørge, hvor mange kilogram den løfter, og hvor mange timer batteriet holder. Disse tal vil forbedres uden din involvering. Spørg i stedet:
- Hvem ejer de færdigheder, robotten lærer på mit anlæg, og kan jeg overføre dem til anden hardware?
- Hvor opbevares de optagede data, og kan de bruges til at træne andres robotter?
- Hvad sker der, når robotten møder et tilfælde, den ikke kender? Stopper den, eller gætter den?
- Hvis jeg tilføjer en anden og tredje robot, og de ikke er samme model, kører ét system stadig dem alle?
- Hvad er din plan for de opgaver, en humanoid har den forkerte form til?
- Hvordan forbinder dette sig til de systemer, der allerede fortæller mit anlæg, hvad det skal producere?
En leverandør, der kan besvare disse, sælger dig fysisk AI. En leverandør, der ikke kan, sælger dig en robot, og du vil selv bygge resten.
Den korte version
Humanoiden er kroppen, og kroppe er ved at blive en handelsvare. Intelligensen, der gør en krop nyttig på et rigtigt gulv, er ikke: den fabriksdækkende sensing, den synkroniserede replika, det bærbare færdighedsbibliotek, orkestreringen på tværs af en blandet flåde, integrationen med de systemer, du allerede kører, og ærligheden til at give et job tilbage til en person.
Dette lag er der, hvor værdien akkumuleres, og det er bevidst uafhængigt af, hvis hardware du køber. Motion bygger det, og vi starter med humanoider, fordi det er der, arbejdet i europæiske fabrikker og lagre er formet til en menneskekrop i dag. Pointen med at bygge det hardware-agnostisk er, at når det rigtige svar for en given opgave viser sig at være en anden form, går intet af det, du har lært, til spilde.