Au-delà de l'humanoïde : ce qu'implique l'IA physique dans une usine
L'IA physique est une IA qui perçoit et agit dans un site industriel. L'humanoïde n'en est qu'une couche ; la détection, la simulation, les compétences, l'orchestration et l'intégration comptent davantage.
Motion team ·
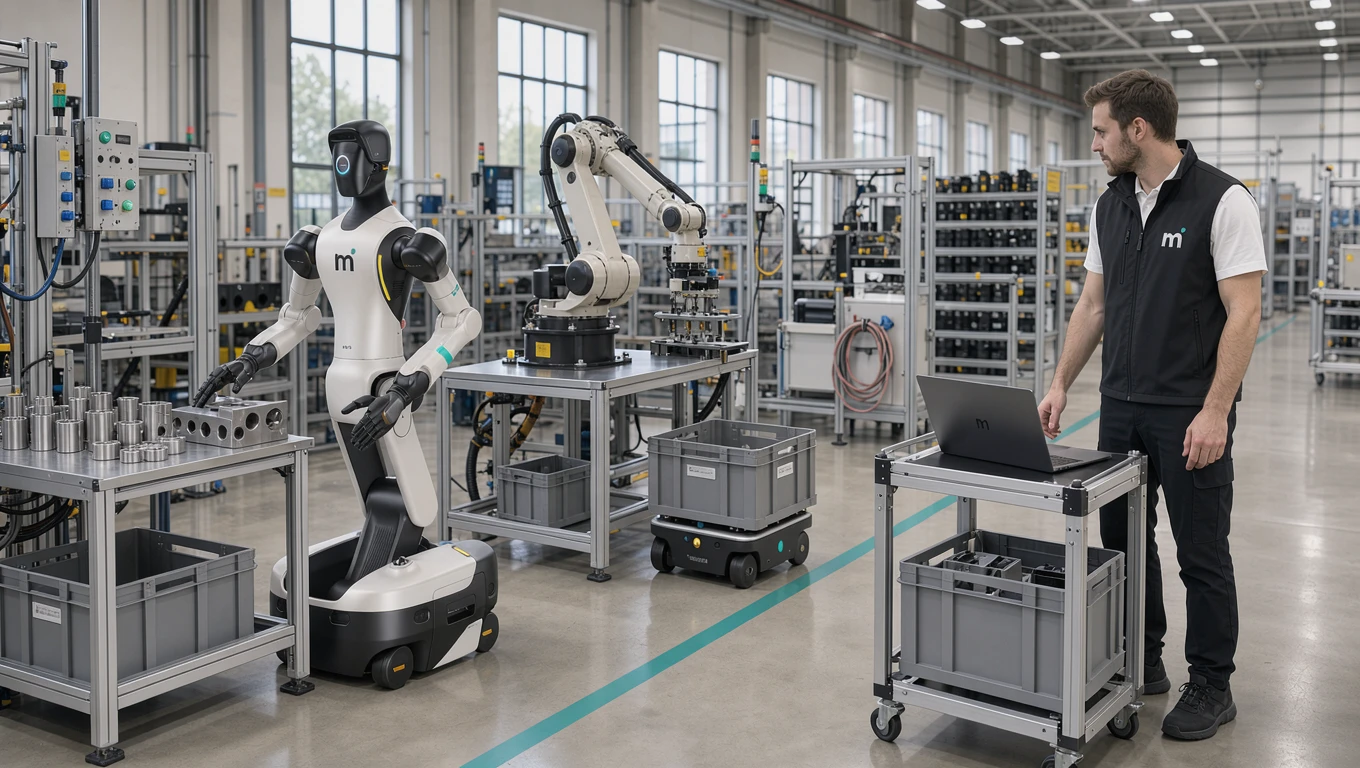
L'IA physique est une intelligence artificielle qui perçoit, décide et agit dans le monde physique. Dans une usine, l'humanoïde n'en est qu'une couche : le corps. C'est la détection à l'échelle du site, la réplique synchronisée de la ligne, la bibliothèque de compétences, l'orchestration entre les machines et l'intégration avec vos systèmes qui déterminent si un déploiement fonctionne.
Le robot est la partie visible
Lorsque des visiteurs voient un robot humanoïde travailler sur une ligne, la plupart regardent les bras. Ils regardent les mains. Ils demandent combien il a coûté. Presque personne ne pose la question qui décide réellement du succès du déploiement : à quoi le robot est-il connecté ?
Cet angle mort est compréhensible. L'humanoïde est la partie visible, il bouge, et il ressemble à l'avenir. Mais dans une usine en production, le robot est un corps, et un corps est presque le composant le plus facile à acheter. Plus d'une centaine de fabricants en construisent désormais (plus de 140 rien qu'en Chine), les capacités progressent chaque trimestre, et le coût des composants baisse assez vite pour que le matériel ne soit bientôt plus la contrainte.
La contrainte, c'est tout ce à quoi le corps est rattaché. C'est ce que désigne le terme d'IA physique, et il vaut la peine de bien le comprendre avant de signer quoi que ce soit.
Ce que signifie réellement l'IA physique
L'IA physique est une intelligence artificielle qui perçoit, décide et agit dans le monde physique plutôt que sur un écran.
Un modèle de langage qui écrit un mauvais paragraphe vous coûte un nouvel essai. Un modèle qui pilote une machine défaillante dans une vraie allée vous coûte une pièce abîmée, une ligne à l'arrêt, ou pire. Toute la manière dont l'IA physique est conçue découle de cette asymétrie : elle doit apprendre là où l'échec ne coûte rien, savoir quand elle est incertaine, et pouvoir rendre la tâche à une personne.
Un humanoïde est un conteneur pour l'IA physique. Ce n'est pas la même chose, pas plus qu'un ordinateur portable n'est la même chose qu'un logiciel. Une fois les deux dissociés, la plupart des questions confuses sur l'adoption des humanoïdes deviennent plus faciles à trancher.
Au-delà d'un seul corps : la flotte mixte
La première chose au-delà de l'humanoïde, ce sont d'autres corps.
Les sites réels ne finissent pas entièrement peuplés d'humanoïdes, et tout fournisseur qui promet le contraire vend une forme plutôt qu'une solution. Un atelier mature est un mélange, chaque forme faisant ce que sa géométrie lui permet de faire bien.
Les humanoïdes méritent leur place là où le travail a été conçu autour d'un humain. Un établi à hauteur d'homme, un outil à poignée humaine, un passage où un corps humain se faufile, une tâche qui change trois fois par semaine. Dans ces cas, l'alternative consiste à reconstruire le poste de travail, et cela peut coûter plus cher que le robot.
Les robots mobiles à roues déplacent la matière d'un endroit à l'autre. Ils sont plus rapides, moins chers et bien plus économes en énergie pour le transport que n'importe quelle machine à jambes, et le transport représente une grande part de ce que font réellement les personnes dans un entrepôt.
Les chariots élévateurs autonomes manipulent les palettes. Un humanoïde qui soulève une palette relève de l'exploit technique. Un chariot élévateur qui soulève une palette est un problème résolu.
Les bras fixes qui ont appris leur tâche se tiennent à une machine ou à un établi et répètent. Le bras existe depuis des décennies ; ce qui a changé, c'est qu'on peut désormais lui apprendre par démonstration au lieu de le programmer ligne par ligne. Pour en savoir plus sur ce changement, lisez comment un robot apprend une tâche en simulation.
Les drones d'inventaire comptent le stock dans les rayonnages en hauteur, un travail fastidieux, lent et dangereux pour une personne sur un chariot élévateur.
Les exosquelettes ont aussi leur place dans cette liste, car pour bon nombre de tâches, la réponse honnête reste aujourd'hui qu'une personne doit l'accomplir, avec une aide.
Une véritable entreprise d'IA physique a un avis sur le corps à affecter à chaque tâche. Un fournisseur de matériel, par définition, n'en a pas. Motion déploie des humanoïdes ; lorsqu'une autre forme est la meilleure réponse, l'évaluation le dit.
Une détection qui n'est pas sur le robot
La deuxième chose au-delà de l'humanoïde est une perception qui ne réside pas sur le robot.
Un robot ne sait que ce que ses propres capteurs voient : un cône étroit devant lui, pendant les secondes où il regarde. C'est suffisant pour saisir une pièce. Ce n'est pas suffisant pour faire tourner un atelier.
Pour agir à l'échelle du site, il faut un modèle du site, et celui-ci provient de capteurs répartis dans le bâtiment : des caméras fixes au-dessus des cellules, des capteurs de profondeur aux points d'étranglement, des données de poids et de présence issues des convoyeurs, des étiquettes sur les palettes et les bacs, et des machines qui signalent leur propre état. Le robot devient alors un contributeur de plus à une image partagée, au lieu d'être l'unique source de vérité.
C'est aussi de là que vient l'essentiel de la fiabilité en conditions réelles. Un robot à qui l'on peut dire « le bac que vous cherchez a été déplacé vers l'autre rayonnage » se comporte très différemment de celui qui doit le découvrir seul.
La réplique de la ligne
La troisième chose est une copie synchronisée de votre ligne dans laquelle l'intelligence peut s'entraîner.
L'économie en est simple. Apprendre une tâche sur un vrai site coûte des minutes par essai, immobilise la ligne et risque des dégâts. L'apprendre dans une réplique coûte des millisecondes par essai, permet de lancer des milliers de variantes en parallèle et ne casse rien. Le comportement appris est ensuite transféré à la machine réelle, ce que l'on appelle le transfert sim-to-real.
La réplique doit rester synchronisée. Un scan unique de votre bâtiment vieillit mal, car les usines changent en permanence : une palette bouge, une machine est remplacée, la variante de produit change. Une réplique qui se met à jour en continu à partir de la couche de détection en direct reste utile.
La bibliothèque de compétences est l'actif
La quatrième chose, celle qui décide de votre économie à long terme, est la bibliothèque de compétences apprises.
Lorsqu'un robot apprend à ouvrir un carton précis, cette compétence a de la valeur. Lorsqu'elle se transfère au carton suivant, à la cellule suivante, au site suivant et, après un réentraînement, au corps suivant, elle devient un actif qui se capitalise. La raison pour laquelle un deuxième déploiement doit coûter moins cher que le premier tient à ce que l'essentiel de ce qui a été appris la première fois se réutilise.
C'est cette part que vous devez tenir à posséder. Les corps se déprécient et sont remplacés, et sur un marché qui évolue si vite, ils le seront plus tôt que la plupart des équipements de votre atelier. Le comportement appris de votre exploitation ne doit pas rester prisonnier de la machine qui se trouvait sur le site au moment de sa capture. Cet argument est développé en détail dans pourquoi votre plateforme humanoïde ne doit pas vous enfermer, et c'est le point le plus important à régler dans un premier contrat.
Il s'ensuit que les données qui sous-tendent ces compétences comptent autant que les compétences elles-mêmes. Les enregistrements de la manière dont vos équipes travaillent décrivent votre exploitation. Où ils sont stockés, qui peut s'en servir pour entraîner des modèles, et s'ils peuvent un jour servir à améliorer les robots d'un concurrent sont des questions contractuelles, pas techniques.
L'orchestration : décider qui fait quoi
La cinquième chose est la couche qui apparaît rarement dans une démonstration.
Dès que vous avez plus d'une machine, quelque chose doit décider laquelle prend quelle tâche, dans quel ordre, et ce qui se passe lorsque l'une d'elles s'arrête. Cette couche doit gérer les passages de relais entre les corps, là où la plupart des déploiements de flottes mixtes échouent : un robot mobile apporte un bac à une cellule, un humanoïde le décharge, un bras fixe alimente la machine, et la moindre rupture dans cette chaîne laisse un robot à l'arrêt.
Elle doit aussi savoir quand s'arrêter et demander. Un système d'IA physique honnête escalade. Il reconnaît le cas qu'il n'a jamais vu, il fait une pause, et il fait intervenir une personne, par l'intermédiaire d'un opérateur à distance ou d'un superviseur sur le site. Dans un bon système, la liste des cas où il a besoin d'un humain raccourcit sans cesse, et il ne devine jamais en silence. Ce que cette couche doit accomplir est détaillé dans ce dont les industriels ont réellement besoin en matière de logiciel de gestion de flotte.
La moitié peu glamour : l'intégration
La sixième chose est celle qui prend le plus de temps calendaire et reçoit le moins d'attention.
Un robot qui ne sait pas lire l'ordre de fabrication n'est qu'une démonstration. Pour faire un vrai travail, il doit être relié aux systèmes qui font déjà tourner votre site : le système de production ou d'entrepôt qui indique ce qu'il faut fabriquer et où l'acheminer, les automates des machines à côté desquelles il travaille, le système qualité qui enregistre ce qu'il a contrôlé, et le système de maintenance qui consigne ce qu'il a fait.
Ces problèmes n'ont rien d'exotique, mais ils sont propres à votre site, et ils expliquent en grande partie pourquoi un premier déploiement prend 12 à 15 semaines. Une intégration réaliste y consacre plus de temps qu'à tout ce qui touche aux mains du robot. Notre liste de contrôle de préparation de l'usine énumère ce qu'il faut avoir prêt avant la première semaine.
La sécurité est une propriété du système
La septième chose est que la sécurité ne réside pas non plus sur le robot.
Il n'existe pas encore de norme de sécurité harmonisée pour les humanoïdes : ISO 25785-1, qui couvre les robots mobiles industriels contrôlant activement leur propre équilibre, n'en est encore qu'à l'état de projet de comité. Ce qui peut être évalué aujourd'hui, c'est le déploiement complet, au regard des règles de sécurité des machines et des normes ISO 10218-1 et ISO 10218-2:2025. Ce qu'il faut sécuriser, c'est la cellule : le robot, les personnes autour de lui, la machine à côté de laquelle il travaille, le trajet qu'il parcourt, les vitesses auxquelles il se déplace, et ce qui se passe lorsqu'un élément inattendu entre dans la zone. Modifiez l'implantation et vous avez modifié le dossier de sécurité, même si le robot est identique. Ajoutez un deuxième robot et vous l'avez encore modifié.
Selon les règles de l'UE, les obligations sont réparties. Le fabricant du robot répond du robot. Celui qui construit la cellule en répond en tant qu'ensemble de machines au titre du Règlement machines (UE) 2023/1230, qui s'applique à partir du 20 janvier 2027 et remplace ce jour-là la directive Machines 2006/42/CE. L'employeur conserve ses obligations pour le lieu de travail au titre de la directive 2009/104/CE concernant les équipements de travail. Acheter un robot marqué CE ne rend pas la cellule conforme. Chaque déploiement Motion comprend une évaluation des risques pour votre site. Le détail figure dans notre guide de la sécurité des robots humanoïdes et de la conformité UE et dans notre guide du Règlement machines pour les utilisateurs de robots.
Ce que cela implique lorsque vous achetez
Si l'IA physique est la pile et que l'humanoïde n'en est qu'une couche, les questions d'achat changent.
Cessez de demander combien de kilogrammes il soulève et combien d'heures dure sa batterie. Ces chiffres s'amélioreront sans que vous n'y soyez pour rien. Demandez plutôt :
- Qui possède les compétences que le robot apprend sur mon site, et puis-je les transférer à un autre matériel ?
- Où sont stockées les données enregistrées, et peuvent-elles servir à entraîner les robots de quelqu'un d'autre ?
- Que se passe-t-il lorsque le robot rencontre un cas qu'il ne connaît pas ? S'arrête-t-il, ou devine-t-il ?
- Si j'ajoute un deuxième et un troisième robot, et qu'ils ne sont pas du même modèle, un seul système les pilote-t-il toujours tous ?
- Quel est votre plan pour les tâches auxquelles un humanoïde ne convient pas par sa forme ?
- Comment cela se connecte-t-il aux systèmes qui indiquent déjà à mon site ce qu'il faut fabriquer ?
Si un fournisseur ne sait pas y répondre, vous achetez un robot et vous construirez le reste vous-même.
En bref
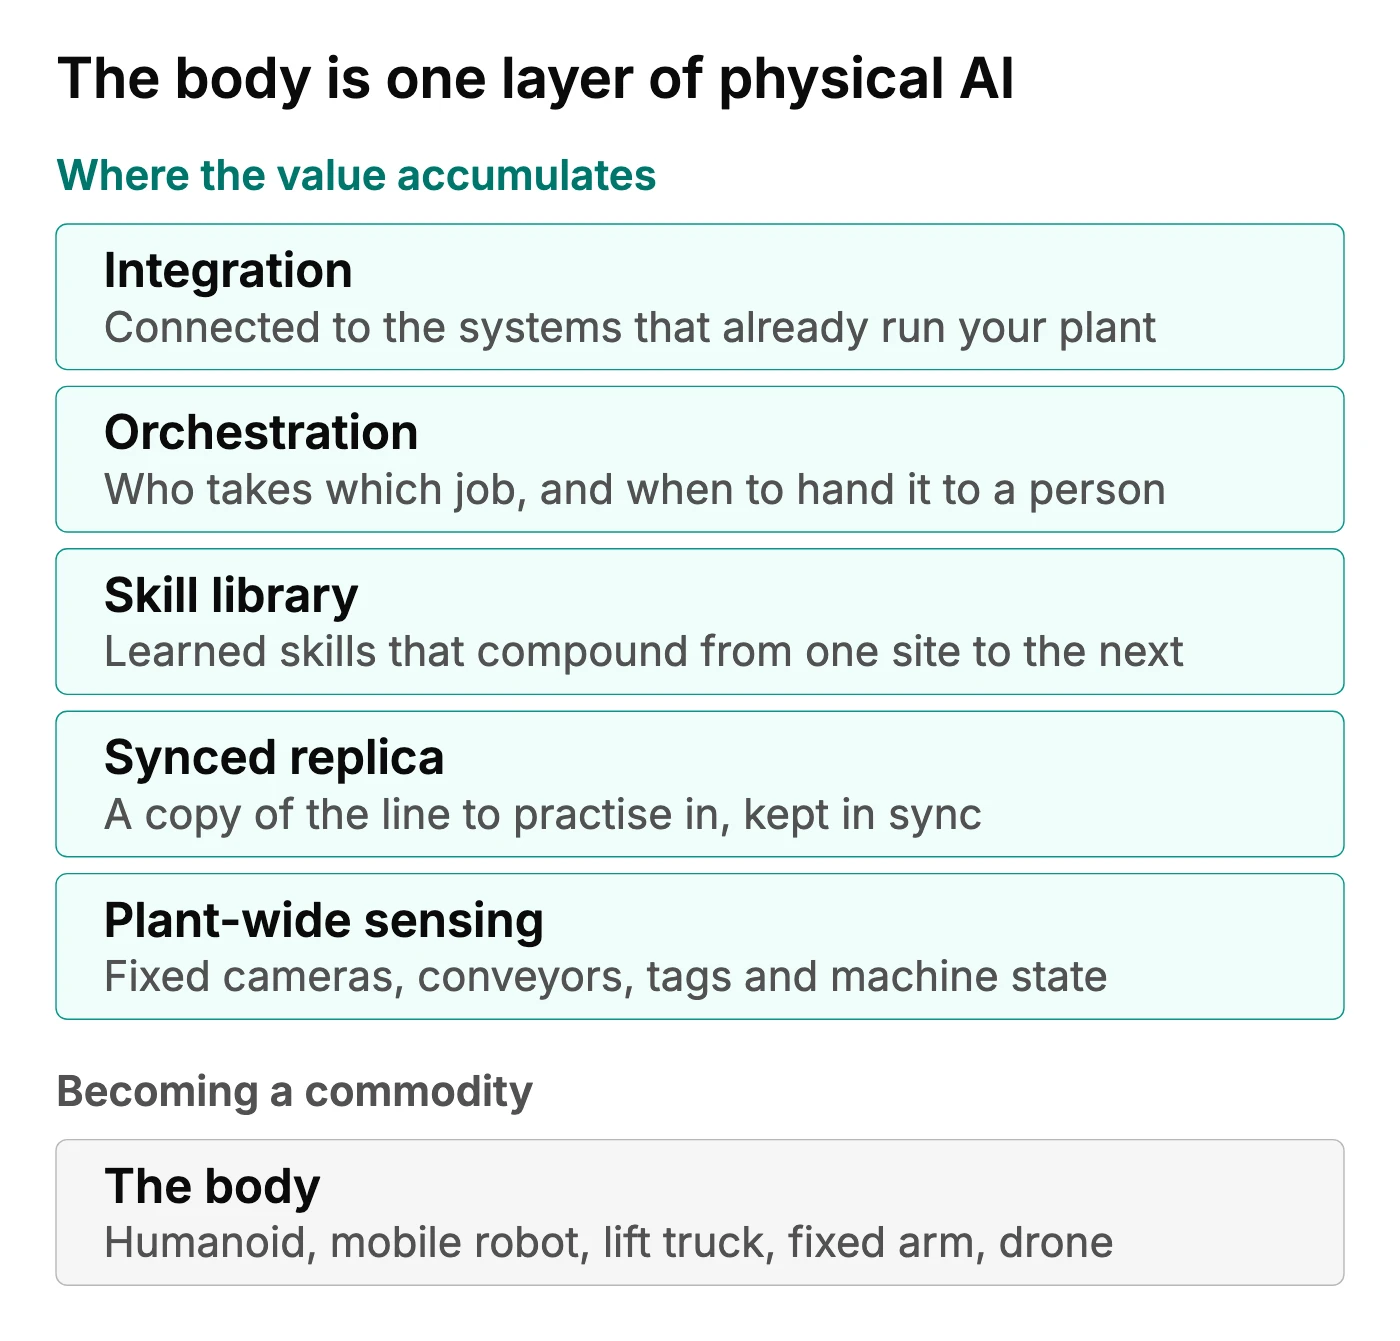
L'humanoïde est le corps, et les corps deviennent une commodité. L'intelligence qui rend un corps utile sur un site réel n'en est pas une : la détection à l'échelle du site, la réplique synchronisée, la bibliothèque de compétences portable, l'orchestration d'une flotte mixte, l'intégration avec les systèmes que vous exploitez déjà, et l'honnêteté de rendre une tâche à une personne.
C'est dans cette couche que la valeur s'accumule, et elle est volontairement indépendante du matériel que vous achetez. Motion la construit, et nous commençons par les humanoïdes parce que c'est là que le travail dans les usines et entrepôts européens est aujourd'hui façonné pour un corps humain. Motion travaille avec plusieurs fabricants de robots ; lorsque la bonne réponse pour une tâche donnée s'avère être un autre corps, ce que vous avez appris se reporte moyennant un réentraînement au lieu de repartir de zéro.
Si vous avez une tâche en tête, réservez un appel de 30 minutes et nous vous dirons si un humanoïde lui convient.