Bortom humanoiden: Vad fysisk AI på ett fabriksgolv faktiskt innebär
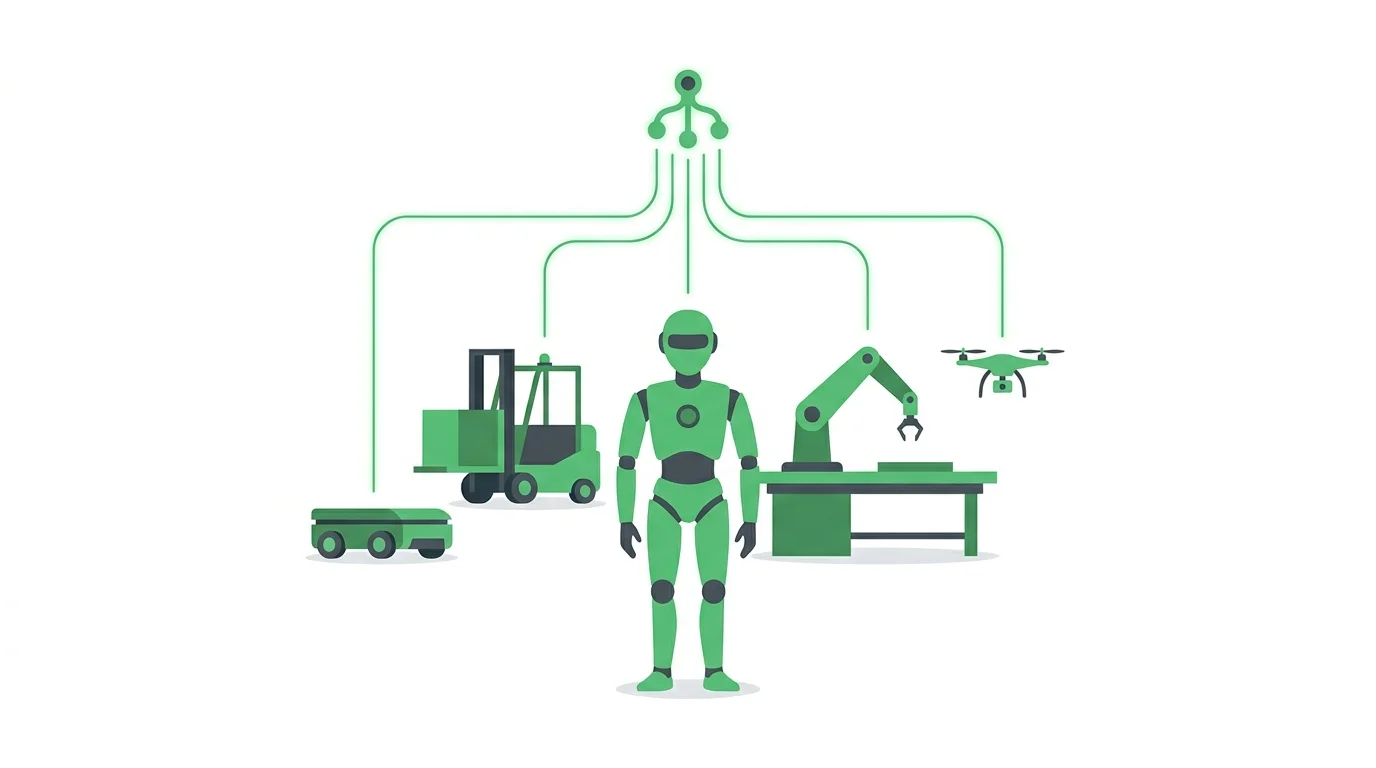
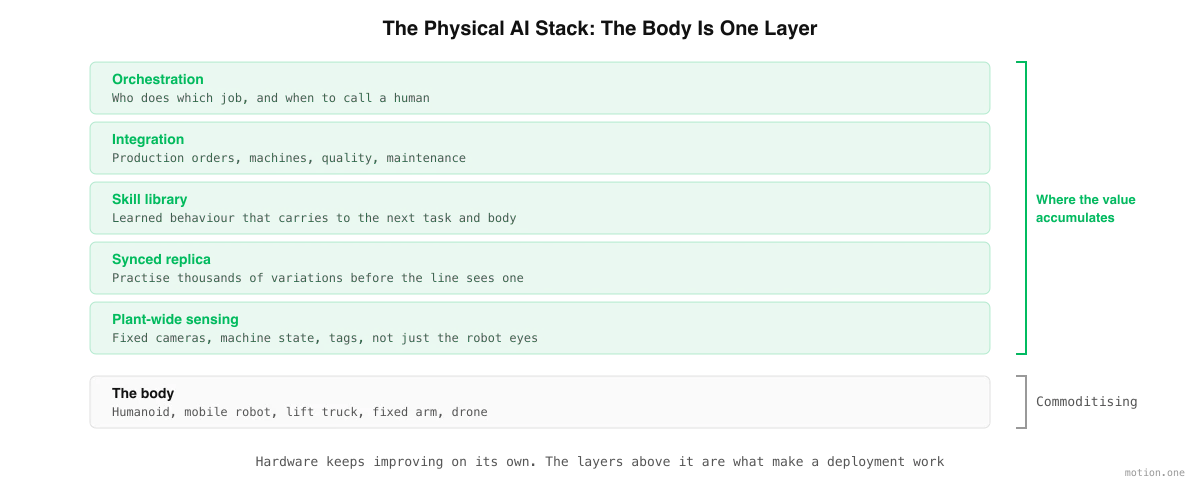
Humanoiden är kroppen, och kroppar håller på att bli en handelsvara. Det svåra är den blandade flottan, den fabriksövergripande sensoriken, den synkroniserade replikan av din linje, det portabla kompetensbiblioteket och orkestreringen som binder samman dem.
Motion1 Inc. ·
Roboten är den del du kan se
Leda en besökare förbi en humanoid robot som arbetar vid en linje och reaktionen är alltid densamma. De tittar på armarna. De tittar på händerna. De frågar vad den kostade. Nästan ingen ställer frågan som faktiskt avgör om utrullningen fungerar, nämligen vad roboten är ansluten till.
Detta är en förståelig blind fläck. Humanoiden är den synliga delen, den rör sig, och den ser ut som framtiden. Men i en fungerande fabrik är roboten en kropp, och en kropp är nästan den enklaste komponenten att köpa. Över hundra tillverkare bygger dem nu, kapaciteten ökar varje kvartal, och priserna faller tillräckligt snabbt för att hårdvara inte kommer att vara begränsningen mycket längre.
Begränsningen är allt som kroppen är fäst vid. Det är vad termen fysisk AI beskriver, och det är värt att förstå ordentligt innan du skriver under något.
Vad fysisk AI faktiskt betyder
Fysisk AI är artificiell intelligens som uppfattar, beslutar och agerar i den fysiska världen snarare än på en skärm.
Skillnaden är viktigare än den låter. En språkmodell som skriver ett dåligt stycke kostar dig ett nytt försök. En modell som driver en maskin som misslyckas i en verklig gång kostar dig en skadad del, en stoppad linje, eller värre. Allt om hur fysisk AI byggs följer från den asymmetrin: den måste lära sig någonstans där misslyckanden är kostnadsfria, den måste veta när den är osäker, och den måste kunna lämna tillbaka jobbet till en person.
En humanoid är en behållare för fysisk AI. Det är inte samma sak, lika lite som en laptop är samma sak som programvara. När du väl separerar de två blir de flesta förvirrande frågorna om humanoid adoption lättare att besvara.
Bortom en kropp: Den blandade flottan
Det första bortom humanoiden är andra kroppar.
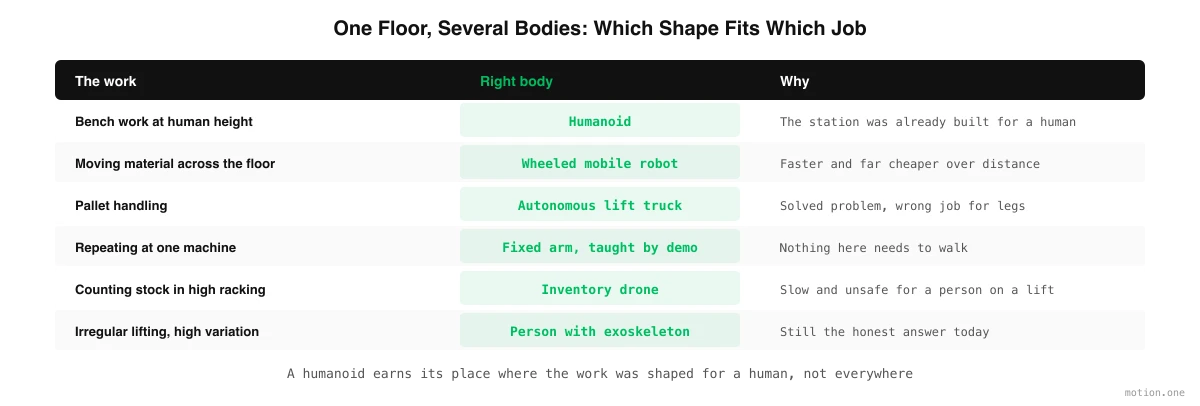
Verkliga anläggningar blir inte helt humanoid-baserade, och varje leverantör som lovar något annat säljer en formfaktor snarare än en lösning. Vad ett moget golv ser ut som är en blandning, där varje form gör det som dess geometri är bra på.
Humanoida robotar förtjänar sin plats där arbetet utformades kring en människa. En bänk i mänsklig höjd, ett verktyg med ett mänskligt grepp, en lucka en mänsklig kropp passar igenom, en uppgift som ändras tre gånger i veckan. På dessa platser är alternativet att bygga om arbetsstationen, och att bygga om arbetsstationen kostar oftast mer än roboten.
Hjulburna mobila robotar flyttar material mellan platser. De är snabbare, billigare och mycket mer energieffektiva vid transport än någon benförsedd maskin, och transport är en stor del av vad människor i ett lager faktiskt ägnar sin dag åt.
Autonoma gaffeltruckar hanterar pallar. En humanoid som lyfter en pall är ett ingenjörsknep. En gaffeltruck som lyfter en pall är ett löst problem.
Fasta armar som lärt sig sin uppgift sitter vid en maskin eller en bänk och repeterar. Den intressanta förändringen här är inte armen, som har funnits i årtionden, utan att armen nu kan läras ut genom demonstration istället för att programmeras rad för rad. Läs mer om den förändringen i hur humanoida robotar lär sig ett fabriksjobb.
Inventeringsdrönare räknar lager i höga ställage, vilket är tråkigt, långsamt och farligt arbete för en person på en lift.
Exoskelett hör också hemma på listan, för för ett stort antal uppgifter är det ärliga svaret idag fortfarande att en person bör göra det, med hjälp.
En seriös fysisk AI-plattform har en åsikt om vilken kropp som får vilken uppgift. En hårdvaruleverantör, per definition, har inte det.
Avkänning som inte sitter på roboten
Det andra bortom humanoiden är perception som inte sitter på roboten.
En robot vet vad dess egna sensorer kan se, vilket är en smal kon framför den, under de sekunder den tittar. Det räcker för att plocka upp en del. Det räcker inte för att driva en anläggning.
För att göra något på anläggningsnivå behöver du en modell av anläggningen, och den kommer från sensorer distribuerade genom byggnaden: fasta kameror över cellerna, djupgivare vid klämpunkterna, vikt- och närvarodata från transportbanden, taggar på pallar och lådor, och maskiner som rapporterar sitt eget tillstånd. Roboten blir då ytterligare en bidragsgivare till en delad bild istället för den enda källan till sanning.
Det är också härifrån det mesta av den verkliga tillförlitligheten kommer. En robot som kan få beskedet "lådan du letar efter flyttades till det andra ställaget" beter sig väldigt annorlunda från en som måste upptäcka det själv.
Replikan av linjen
Det tredje är en synkroniserad kopia av din linje som intelligensen kan öva i.
Ekonomin här är enkel. Att lära sig en uppgift på ett verkligt golv kostar minuter per försök, upptar linjen och riskerar skador. Att lära sig det i en replika kostar millisekunder per försök, kör tusentals variationer parallellt och förstör ingenting. Sedan överförs det inlärda beteendet tillbaka till den verkliga maskinen, vilket är processen som kallas sim-to-real transfer.
Det viktiga ordet är synkroniserad. En engångsskanning av din byggnad åldras dåligt, eftersom fabriker förändras ständigt: en pall flyttas, en maskin byts ut, produktvarianten ändras. En replika som fortsätter att uppdateras från det levande avkänningslagret förblir användbar. En replika som byggdes en gång under säljprocessen blir en skärmsläckare.
Färdighetsbiblioteket är tillgången
Det fjärde, och det som avgör din långsiktiga ekonomi, är biblioteket med inlärda färdigheter.
När en robot lär sig att öppna en specifik kartong, har den färdigheten värde. När den färdigheten överförs till nästa kartong, nästa cell, nästa anläggning och så småningom nästa kropp, blir den en tillgång som ackumuleras. Hela anledningen till att en andra utrullning bör kosta en bråkdel av den första är att det mesta av det som lärdes första gången överförs.
Detta är den del du bör bry dig om att äga. Kroppar deprecieras och byts ut, förmodligen snabbare än någon annan kapitalutrustning du har köpt. Det inlärda beteendet i din verksamhet bör inte vara instängt i vilken maskin som råkade vara på golvet när det fångades. Det argumentet förs utförligt i varför din humanoidplattform inte bör låsa in dig, och det är det enskilt viktigaste att få rätt i ett första kontrakt.
Det följer att datan bakom dessa färdigheter är lika viktig som färdigheterna själva. Inspelningar av hur dina medarbetare arbetar är en beskrivning av din verksamhet. Var de lagras, vem som kan träna på dem, och om de någonsin kan användas för att förbättra en konkurrents robotar är kontraktsfrågor, inte tekniska.
Orkestrering: Att bestämma vem som gör vad
Det femte är det lager som ingen demonstrerar och alla behöver.
När du har mer än en maskin måste något bestämma vilken som tar vilket jobb, i vilken ordning, och vad som händer när en av dem stannar. Det måste hantera överlämningarna mellan kroppar, vilket är där de flesta utrullningar med blandade flottor faller isär: en mobil robot för en låda till en cell, en humanoid lastar av den, en fast arm matar maskinen, och varje lucka i den kedjan lämnar en robot väntande.
Det måste också veta när den ska stanna och fråga. Ett ärligt fysiskt AI-system eskalerar. Det känner igen fallet den inte har sett, det pausar, och det tar in en person, via en fjärroperatör eller en handledare på golvet. Måttet på ett bra system är inte att det aldrig behöver en människa. Det är att listan över saker den behöver en människa för blir allt kortare, och att den aldrig tyst gissar. Vad det lagret behöver göra beskrivs i vad tillverkare faktiskt behöver från flottprogramvara.
Den oglamorösa halvan: Integration
Det sjätte är den del som tar mest kalendertid och får minst uppmärksamhet.
En robot som inte kan läsa produktionsordern är en demo. För att göra verkligt arbete måste den vara ansluten till de system som redan driver din anläggning: produktions- eller lagersystemet som säger vad som behöver tillverkas och vart det ska, styrenheterna på maskinerna den arbetar bredvid, kvalitetssystemet som registrerar vad den kontrollerade, och underhållssystemet som loggar vad den gjorde.
Dessa är inte exotiska problem, men de är specifika för din anläggning, och de är anledningen till att en första utrullning tar månader snarare än dagar. En realistisk tolv till femton veckors integration spenderar mer tid här än på något som involverar robotens händer.
Säkerhet är en systemegenskap
Det sjunde är att säkerheten inte heller sitter på roboten.
En humanoid kan certifieras, och det bör den. Men det du måste göra säkert är cellen: roboten, människorna runt den, maskinen den arbetar bredvid, vägen den går, hastigheterna den rör sig med, och vad som händer när något oväntat kommer in i området. Ändra layouten och du har ändrat säkerhetsfallet, även om roboten är identisk. Lägg till en andra robot och du har ändrat det igen.
Europeiska operatörer bär denna skyldighet själva, och den överförs inte till hårdvaruleverantören. Detaljerna finns i vår guide till säkerhet för humanoida robotar och EU-efterlevnad.
Vad detta betyder när du köper
Om fysisk AI är stacken och humanoiden är ett lager av den, ändras köpfrågorna.
Sluta fråga hur många kilogram den lyfter och hur många timmar batteriet räcker. Dessa siffror kommer att förbättras utan din inblandning. Fråga istället:
- Vem äger de färdigheter roboten lär sig på min anläggning, och kan jag överföra dem till annan hårdvara?
- Var lagras den inspelade datan, och kan den användas för att träna någon annans robotar?
- Vad händer när roboten stöter på ett fall den inte känner till? Stannar den, eller gissar den?
- Om jag lägger till en andra och tredje robot, och de inte är samma modell, driver ett system fortfarande alla dem?
- Vad är din plan för de uppgifter en humanoid har fel form för?
- Hur ansluter detta till de system som redan talar om för min anläggning vad den ska producera?
En leverantör som kan svara på dessa säljer dig fysisk AI. En leverantör som inte kan säljer dig en robot, och du kommer att bygga resten själv.
Den korta versionen
Humanoiden är kroppen, och kroppar blir en handelsvara. Intelligensen som gör en kropp användbar på ett verkligt golv är det inte: den anläggningsomfattande avkänningen, den synkroniserade replikan, det portabla färdighetsbiblioteket, orkestreringen över en blandad flotta, integrationen med de system du redan kör, och ärligheten att lämna tillbaka ett jobb till en person.
Det lagret är där värdet ackumuleras, och det är medvetet oberoende av vems hårdvara du köper. Motion bygger det, och vi börjar med humanoida robotar eftersom det är där arbetet i europeiska fabriker och lager är utformat för en mänsklig kropp idag. Poängen med att bygga det hårdvaruagnostiskt är att när det rätta svaret för en given uppgift visar sig vara en annan form, går inget av det du har lärt dig till spillo.