Bortenfor humanoiden: Hva fysisk AI på et fabrikkgulv faktisk innebærer
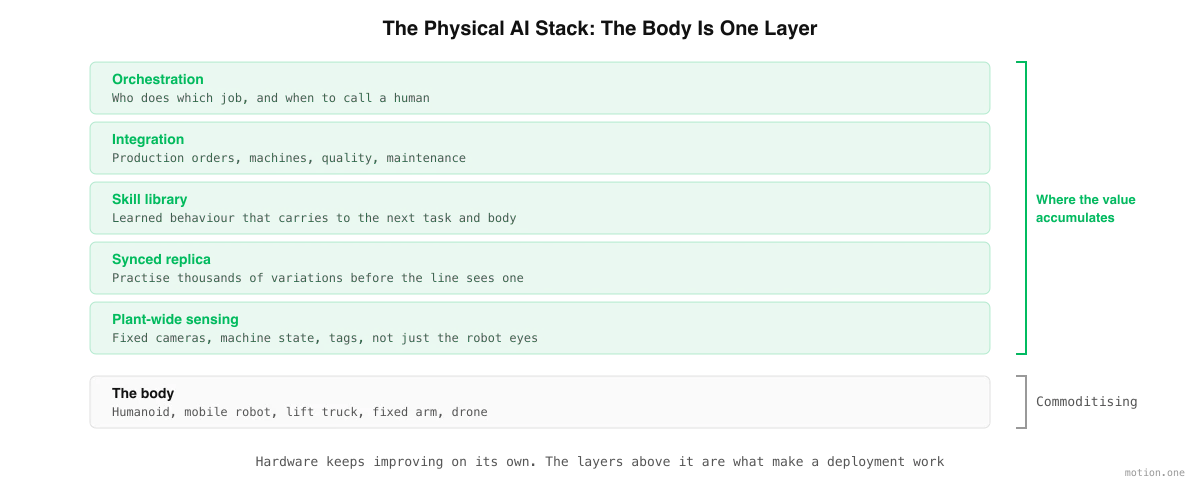
Humanoiden er kroppen, og kropper blir en vare. Utfordringen er den blandede flåten, anleggsomfattende sensorikk, den synkroniserte kopien av produksjonslinjen din, det bærbare ferdighetsbiblioteket og orkestreringen som binder dem sammen.
Motion1 Inc. ·
Roboten er delen du kan se
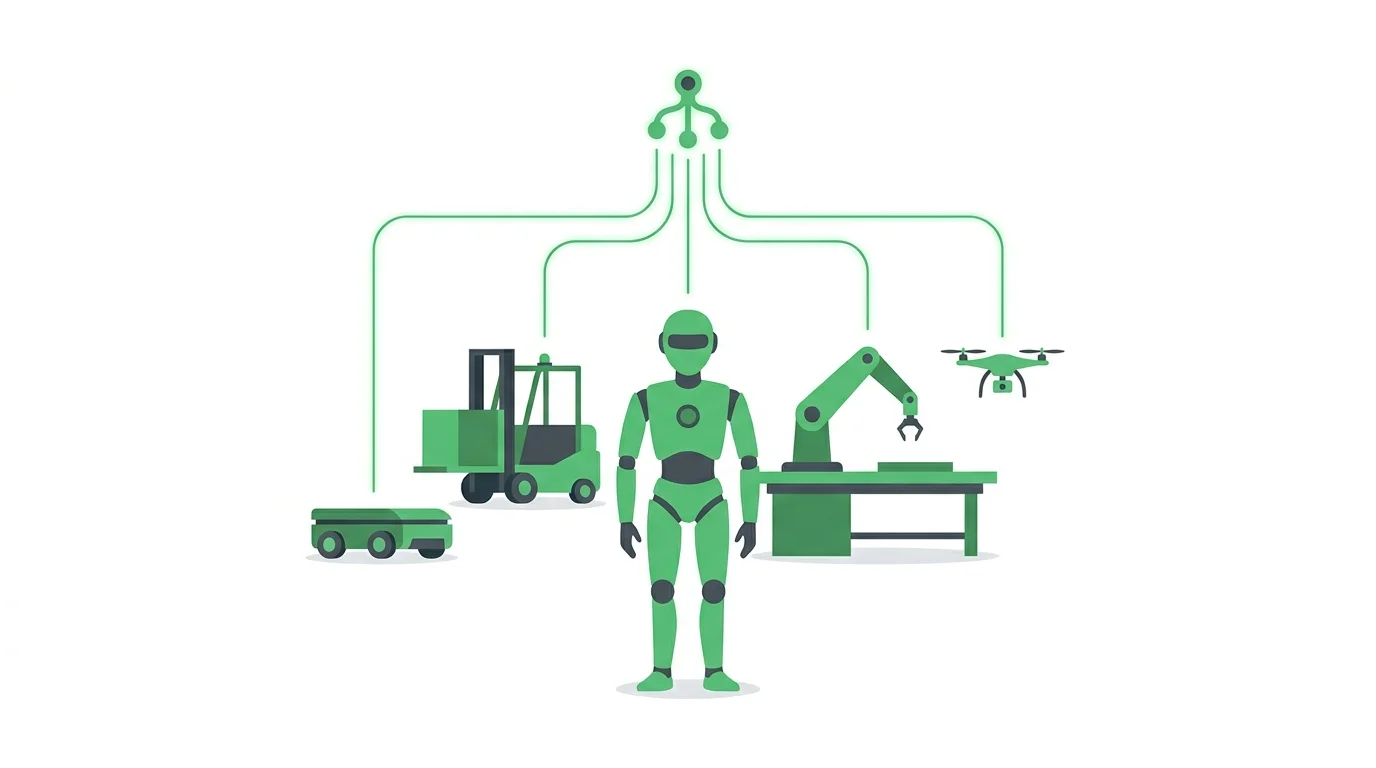
Led en besøkende forbi en humanoid robot som jobber på en linje, og reaksjonen er alltid den samme. De ser på armene. De ser på hendene. De spør hva den kostet. Nesten ingen stiller spørsmålet som faktisk avgjør om utplasseringen fungerer, nemlig hva roboten er koblet til.
Dette er en forståelig blind flekk. Humanoiden er den synlige delen, den beveger seg, og den ser ut som fremtiden. Men i en fungerende fabrikk er roboten en kropp, og en kropp er nesten den enkleste komponenten å kjøpe. Over hundre produsenter bygger dem nå, kapasiteten øker hvert kvartal, og prisene faller raskt nok til at maskinvare ikke vil være begrensningen mye lenger.
Begrensningen er alt kroppen er festet til. Det er det begrepet Physical AI beskriver, og det er verdt å forstå ordentlig før du signerer noe.
Hva Physical AI faktisk betyr
Physical AI er kunstig intelligens som oppfatter, bestemmer og handler i den fysiske verden i stedet for på en skjerm.
Forskjellen betyr mer enn det høres ut som. En språkmodell som skriver et dårlig avsnitt koster deg et nytt forsøk. En modell som driver en maskin som feiler i en ekte gang, koster deg en skadet del, en stoppet linje, eller verre. Alt om hvordan Physical AI er bygget, følger av denne asymmetrien: den må lære et sted der feil er gratis, den må vite når den er usikker, og den må kunne gi jobben tilbake til en person.
En humanoid er en beholder for Physical AI. Det er ikke det samme, like lite som en bærbar datamaskin er det samme som programvare. Når du skiller de to, blir de fleste forvirrende spørsmålene om humanoid-adopsjon lettere å svare på.
Utover én kropp: Den blandede flåten
Det første utover humanoiden er andre kropper.
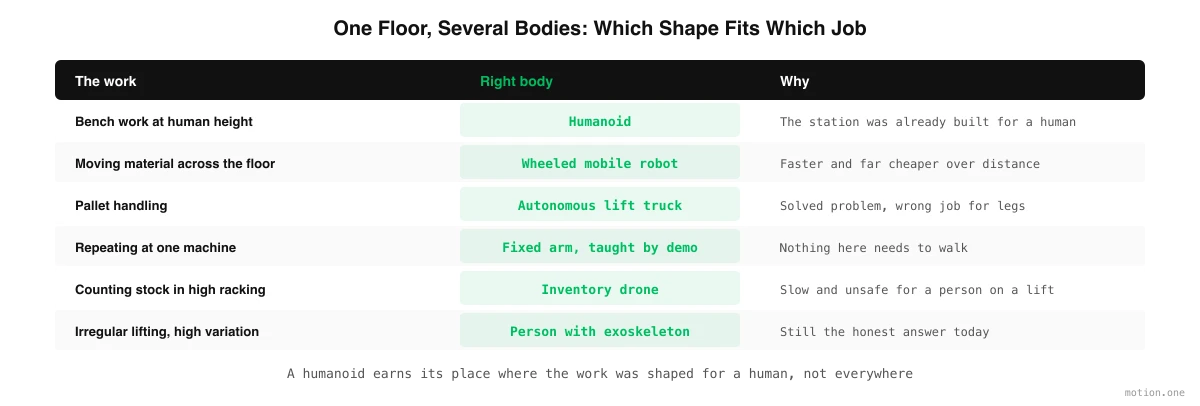
Ekte anlegg ender ikke opp som hel-humanoid, og enhver leverandør som lover noe annet, selger en formfaktor snarere enn en løsning. En moden fabrikkgulv ser ut som en blanding, der hver form gjør det geometrien er god til.
Humanoids fortjener sin plass der arbeidet ble designet rundt et menneske. En benk i menneskehøyde, et verktøy med et menneskelig grep, et gap en menneskekropp passer gjennom, en oppgave som endres tre ganger i uken. På disse stedene er alternativet å bygge om arbeidsstasjonen, og å bygge om arbeidsstasjonen koster vanligvis mer enn roboten.
Mobile roboter på hjul flytter materiale mellom steder. De er raskere, billigere og langt mer energieffektive for transport enn noen maskin med ben, og transport er en stor del av hva folk på et lager faktisk bruker dagen sin på.
Autonome gaffeltrucker håndterer paller. En humanoid som løfter en pall er et ingeniørstunt. En gaffeltruck som løfter en pall er et løst problem.
Faste armer som har lært oppgaven sin sitter ved en maskin eller en benk og gjentar. Den interessante endringen her er ikke armen, som har eksistert i flere tiår, men at armen nå kan læres ved demonstrasjon i stedet for å programmeres linje for linje. Les mer om dette skiftet i hvordan humanoide roboter lærer en fabrikkjobb.
Inventardroner teller lager i høye reoler, noe som er kjedelig, sakte og farlig arbeid for en person på en lift.
Eksoskjeletter hører også med på listen, for for et godt antall oppgaver er det ærlige svaret i dag fortsatt at en person bør gjøre det, med hjelp.
En seriøs Physical AI-plattform har en mening om hvilken kropp som får hvilken oppgave. En maskinvareleverandør har per definisjon ikke det.
Sensing som ikke er på roboten
Det andre utover humanoiden er persepsjon som ikke bor på roboten.
En robot vet hva dens egne sensorer kan se, som er en smal kjegle foran den, i de sekundene den ser. Det er nok til å plukke opp en del. Det er ikke nok til å drive et gulv.
For å gjøre noe på anleggsnivå trenger du en modell av anlegget, og det kommer fra sensorer distribuert gjennom bygningen: faste kameraer over cellene, dybdesensorer ved klempunktene, vekt- og tilstedeværelsesdata fra transportbåndene, tagger på pallene og kassene, og maskiner som rapporterer sin egen tilstand. Roboten blir da en bidragsyter til et delt bilde i stedet for den eneste kilden til sannhet.
Dette er også der mesteparten av den virkelige påliteligheten kommer fra. En robot som kan fortelles "kassen du leter etter flyttet til den andre reolen" oppfører seg veldig annerledes enn en som må oppdage det selv.
Replikaen av linjen
Det tredje er en synkronisert kopi av linjen din som intelligensen kan øve seg i.
Økonomien her er enkel. Å lære en oppgave på et ekte gulv koster minutter per forsøk, opptar linjen og risikerer skade. Å lære det i en replika koster millisekunder per forsøk, kjører tusenvis av variasjoner parallelt, og ødelegger ingenting. Deretter overføres den lærte atferden tilbake til den virkelige maskinen, som er prosessen kjent som sim-to-real transfer.
Det viktige ordet er synkronisert. En engangsskanning av bygningen din eldes dårlig, fordi fabrikker endrer seg konstant: en pall flytter seg, en maskin byttes ut, produktvarianten endres. En replika som fortsetter å oppdatere seg fra det levende sensorlaget, forblir nyttig. En replika som ble bygget én gang under salgsprosessen, blir en skjermsparer.
Ferdighetsbiblioteket er eiendelen
Det fjerde, og det som avgjør din langsiktige økonomi, er biblioteket med lærte ferdigheter.
Når en robot lærer å åpne en spesifikk kartong, har den ferdigheten verdi. Når den ferdigheten overføres til neste kartong, neste celle, neste sted og til slutt neste kropp, blir den en eiendel som akkumuleres. Hele grunnen til at en andre utplassering skal koste en brøkdel av den første, er at det meste av det som ble lært første gang, overføres.
Dette er delen du bør bry deg om å eie. Kropper avskrives og byttes ut, sannsynligvis raskere enn noe annet kapitalutstyr du har kjøpt. Den lærte atferden i din operasjon bør ikke være fanget inne i den maskinen som tilfeldigvis var på gulvet da den ble fanget. Dette argumentet er utførlig beskrevet i hvorfor din humanoidplattform ikke bør låse deg inne, og det er det viktigste å få riktig i en første kontrakt.
Det følger at dataene bak disse ferdighetene er like viktige som ferdighetene selv. Opptak av hvordan dine folk jobber er en beskrivelse av din operasjon. Hvor de lagres, hvem som kan trene på dem, og om de noensinne kan brukes til å forbedre en konkurrents roboter, er kontraktsspørsmål, ikke tekniske.
Orkestrering: Bestemme hvem som gjør hva
Det femte er laget som ingen demonstrerer og alle trenger.
Når du har mer enn én maskin, må noe bestemme hvilken som tar hvilken jobb, i hvilken rekkefølge, og hva som skjer når en av dem stopper. Det må håndtere overleveringene mellom kroppene, som er der de fleste blandede flåte-utplasseringer faller fra hverandre: en mobil robot bringer en kasse til en celle, en humanoid laster den av, en fast arm mater maskinen, og ethvert gap i den kjeden etterlater en robot ventende.
Det må også vite når det skal stoppe og spørre. Et ærlig Physical AI-system eskalerer. Det gjenkjenner tilfellet det ikke har sett, det pauser, og det henter inn en person, via en fjernoperatør eller en veileder på gulvet. Målet på et godt system er ikke at det aldri trenger et menneske. Det er at listen over ting det trenger et menneske for, stadig blir kortere, og at det aldri stille gjetter. Hva dette laget må gjøre, er brutt ned i hva produsenter faktisk trenger fra flåteprogramvare.
Den uglamorøse halvdelen: Integrasjon
Det sjette er den delen som tar mest kalendertid og får minst oppmerksomhet.
En robot som ikke kan lese produksjonsordren er en demo. For å gjøre ekte arbeid må den kobles til systemene som allerede driver anlegget ditt: produksjons- eller lagersystemet som sier hva som skal lages og hvor det skal, kontrollerne på maskinene den jobber ved siden av, kvalitetssystemet som registrerer hva den sjekket, og vedlikeholdssystemet som logger hva den gjorde.
Dette er ikke eksotiske problemer, men de er spesifikke for ditt anlegg, og de er grunnen til at en første utplassering tar måneder i stedet for dager. En realistisk tolv til femten ukers integrasjon bruker mer tid her enn på noe som involverer robotens hender.
Sikkerhet er en systemegenskap
Det syvende er at sikkerhet heller ikke bor på roboten.
En humanoid kan sertifiseres, og det bør den. Men det du må gjøre trygt er cellen: roboten, menneskene rundt den, maskinen den jobber ved siden av, stien den går, hastighetene den beveger seg med, og hva som skjer når noe uventet kommer inn i området. Endre layouten, og du har endret sikkerhetsvurderingen, selv om roboten er identisk. Legg til en andre robot, og du har endret den igjen.
Europeiske operatører bærer denne forpliktelsen selv, og den overføres ikke til maskinvareleverandøren. Detaljene finnes i vår guide til humanoid robotsikkerhet og EU-etterlevelse.
Hva dette betyr når du kjøper
Hvis Physical AI er stakken og humanoiden er ett lag av den, endres kjøpsspørsmålene.
Slutt å spørre hvor mange kilo den løfter og hvor mange timer batteriet varer. Disse tallene vil forbedres uten din involvering. Spør i stedet:
- Hvem eier ferdighetene roboten lærer på mitt anlegg, og kan jeg ta dem med til annen maskinvare?
- Hvor bor de innspilte dataene, og kan de brukes til å trene andres roboter?
- Hva skjer når roboten møter et tilfelle den ikke kjenner? Stopper den, eller gjetter den?
- Hvis jeg legger til en andre og tredje robot, og de ikke er samme modell, kjører ett system fortsatt alle sammen?
- Hva er planen din for oppgavene en humanoid har feil form for?
- Hvordan kobles dette til systemene som allerede forteller anlegget mitt hva det skal produsere?
En leverandør som kan svare på disse, selger deg Physical AI. En leverandør som ikke kan, selger deg en robot, og du må bygge resten selv.
Den korte versjonen
Humanoiden er kroppen, og kropper blir en handelsvare. Intelligensen som gjør en kropp nyttig på et ekte gulv er ikke: den anleggsdekkende sensing, den synkroniserte replikaen, det bærbare ferdighetsbiblioteket, orkestreringen på tvers av en blandet flåte, integrasjonen med systemene du allerede kjører, og ærligheten til å gi en jobb tilbake til en person.
Dette laget er der verdien akkumuleres, og det er bevisst uavhengig av hvilken maskinvare du kjøper. Motion bygger det, og vi starter med humanoider fordi det er der arbeidet i europeiske fabrikker og varehus er formet for en menneskekropp i dag. Poenget med å bygge det maskinvareagnostisk er at når det riktige svaret for en gitt oppgave viser seg å være en annen form, er ingenting av det du har lært bortkastet.