Як розгорнути гуманоїдні роботи на виробництві без інженерів-робототехніків
Field Deployment Engineers від Motion навчають робота виконувати Ваші завдання та навчають Вашу команду працювати поруч з ним – розгортайте та масштабуйте без інженерів-робототехніків у штаті.
Motion1 Inc. ·
Виробничий сектор стикається з парадоксом. Попит на автоматизацію ніколи не був вищим, проте інженерів, необхідних для її впровадження, ніколи не було так важко знайти. Гуманоїдні роботи - машини загального призначення, які можуть орієнтуватися в робочих просторах, розроблених людиною, та виконувати широкий спектр фізичних завдань - входять на заводи прискореними темпами. Вони є найчіткішим прикладом фізичного AI на сьогодні: штучний інтелект, який сприймає, приймає рішення та діє у фізичному світі, а не на екрані. Але традиційна модель розгортання передбачає те, чого більшість виробників просто не мають: команду інженерів-робототехніків.
Це припущення змінюється. Нова модель розгортання дозволяє галузевим експертам - керівникам заводів, інженерам-технологам та керівникам операцій, які розуміють роботу, - розміщувати гуманоїдних роботів на виробництві без найму команди робототехніків. Field Deployment Engineers навчають робота завданням, які визначають ці експерти, та навчають їхніх операторів працювати поруч з ним. Ця стаття пояснює, як це працює, що для цього потрібно та що виробники повинні знати, перш ніж розпочати.
---
Дефіцит талантів у робототехніці: Чому знайти інженерів майже неможливо
Глобальний дефіцит інженерів-робототехніків не є тимчасовою проблемою найму. Це структурне обмеження. Університети випускають лише частину фахівців, яких вимагає ринок, а ті, хто закінчує навчання, переважно поглинаються технологічними компаніями, оборонними підрядниками та дослідницькими лабораторіями. Виробничий сектор - особливо малі та середні підприємства - залишається конкурувати за кадровий резерв, який ледь існує.
Згідно з аналізами робочої сили в галузі, розрив між відкритими вакансіями в робототехніці та кваліфікованими кандидатами розширюється щороку з 2022 року. У Західній Європі ситуація особливо гостра: старіння робочої сили, зменшення кількості студентів на технічних програмах та інтенсивна транскордонна конкуренція за таланти означають, що середній виробник у Німеччині чи Нідерландах може чекати дванадцять місяців або більше, щоб заповнити одну інженерну посаду в робототехніці.
Цей дефіцит талантів не просто уповільнює впровадження. Він створює залежність. Виробники, яким вдається найняти інженера-робототехніка, стають операційно залежними від цієї особи. Коли вони йдуть - а на такому конкурентному ринку це часто трапляється - вся програма автоматизації зупиняється.
Висновок простий: якщо розгортання гуманоїдних роботів вимагає інженерів-робототехніків, більшість виробників ніколи їх не розгорнуть. Галузь потребує іншої моделі.
---
Старий шлях проти нового шляху: Написання коду проти навчання робота
Традиційне програмування роботів - це спеціалізована дисципліна. Воно включає написання планів руху мовами, такими як Python або C++, налаштування інтеграції датчиків, налаштування контурів керування, побудову скінченних автоматів та налагодження поведінки в симуляції перед перенесенням на апаратне забезпечення. Кожна робототехнічна платформа має свій власний SDK, свої власні конвенції та свої власні режими відмов. Навіть досвідчені інженери-програмісти стикаються зі значною кривою навчання при переході в робототехніку.
Це старий шлях: пишіть код, компілюйте, симулюйте, тестуйте, розгортайте, налагоджуйте, повторюйте. Він працює, але вимагає експертизи, до якої більшість виробників не мають доступу.
Новий шлях замінює внутрішню роботу з робототехніки розгорнутою послугою. Замість написання плану руху, керівник заводу описує завдання Field Deployment Engineer, який навчає робота цьому завданню, доки він не виконуватиме його автономно. AI Workflow Builder налаштовує кожен робочий процес та інтегрує гуманоїда в конкретний сценарій використання, і кожен робочий процес перевіряється в симуляції, перш ніж він потрапить на виробництво. Галузевий експерт залишається контролювати те, що робить робот. Команда розгортання займається тим, як це робиться.
Це не спрощення старого процесу. Це принципово інший поділ праці. Людині, яка розуміє виробничий процес, більше не потрібно наймати та утримувати інженера-робототехніка, щоб запустити машину на лінію. Ця експертиза надходить з розгортанням і залишається з ним.
---
Як AI Workflow Builder налаштовує завдання робота
AI Workflow Builder - це програмний шар, який знаходиться між сценарієм використання замовника та апаратним забезпеченням робота. Field Deployment Engineers використовують його для виконання кількох функцій, які раніше були виключною прерогативою внутрішньої інженерної команди:
Захоплення завдання. Робота починається з власного опису завдання замовником - "Підняти компонент з конвеєрної стрічки, візуально оглянути його та помістити у відповідний контейнер на основі класу якості" - разом з егоцентричними записами операторів, які його виконують. Конструктор розкладає це на структуровану послідовність дій, які може виконати робот.
Планування руху. Для кожної дії в послідовності платформа генерує плани руху, які враховують фізичні можливості робота, геометрію робочого простору, уникнення перешкод та обмеження ефективності. Це робота, яка традиційно вимагала інженера з керування з глибокими знаннями кінематики та динаміки.
Інтеграція датчиків. Сучасні гуманоїдні роботи оснащені камерами, датчиками сили, LiDAR та іншими системами сприйняття. Workflow Builder налаштовує, як ці датчики використовуються для кожного завдання - які відеопотоки з камер обробляти, які порогові значення сили встановлювати, як інтерпретувати візуальні дані для перевірки якості - без написання виробником жодного рядка інтеграційного коду.
Валідація та перевірка безпеки. Перш ніж будь-яке завдання досягне фізичного робота, платформа запускає його через симуляцію та перевірку безпеки. Вона перевіряє на зіткнення, перевіряє, чи знаходяться межі сили в безпечних діапазонах, забезпечує повну послідовність завдань та позначає потенційні проблеми для перегляду людиною.
Безперервне навчання. Коли робот виконує завдання, платформа збирає дані про продуктивність і використовує їх для уточнення того, як будуть налаштовані майбутні робочі процеси. З часом система краще справляється з конкретним розташуванням, асортиментом деталей та операційним контекстом кожного об'єкта. Ці дані залишаються власністю замовника.
Результатом є система, де експертиза в робототехніці знаходиться на платформі та в команді розгортання, а не в штаті заводу. Замовник надає галузеві знання - що має відбуватися на заводському цеху. Motion надає знання з робототехніки - як це зробити безпечно та ефективно.
---
Від описаного завдання до дії робота: Конвеєр розгортання
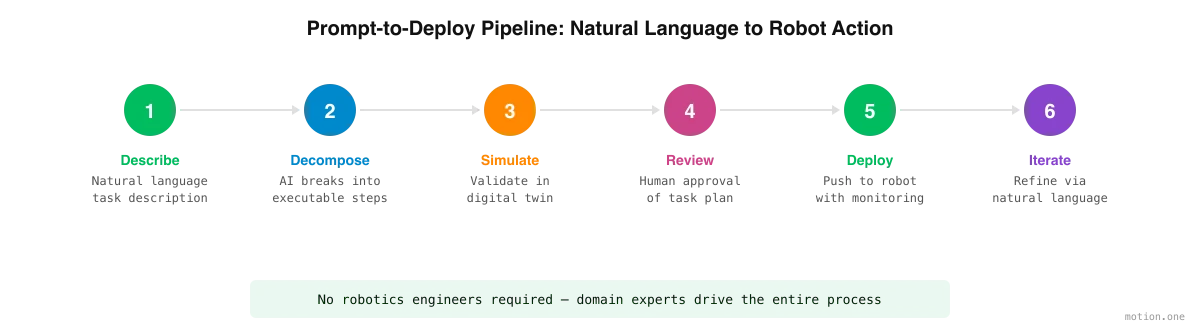
Процес переходу від описаного завдання до розгорнутого завдання робота зазвичай слідує послідовному конвеєру:
Крок 1: Захоплення завдання. Оператор описує завдання і, якщо це допомагає, записується під час його виконання. Опис може бути як високорівневим, наприклад, "сортувати вхідні деталі за розміром", так і специфічним, наприклад, "підняти предмети з позиції A, повернути на 90 градусів і розмістити в позиції B етикеткою вгору". Field Deployment Engineer працює як з описом, так і з записом, звертаючись до оператора щоразу, коли завдання є неоднозначним.
Крок 2: Декомпозиція завдання. Workflow Builder розбиває завдання на дискретні, виконувані кроки. Для завдання сортування це може включати: наближення до конвеєра, ідентифікація деталі, вимірювання розмірів, класифікація за категорією розміру, підбір, навігація до правильного контейнера, розміщення. Кожен крок зіставляється з можливостями робота.
Крок 3: Симуляція. Повна послідовність завдань виконується в цифровому двійнику робочого простору. Оператор може спостерігати за симульованим виконанням, виявляти проблеми та уточнювати опис завдання. Саме тут виявляється більшість помилок - ще до того, як фізичний робот взагалі почне рухатися.
Крок 4: Перегляд та затвердження людиною. Платформа представляє оператору перевірений план завдання для затвердження. Критичні параметри - обмеження швидкості, порогові значення сили, зони виключення - виділяються для явного підтвердження. Ніщо не розгортається без підтвердження людиною.
Крок 5: Розгортання. Затверджене завдання передається роботу. Виконання починається з посиленого моніторингу. Платформа відстежує продуктивність у реальному часі та може автоматично призупинити роботу робота, якщо виявлено аномалії.
Крок 6: Ітерація. На основі реальної продуктивності завдання уточнюється. "Уповільнити під час кроку розміщення" або "додати паузу після перевірки для ручного втручання" - це ті види коригувань, які раніше вимагали від внутрішнього інженера переписати код. Тепер це запит до команди розгортання, застосований у Workflow Builder та повторно перевірений у симуляції, перш ніж зміна потрапить на виробництво.
---
Що насправді означає "Не потрібна експертиза в робототехніці" на практиці
Важливо бути точним щодо цього твердження. "Не потрібна експертиза в робототехніці" не означає "не потрібна жодна експертиза". Ефективне розгортання гуманоїдних роботів все ще вимагає глибоких знань - це просто інший вид знань.
Люди, які найкраще підходять для розгортання роботів у виробничому середовищі, це ті, хто вже розуміє це середовище: інженери-технологи, які знають робочий процес, менеджери з якості, які розуміють критерії перевірки, керівники операцій, які знають, де виникають вузькі місця та де автоматизація додає найбільшу цінність.
Що їм не потрібно знати, це як писати вузли ROS, налаштовувати PID-контролери або конфігурувати моделі URDF. Їм не потрібно розуміти зворотну кінематику або писати конвеєри комп'ютерного зору. Field Deployment Engineers Motion та Workflow Builder займаються всім цим.
На практиці "не потрібна експертиза в робототехніці" означає:
- Без програмування. Завдання описуються людьми, які їх виконують, а потім налаштовуються в Workflow Builder Field Deployment Engineers.
- Без машинобудування. Платформа керує плануванням руху та фізичними обмеженнями.
- Без ступеня з інформатики. Інтеграція датчиків, сприйняття та логіка прийняття рішень керуються платформою та командою розгортання.
- Галузева експертиза є важливою. Оператор повинен розуміти виробничий процес, стандарти якості, вимоги безпеки та операційний контекст. Ці знання не можуть бути передані на аутсорсинг - це вхідні дані, від яких залежить все розгортання.
Зміна полягає в переході від експертизи в робототехніці до експертизи в процесах. Люди, які найближче до роботи, стають тими, навколо кого навчається робот, і тими, хто вирішує, що він робитиме далі.
---
Роль симуляції та цифрових двійників
Симуляція не є необов'язковою в цій моделі - вона є фундаментальною. Коли на заводі немає інженера-робототехніка, Вам потрібен механізм для виявлення помилок, перш ніж вони потраплять у фізичний світ. Цей механізм - цифровий двійник.
Цифровий двійник - це віртуальна копія фізичного робочого простору - заводський цех, конвеєрні системи, зони зберігання, сам робот. Робочі процеси, створені для робота, спочатку виконуються в цьому віртуальному середовищі, де збої не коштують нічого, а ітерація відбувається швидко.
Для виробників, які розгортають без інженерів-робототехніків, цифровий двійник надає кілька критично важливих функцій:
Експерименти без ризику. Оператори можуть спробувати різні конфігурації завдань, протестувати граничні випадки та дослідити сценарії "що, якщо" без будь-якого ризику для обладнання, продуктів або персоналу.
Візуальна валідація. Нетехнічні оператори можуть спостерігати за симульованим завданням і негайно бачити, чи робить робот те, що вони задумали. Цей візуальний зворотний зв'язок замінює перегляд коду, який зазвичай виконував би внутрішній інженер.
Бенчмаркінг продуктивності. Симуляція надає оцінки часу циклу, виявляє потенційні вузькі місця та допомагає операторам оптимізувати послідовності завдань, перш ніж перейти до фізичного розгортання.
Генерація навчальних даних. Середовище симуляції генерує синтетичні дані, які покращують здатність ШІ обробляти варіації в реальному світі - різні орієнтації деталей, умови освітлення або несподівані перешкоди.
Якість цифрового двійника безпосередньо впливає на надійність розгортання. Провідні платформи інтенсивно інвестують у фізично точні симуляційні двигуни, які моделюють не лише геометрію, а й властивості матеріалів, тертя, деформацію та шум датчиків. Чим ближче двійник відповідає реальності, тим менше несподіванок виникає під час фізичного розгортання.
---
Стек навчання: VLA, моделі світу та навчання з підкріпленням
Чому все це можливо зараз, коли п'ять років тому це було неможливо? Тому що спосіб навчання роботів змінився. Три складові, кожна з яких є публічним дослідницьким проривом останніх кількох років, роблять модель розгортання працездатною:
Моделі зору-мови-дії (VLA). VLA - це єдина нейронна мережа, яка приймає те, що бачить робот, та опис завдання, і видає моторні команди для його виконання. Це технологія, що стоїть за всім переходом "покажи, а не програмуй": оскільки модель безпосередньо пов'язує сприйняття, мову та дію, робота можна навчити на демонстраціях завдання, а не програмувати за допомогою написаного вручну коду руху. Саме тому записи оператора від першої особи взагалі є корисним навчальним матеріалом.
Моделі світу. Модель світу - це система AI, яка навчилася, як поводиться фізична сцена - як об'єкти рухаються, падають, складаються та реагують на контакт. Моделі світу роблять цифрові двійники чимось більшим, ніж просто красивими анімаціями: робот може відпрацьовувати завдання через тисячі симульованих варіацій, включаючи ситуації, які ніколи не зустрічалися в записах, оскільки симуляція передбачає правдоподібну фізику, а не відтворює фіксовані сценарії.
Навчання з підкріпленням. Демонстрації дають роботу початкову поведінку; навчання з підкріпленням її вдосконалює. У симуляції робот знову і знову намагається виконати завдання, оцінюється за важливими критеріями - рівень успіху, час циклу, безпечні межі сили - і оновлює себе до того, що дає хороші результати. Ось як поведінка переходить від "приблизно того, що показала людина" до надійної на виробничому рівні якості, і як вона продовжує покращуватися завдяки допоміжним запускам під час розгортання.
Жодна з цих технік не належить жодній компанії - вони є сучасним станом мистецтва в навчанні роботів. Для виробника важливо те, що разом вони замінюють те, що раніше було вузьким місцем: інженера, який писав код для конкретного завдання. Робот вивчає завдання; інженери, які відвідують Ваш об'єкт, тут, щоб навчити його, а не програмувати.
---
Телеоперація: міст від симуляції до автономії
Симуляція виявляє більшість помилок, але жоден цифровий двійник не передбачає всього, що реальний виробничий день кидає на робота. Цей пробіл заповнюється на виробництві. Під час розгортання інженери телекерують гуманоїдом через граничні випадки, які симуляція не могла повністю передбачити - неправильно маркована деталь, кривий піддон, контейнер, що прибуває напіввідкритим.
Телеоперація виконує дві роботи одночасно. Вона підтримує рух лінії, поки робот ще навчається, оскільки людина залучена саме в тих ситуаціях, які робот ще не може обробити самостійно. І вона генерує найцінніші навчальні дані: кожен допоміжний запуск є демонстрацією правильної поведінки, яка повертається до навичок робота. Протягом розгортання баланс зміщується - допоміжні запуски стають рідшими, автономні запуски стають нормою, доки робот не стане самостійним.
Ніщо з цього не вимагає від когось із персоналу замовника керувати роботом. Телеоперація, як і решта роботи з робототехніки, надходить з командою розгортання і залишає після себе робота, який більше її не потребує.
---
Реальне розгортання: як виглядає процес без інженерів
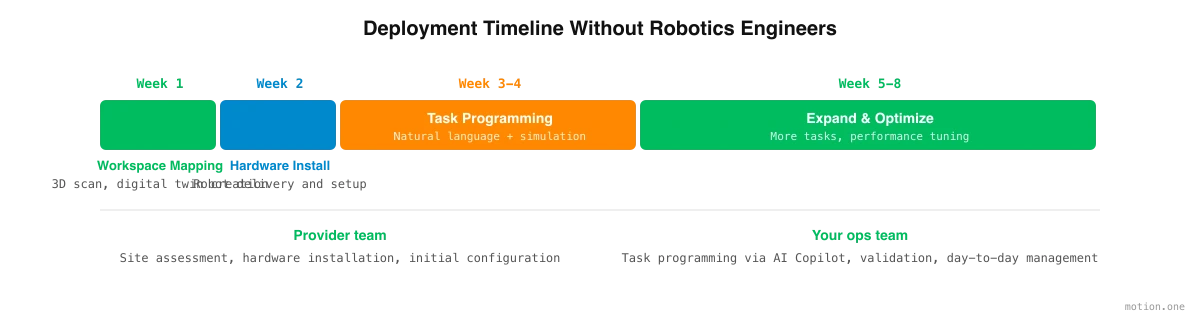
Ось як виглядає типова інтеграційна місія для середнього виробника без інженера-робототехніка в штаті:
Тижні 1-2: Оцінка об'єкта та картографування робочого простору. Команда розгортання проводить оцінку об'єкта - на місці або віддалено за допомогою 3D-сканування. Фізичний робочий простір оцифровується для створення цифрового двійника, а ключові робочі процеси документуються та пріоритезуються.
Тижні 3-4: Встановлення обладнання та захоплення завдання. Гуманоїдний робот доставляється та фізично встановлюється командою розгортання, подібно до того, як сьогодні постачальники промислового обладнання здійснюють встановлення. Паралельно оператори описують свої завдання та записуються під час їх виконання - це вихідний матеріал, з якого починається навчання. Постійний інженерний персонал не потрібен.
Тижні 5-10: Навчання, симуляція та допоміжна робота. Field Deployment Engineers навчають робота завданням замовника, починаючи з найпростіших та найбільш повторюваних. Кожен робочий процес відпрацьовується в цифровому двійнику, переглядається операційною командою та уточнюється, перш ніж він потрапить на виробництво. На самому виробництві інженери телекерують роботом через граничні випадки, що залишилися, і кожен допоміжний запуск наближає завдання до автономії. Перші завдання зазвичай включають підбір та розміщення, палетизацію або базову обробку матеріалів - високооб'ємну, низьковаріативну роботу, яка забезпечує негайний ROI.
Тижні 11-15: Передача автономії та оптимізація. Допоміжні запуски поступово припиняються, коли робот бере на себе управління. Команда розширюється до більш складних робочих процесів - завдань інспекції, операцій комплектування, обслуговування машин - і оператори навчаються кожному з них, коли він запускається. Дані про продуктивність з ранніх завдань покращують точність для наступних.
Постійно: Моніторинг та ітерація. Платформа флоту відстежує продуктивність завдань, використання роботів, рівень помилок та сповіщення про технічне обслуговування. Операційний персонал позначає зміни, коли змінюються виробничі вимоги - нова продуктова лінія, змінений робочий процес, сезонне зміщення обсягів. Ці коригування вносяться в Workflow Builder та повторно перевіряються в симуляції, без найму інженера заводом.
Протягом місії замовник відстежує прогрес і надає всі затвердження в безпечному онлайн-порталі, а не в електронних листах. Типова інтеграційна місія триває від 12 до 15 тижнів від оцінки об'єкта до автономної роботи, з Field Deployment Engineer на місці протягом усього періоду. Порівняйте це з традиційною моделлю, де найм лише інженера-робототехніка може зайняти від трьох до шести місяців - ще до початку будь-яких робіт з розгортання.
---
Безпека та відповідність без спеціалізованого персоналу
Безпека є найпоширенішою проблемою, яку виробники піднімають, розглядаючи розгортання без інженерів-робототехніків. Це законне занепокоєння - і те, що сучасні платформи AI розроблені для безпосереднього вирішення.
Вбудовані рамки безпеки. Платформа забезпечує дотримання обмежень безпеки на системному рівні, а не на рівні користувача. Обмеження швидкості, порогові значення сили, зони виключення та поведінка аварійної зупинки налаштовуються відповідно до галузевих стандартів і не можуть бути перевизначені інструкціями на рівні завдання. Жодна конфігурація робочого процесу не може змусити робота рухатися швидше, ніж дозволяють безпечні межі.
Автоматизація відповідності нормативним вимогам. Стандарти, такі як ISO 10218 (безпека промислових роботів) та ISO/TS 15066 (безпека спільних роботів), визначають конкретні вимоги до обмеження сили, зниження швидкості та контрольованої зупинки з оцінкою безпеки. Платформа кодує ці вимоги безпосередньо, забезпечуючи відповідність кожного плану завдання за замовчуванням.
Підтримка оцінки ризиків. Платформа може генерувати документацію з оцінки ризиків на основі налаштованих завдань та робочого простору - такий вид документації, який вимагають регуляторні органи та інспектори з безпеки праці. Це не замінює належного аудиту безпеки, але надає структуровану відправну точку, яку традиційно мав би створити інженер з безпеки.
Виявлення аномалій. Під час роботи платформа безперервно відстежує відхилення від очікуваної поведінки. Якщо робот стикається з несподіваним опором, якщо показник датчика виходить за межі нормального діапазону, або якщо людина входить у заборонену зону, система реагує автоматично - уповільнюючи, зупиняючи або сповіщаючи оператора - без необхідності будь-кому на заводі налаштовувати ці реакції.
Аудиторські сліди. Кожне визначення завдання, результат симуляції, затвердження та подія розгортання реєструються. Це створює повний аудиторський слід для дотримання нормативних вимог, розслідування інцидентів та безперервного вдосконалення.
Ключова ідея полягає в тому, що експертиза з безпеки, як і експертиза з робототехніки, знаходиться на платформі та в команді розгортання, а не вимагається від оператора. Відповідальність оператора полягає в точному описі завдання та операційного контексту. Відповідальність платформи полягає в забезпеченні безпечного виконання цього завдання.
---
Початок роботи: що потрібно знати виробникам
Для виробників, які розглядають цей шлях, ось практичні міркування:
Почніть з правильних завдань. Не кожне виробниче завдання однаково підходить для початкового розгортання гуманоїдного робота. Почніть із завдань, які є повторюваними, фізично складними та чітко визначеними: обробка матеріалів, палетизація, базова інспекція, обслуговування машин. Ці завдання забезпечують найшвидший ROI та надають операційний досвід, необхідний для вирішення більш складних робіт пізніше.
Оцініть свій робочий простір. Гуманоїдні роботи працюють у середовищах, розроблених людиною, але їм все ще потрібен достатній простір, відповідне освітлення для систем зору та стабільні поверхні. Більшість сучасних заводів відповідають цим вимогам, але попередня оцінка перед розгортанням є важливою.
Визначте своїх галузевих експертів. Люди, які будуть програмувати та керувати роботами, повинні бути тими, хто найкраще розуміє роботу. Зазвичай це інженер-технолог, старший оператор або менеджер з виробництва - хтось, хто може чітко сформулювати, що має відбутися, та оцінити, чи відповідає результат стандартам якості.
Заздалегідь узгодьте критерії успіху. Вирішіть до початку розгортання, як виглядає успіх: які завдання, яка пропускна здатність, який рівень якості. Письмові критерії успіху забезпечують чесність обох сторін і перетворюють рішення наприкінці пілотного проекту на вимірювання, а не на дебати.
Плануйте управління змінами. Впровадження роботів змінює робочі процеси, а також те, як люди ставляться до своєї роботи. Прозора комунікація про те, що робитиме робот (повторювані, фізично складні завдання) і що робитимуть люди (нагляд, забезпечення якості, робота з вищою цінністю), є важливою для успішного впровадження.
Оцінюйте постачальників за підтримкою розгортання, а не лише за технологією. Програмне забезпечення - це лише частина рівняння. Оцінюйте постачальників за повнотою їхньої підтримки розгортання: оцінка об'єкта, встановлення обладнання, початкова допомога в програмуванні завдань, навчання та постійна підтримка. Найкраща технологія нічого не варта без надійного шляху від покупки до виробництва.
Думайте про лізинг, а не про покупку. Економіка розгортання гуманоїдних роботів змінюється. 36-місячна операційна оренда з включеним обслуговуванням, програмним забезпеченням для флоту та страхуванням - і опцією викупу наприкінці - перетворює робота на передбачувані операційні витрати, а не на капітальні інвестиції. Це усуває початковий фінансовий бар'єр та узгоджує витрати з наданням цінності.
Вікно переваг відкрито зараз. Виробники, які розгортають гуманоїдних роботів сьогодні - навіть без інженерів-робототехніків у штаті - створять операційні можливості та інституційні знання, які з часом накопичуватимуться. Ті, хто чекає на "ідеальні" умови, "правильний" найм або "зрілу" технологію, виявляться назавжди позаду.
Роботи готові. Модель розгортання готова. Питання в тому, чи готова Ваша операція дозволити людям, які розуміють роботу, визначати, що роблять машини.