Как да внедрите хуманоидни роботи в производството без инженери по роботика
Field Deployment Engineers на Motion обучават робота за Вашите задачи и обучават Вашия екип да работи заедно с него – внедрявайте и мащабирайте без инженери по роботика на щат.
Motion1 Inc. ·
Производственият сектор е изправен пред парадокс. Търсенето на автоматизация никога не е било по-високо, но инженерите, необходими за нейното внедряване, никога не са били по-трудни за намиране. Хуманоидните роботи – машини с общо предназначение, които могат да се ориентират в работни пространства, проектирани от хора, и да изпълняват широк спектър от физически задачи – навлизат във фабриките с ускорени темпове. Те са най-ясният пример досега за физически AI: изкуствен интелект, който възприема, взема решения и действа във физическия свят, а не на екран. Но традиционният модел на внедряване предполага нещо, което повечето производители просто нямат: екип от инженери по роботика.
Това предположение се променя. Нов модел на внедряване дава възможност на експерти в областта – ръководителите на заводи, инженерите по процеси и ръководителите на операции, които разбират работата – да внедрят хуманоидни роботи на производствената линия, без да наемат екип по роботика. Field Deployment Engineers обучават робота за задачите, които тези експерти дефинират, и обучават техните оператори да работят заедно с него. Тази статия обяснява как работи това, какво изисква и какво трябва да знаят производителите, преди да започнат.
---
Пропастта в таланта по роботика: Защо намирането на инженери е почти невъзможно
Глобалният недостиг на инженери по роботика не е временно предизвикателство при наемането. Това е структурно ограничение. Университетите произвеждат малка част от специалистите, които пазарът изисква, а завършилите са преобладаващо поглъщани от технологични компании, отбранителни изпълнители и изследователски лаборатории. Производственият сектор – особено малките и средни предприятия – е оставен да се конкурира за кадрови ресурс, който почти не съществува.
Според анализи на работната сила в индустрията, пропастта между свободните позиции по роботика и квалифицираните кандидати се е разширявала всяка година от 2022 г. насам. В Западна Европа ситуацията е особено остра: застаряваща работна сила, намаляващ брой записани в технически програми и интензивна трансгранична конкуренция за таланти означават, че среден производител в Германия или Нидерландия може да чака дванадесет месеца или повече, за да запълни една-единствена инженерна позиция по роботика.
Тази пропаст в таланта не само забавя внедряването. Тя създава зависимост. Производителите, които все пак успеят да наемат инженер по роботика, стават оперативно зависими от този индивид. Когато те напуснат – а на толкова конкурентен пазар това често се случва – цялата програма за автоматизация спира.
Изводът е ясен: ако внедряването на хуманоидни роботи изисква инженери по роботика, повечето производители никога няма да ги внедрят. Индустрията се нуждае от различен модел.
---
Старият начин срещу новият начин: Писане на код срещу обучение на робота
Традиционното програмиране на роботи е специализирана дисциплина. То включва писане на планове за движение на езици като Python или C++, конфигуриране на сензорни интеграции, настройване на контролни вериги, изграждане на крайни автомати и отстраняване на грешки в поведението в симулация, преди да се прехвърли към хардуера. Всяка роботна платформа има свой собствен SDK, свои собствени конвенции и свои собствени режими на отказ. Дори опитни софтуерни инженери се сблъскват със стръмна крива на обучение, когато навлизат в роботиката.
Това е старият начин: пишете код, компилирате, симулирате, тествате, внедрявате, отстранявате грешки, повтаряте. Работи, но изисква експертиза, до която повечето производители нямат достъп.
Новият начин заменя вътрешната работа по роботика с внедрена услуга. Вместо да пише план за движение, ръководител на завод описва задачата на Field Deployment Engineer, който обучава робота за тази задача, докато той не я изпълнява автономно. AI Workflow Builder конфигурира всеки работен процес и интегрира хуманоида в конкретния случай на употреба, като всеки работен процес се валидира в симулация, преди да достигне до производствената линия. Експертът в областта остава в контрол над това какво прави роботът. Екипът по внедряване се грижи за това как го прави.
Това не е опростяване на стария процес. Това е фундаментално различно разделение на труда. Човекът, който разбира производствения процес, вече не е необходимо да наема и задържа инженер по роботика, за да въведе машина в линията. Тази експертиза пристига с внедряването и остава с него.
---
Как AI Workflow Builder конфигурира задача на робот
AI Workflow Builder е софтуерен слой, който стои между случая на употреба на клиента и хардуера на робота. Field Deployment Engineers го използват за изпълнение на няколко функции, които преди това бяха изключителен домейн на вътрешен инженерен екип:
Заснемане на задача. Работата започва от собственото описание на задачата от клиента – „Вземете компонента от конвейерната лента, инспектирайте го визуално и го поставете в подходящия контейнер въз основа на класа на качество“ – заедно с егоцентрични записи на оператори, които я изпълняват. Builder-ът разлага това в структурирана последователност от действия, които роботът може да изпълни.
Планиране на движение. За всяко действие в последователността платформата генерира планове за движение, които отчитат физическите възможности на робота, геометрията на работното пространство, избягването на препятствия и ограниченията за ефективност. Това е работата, която традиционно изискваше инженер по управление с дълбоки познания по кинематика и динамика.
Интеграция на сензори. Модерните хуманоидни роботи са оборудвани с камери, силови сензори, LiDAR и други системи за възприятие. Workflow Builder конфигурира как тези сензори се използват за всяка задача – кои видеопотоци от камери да се обработват, какви прагове на сила да се задават, как да се интерпретират визуални данни за проверка на качеството – без производителят да пише нито един ред интеграционен код.
Валидиране и проверка на безопасността. Преди всяка задача да достигне до физическия робот, платформата я прекарва през симулация и валидиране на безопасността. Тя проверява за сблъсъци, потвърждава, че силовите ограничения са в безопасни граници, гарантира, че последователността на задачите е пълна, и отбелязва потенциални проблеми за човешки преглед.
Непрекъснато обучение. Докато роботът изпълнява задачи, платформата събира данни за производителността и ги използва за усъвършенстване на начина, по който се конфигурират бъдещи работни процеси. С течение на времето системата става по-добра в справянето със специфичното оформление, комбинация от части и оперативен контекст на всяко съоръжение. Тези данни остават собственост на клиента.
Резултатът е система, при която експертизата по роботика е в платформата и екипа по внедряване, а не в заплатите на фабриката. Клиентът предоставя експертните познания в областта – какво трябва да се случи на производствената линия. Motion предоставя експертните познания по роботика – как да се случи безопасно и ефективно.
---
От описана задача до действие на робот: Процесът на внедряване
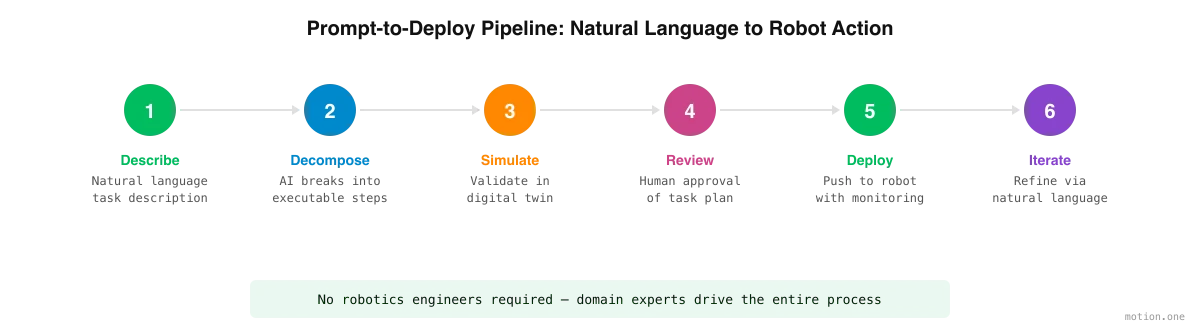
Процесът на преминаване от описана задача към внедрена задача на робот обикновено следва последователен процес:
Стъпка 1: Заснемане на задача. Операторът описва задачата и, където е полезно, е записан как я изпълнява. Описанието може да бъде както на високо ниво като „сортиране на входящи части по размер“, така и толкова специфично като „вземете елементи от позиция А, завъртете на 90 градуса и поставете на позиция Б с етикета нагоре.“ Field Deployment Engineer работи както по описанието, така и по записа, връщайки се към оператора, когато задачата е неясна.
Стъпка 2: Разлагане на задачата. Workflow Builder разделя задачата на дискретни, изпълними стъпки. За задача за сортиране това може да включва: приближаване до конвейер, идентифициране на част, измерване на размери, класифициране по категория размер, вземане, навигиране до правилния контейнер, поставяне. Всяка стъпка е съпоставена с възможностите на робота.
Стъпка 3: Симулация. Цялата последователност от задачи се изпълнява в цифров двойник на работното пространство. Операторът може да наблюдава симулираното изпълнение, да идентифицира проблеми и да усъвършенства описанието на задачата. Тук се улавят повечето грешки – преди физическият робот изобщо да се е задвижил.
Стъпка 4: Човешки преглед и одобрение. Платформата представя валидирания план на задачата на оператора за одобрение. Критични параметри – ограничения на скоростта, прагове на сила, зони на изключване – са подчертани за изрично потвърждение. Нищо не се внедрява без човешко одобрение.
Стъпка 5: Внедряване. Одобрената задача се изпраща към робота. Изпълнението започва с повишено наблюдение. Платформата проследява производителността в реално време и може автоматично да спре робота, ако бъдат открити аномалии.
Стъпка 6: Итерация. Въз основа на реалната производителност, задачата се усъвършенства. „Забавете по време на стъпката на поставяне“ или „добавете пауза след инспекция за ръчно презаписване“ са видове корекции, които преди това изискваха вътрешен инженер да пренапише код. Сега те са заявка към екипа по внедряване, приложени в Workflow Builder и повторно валидирани в симулация, преди промяната да достигне до производствената линия.
Какво всъщност означава „Не се изисква експертиза по роботика“ на практика
Важно е да бъдем точни относно това твърдение. „Не се изисква експертиза по роботика“ не означава „не се изисква никаква експертиза“. Ефективното внедряване на хуманоидни роботи все още изисква дълбоки познания – просто това е различен вид познания.
Хората, които са най-добре позиционирани да внедряват роботи в производствена среда, са хората, които вече разбират тази среда: инженери по процеси, които познават работния процес, мениджъри по качеството, които разбират критериите за инспекция, ръководители на операции, които знаят къде възникват тесни места и къде автоматизацията добавя най-голяма стойност.
Това, което не е необходимо да знаят, е как да пишат ROS възли, да настройват PID контролери или да конфигурират URDF модели. Не е необходимо да разбират обратна кинематика или да пишат компютърни визуални потоци. Field Deployment Engineers на Motion и Workflow Builder се справят с всичко това.
На практика „не се изисква експертиза по роботика“ означава:
- Без програмиране. Задачите се описват от хората, които ги изпълняват, след което се конфигурират в Workflow Builder от Field Deployment Engineers.
- Без машинно инженерство. Платформата се справя с планирането на движението и физическите ограничения.
- Без степен по компютърни науки. Интеграцията на сензори, възприятието и логиката за вземане на решения се управляват от платформата и екипа по внедряване.
- Експертизата в областта е от съществено значение. Операторът трябва да разбира производствения процес, стандартите за качество, изискванията за безопасност и оперативния контекст. Тези знания не могат да бъдат аутсорснати – те са входът, от който зависи цялото внедряване.
Промяната е от експертиза по роботика към експертиза по процеси. Хората, които са най-близо до работата, стават хората, около които се обучава роботът, и хората, които решават какво ще прави той по-нататък.
---
Ролята на симулацията и цифровите двойници
Симулацията не е опционална в този модел – тя е основополагаща. Когато фабриката няма инженер по роботика на щат, Вие се нуждаете от механизъм за улавяне на грешки, преди те да достигнат физическия свят. Този механизъм е цифровият двойник.
Цифровият двойник е виртуално копие на физическото работно пространство – производствената линия, конвейерните системи, складовите зони, самият робот. Работните процеси, създадени за робота, първо се изпълняват в тази виртуална среда, където грешките са безплатни, а итерацията е бърза.
За производители, които внедряват без инженери по роботика, цифровият двойник предоставя няколко критични функции:
Експериментиране без риск. Операторите могат да изпробват различни конфигурации на задачи, да тестват гранични случаи и да изследват сценарии „какво ако“, без никакъв риск за оборудване, продукти или персонал.
Визуална валидация. Нетехнически оператори могат да наблюдават симулираната задача и незабавно да видят дали роботът прави това, което са възнамерявали. Тази визуална обратна връзка замества прегледа на кода, който вътрешен инженер обикновено би извършил.
Сравнителен анализ на производителността. Симулацията предоставя оценки на времето за цикъл, идентифицира потенциални тесни места и помага на операторите да оптимизират последователностите от задачи, преди да се ангажират с физическо внедряване.
Генериране на данни за обучение. Симулационната среда генерира синтетични данни, които подобряват способността на AI да се справя с вариации в реалния свят – различни ориентации на части, условия на осветление или неочаквани препятствия.
Качеството на цифровия двойник пряко влияе върху надеждността на внедряването. Водещите платформи инвестират сериозно в симулационни двигатели с физическа точност, които моделират не само геометрията, но и свойствата на материалите, триенето, деформацията и шума на сензорите. Колкото по-близо двойникът съответства на реалността, толкова по-малко изненади възникват по време на физическо внедряване.
---
Стекът за обучение: VLA, световни модели и обучение с подсилване
Защо всичко това е възможно сега, когато не беше преди пет години? Защото начинът, по който роботите учат, се е променил. Три съставки, всяка от които е публичен изследователски пробив от последните няколко години, правят модела на внедряване работещ:
Модели за визия-език-действие (VLA). VLA е единична невронна мрежа, която приема това, което роботът вижда, и описание на задачата, и извежда моторните команди за нейното изпълнение. Това е технологията зад цялата промяна „покажи, не програмирай“: тъй като моделът свързва възприятието, езика и действието директно, роботът може да бъде обучен от демонстрации на задача, вместо да бъде програмиран с ръчно написан код за движение. Това е причината записите от първо лице на оператор изобщо да са полезен материал за обучение.
Световни модели. Световният модел е AI система, която е научила как се държи една физическа сцена – как обектите се движат, падат, подреждат и реагират на контакт. Световните модели са това, което прави цифровите двойници повече от красиви анимации: роботът може да репетира задача чрез хиляди симулирани вариации, включително ситуации, които никога не са се случвали в записите, защото симулацията предсказва правдоподобна физика, вместо да възпроизвежда фиксирани скриптове.
Обучение с подсилване. Демонстрациите дават на робота начално поведение; обучението с подсилване го усъвършенства. В симулация роботът опитва задачата отново и отново, оценява се спрямо важните критерии – процент на успех, време на цикъл, безопасни граници на сила – и се актуализира към това, което постига добри резултати. Ето как едно поведение преминава от „приблизително това, което човекът показа“ до надеждно на производствено качество и как продължава да се подобрява от асистираните изпълнения по време на внедряването.
Нито една от тези техники не принадлежи на една компания – те са текущото състояние на изкуството в обучението на роботи. Това, което е важно за производителя, е, че заедно те заменят това, което преди беше тясното място: инженер, пишещ код, специфичен за задачата. Роботът научава задачата; инженерите, които посещават Вашия обект, са там, за да го научат, а не да го програмират.
---
Телеоперация: Мостът от симулация към автономност
Симулацията улавя повечето грешки, но никой цифров двойник не предсказва всичко, което един реален производствен ден хвърля върху робота. Тази празнина се запълва на производствената линия. По време на внедряването инженерите телеоперират хуманоида през граничните случаи, които симулацията не би могла напълно да предвиди – неправилно етикетираната част, кривият палет, полуотворената кутия, която пристига.
Телеоперацията върши две задачи едновременно. Тя поддържа линията в движение, докато роботът все още се учи, защото човек е включен в цикъла точно за ситуациите, които роботът все още не може да се справи сам. И генерира най-ценните данни за обучение: всяко асистирано изпълнение е демонстрация на правилното поведение, което се връща обратно в уменията на робота. В хода на внедряването балансът се измества – асистираните изпълнения стават по-редки, автономните изпълнения стават норма, докато роботът не застане на собствените си крака.
Нищо от това не изисква някой от персонала на клиента да управлява робот. Телеоперацията, както и останалата част от работата по роботика, пристига с екипа по внедряване и оставя след себе си робот, който вече не се нуждае от нея.
---
Внедряване в реалния свят: Как изглежда процесът без инженери
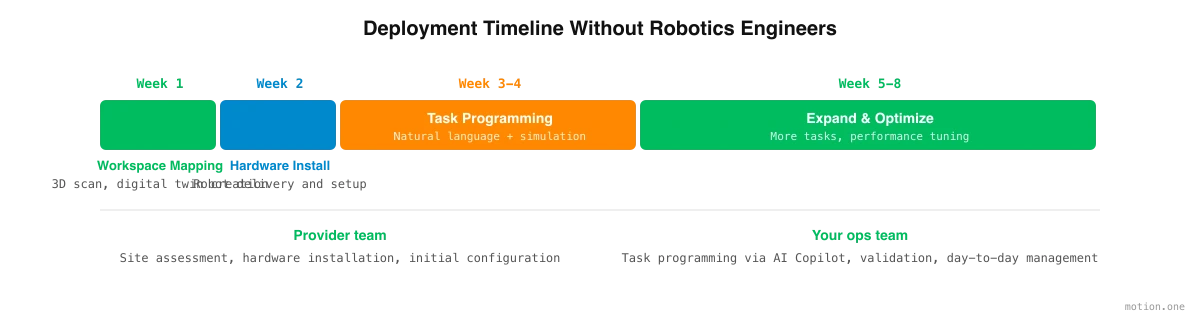
Ето как изглежда типична интеграционна мисия за среден производител без инженер по роботика на щат:
Седмици 1-2: Оценка на обекта и картографиране на работното пространство. Екипът по внедряване извършва оценка на обекта – на място или дистанционно с помощта на 3D сканиране. Физическото работно пространство се дигитализира, за да се създаде цифров двойник, а ключовите работни процеси се документират и приоритизират.
Седмици 3-4: Инсталиране на хардуер и заснемане на задачи. Хуманоидният робот се доставя и физически инсталира от екипа по внедряване, подобно на начина, по който доставчиците на индустриално оборудване извършват инсталация днес. Паралелно с това операторите описват своите задачи и са записани как ги изпълняват – суровият материал, от който започва обучението. Не е необходим постоянен инженерен персонал.
Седмици 5-10: Обучение, симулация и асистирана работа. Field Deployment Engineers обучават робота за задачите на клиента, започвайки с най-простите и повтарящи се. Всеки работен процес се репетира в цифровия двойник, преглежда се от оперативния екип и се усъвършенства, преди да достигне до производствената линия. На самата линия инженерите телеоперират робота през останалите гранични случаи, като всяко асистирано изпълнение приближава задачата към автономност. Първите задачи обикновено са pick-and-place, палетизиране или основно обработване на материали – работа с голям обем и ниска променливост, която осигурява незабавна възвръщаемост на инвестициите.
Седмици 11-15: Предаване на автономност и оптимизация. Асистираните изпълнения намаляват, тъй като роботът поема контрола. Екипът се разширява към по-сложни работни процеси – задачи за инспекция, операции по комплектуване, обслужване на машини – и операторите се обучават за всеки от тях, когато той стартира. Данните за производителността от ранните задачи подобряват точността за следващите.
Продължаващо: Мониторинг и итерация. Платформата за управление на флота проследява изпълнението на задачите, използването на робота, нивата на грешки и сигналите за поддръжка. Оперативният персонал отбелязва промени, когато производствените изисквания се променят – нова продуктова линия, модифициран работен процес, сезонна промяна в обема. Тези корекции се правят в Workflow Builder и се валидират отново в симулация, без фабриката да наема инженер.
По време на цялата мисия клиентът проследява напредъка и дава всяко одобрение в защитен онлайн портал, а не в имейл кореспонденция. Типична интеграционна мисия продължава от 12 до 15 седмици от оценката на обекта до автономна работа, като Field Deployment Engineer е на място през цялото време. Сравнете това с традиционния модел, където само наемането на инженер по роботика може да отнеме от три до шест месеца – преди да е започнала каквато и да е работа по внедряване.
Безопасност и съответствие без специализиран персонал
Безопасността е най-често срещаното притеснение, което производителите изразяват, когато обмислят внедряване без инженери по роботика. Това е легитимно притеснение – и такова, което модерните AI платформи са проектирани да адресират директно.
Вградени рамки за безопасност. Платформата налага ограничения за безопасност на системно, а не на потребителско ниво. Ограниченията на скоростта, праговете на сила, зоните на изключване и поведението при аварийно спиране се конфигурират съгласно индустриалните стандарти и не могат да бъдат презаписани от инструкции на ниво задача. Никаква конфигурация на работен процес не може да накара робота да се движи по-бързо от допустимите безопасни граници.
Автоматизация на регулаторното съответствие. Стандарти като ISO 10218 (безопасност на индустриални роботи) и ISO/TS 15066 (безопасност на колаборативни роботи) дефинират специфични изисквания за ограничаване на силата, намаляване на скоростта и контролирано спиране с рейтинг за безопасност. Платформата кодира тези изисквания директно, гарантирайки, че всеки план на задача е съвместим по подразбиране.
Поддръжка за оценка на риска. Платформата може да генерира документация за оценка на риска въз основа на конфигурираните задачи и работно пространство – видът документация, която регулаторните органи и инспекторите по безопасност на работното място изискват. Това не замества правилен одит на безопасността, но предоставя структурирана отправна точка, която традиционно би изисквала инженер по безопасност да изготви.
Откриване на аномалии. По време на работа платформата непрекъснато наблюдава за отклонения от очакваното поведение. Ако роботът срещне неочаквано съпротивление, ако показанието на сензора излезе извън нормалния диапазон или ако човек влезе в ограничена зона, системата реагира автоматично – забавяйки се, спирайки или предупреждавайки оператора – без никой във фабриката да трябва да конфигурира тези реакции.
Одиторски следи. Всяка дефиниция на задача, резултат от симулация, одобрение и събитие по внедряване се записва. Това създава пълна одиторска следа за регулаторно съответствие, разследване на инциденти и непрекъснато подобрение.
Ключовото прозрение е, че експертизата по безопасност, подобно на експертизата по роботика, е в платформата и екипа по внедряване, вместо да се изисква от оператора. Отговорността на оператора е точно да опише задачата и оперативния контекст. Отговорността на платформата е да гарантира, че задачата се изпълнява безопасно.
---
Започване: Какво трябва да знаят производителите
За производители, които обмислят този път, ето практическите съображения:
Започнете с правилните задачи. Не всяка производствена задача е еднакво подходяща за първоначално внедряване на хуманоиден робот. Започнете със задачи, които са повтарящи се, физически натоварващи и добре дефинирани: обработка на материали, палетизиране, основна инспекция, обслужване на машини. Тези задачи осигуряват най-бърза възвръщаемост на инвестициите и предоставят оперативния опит, необходим за справяне с по-сложна работа по-късно.
Оценете Вашето работно пространство. Хуманоидните роботи работят в среда, проектирана от хора, но все пак се нуждаят от адекватно пространство, подходящо осветление за визуални системи и стабилни повърхности. Повечето модерни фабрики отговарят на тези изисквания, но оценката преди внедряване е от съществено значение.
Идентифицирайте Вашите експерти в областта. Хората, които ще програмират и управляват роботите, трябва да бъдат хората, които разбират най-добре работата. Това обикновено е инженер по процеси, старши оператор или производствен мениджър – някой, който може ясно да формулира какво трябва да се случи и да оцени дали резултатът отговаря на стандартите за качество.
Договорете критериите за успех предварително. Решете преди началото на внедряването как изглежда успехът: кои задачи, каква производителност, какъв стандарт за качество. Писмените критерии за успех поддържат честността на двете страни и превръщат решението в края на пилотен проект в измерване, а не в дебат.
Планирайте управление на промените. Въвеждането на роботи променя работните процеси и променя начина, по който хората се чувстват относно работата си. Прозрачната комуникация за това какво ще прави роботът (повтарящи се, физически натоварващи задачи) и какво ще правят хората (надзор, осигуряване на качеството, работа с по-висока стойност) е от съществено значение за успешното внедряване.
Оценявайте доставчиците по поддръжката за внедряване, а не само по технологията. Софтуерът е само част от уравнението. Оценявайте доставчиците по пълнотата на тяхната поддръжка за внедряване: оценка на обекта, инсталиране на хардуер, първоначална помощ при програмиране на задачи, обучение и текуща поддръжка. Най-добрата технология е безполезна без надежден път от покупка до производство.
Мислете в условията на лизинг, а не на покупка. Икономиката на внедряването на хуманоидни роботи се променя. 36-месечен оперативен лизинг с включена поддръжка, софтуер за управление на флота и застраховка – и опция за изкупуване в края – превръща робота в предсказуем оперативен разход, а не в капиталова инвестиция. Това премахва първоначалната финансова бариера и привежда разходите в съответствие с доставяната стойност.
Прозорецът на предимство е отворен сега. Производителите, които внедряват хуманоидни роботи днес – дори без инженери по роботика на щат – ще изградят оперативни възможности и институционални знания, които се натрупват с течение на времето. Тези, които чакат „перфектните“ условия, „правилния“ служител или „зрялата“ технология, ще се окажат постоянно изоставащи.
Роботите са готови. Моделът на внедряване е готов. Въпросът е дали Вашата операция е готова да позволи на хората, които разбират работата, да определят какво правят машините.
---