Kako implementirati humanoidne robote u proizvodnji bez inženjera robotike
Motionovi Field Deployment Engineers obučavaju robota za Vaše zadatke i obučavaju Vaš tim da radi uz njega, omogućujući Vam implementaciju i skaliranje bez inženjera robotike u Vašem osoblju.
Motion1 Inc. ·
Proizvodni sektor suočava se s paradoksom. Potražnja za automatizacijom nikada nije bila veća, a inženjere potrebne za njenu implementaciju nikada nije bilo teže pronaći. Humanoidni roboti – strojevi opće namjene koji se mogu kretati radnim prostorima dizajniranim za ljude i obavljati širok raspon fizičkih zadataka – ulaze u tvornice ubrzanim tempom. Oni su dosad najjasniji primjer fizičke AI: umjetne inteligencije koja percipira, odlučuje i djeluje u fizičkom svijetu, a ne na ekranu. Međutim, tradicionalni model implementacije pretpostavlja nešto što većina proizvođača jednostavno nema: tim inženjera robotike.
Ta se pretpostavka mijenja. Novi model implementacije omogućuje stručnjacima za određeno područje – voditeljima pogona, procesnim inženjerima i voditeljima operacija koji razumiju posao – da postave humanoidne robote u pogon bez zapošljavanja tima za robotiku. Field Deployment Engineers obučavaju robota za zadatke koje ti stručnjaci definiraju i obučavaju njihove operatere da rade uz njega. Ovaj članak objašnjava kako to funkcionira, što je potrebno i što bi proizvođači trebali znati prije nego što započnu.
---
Nedostatak talenata u robotici: Zašto je pronalaženje inženjera gotovo nemoguće
Globalni nedostatak inženjera robotike nije privremeni izazov zapošljavanja. To je strukturno ograničenje. Sveučilišta proizvode samo djelić stručnjaka koje tržište traži, a oni koji diplomiraju uglavnom su apsorbirani od strane tehnoloških tvrtki, obrambenih izvođača i istraživačkih laboratorija. Proizvodni sektor – posebno mala i srednja poduzeća – ostaje u borbi za bazen talenata koji jedva postoji.
Prema analizama radne snage u industriji, jaz između otvorenih pozicija u robotici i kvalificiranih kandidata širi se svake godine od 2022. U Zapadnoj Europi situacija je posebno akutna: starenje radne snage, smanjenje upisa u tehničke programe i intenzivna prekogranična konkurencija za talente znače da srednje veliki proizvođač u Njemačkoj ili Nizozemskoj može čekati dvanaest mjeseci ili više da popuni jedno inženjersko radno mjesto u robotici.
Ovaj nedostatak talenata ne samo da usporava usvajanje. On stvara ovisnost. Proizvođači koji uspiju zaposliti inženjera robotike postaju operativno ovisni o toj osobi. Kada odu – a na ovako konkurentnom tržištu to se često događa – cijeli program automatizacije zastaje.
Zaključak je jasan: ako implementacija humanoidnih robota zahtijeva inženjere robotike, većina proizvođača ih nikada neće implementirati. Industrija treba drugačiji model.
---
Stari način naspram novog načina: Pisanje koda naspram obuke robota
Tradicionalno programiranje robota je specijalizirana disciplina. Uključuje pisanje planova kretanja u jezicima poput Python ili C++, konfiguriranje integracija senzora, podešavanje kontrolnih petlji, izgradnju strojeva stanja i otklanjanje pogrešaka u simulaciji prije prijenosa na hardver. Svaka robotska platforma ima vlastiti SDK, vlastite konvencije i vlastite načine kvara. Čak se i iskusni softverski inženjeri suočavaju sa strmom krivuljom učenja kada prelaze u robotiku.
Ovo je stari način: pišite kod, kompajlirajte, simulirajte, testirajte, implementirajte, otklanjajte pogreške, ponavljajte. Funkcionira, ali zahtijeva stručnost kojoj većina proizvođača ne može pristupiti.
Novi način zamjenjuje interni rad s robotikom s implementiranom uslugom. Umjesto pisanja plana kretanja, voditelj pogona opisuje posao Field Deployment Engineeru, koji obučava robota za taj zadatak dok ga robot ne izvršava autonomno. An AI Workflow Builder konfigurira svaki radni tijek i integrira humanoida u specifičan slučaj upotrebe, a svaki radni tijek se validira u simulaciji prije nego što dođe do pogona. Stručnjak za određeno područje ostaje u kontroli nad onim što robot radi. Tim za implementaciju brine se o tome kako to robot radi.
Ovo nije pojednostavljenje starog procesa. To je fundamentalno drugačija podjela rada. Osoba koja razumije proizvodni proces više ne treba zapošljavati i zadržavati inženjera robotike kako bi stroj stavila u pogon. Ta stručnost dolazi s implementacijom i ostaje s njom.
---
Kako AI Workflow Builder konfigurira robotski zadatak
AI Workflow Builder je softverski sloj koji se nalazi između korisničkog slučaja i hardvera robota. Field Deployment Engineers ga koriste za obavljanje nekoliko funkcija koje su prethodno bile isključiva domena internog inženjerskog tima:
Snimanje zadatka. Rad počinje od korisnikovog vlastitog opisa posla – "Podignite komponentu s pokretne trake, vizualno je pregledajte i stavite u odgovarajuću kantu na temelju ocjene kvalitete" – zajedno s egocentričnim snimkama operatera koji ga izvode. Builder to razlaže u strukturirani slijed radnji koje robot može izvršiti.
Planiranje kretanja. Za svaku radnju u slijedu, platforma generira planove kretanja koji uzimaju u obzir fizičke sposobnosti robota, geometriju radnog prostora, izbjegavanje prepreka i ograničenja učinkovitosti. To je posao koji je tradicionalno zahtijevao inženjera za upravljanje s dubokim poznavanjem kinematike i dinamike.
Integracija senzora. Moderni humanoidni roboti opremljeni su kamerama, senzorima sile, LiDAR-om i drugim sustavima percepcije. The Workflow Builder konfigurira kako se ti senzori koriste za svaki zadatak – koje videozapise kamere obraditi, koje pragove sile postaviti, kako interpretirati vizualne podatke za inspekciju kvalitete – bez da proizvođač napiše ijedan redak integracijskog koda.
Validacija i provjera sigurnosti. Prije nego što bilo koji zadatak dođe do fizičkog robota, platforma ga provodi kroz simulaciju i sigurnosnu validaciju. Provjerava sudare, potvrđuje da su ograničenja sile unutar sigurnih raspona, osigurava da je slijed zadataka potpun i označava potencijalne probleme za ljudsku provjeru.
Kontinuirano učenje. Dok robot izvršava zadatke, platforma prikuplja podatke o performansama i koristi ih za poboljšanje načina konfiguriranja budućih radnih tijekova. S vremenom, sustav postaje bolji u rukovanju specifičnim rasporedom, mješavinom dijelova i operativnim kontekstom svakog objekta. Ti podaci ostaju vlasništvo korisnika.
Rezultat je sustav u kojem stručnost za robotiku leži u platformi i timu za implementaciju, a ne na platnom popisu tvornice. Korisnik pruža domensko znanje – što se treba dogoditi u tvornici. Motion pruža znanje o robotici – kako to učiniti sigurno i učinkovito.
---
Od opisanog zadatka do robotske akcije: Proces implementacije
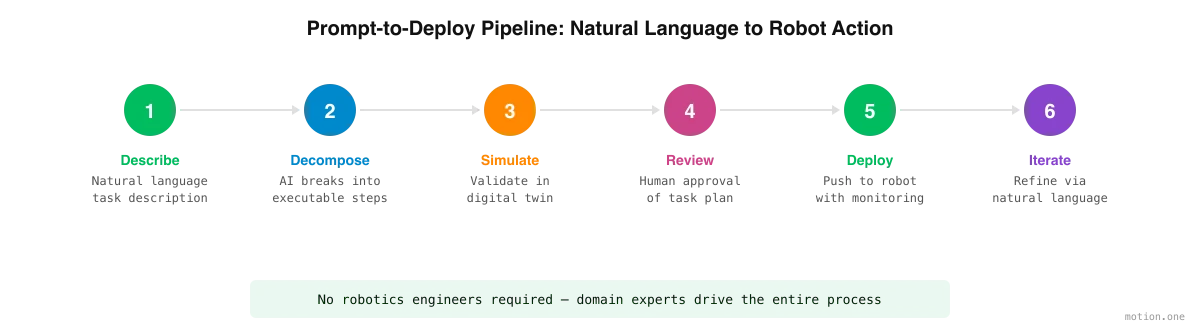
Proces prelaska s opisanog zadatka na implementirani robotski zadatak obično slijedi dosljedan proces:
Korak 1: Snimanje zadatka. Operator opisuje zadatak i, gdje je to korisno, snima se kako ga izvodi. Opis može biti općenit kao "sortiranje dolaznih dijelova po veličini" ili specifičan kao "podignite predmete s pozicije A, rotirajte za 90 stupnjeva i postavite na poziciju B s naljepnicom okrenutom prema gore." Field Deployment Engineer radi na temelju opisa i snimke, vraćajući se operatoru kad god je posao dvosmislen.
Korak 2: Razlaganje zadatka. The Workflow Builder razlaže zadatak na diskretne, izvršive korake. Za zadatak sortiranja, to može uključivati: približavanje transporteru, identifikaciju dijela, mjerenje dimenzija, klasifikaciju po kategoriji veličine, podizanje, navigaciju do ispravne kante, postavljanje. Svaki korak je mapiran na robotske sposobnosti.
Korak 3: Simulacija. Cijeli slijed zadataka izvodi se u digitalnom blizancu radnog prostora. Operator može pratiti simulirano izvršavanje, identificirati probleme i doraditi opis zadatka. Ovdje se hvata većina pogrešaka – prije nego što se fizički robot uopće pomakne.
Korak 4: Ljudska provjera i odobrenje. Platforma predstavlja validirani plan zadatka operatoru na odobrenje. Kritični parametri – ograničenja brzine, pragovi sile, isključene zone – istaknuti su za izričitu potvrdu. Ništa se ne implementira bez ljudskog odobrenja.
Korak 5: Implementacija. Odobreni zadatak se šalje robotu. Izvršavanje počinje s pojačanim nadzorom. Platforma prati performanse u stvarnom vremenu i može automatski pauzirati robota ako se otkriju anomalije.
Korak 6: Iteracija. Na temelju performansi u stvarnom svijetu, zadatak se dorađuje. "Usporite tijekom koraka postavljanja" ili "dodajte pauzu nakon inspekcije za ručno premošćivanje" su vrste prilagodbi koje su prethodno zahtijevale internog inženjera da prepiše kod. Sada su to zahtjevi timu za implementaciju, primijenjeni u Workflow Builderu i ponovno validirani u simulaciji prije nego što promjena dođe do pogona.
Što zapravo znači "Nije potrebno znanje iz robotike" u praksi
Važno je biti precizan u vezi s ovom tvrdnjom. "Nije potrebno znanje iz robotike" ne znači "nije potrebno nikakvo znanje". Učinkovita implementacija humanoidnih robota i dalje zahtijeva duboko znanje – samo je to drugačija vrsta znanja.
Osobe koje su najbolje pozicionirane za implementaciju robota u proizvodnom okruženju su osobe koje već razumiju to okruženje: procesni inženjeri koji poznaju radni tijek, voditelji kvalitete koji razumiju kriterije inspekcije, voditelji operacija koji znaju gdje se javljaju uska grla i gdje automatizacija dodaje najviše vrijednosti.
Ono što ne trebaju znati je kako pisati ROS čvorove, podešavati PID kontrolere ili konfigurirati URDF modele. Ne trebaju razumjeti inverznu kinematiku niti pisati cjevovode računalnog vida. Motionovi Field Deployment Engineers i Workflow Builder rješavaju sve to.
U praksi, "nije potrebno znanje iz robotike" znači:
- Nema programiranja. Zadatke opisuju ljudi koji ih obavljaju, a zatim ih konfiguriraju u Workflow Builderu Field Deployment Engineers.
- Nema strojarstva. Platforma se bavi planiranjem kretanja i fizičkim ograničenjima.
- Nema diplome iz računarstva. Integracija senzora, percepcija i logika odlučivanja upravljaju se platformom i timom za implementaciju.
- Domensko znanje je ključno. Operator mora razumjeti proizvodni proces, standarde kvalitete, sigurnosne zahtjeve i operativni kontekst. Ovo znanje se ne može eksternalizirati – to je ulaz o kojem ovisi cijela implementacija.
Pomak je s robotske stručnosti na procesnu stručnost. Ljudi najbliži poslu postaju ljudi oko kojih se robot obučava i ljudi koji odlučuju što će robot sljedeće raditi.
---
Uloga simulacije i digitalnih blizanaca
Simulacija u ovom modelu nije opcija – ona je temeljna. Kada tvornica nema inženjera robotike u osoblju, potreban vam je mehanizam za hvatanje pogrešaka prije nego što dođu do fizičkog svijeta. Taj mehanizam je digitalni blizanac.
Digitalni blizanac je virtualna replika fizičkog radnog prostora – tvorničkog poda, transportnih sustava, skladišnih prostora, samog robota. Radni tijekovi izgrađeni za robota prvo se izvode u ovom virtualnom okruženju, gdje su kvarovi bez troškova, a iteracija je brza.
Za proizvođače koji implementiraju bez inženjera robotike, digitalni blizanac pruža nekoliko kritičnih funkcija:
Eksperimentiranje bez rizika. Operateri mogu isprobavati različite konfiguracije zadataka, testirati rubne slučajeve i istraživati scenarije "što ako" bez ikakvog rizika za opremu, proizvode ili osoblje.
Vizualna validacija. Neteknički operateri mogu gledati simulirani zadatak i odmah vidjeti radi li robot ono što su namjeravali. Ova vizualna povratna sprega zamjenjuje pregled koda koji bi inače obavljao interni inženjer.
Usporedba performansi. Simulacija pruža procjene vremena ciklusa, identificira potencijalna uska grla i pomaže operaterima optimizirati slijed zadataka prije nego što se obvežu na fizičku implementaciju.
Generiranje podataka za obuku. Simulacijsko okruženje generira sintetičke podatke koji poboljšavaju sposobnost umjetne inteligencije da se nosi s varijacijama u stvarnom svijetu – različitim orijentacijama dijelova, uvjetima osvjetljenja ili neočekivanim preprekama.
Kvaliteta digitalnog blizanca izravno utječe na pouzdanost implementacije. Vodeće platforme ulažu značajno u fizički točne simulacijske motore koji modeliraju ne samo geometriju, već i svojstva materijala, trenje, deformacije i šum senzora. Što se blizanac više podudara sa stvarnošću, to je manje iznenađenja tijekom fizičke implementacije.
---
Sloj učenja: VLA-ovi, modeli svijeta i učenje potkrepljenjem
Zašto je sve to sada moguće, a prije pet godina nije bilo? Zato što se način na koji roboti uče promijenio. Tri sastojka, svaki proboj u javnom istraživanju posljednjih nekoliko godina, omogućuju funkcioniranje modela implementacije:
Modeli vida, jezika i akcije (VLAs). VLA je jedna neuronska mreža koja prima ono što robot vidi i opis zadatka, te ispisuje motoričke naredbe za njegovo izvršavanje. To je tehnologija iza cijelog pomaka "pokaži, ne programiraj": budući da model izravno povezuje percepciju, jezik i akciju, robot se može obučavati na temelju demonstracija zadatka, a ne programirati ručno pisanim kodom kretanja. To je razlog zašto su snimke operatera iz prvog lica uopće koristan materijal za obuku.
Modeli svijeta. Model svijeta je AI sustav koji je naučio kako se fizička scena ponaša – kako se objekti kreću, padaju, slažu i reagiraju na kontakt. Modeli svijeta su ono što digitalne blizance čini više od lijepih animacija: robot može vježbati zadatak kroz tisuće simuliranih varijacija, uključujući situacije koje se nikada nisu dogodile u snimkama, jer simulacija predviđa vjerojatnu fiziku umjesto da reproducira fiksne skripte.
Učenje potkrepljenjem. Demonstracije daju robotu početno ponašanje; učenje potkrepljenjem ga usavršava. U simulaciji, robot pokušava zadatak iznova i iznova, ocjenjuje se prema kriterijima koji su važni – stopa uspješnosti, vrijeme ciklusa, sigurna ograničenja sile – i ažurira se prema onome što postiže dobre rezultate. Tako se ponašanje prelazi iz "otprilike onoga što je čovjek pokazao" u pouzdano na razini proizvodne kvalitete, i kako se nastavlja poboljšavati iz potpomognutih izvođenja tijekom implementacije.
Nijedna od ovih tehnika ne pripada samo jednoj tvrtki – one su trenutačno stanje umjetnosti u učenju robota. Ono što je važno za proizvođača jest da zajedno zamjenjuju ono što je nekada bilo usko grlo: inženjera koji piše kod specifičan za zadatak. Robot uči zadatak; inženjeri koji posjećuju vaše mjesto su tamo da ga podučavaju, a ne da ga programiraju.
---
Teleoperacija: Most od simulacije do autonomije
Simulacija hvata većinu pogrešaka, ali nijedan digitalni blizanac ne predviđa sve što stvarni proizvodni dan donosi robotu. Taj se jaz zatvara u pogonu. Tijekom implementacije, inženjeri teleoperiraju humanoida kroz rubne slučajeve koje simulacija nije mogla u potpunosti predvidjeti – pogrešno označeni dio, kriva paleta, kutija koja stiže napola otvorena.
Teleoperacija obavlja dva posla istovremeno. Održava liniju u pokretu dok robot još uči, jer je čovjek uključen upravo u situacijama koje robot još ne može samostalno riješiti. I generira najvrjednije podatke za obuku: svako potpomognuto izvođenje je demonstracija ispravnog ponašanja, ugrađeno u robotske vještine. Tijekom implementacije ravnoteža se pomiče – potpomognuta izvođenja postaju rjeđa, autonomna izvođenja postaju norma, sve dok robot ne stane na svoje noge.
Ništa od ovoga ne zahtijeva da itko iz korisničkog osoblja upravlja robotom. Teleoperacija, kao i ostatak robotskog rada, dolazi s timom za implementaciju i ostavlja za sobom robota kojem više nije potrebna.
---
Implementacija u stvarnom svijetu: Kako izgleda proces bez inženjera
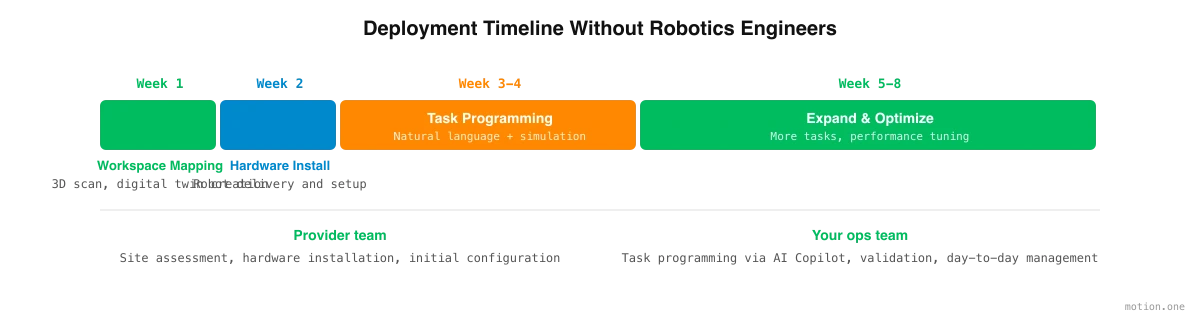
Evo kako izgleda tipična misija integracije za srednje velikog proizvođača bez inženjera robotike u osoblju:
Tjedni 1-2: Procjena lokacije i mapiranje radnog prostora. Tim za implementaciju provodi procjenu lokacije – na licu mjesta ili daljinski koristeći 3D skeniranje. Fizički radni prostor se digitalizira kako bi se stvorio digitalni blizanac, a ključni radni tijekovi se dokumentiraju i prioritiziraju.
Tjedni 3-4: Instalacija hardvera i snimanje zadataka. Humanoidni robot isporučuje i fizički instalira tim za implementaciju, slično kao što danas dobavljači industrijske opreme rješavaju instalaciju. Paralelno, operateri opisuju svoje zadatke i snimaju se kako ih izvode – sirovina od koje počinje obuka. Nije potrebno stalno inženjersko osoblje.
Tjedni 5-10: Obuka, simulacija i potpomognuti rad. Field Deployment Engineers obučavaju robota za korisničke zadatke, počevši od najjednostavnijih i najponavljajućih. Svaki radni tijek se vježba u digitalnom blizancu, pregledava ga operativni tim i dorađuje prije nego što dođe do pogona. U samom pogonu, inženjeri teleoperiraju robota kroz preostale rubne slučajeve, a svako potpomognuto izvođenje gura zadatak bliže autonomiji. Prvi zadaci su obično "pick-and-place", paletiziranje ili osnovno rukovanje materijalom – rad velikog volumena i niske varijabilnosti koji donosi trenutačni ROI.
Tjedni 11-15: Predaja autonomije i optimizacija. Potpomognuta izvođenja se smanjuju kako robot preuzima. Tim se širi na složenije radne tijekove – zadatke inspekcije, operacije kittinga, opsluživanje strojeva – a operateri se obučavaju za svaki od njih kako se pokreće. Podaci o performansama iz ranih zadataka poboljšavaju točnost za naknadne.
Kontinuirano: Praćenje i iteracija. Platforma flote prati performanse zadataka, iskorištenost robota, stope pogrešaka i upozorenja o održavanju. Operativno osoblje označava promjene kako se mijenjaju proizvodni zahtjevi – nova proizvodna linija, modificirani radni tijek, sezonska promjena volumena. Te se prilagodbe vrše u Workflow Builderu i ponovno validiraju u simulaciji, bez da tvornica zapošljava inženjera.
Tijekom cijele misije, korisnik prati napredak i daje sva odobrenja u sigurnom online portalu, a ne u e-mailovima. Tipična misija integracije traje 12 do 15 tjedana od procjene lokacije do autonomnog rada, s Field Deployment Engineerom na licu mjesta tijekom cijelog procesa. Usporedite to s tradicionalnim modelom, gdje samo zapošljavanje inženjera robotike može trajati tri do šest mjeseci – prije nego što je bilo kakav rad na implementaciji započeo.
Sigurnost i usklađenost bez specijaliziranog osoblja
Sigurnost je najčešća briga koju proizvođači izražavaju kada razmatraju implementaciju bez inženjera robotike. To je legitimna briga – i ona koju su moderne AI platforme dizajnirane izravno riješiti.
Ugrađeni sigurnosni okviri. Platforma provodi sigurnosna ograničenja na razini sustava, a ne na razini korisnika. Ograničenja brzine, pragovi sile, isključene zone i ponašanja za zaustavljanje u nuždi konfigurirani su prema industrijskim standardima i ne mogu se nadjačati uputama na razini zadatka. Nijedna konfiguracija radnog tijeka ne može natjerati robota da radi brže od dopuštenih sigurnih granica.
Automatizacija regulatorne usklađenosti. Standardi poput ISO 10218 (sigurnost industrijskih robota) i ISO/TS 15066 (sigurnost kolaborativnih robota) definiraju specifične zahtjeve za ograničavanje sile, smanjenje brzine i sigurnosno nadzirano zaustavljanje. Platforma izravno kodira te zahtjeve, osiguravajući da je svaki plan zadatka usklađen prema zadanim postavkama.
Podrška za procjenu rizika. Platforma može generirati dokumentaciju za procjenu rizika na temelju konfiguriranih zadataka i radnog prostora – vrstu dokumentacije koju zahtijevaju regulatorna tijela i inspektori zaštite na radu. To ne zamjenjuje pravilnu sigurnosnu reviziju, ali pruža strukturiranu početnu točku koju bi tradicionalno morao izraditi sigurnosni inženjer.
Detekcija anomalija. Tijekom rada, platforma kontinuirano prati odstupanja od očekivanog ponašanja. Ako robot naiđe na neočekivani otpor, ako očitanje senzora padne izvan normalnog raspona, ili ako čovjek uđe u ograničenu zonu, sustav automatski reagira – usporavanjem, zaustavljanjem ili upozoravanjem operatora – bez da itko u tvornici mora konfigurirati te odgovore.
Revizijski tragovi. Svaka definicija zadatka, rezultat simulacije, odobrenje i događaj implementacije se bilježe. To stvara potpuni revizijski trag za regulatornu usklađenost, istragu incidenata i kontinuirano poboljšanje.
Ključni uvid je da stručnost za sigurnost, poput stručnosti za robotiku, leži u platformi i timu za implementaciju, a ne da se zahtijeva od operatora. Odgovornost operatora je točno opisati zadatak i operativni kontekst. Odgovornost platforme je osigurati da se taj zadatak izvrši sigurno.
---
Početak: Što proizvođači trebaju znati
Za proizvođače koji razmatraju ovaj put, evo praktičnih razmatranja:
Započnite s pravim zadacima. Nije svaki proizvodni zadatak jednako prikladan za početnu implementaciju humanoidnih robota. Započnite sa zadacima koji su ponavljajući, fizički zahtjevni i dobro definirani: rukovanje materijalom, paletiziranje, osnovna inspekcija, opsluživanje strojeva. Ovi zadaci donose najbrži ROI i pružaju operativno iskustvo potrebno za rješavanje složenijih poslova kasnije.
Procijenite svoj radni prostor. Humanoidni roboti rade u okruženjima dizajniranim za ljude, ali im je i dalje potreban adekvatan prostor, odgovarajuća rasvjeta za vizualne sustave i stabilne površine. Većina modernih tvornica ispunjava ove zahtjeve, ali procjena prije implementacije je ključna.
Identificirajte svoje stručnjake za određeno područje. Ljudi koji će programirati i upravljati robotima trebali bi biti ljudi koji najbolje razumiju posao. To je obično procesni inženjer, iskusni operater ili voditelj proizvodnje – netko tko može jasno artikulirati što se treba dogoditi i procijeniti zadovoljava li rezultat standarde kvalitete.
Unaprijed dogovorite kriterije uspjeha. Prije početka implementacije odlučite kako izgleda uspjeh: koji zadaci, koji protok, koja razina kvalitete. Pisani kriteriji uspjeha održavaju obje strane iskrenima i pretvaraju odluku na kraju pilot projekta u mjerenje, a ne u raspravu.
Planirajte upravljanje promjenama. Uvođenje robota mijenja radne tijekove i mijenja način na koji se ljudi osjećaju prema svom poslu. Transparentna komunikacija o tome što će robot raditi (ponavljajući, fizički zahtjevni zadaci) i što će ljudi raditi (nadzor, osiguranje kvalitete, rad veće vrijednosti) ključna je za uspješno usvajanje.
Procijenite pružatelje usluga na temelju podrške za implementaciju, a ne samo tehnologije. Softver je samo dio jednadžbe. Procijenite pružatelje usluga na temelju potpunosti njihove podrške za implementaciju: procjena lokacije, instalacija hardvera, početna pomoć pri programiranju zadataka, obuka i kontinuirana podrška. Najbolja tehnologija je bezvrijedna bez pouzdanog puta od kupnje do proizvodnje.
Razmišljajte o leasingu, a ne o kupnji. Ekonomija implementacije humanoidnih robota se mijenja. 36-mjesečni operativni leasing s uključenim održavanjem, softverom za flotu i osiguranjem – te opcijom otkupa na kraju – pretvara robota u predvidljiv operativni trošak, a ne u kapitalnu investiciju. To uklanja početnu financijsku prepreku i usklađuje troškove s isporukom vrijednosti.
Prozor prednosti je sada otvoren. Proizvođači koji danas implementiraju humanoidne robote – čak i bez inženjera robotike u osoblju – izgradit će operativne sposobnosti i institucionalno znanje koje se s vremenom akumulira. Oni koji čekaju "savršene" uvjete, "pravog" zaposlenika ili "zrelu" tehnologiju naći će se trajno iza.
Roboti su spremni. Model implementacije je spreman. Pitanje je je li vaša operacija spremna dopustiti ljudima koji razumiju posao da definiraju što strojevi rade.