Jak wdrożyć roboty humanoidalne w produkcji bez inżynierów robotyki
Field Deployment Engineers firmy Motion szkolą robota w zakresie Państwa zadań oraz szkolą Państwa zespół do współpracy z nim, umożliwiając Państwu wdrożenie i skalowanie bez potrzeby zatrudniania inżynierów robotyki.
Motion1 Inc. ·
Sektor produkcyjny stoi w obliczu paradoksu. Zapotrzebowanie na automatyzację nigdy nie było większe, a jednocześnie inżynierów potrzebnych do jej wdrożenia nigdy nie było trudniej znaleźć. Roboty humanoidalne – maszyny ogólnego przeznaczenia, które potrafią poruszać się w przestrzeniach zaprojektowanych przez ludzi i wykonywać szeroki zakres zadań fizycznych – wkraczają do fabryk w przyspieszonym tempie. Są one jak dotąd najjaśniejszym przykładem fizycznej AI: sztucznej inteligencji, która postrzega, decyduje i działa w świecie fizycznym, a nie na ekranie. Jednak tradycyjny model wdrożenia zakłada coś, czego większość producentów po prostu nie posiada: zespołu inżynierów robotyki.
To założenie się zmienia. Nowy model wdrożenia umożliwia ekspertom dziedzinowym – kierownikom zakładów, inżynierom procesów i liderom operacyjnym, którzy rozumieją pracę – wprowadzenie robotów humanoidalnych na halę produkcyjną bez zatrudniania zespołu robotyki. Field Deployment Engineers szkolą robota w zakresie zadań zdefiniowanych przez tych ekspertów i szkolą ich operatorów do pracy u jego boku. Ten artykuł wyjaśnia, jak to działa, czego wymaga i co producenci powinni wiedzieć przed rozpoczęciem.
---
Luka kadrowa w robotyce: Dlaczego znalezienie inżynierów jest niemal niemożliwe
Globalny niedobór inżynierów robotyki nie jest tymczasowym wyzwaniem rekrutacyjnym. Jest to ograniczenie strukturalne. Uniwersytety produkują ułamek specjalistów, których rynek potrzebuje, a ci, którzy kończą studia, są w przeważającej mierze absorbowani przez firmy technologiczne, wykonawców obronnych i laboratoria badawcze. Sektor produkcyjny – zwłaszcza małe i średnie przedsiębiorstwa – pozostaje w rywalizacji o pulę talentów, która ledwo istnieje.
Według analiz siły roboczej w branży, luka między otwartymi stanowiskami w robotyce a wykwalifikowanymi kandydatami poszerza się każdego roku od 2022. W Europie Zachodniej sytuacja jest szczególnie dotkliwa: starzejąca się siła robocza, malejąca liczba zapisów na programy techniczne i intensywna transgraniczna konkurencja o talenty oznaczają, że średniej wielkości producent w Niemczech lub Holandii może czekać dwanaście miesięcy lub dłużej na obsadzenie jednego stanowiska inżyniera robotyki.
Ta luka kadrowa nie tylko spowalnia adaptację. Tworzy zależność. Producenci, którym udaje się zatrudnić inżyniera robotyki, stają się operacyjnie zależni od tej osoby. Kiedy odchodzą – a na tak konkurencyjnym rynku często tak się dzieje – cały program automatyzacji zatrzymuje się.
Wniosek jest prosty: jeśli wdrożenie robotów humanoidalnych wymaga inżynierów robotyki, większość producentów nigdy ich nie wdroży. Branża potrzebuje innego modelu.
---
Stary sposób kontra nowy sposób: Pisanie kodu kontra szkolenie robota
Tradycyjne programowanie robotów to wyspecjalizowana dyscyplina. Obejmuje ono pisanie planów ruchu w językach takich jak Python lub C++, konfigurowanie integracji czujników, strojenie pętli sterowania, budowanie maszyn stanów i debugowanie zachowania w symulacji przed przeniesieniem na sprzęt. Każda platforma robotyczna ma własne SDK, własne konwencje i własne tryby awarii. Nawet doświadczeni inżynierowie oprogramowania napotykają stromą krzywą uczenia się, przechodząc do robotyki.
To jest stary sposób: pisz kod, kompiluj, symuluj, testuj, wdrażaj, debuguj, powtarzaj. Działa, ale wymaga wiedzy, do której większość producentów nie ma dostępu.
Nowy sposób zastępuje wewnętrzną pracę robotyczną wdrożoną usługą. Zamiast pisać plan ruchu, kierownik zakładu opisuje zadanie Field Deployment Engineerowi, który szkoli robota w tym zadaniu, aż będzie ono wykonywane autonomicznie. AI Workflow Builder konfiguruje każdy przepływ pracy i integruje humanoida z konkretnym przypadkiem użycia, a każdy przepływ pracy jest walidowany w symulacji, zanim trafi na halę produkcyjną. Ekspert dziedzinowy pozostaje w kontroli nad tym, co robi robot. Zespół wdrożeniowy zajmuje się tym, jak to robi.
To nie jest uproszczenie starego procesu. Jest to zasadniczo inny podział pracy. Osoba, która rozumie proces produkcyjny, nie musi już zatrudniać i utrzymywać inżyniera robotyki, aby wprowadzić maszynę na linię. Ta wiedza przychodzi wraz z wdrożeniem i pozostaje z nim.
---
Jak AI Workflow Builder konfiguruje zadanie robota
AI Workflow Builder to warstwa oprogramowania, która znajduje się między przypadkiem użycia klienta a sprzętem robota. Field Deployment Engineers używają go do wykonywania kilku funkcji, które wcześniej były wyłączną domeną wewnętrznego zespołu inżynierskiego:
Przechwytywanie zadań. Praca rozpoczyna się od własnego opisu zadania przez klienta – "Podnieś komponent z taśmy przenośnika, wizualnie go sprawdź i umieść w odpowiednim pojemniku na podstawie klasy jakości" – wraz z egocentrycznymi nagraniami operatorów wykonujących to zadanie. Builder rozkłada to na ustrukturyzowaną sekwencję działań, które robot może wykonać.
Planowanie ruchu. Dla każdej akcji w sekwencji platforma generuje plany ruchu, które uwzględniają fizyczne możliwości robota, geometrię przestrzeni roboczej, unikanie przeszkód i ograniczenia wydajności. Jest to praca, która tradycyjnie wymagała inżyniera sterowania z głęboką wiedzą z zakresu kinematyki i dynamiki.
Integracja czujników. Nowoczesne roboty humanoidalne są wyposażone w kamery, czujniki siły, LiDAR i inne systemy percepcji. Workflow Builder konfiguruje sposób wykorzystania tych czujników do każdego zadania – które strumienie z kamer przetwarzać, jakie progi siły ustawić, jak interpretować dane wizualne do kontroli jakości – bez konieczności pisania przez producenta ani jednej linii kodu integracyjnego.
Walidacja i kontrola bezpieczeństwa. Zanim jakiekolwiek zadanie dotrze do fizycznego robota, platforma przeprowadza jego symulację i walidację bezpieczeństwa. Sprawdza kolizje, weryfikuje, czy limity siły mieszczą się w bezpiecznych zakresach, zapewnia kompletność sekwencji zadań i oznacza potencjalne problemy do przeglądu przez człowieka.
Ciągłe uczenie się. W miarę wykonywania zadań przez robota, platforma zbiera dane dotyczące wydajności i wykorzystuje je do udoskonalania konfiguracji przyszłych przepływów pracy. Z czasem system staje się lepszy w obsłudze specyficznego układu, mieszanki części i kontekstu operacyjnego każdego obiektu. Dane te pozostają własnością klienta.
Rezultatem jest system, w którym wiedza z zakresu robotyki znajduje się na platformie i w zespole wdrożeniowym, a nie na liście płac fabryki. Klient dostarcza wiedzę dziedzinową – co musi się wydarzyć na hali produkcyjnej. Motion dostarcza wiedzę z zakresu robotyki – jak to bezpiecznie i efektywnie zrealizować.
---
Od opisanego zadania do działania robota: Schemat wdrożenia
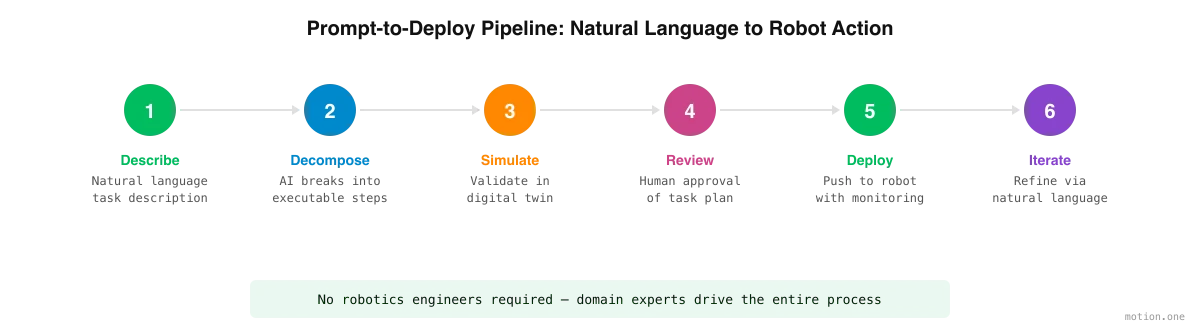
Proces przechodzenia od opisanego zadania do wdrożonego zadania robota zazwyczaj przebiega według spójnego schematu:
Krok 1: Przechwytywanie zadania. Operator opisuje zadanie i, jeśli to pomaga, jest nagrywany podczas jego wykonywania. Opis może być tak ogólny, jak "sortuj przychodzące części według rozmiaru" lub tak szczegółowy, jak "podnieś przedmioty z pozycji A, obróć o 90 stopni i umieść w pozycji B etykietą do góry". Field Deployment Engineer pracuje zarówno na podstawie opisu, jak i nagrania, wracając do operatora za każdym razem, gdy zadanie jest niejasne.
Krok 2: Dekompozycja zadania. Workflow Builder dzieli zadanie na dyskretne, wykonalne kroki. W przypadku zadania sortowania może to obejmować: podejście do przenośnika, identyfikację części, pomiar wymiarów, klasyfikację według kategorii rozmiaru, pobranie, nawigację do właściwego pojemnika, umieszczenie. Każdy krok jest mapowany na możliwości robota.
Krok 3: Symulacja. Cała sekwencja zadań jest uruchamiana w cyfrowym bliźniaku przestrzeni roboczej. Operator może obserwować symulowane wykonanie, identyfikować problemy i doprecyzowywać opis zadania. To tutaj wychwytywana jest większość błędów – zanim fizyczny robot w ogóle się poruszy.
Krok 4: Przegląd i zatwierdzenie przez człowieka. Platforma przedstawia zatwierdzony plan zadania operatorowi do akceptacji. Krytyczne parametry – limity prędkości, progi siły, strefy wykluczenia – są wyróżnione w celu wyraźnego potwierdzenia. Nic nie jest wdrażane bez zgody człowieka.
Krok 5: Wdrożenie. Zatwierdzone zadanie jest przesyłane do robota. Wykonanie rozpoczyna się ze wzmożonym monitorowaniem. Platforma śledzi wydajność w czasie rzeczywistym i może automatycznie wstrzymać robota, jeśli zostaną wykryte anomalie.
Krok 6: Iteracja. Na podstawie rzeczywistej wydajności zadanie jest udoskonalane. „Zwolnij podczas etapu umieszczania” lub „dodaj pauzę po inspekcji w celu ręcznego nadpisania” to rodzaje korekt, które wcześniej wymagały od wewnętrznego inżyniera przepisania kodu. Teraz są one prośbą do zespołu wdrożeniowego, stosowane w Workflow Builderze i ponownie walidowane w symulacji, zanim zmiana trafi na halę produkcyjną.
---
Co w praktyce oznacza „Brak wymaganej wiedzy z zakresu robotyki”
Ważne jest, aby być precyzyjnym w tej kwestii. „Brak wymaganej wiedzy z zakresu robotyki” nie oznacza „braku wymaganej wiedzy”. Skuteczne wdrażanie robotów humanoidalnych nadal wymaga głębokiej wiedzy – jest to po prostu inny rodzaj wiedzy.
Osoby najlepiej przygotowane do wdrażania robotów w środowisku produkcyjnym to osoby, które już rozumieją to środowisko: inżynierowie procesów, którzy znają przepływ pracy, menedżerowie jakości, którzy rozumieją kryteria inspekcji, liderzy operacyjni, którzy wiedzą, gdzie występują wąskie gardła i gdzie automatyzacja dodaje największą wartość.
Czego nie muszą wiedzieć, to jak pisać węzły ROS, stroić kontrolery PID ani konfigurować modele URDF. Nie muszą rozumieć kinematyki odwrotnej ani pisać potoków wizji komputerowej. Field Deployment Engineers firmy Motion i Workflow Builder zajmują się tym wszystkim.
W praktyce „brak wymaganej wiedzy z zakresu robotyki” oznacza:
- Brak programowania. Zadania są opisywane przez osoby, które je wykonują, a następnie konfigurowane w Workflow Builderze przez Field Deployment Engineers.
- Brak inżynierii mechanicznej. Platforma zajmuje się planowaniem ruchu i ograniczeniami fizycznymi.
- Brak stopnia naukowego z informatyki. Integracja czujników, percepcja i logika decyzyjna są zarządzane przez platformę i zespół wdrożeniowy.
- Wiedza dziedzinowa jest kluczowa. Operator musi rozumieć proces produkcyjny, standardy jakości, wymagania bezpieczeństwa i kontekst operacyjny. Tej wiedzy nie można zlecić na zewnątrz – jest to wkład, od którego zależy całe wdrożenie.
Zmiana następuje z wiedzy z zakresu robotyki na wiedzę procesową. Osoby najbliżej pracy stają się osobami, wokół których robot jest szkolony, i osobami, które decydują, co zrobi dalej.
---
Rola symulacji i cyfrowych bliźniaków
Symulacja nie jest opcjonalna w tym modelu – jest fundamentalna. Kiedy fabryka nie zatrudnia inżyniera robotyki, potrzebny jest mechanizm do wychwytywania błędów, zanim dotrą one do świata fizycznego. Tym mechanizmem jest cyfrowy bliźniak.
Cyfrowy bliźniak to wirtualna replika fizycznej przestrzeni roboczej – hali fabrycznej, systemów przenośników, obszarów magazynowych, samego robota. Przepływy pracy zbudowane dla robota są najpierw wykonywane w tym wirtualnym środowisku, gdzie awarie są bezkosztowe, a iteracja szybka.
Dla producentów wdrażających bez inżynierów robotyki, cyfrowy bliźniak zapewnia kilka kluczowych funkcji:
- Eksperymentowanie bez ryzyka. Operatorzy mogą wypróbowywać różne konfiguracje zadań, testować przypadki brzegowe i badać scenariusze „co by było, gdyby” bez żadnego ryzyka dla sprzętu, produktów czy personelu.
- Wizualna walidacja. Operatorzy nietechniczni mogą obserwować symulowane zadanie i natychmiast zobaczyć, czy robot robi to, co zamierzali. Ta wizualna pętla sprzężenia zwrotnego zastępuje przegląd kodu, który normalnie wykonywałby wewnętrzny inżynier.
- Benchmarking wydajności. Symulacja dostarcza szacunków czasu cyklu, identyfikuje potencjalne wąskie gardła i pomaga operatorom optymalizować sekwencje zadań przed podjęciem decyzji o fizycznym wdrożeniu.
- Generowanie danych treningowych. Środowisko symulacyjne generuje syntetyczne dane, które poprawiają zdolność sztucznej inteligencji do radzenia sobie z wariacjami w świecie rzeczywistym – różnymi orientacjami części, warunkami oświetleniowymi czy nieoczekiwanymi przeszkodami.
Jakość cyfrowego bliźniaka bezpośrednio wpływa na niezawodność wdrożenia. Wiodące platformy intensywnie inwestują w silniki symulacyjne o wysokiej dokładności fizycznej, które modelują nie tylko geometrię, ale także właściwości materiałów, tarcie, deformacje i szum czujników. Im bliżej bliźniak odpowiada rzeczywistości, tym mniej niespodzianek pojawia się podczas fizycznego wdrożenia.
---
Stos uczenia się: VLA, modele świata i uczenie się przez wzmacnianie
Dlaczego to wszystko jest możliwe teraz, skoro pięć lat temu nie było? Ponieważ sposób, w jaki roboty się uczą, zmienił się. Trzy składniki, każdy będący publicznym przełomem badawczym ostatnich kilku lat, sprawiają, że model wdrożenia działa:
Modele wizualno-językowo-akcyjne (VLA). VLA to pojedyncza sieć neuronowa, która przyjmuje to, co widzi robot, oraz opis zadania, a następnie generuje polecenia ruchowe do jego wykonania. Jest to technologia stojąca za całym przejściem na zasadę „pokaż, nie programuj”: ponieważ model bezpośrednio łączy percepcję, język i działanie, robot może być szkolony na podstawie demonstracji zadania, a nie programowany ręcznie pisanym kodem ruchu. Jest to powód, dla którego nagrania z perspektywy pierwszej osoby operatora są w ogóle użytecznym materiałem szkoleniowym.
Modele świata. Model świata to system sztucznej inteligencji, który nauczył się, jak zachowuje się scena fizyczna – jak obiekty poruszają się, spadają, układają się w stosy i reagują na kontakt. Modele świata sprawiają, że cyfrowe bliźniaki są czymś więcej niż ładnymi animacjami: robot może ćwiczyć zadanie poprzez tysiące symulowanych wariantów, w tym sytuacje, które nigdy nie wystąpiły w nagraniach, ponieważ symulacja przewiduje wiarygodną fizykę, a nie odtwarza stałe skrypty.
Uczenie się przez wzmacnianie. Demonstracje dają robotowi początkowe zachowanie; uczenie się przez wzmacnianie je doskonali. W symulacji robot wielokrotnie próbuje wykonać zadanie, jest oceniany według istotnych kryteriów – wskaźnika sukcesu, czasu cyklu, bezpiecznych limitów siły – i aktualizuje się w kierunku tego, co osiąga dobre wyniki. W ten sposób zachowanie przechodzi od „mniej więcej tego, co pokazał człowiek” do niezawodnego na poziomie produkcyjnym i w ten sposób ciągle się poprawia dzięki wspomaganym uruchomieniom podczas wdrożenia.
Żadna z tych technik nie należy do jednej firmy – są one aktualnym stanem sztuki w uczeniu się robotów. Dla producenta ważne jest to, że razem zastępują one to, co kiedyś było wąskim gardłem: inżyniera piszącego kod specyficzny dla zadania. Robot uczy się zadania; inżynierowie, którzy odwiedzają Państwa zakład, są tam, aby go uczyć, a nie programować.
---
Teleoperacja: Most od symulacji do autonomii
Symulacja wychwytuje większość błędów, ale żaden cyfrowy bliźniak nie przewidzi wszystkiego, co prawdziwy dzień produkcyjny rzuci robotowi. Ta luka jest zamykana na hali. Podczas wdrożenia inżynierowie teleoperują humanoida w przypadkach brzegowych, których symulacja nie mogła w pełni przewidzieć – źle oznakowana część, krzywa paleta, pojemnik, który przybywa półotwarty.
Teleoperacja wykonuje dwa zadania jednocześnie. Utrzymuje linię w ruchu, podczas gdy robot wciąż się uczy, ponieważ człowiek jest zaangażowany dokładnie w sytuacje, których robot nie jest jeszcze w stanie samodzielnie obsłużyć. I generuje najcenniejsze dane treningowe: każde wspomagane uruchomienie jest demonstracją prawidłowego zachowania, włączaną z powrotem do umiejętności robota. W trakcie wdrożenia równowaga się zmienia – wspomagane uruchomienia stają się rzadsze, autonomiczne uruchomienia stają się normą, aż robot stanie się samodzielny.
Żadne z tych działań nie wymaga od nikogo z personelu klienta obsługi robota. Teleoperacja, podobnie jak reszta prac robotycznych, przybywa z zespołem wdrożeniowym i pozostawia robota, który już jej nie potrzebuje.
---
Wdrożenie w świecie rzeczywistym: Jak wygląda proces bez inżynierów
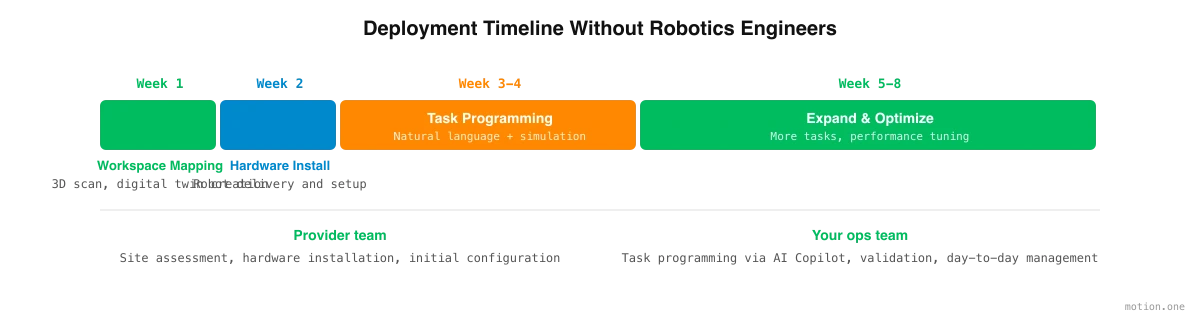
Oto jak wygląda typowa misja integracyjna dla średniej wielkości producenta bez inżyniera robotyki w zespole:
Tygodnie 1-2: Ocena miejsca i mapowanie przestrzeni roboczej. Zespół wdrożeniowy przeprowadza ocenę miejsca – na miejscu lub zdalnie za pomocą skanowania 3D. Fizyczna przestrzeń robocza jest digitalizowana w celu stworzenia cyfrowego bliźniaka, a kluczowe przepływy pracy są dokumentowane i priorytetyzowane.
Tygodnie 3-4: Instalacja sprzętu i przechwytywanie zadań. Robot humanoidalny jest dostarczany i fizycznie instalowany przez zespół wdrożeniowy, podobnie jak dzisiaj dostawcy sprzętu przemysłowego zajmują się instalacją. Równolegle operatorzy opisują swoje zadania i są nagrywani podczas ich wykonywania – to surowiec, od którego rozpoczyna się szkolenie. Nie jest potrzebny żaden stały personel inżynierski.
Tygodnie 5-10: Szkolenie, symulacja i wspomagane działanie. Field Deployment Engineers szkolą robota w zakresie zadań klienta, zaczynając od najprostszych i najbardziej powtarzalnych. Każdy przepływ pracy jest ćwiczony w cyfrowym bliźniaku, przeglądany przez zespół operacyjny i udoskonalany, zanim trafi na halę produkcyjną. Na samej hali inżynierowie teleoperują robota w pozostałych przypadkach brzegowych, a każde wspomagane uruchomienie przybliża zadanie do autonomii. Pierwsze zadania to zazwyczaj pick-and-place, paletyzacja lub podstawowa obsługa materiałów – praca o dużej objętości i niskiej zmienności, która zapewnia natychmiastowy zwrot z inwestycji.
Tygodnie 11-15: Przekazanie autonomii i optymalizacja. Wspomagane uruchomienia stopniowo zanikają, gdy robot przejmuje kontrolę. Zespół rozszerza się na bardziej złożone przepływy pracy – zadania inspekcyjne, operacje kompletacji, obsługa maszyn – a operatorzy są szkoleni w zakresie każdego z nich, gdy staje się on aktywny. Dane dotyczące wydajności z wczesnych zadań poprawiają dokładność dla kolejnych.
Ciągłe: Monitorowanie i iteracja. Platforma floty śledzi wydajność zadań, wykorzystanie robota, wskaźniki błędów i alerty konserwacyjne. Personel operacyjny zgłasza zmiany w miarę zmian wymagań produkcyjnych – nowa linia produktów, zmodyfikowany przepływ pracy, sezonowa zmiana wolumenu. Te korekty są wprowadzane w Workflow Builderze i ponownie walidowane w symulacji, bez konieczności zatrudniania inżyniera przez fabrykę.
Przez cały czas trwania misji klient śledzi postępy i udziela wszelkich zatwierdzeń w bezpiecznym portalu online, a nie w wątkach e-mailowych. Typowa misja integracyjna trwa od 12 do 15 tygodni od oceny miejsca do autonomicznego działania, z Field Deployment Engineerem na miejscu przez cały czas. Porównaj to z tradycyjnym modelem, gdzie samo zatrudnienie inżyniera robotyki może zająć od trzech do sześciu miesięcy – zanim jeszcze rozpoczną się jakiekolwiek prace wdrożeniowe.
---
Bezpieczeństwo i zgodność bez wyspecjalizowanego personelu
Bezpieczeństwo jest najczęstszą obawą, jaką producenci zgłaszają, rozważając wdrożenie bez inżynierów robotyki. Jest to uzasadniona obawa – i taka, którą nowoczesne platformy AI są zaprojektowane, aby bezpośrednio rozwiązywać.
Wbudowane ramy bezpieczeństwa. Platforma egzekwuje ograniczenia bezpieczeństwa na poziomie systemu, a nie użytkownika. Limity prędkości, progi siły, strefy wykluczenia i zachowania awaryjnego zatrzymania są konfigurowane zgodnie ze standardami branżowymi i nie mogą być nadpisane przez instrukcje na poziomie zadania. Żadna konfiguracja przepływu pracy nie może zmusić robota do pracy szybciej niż pozwalają na to bezpieczne limity.
Automatyzacja zgodności z przepisami. Normy takie jak ISO 10218 (bezpieczeństwo robotów przemysłowych) i ISO/TS 15066 (bezpieczeństwo robotów współpracujących) definiują specyficzne wymagania dotyczące ograniczania siły, redukcji prędkości i monitorowanego zatrzymania z oceną bezpieczeństwa. Platforma koduje te wymagania bezpośrednio, zapewniając, że każdy plan zadania jest domyślnie zgodny.
Wsparcie w ocenie ryzyka. Platforma może generować dokumentację oceny ryzyka na podstawie skonfigurowanych zadań i przestrzeni roboczej – rodzaj dokumentacji, której wymagają organy regulacyjne i inspektorzy bezpieczeństwa pracy. Nie zastępuje to właściwego audytu bezpieczeństwa, ale stanowi ustrukturyzowany punkt wyjścia, który tradycyjnie wymagałby od inżyniera bezpieczeństwa.
Wykrywanie anomalii. Podczas pracy platforma stale monitoruje odchylenia od oczekiwanego zachowania. Jeśli robot napotka nieoczekiwany opór, jeśli odczyt czujnika wykracza poza normalny zakres lub jeśli człowiek wejdzie do strefy ograniczonej, system reaguje automatycznie – zwalniając, zatrzymując się lub ostrzegając operatora – bez konieczności konfigurowania tych reakcji przez kogokolwiek w fabryce.
Ścieżki audytu. Każda definicja zadania, wynik symulacji, zatwierdzenie i zdarzenie wdrożenia są rejestrowane. Tworzy to kompletną ścieżkę audytu dla zgodności z przepisami, dochodzeń w sprawie incydentów i ciągłego doskonalenia.
Kluczowym wnioskiem jest to, że wiedza z zakresu bezpieczeństwa, podobnie jak wiedza z zakresu robotyki, znajduje się na platformie i w zespole wdrożeniowym, a nie jest wymagana od operatora. Obowiązkiem operatora jest dokładne opisanie zadania i kontekstu operacyjnego. Obowiązkiem platformy jest zapewnienie bezpiecznego wykonania tego zadania.
---
Rozpoczęcie: Co producenci muszą wiedzieć
Dla producentów rozważających tę ścieżkę, oto praktyczne kwestie do rozważenia:
Zacznij od właściwych zadań. Nie każde zadanie produkcyjne jest równie odpowiednie do początkowego wdrożenia robota humanoidalnego. Zacznij od zadań powtarzalnych, wymagających fizycznie i dobrze zdefiniowanych: obsługa materiałów, paletyzacja, podstawowa inspekcja, obsługa maszyn. Zadania te zapewniają najszybszy zwrot z inwestycji i dostarczają doświadczenia operacyjnego potrzebnego do późniejszego zajęcia się bardziej złożoną pracą.
Oceńcie Państwo swoją przestrzeń roboczą. Roboty humanoidalne działają w środowiskach zaprojektowanych przez człowieka, ale nadal potrzebują odpowiedniej przestrzeni, właściwego oświetlenia dla systemów wizyjnych i stabilnych powierzchni. Większość nowoczesnych fabryk spełnia te wymagania, ale ocena przed wdrożeniem jest kluczowa.
Zidentyfikujcie Państwo swoich ekspertów dziedzinowych. Osoby, które będą programować i zarządzać robotami, powinny być osobami, które najlepiej rozumieją pracę. Zazwyczaj jest to inżynier procesu, starszy operator lub kierownik produkcji – ktoś, kto potrafi jasno wyrazić, co musi się wydarzyć i ocenić, czy wynik spełnia standardy jakości.
Ustalcie Państwo kryteria sukcesu z góry. Zdecydujcie przed rozpoczęciem wdrożenia, jak wygląda sukces: jakie zadania, jaka przepustowość, jaki poziom jakości. Pisemne kryteria sukcesu utrzymują uczciwość obu stron i zamieniają decyzję na koniec pilotażu w pomiar, a nie w debatę.
Zaplanujcie Państwo zarządzanie zmianą. Wprowadzenie robotów zmienia przepływy pracy i zmienia sposób, w jaki ludzie postrzegają swoją pracę. Przejrzysta komunikacja na temat tego, co będzie robił robot (zadania powtarzalne, wymagające fizycznie) i co będą robić ludzie (nadzór, zapewnienie jakości, praca o wyższej wartości) jest kluczowa dla udanego wdrożenia.
Oceniajcie Państwo dostawców pod kątem wsparcia wdrożeniowego, a nie tylko technologii. Oprogramowanie to tylko część równania. Oceniajcie Państwo dostawców pod kątem kompletności ich wsparcia wdrożeniowego: oceny miejsca, instalacji sprzętu, początkowej pomocy w programowaniu zadań, szkolenia i bieżącego wsparcia. Najlepsza technologia jest bezwartościowa bez niezawodnej ścieżki od zakupu do produkcji.
Myślcie Państwo w kategoriach leasingu, a nie zakupu. Ekonomika wdrożeń robotów humanoidalnych zmienia się. 36-miesięczna umowa leasingu operacyjnego z wliczonymi kosztami konserwacji, oprogramowania floty i ubezpieczenia – oraz opcją wykupu na koniec – zamienia robota w przewidywalny koszt operacyjny, a nie inwestycję kapitałową. Eliminuje to początkową barierę finansową i dostosowuje koszty do dostarczanej wartości.
Okno przewagi jest otwarte teraz. Producenci, którzy wdrożą roboty humanoidalne dzisiaj – nawet bez inżynierów robotyki w zespole – zbudują zdolności operacyjne i wiedzę instytucjonalną, która będzie się kumulować w czasie. Ci, którzy czekają na „idealne” warunki, „właściwe” zatrudnienie lub „dojrzałą” technologię, znajdą się trwale w tyle.
Roboty są gotowe. Model wdrożenia jest gotowy. Pytanie brzmi, czy Państwa operacja jest gotowa, aby pozwolić ludziom, którzy rozumieją pracę, zdefiniować, co robią maszyny.
---