Как внедрить гуманоидные роботы на производстве без инженеров-робототехников
Field Deployment Engineers Motion обучают робота выполнению Ваших задач и Вашу команду работе с ним - развертывайте и масштабируйте без штатных инженеров-робототехников.
Motion1 Inc. ·
Производственный сектор сталкивается с парадоксом. Спрос на автоматизацию никогда не был выше, однако инженеров, необходимых для ее внедрения, найти стало сложнее, чем когда-либо. Гуманоидные роботы - машины общего назначения, способные перемещаться в рабочих пространствах, спроектированных человеком, и выполнять широкий спектр физических задач - входят на заводы с ускоряющейся скоростью. Они являются самым наглядным примером физического AI: искусственного интеллекта, который воспринимает, принимает решения и действует в физическом мире, а не на экране. Но традиционная модель развертывания предполагает нечто, чего у большинства производителей просто нет: команду инженеров-робототехников.
Это предположение меняется. Новая модель развертывания позволяет экспертам в предметной области - руководителям заводов, инженерам-технологам и операционным директорам, которые понимают работу, - внедрять гуманоидных роботов на производстве без найма команды робототехников. Field Deployment Engineers обучают робота задачам, которые определяют эти эксперты, и обучают их операторов работать вместе с ним. В этой статье объясняется, как это работает, что для этого требуется и что производителям следует знать, прежде чем начать.
---
Дефицит талантов в робототехнике: почему найти инженеров почти невозможно
Глобальная нехватка инженеров-робототехников - это не временная проблема найма. Это структурное ограничение. Университеты выпускают лишь малую часть специалистов, требуемых рынком, и те, кто заканчивает обучение, в подавляющем большинстве поглощаются технологическими компаниями, оборонными подрядчиками и исследовательскими лабораториями. Производственный сектор - особенно малые и средние предприятия - вынужден конкурировать за кадровый резерв, который едва существует.
Согласно анализу рабочей силы в отрасли, разрыв между открытыми вакансиями в робототехнике и квалифицированными кандидатами увеличивается каждый год с 2022 года. В Западной Европе ситуация особенно остра: старение рабочей силы, снижение набора на технические программы и интенсивная трансграничная конкуренция за таланты означают, что средний производитель в Германии или Нидерландах может ждать двенадцать месяцев или более, чтобы заполнить одну инженерную должность в области робототехники.
Этот дефицит талантов не просто замедляет внедрение. Он создает зависимость. Производители, которым удается нанять инженера-робототехника, становятся операционно зависимыми от этого человека. Когда они уходят - а на таком конкурентном рынке это часто происходит - вся программа автоматизации останавливается.
Вывод прост: если развертывание гуманоидных роботов требует инженеров-робототехников, большинство производителей никогда их не развернут. Отрасли нужна другая модель.
---
Старый способ против нового: написание кода против обучения робота
Традиционное программирование роботов - это специализированная дисциплина. Оно включает написание планов движения на таких языках, как Python или C++, настройку интеграции датчиков, регулировку контуров управления, создание конечных автоматов и отладку поведения в симуляции перед переносом на аппаратное обеспечение. Каждая робототехническая платформа имеет свой собственный SDK, свои собственные соглашения и свои собственные режимы отказа. Даже опытные инженеры-программисты сталкиваются с крутой кривой обучения при переходе в робототехнику.
Это старый способ: писать код, компилировать, симулировать, тестировать, развертывать, отлаживать, повторять. Это работает, но требует экспертизы, к которой большинство производителей не имеют доступа.
Новый способ заменяет внутреннюю работу по робототехнике развернутой услугой. Вместо написания плана движения, руководитель завода описывает задачу Field Deployment Engineer, который обучает робота этой задаче, пока он не начнет выполнять ее автономно. AI Workflow Builder настраивает каждый рабочий процесс и интегрирует гуманоида в конкретный сценарий использования, и каждый рабочий процесс проверяется в симуляции, прежде чем попасть на производство. Эксперт в предметной области остается в контроле над тем, что делает робот. Команда развертывания занимается тем, как он это делает.
Это не упрощение старого процесса. Это принципиально иное разделение труда. Человеку, который понимает производственный процесс, больше не нужно нанимать и удерживать инженера-робототехника, чтобы ввести машину в эксплуатацию. Эта экспертиза приходит с развертыванием и остается с ним.
---
Как AI Workflow Builder настраивает задачу робота
AI Workflow Builder - это программный слой, который находится между сценарием использования клиента и аппаратным обеспечением робота. Field Deployment Engineers используют его для выполнения нескольких функций, которые ранее были исключительной прерогативой внутренней инженерной команды:
Захват задачи. Работа начинается с собственного описания задачи клиентом - "Поднять компонент с конвейерной ленты, визуально осмотреть его и поместить в соответствующий контейнер в зависимости от класса качества" - вместе с эгоцентрическими записями операторов, выполняющих ее. Builder декомпозирует это в структурированную последовательность действий, которые робот может выполнить.
Планирование движения. Для каждого действия в последовательности платформа генерирует планы движения, учитывающие физические возможности робота, геометрию рабочего пространства, избегание препятствий и ограничения эффективности. Это работа, которая традиционно требовала инженера по управлению с глубокими знаниями кинематики и динамики.
Интеграция датчиков. Современные гуманоидные роботы оснащены камерами, датчиками силы, LiDAR и другими системами восприятия. Workflow Builder настраивает, как эти датчики используются для каждой задачи - какие видеопотоки с камер обрабатывать, какие пороговые значения силы устанавливать, как интерпретировать визуальные данные для контроля качества - без написания производителем единой строки интеграционного кода.
Валидация и проверка безопасности. Прежде чем какая-либо задача достигнет физического робота, платформа прогоняет ее через симуляцию и проверку безопасности. Она проверяет на столкновения, подтверждает, что пределы силы находятся в безопасных диапазонах, гарантирует полноту последовательности задач и отмечает потенциальные проблемы для рассмотрения человеком.
Непрерывное обучение. По мере выполнения роботом задач платформа собирает данные о производительности и использует их для уточнения того, как будут настраиваться будущие рабочие процессы. Со временем система становится лучше в обработке конкретной компоновки, ассортимента деталей и операционного контекста каждого объекта. Эти данные остаются собственностью клиента.
Результатом является система, в которой экспертные знания в области робототехники находятся у платформы и команды развертывания, а не в штате завода. Клиент предоставляет предметные знания - что должно происходить на заводе. Motion предоставляет знания в области робототехники - как это реализовать безопасно и эффективно.
---
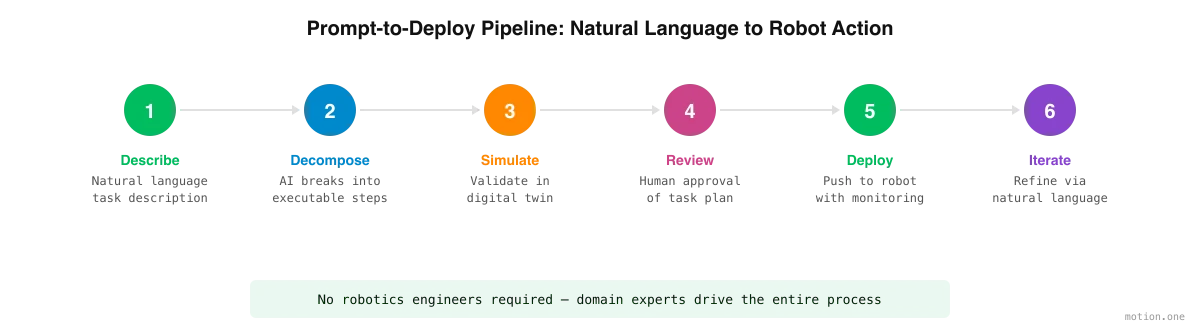
От описанной задачи к действию робота: конвейер развертывания
Процесс перехода от описанной задачи к развернутой задаче робота обычно следует последовательному конвейеру:
Шаг 1: Захват задачи. Оператор описывает задачу и, если это помогает, записывается при ее выполнении. Описание может быть как высокоуровневым, например, "сортировать поступающие детали по размеру", так и специфическим, например, "поднять предметы из позиции A, повернуть на 90 градусов и поместить в позицию B этикеткой вверх". Field Deployment Engineer работает как с описанием, так и с записью, возвращаясь к оператору всякий раз, когда задача неоднозначна.
Шаг 2: Декомпозиция задачи. Workflow Builder разбивает задачу на дискретные, выполнимые шаги. Для задачи сортировки это может включать: приближение к конвейеру, идентификацию детали, измерение размеров, классификацию по размерной категории, захват, навигацию к правильному контейнеру, размещение. Каждый шаг сопоставляется с возможностями робота.
Шаг 3: Симуляция. Полная последовательность задач выполняется в цифровом двойнике рабочего пространства. Оператор может наблюдать за симулированным выполнением, выявлять проблемы и уточнять описание задачи. Именно здесь обнаруживается большинство ошибок - до того, как физический робот вообще начнет двигаться.
Шаг 4: Проверка и утверждение человеком. Платформа представляет проверенный план задачи оператору для утверждения. Критические параметры - ограничения скорости, пороговые значения силы, зоны исключения - выделяются для явного подтверждения. Ничто не развертывается без одобрения человека.
Шаг 5: Развертывание. Утвержденная задача передается роботу. Выполнение начинается с усиленного мониторинга. Платформа отслеживает производительность в реальном времени и может автоматически приостанавливать работу робота при обнаружении аномалий.
Шаг 6: Итерация. На основе реальной производительности задача уточняется. "Замедлить движение во время шага размещения" или "добавить паузу после проверки для ручного вмешательства" - это те виды корректировок, которые ранее требовали от штатного инженера переписывания кода. Теперь это запрос к команде развертывания, применяемый в Workflow Builder и повторно проверяемый в симуляции, прежде чем изменение достигнет производства.
---
Что на самом деле означает «Опыт в робототехнике не требуется» на практике
Важно быть точным в отношении этого утверждения. «Опыт в робототехнике не требуется» не означает «опыт не требуется». Эффективное развертывание гуманоидных роботов по-прежнему требует глубоких знаний - это просто другой вид знаний.
Люди, наиболее подходящие для развертывания роботов в производственной среде, - это те, кто уже понимает эту среду: инженеры-технологи, знающие рабочий процесс, менеджеры по качеству, понимающие критерии инспекции, операционные руководители, знающие, где возникают узкие места и где автоматизация приносит наибольшую ценность.
Что им не нужно знать, так это как писать узлы ROS, настраивать ПИД-регуляторы или конфигурировать модели URDF. Им не нужно понимать обратную кинематику или писать конвейеры компьютерного зрения. Field Deployment Engineers Motion и Workflow Builder справляются со всем этим.
На практике «опыт в робототехнике не требуется» означает:
- Без программирования. Задачи описываются людьми, которые их выполняют, а затем настраиваются в Workflow Builder Field Deployment Engineers.
- Без машиностроения. Платформа занимается планированием движения и физическими ограничениями.
- Без степени в области компьютерных наук. Интеграция датчиков, восприятие и логика принятия решений управляются платформой и командой развертывания.
- Предметная экспертиза необходима. Оператор должен понимать производственный процесс, стандарты качества, требования безопасности и операционный контекст. Эти знания нельзя передать на аутсорсинг - это входные данные, от которых зависит все развертывание.
Сдвиг происходит от экспертизы в робототехнике к экспертизе в процессах. Люди, наиболее близкие к работе, становятся теми, вокруг кого обучается робот, и теми, кто решает, что он будет делать дальше.
---
Роль симуляции и цифровых двойников
Симуляция не является необязательной в этой модели - она фундаментальна. Когда на заводе нет инженера-робототехника, вам нужен механизм для выявления ошибок до того, как они проявятся в физическом мире. Этот механизм - цифровой двойник.
Цифровой двойник - это виртуальная копия физического рабочего пространства: цеха завода, конвейерных систем, складских зон, самого робота. Рабочие процессы, созданные для робота, сначала выполняются в этой виртуальной среде, где сбои не имеют стоимости, а итерации быстры.
Для производителей, развертывающих роботов без инженеров-робототехников, цифровой двойник предоставляет несколько критически важных функций:
Эксперименты без риска. Операторы могут пробовать различные конфигурации задач, тестировать граничные случаи и исследовать сценарии «что, если» без какого-либо риска для оборудования, продукции или персонала.
Визуальная валидация. Нетехнические операторы могут наблюдать за симулированной задачей и немедленно видеть, делает ли робот то, что они задумали. Этот цикл визуальной обратной связи заменяет проверку кода, которую обычно выполнял бы штатный инженер.
Бенчмаркинг производительности. Симуляция предоставляет оценки времени цикла, выявляет потенциальные узкие места и помогает операторам оптимизировать последовательности задач до перехода к физическому развертыванию.
Генерация обучающих данных. Среда симуляции генерирует синтетические данные, которые улучшают способность ИИ справляться с вариациями в реальном мире - различными ориентациями деталей, условиями освещения или неожиданными препятствиями.
Качество цифрового двойника напрямую влияет на надежность развертывания. Ведущие платформы активно инвестируют в физически точные симуляционные движки, которые моделируют не только геометрию, но и свойства материалов, трение, деформацию и шум датчиков. Чем точнее двойник соответствует реальности, тем меньше сюрпризов возникает во время физического развертывания.
---
Стек обучения: VLA, мировые модели и обучение с подкреплением
Почему все это стало возможным сейчас, хотя пять лет назад это было не так? Потому что изменился способ обучения роботов. Три компонента, каждый из которых является публичным исследовательским прорывом последних нескольких лет, обеспечивают работу модели развертывания:
Модели «зрение-язык-действие» (VLA). VLA - это единая нейронная сеть, которая принимает то, что видит робот, и описание задачи, а затем выдает моторные команды для ее выполнения. Это технология, лежащая в основе всего перехода к принципу «покажи, а не программируй»: поскольку модель напрямую связывает восприятие, язык и действие, робота можно обучать на демонстрациях задачи, а не программировать с помощью написанного вручную кода движения. Именно поэтому записи оператора от первого лица вообще являются полезным обучающим материалом.
Мировые модели. Мировая модель - это система ИИ, которая научилась тому, как ведет себя физическая сцена - как объекты движутся, падают, складываются и реагируют на контакт. Мировые модели делают цифровые двойники чем-то большим, чем просто красивые анимации: робот может репетировать задачу через тысячи симулированных вариаций, включая ситуации, которые никогда не встречались в записях, потому что симуляция предсказывает правдоподобную физику, а не воспроизводит фиксированные скрипты.
Обучение с подкреплением. Демонстрации дают роботу начальное поведение; обучение с подкреплением оттачивает его. В симуляции робот снова и снова пытается выполнить задачу, оценивается по важным критериям - частота успеха, время цикла, безопасные пределы силы - и обновляет себя в направлении того, что дает хорошие результаты. Именно так поведение переходит от «примерно того, что показал человек» к надежному на производственном уровне, и как оно продолжает улучшаться благодаря вспомогательным запускам во время развертывания.
Ни одна из этих техник не принадлежит какой-либо одной компании - они представляют собой современное состояние искусства в обучении роботов. Что важно для производителя, так это то, что вместе они заменяют то, что раньше было узким местом: инженера, пишущего код для конкретной задачи. Робот учится задаче; инженеры, которые посещают ваш объект, находятся там, чтобы научить его, а не программировать.
---
Телеуправление: мост от симуляции к автономии
Симуляция улавливает большинство ошибок, но ни один цифровой двойник не предсказывает всего, что реальный производственный день может преподнести роботу. Этот пробел закрывается на производстве. Во время развертывания инженеры телеуправляют гуманоидом в граничных случаях, которые симуляция не могла полностью предвидеть - неправильно маркированная деталь, кривой поддон, полуоткрытый контейнер.
Телеуправление выполняет две задачи одновременно. Оно поддерживает работу линии, пока робот еще учится, потому что человек находится в цикле именно для тех ситуаций, с которыми робот пока не может справиться самостоятельно. И оно генерирует самые ценные обучающие данные: каждый вспомогательный запуск - это демонстрация правильного поведения, которая затем интегрируется в навыки робота. В ходе развертывания баланс смещается - вспомогательные запуски становятся реже, автономные запуски становятся нормой, пока робот не станет полностью самостоятельным.
Ничто из этого не требует от сотрудников клиента управлять роботом. Телеуправление, как и остальная работа по робототехнике, приходит с командой развертывания и оставляет после себя робота, который в нем больше не нуждается.
---
Реальное развертывание: как выглядит процесс без инженеров
Вот как выглядит типичная миссия по интеграции для среднего производителя без инженера-робототехника в штате:
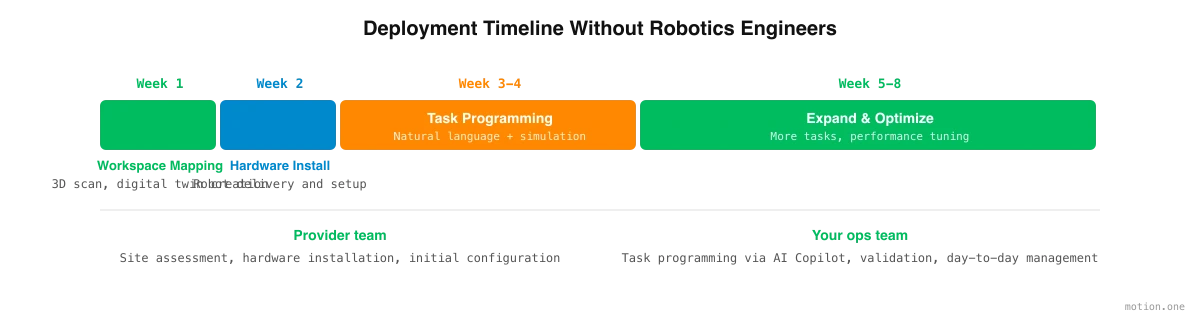
Недели 1-2: Оценка объекта и картирование рабочего пространства. Команда развертывания проводит оценку объекта - на месте или удаленно с использованием 3D-сканирования. Физическое рабочее пространство оцифровывается для создания цифрового двойника, а ключевые рабочие процессы документируются и приоритизируются.
Недели 3-4: Установка оборудования и захват задач. Гуманоидный робот доставляется и физически устанавливается командой развертывания, аналогично тому, как сегодня поставщики промышленного оборудования осуществляют установку. Параллельно операторы описывают свои задачи и записываются при их выполнении - это исходный материал, с которого начинается обучение. Постоянный инженерный персонал не требуется.
Недели 5-10: Обучение, симуляция и вспомогательная работа. Field Deployment Engineers обучают робота задачам клиента, начиная с самых простых и повторяющихся. Каждый рабочий процесс репетируется в цифровом двойнике, проверяется операционной командой и уточняется, прежде чем попасть на производство. На самом производстве инженеры телеуправляют роботом в оставшихся граничных случаях, и каждый вспомогательный запуск приближает задачу к автономии. Первые задачи обычно включают захват и размещение, паллетирование или базовую обработку материалов - высокообъемную, низковариативную работу, которая обеспечивает немедленный ROI.
Недели 11-15: Передача автономии и оптимизация. Вспомогательные запуски постепенно прекращаются, поскольку робот берет на себя управление. Команда переходит к более сложным рабочим процессам - задачам инспекции, операциям комплектования, обслуживанию машин - и операторы обучаются каждому из них по мере его запуска. Данные о производительности ранних задач улучшают точность для последующих.
Постоянно: Мониторинг и итерация. Платформа парка отслеживает производительность задач, использование роботов, частоту ошибок и оповещения о техническом обслуживании. Операционный персонал отмечает изменения по мере смещения производственных требований - новая продуктовая линейка, измененный рабочий процесс, сезонное изменение объема. Эти корректировки вносятся в Workflow Builder и повторно проверяются в симуляции, без найма инженера заводом.
На протяжении всей миссии клиент отслеживает прогресс и дает все одобрения в защищенном онлайн-портале, а не в переписке по электронной почте. Типичная миссия по интеграции длится от 12 до 15 недель от оценки объекта до автономной работы, при этом Field Deployment Engineer находится на объекте на протяжении всего процесса. Сравните это с традиционной моделью, где найм только инженера-робототехника может занять от трех до шести месяцев - до начала каких-либо работ по развертыванию.
---
Безопасность и соответствие без специализированного персонала
Безопасность - это наиболее распространенная проблема, которую поднимают производители при рассмотрении развертывания без инженеров-робототехников. Это законная обеспокоенность - и та, которую современные платформы AI призваны решать напрямую.
Встроенные системы безопасности. Платформа обеспечивает соблюдение ограничений безопасности на системном уровне, а не на уровне пользователя. Ограничения скорости, пороговые значения силы, зоны исключения и поведение при аварийной остановке настраиваются в соответствии с отраслевыми стандартами и не могут быть переопределены инструкциями на уровне задачи. Никакая конфигурация рабочего процесса не может заставить робота двигаться быстрее, чем позволяют безопасные пределы.
Автоматизация соблюдения нормативных требований. Стандарты, такие как ISO 10218 (безопасность промышленных роботов) и ISO/TS 15066 (безопасность коллаборативных роботов), определяют конкретные требования к ограничению силы, снижению скорости и контролируемой остановке с учетом безопасности. Платформа напрямую кодирует эти требования, гарантируя, что каждый план задачи по умолчанию соответствует нормам.
Поддержка оценки рисков. Платформа может генерировать документацию по оценке рисков на основе настроенных задач и рабочего пространства - такую документацию, которая требуется регулирующим органам и инспекторам по охране труда. Это не заменяет надлежащий аудит безопасности, но предоставляет структурированную отправную точку, которую традиционно должен был бы подготовить инженер по безопасности.
Обнаружение аномалий. Во время работы платформа непрерывно отслеживает отклонения от ожидаемого поведения. Если робот сталкивается с неожиданным сопротивлением, если показания датчика выходят за пределы нормального диапазона или если человек входит в ограниченную зону, система реагирует автоматически - замедляясь, останавливаясь или предупреждая оператора - без необходимости кому-либо на заводе настраивать эти реакции.
Журналы аудита. Каждое определение задачи, результат симуляции, утверждение и событие развертывания регистрируются. Это создает полный журнал аудита для соблюдения нормативных требований, расследования инцидентов и постоянного улучшения.
Ключевая идея заключается в том, что экспертные знания в области безопасности, как и экспертные знания в области робототехники, находятся у платформы и команды развертывания, а не требуются от оператора. Ответственность оператора - точно описать задачу и операционный контекст. Ответственность платформы - обеспечить безопасное выполнение этой задачи.
---
Начало работы: что нужно знать производителям
Для производителей, рассматривающих этот путь, вот практические соображения:
Начните с правильных задач. Не каждая производственная задача одинаково подходит для первоначального развертывания гуманоидного робота. Начните с задач, которые являются повторяющимися, физически тяжелыми и четко определенными: обработка материалов, паллетирование, базовая инспекция, обслуживание машин. Эти задачи обеспечивают самый быстрый ROI и предоставляют операционный опыт, необходимый для решения более сложных задач позже.
Оцените свое рабочее пространство. Гуманоидные роботы работают в средах, спроектированных человеком, но им все еще требуется достаточное пространство, соответствующее освещение для систем зрения и стабильные поверхности. Большинство современных заводов соответствуют этим требованиям, но предварительная оценка перед развертыванием крайне важна.
Определите своих экспертов в предметной области. Люди, которые будут программировать и управлять роботами, должны быть теми, кто лучше всего понимает работу. Обычно это инженер-технолог, старший оператор или менеджер по производству - кто-то, кто может четко сформулировать, что должно произойти, и оценить, соответствует ли результат стандартам качества.
Согласуйте критерии успеха заранее. До начала развертывания решите, что будет считаться успехом: какие задачи, какая пропускная способность, какой уровень качества. Письменные критерии успеха поддерживают честность обеих сторон и превращают решение по окончании пилотного проекта в измерение, а не в спор.
Планируйте управление изменениями. Внедрение роботов меняет рабочие процессы, а также то, как люди относятся к своей работе. Прозрачное общение о том, что будет делать робот (повторяющиеся, физически тяжелые задачи) и что будут делать люди (надзор, контроль качества, более ценная работа), крайне важно для успешного внедрения.
Оценивайте поставщиков по поддержке развертывания, а не только по технологии. Программное обеспечение - это лишь часть уравнения. Оценивайте поставщиков по полноте их поддержки развертывания: оценка объекта, установка оборудования, первоначальная помощь в программировании задач, обучение и постоянная поддержка. Лучшая технология бесполезна без надежного пути от покупки до производства.
Думайте об аренде, а не о покупке. Экономика развертывания гуманоидных роботов меняется. 36-месячная операционная аренда с включенным обслуживанием, программным обеспечением для парка и страховкой - и опцией выкупа в конце - превращает робота в предсказуемые операционные расходы, а не в капитальные вложения. Это устраняет первоначальный финансовый барьер и согласовывает затраты с предоставлением ценности.
Окно преимуществ открыто сейчас. Производители, которые развернут гуманоидных роботов сегодня - даже без инженеров-робототехников в штате - создадут операционные возможности и институциональные знания, которые будут накапливаться со временем. Те, кто ждет «идеальных» условий, «правильного» найма или «зрелой» технологии, окажутся навсегда позади.
Роботы готовы. Модель развертывания готова. Вопрос в том, готова ли ваша операция позволить людям, которые понимают работу, определять, что делают машины.
---