כיצד לפרוס רובוטים הומנואידים בייצור ללא מהנדסי רובוטיקה
מהנדסי Field Deployment של Motion מאמנים את הרובוט למשימות שלכם ומאמנים את הצוות שלכם לעבוד לצידו – פרוסו והרחיבו ללא צורך במהנדסי רובוטיקה בצוות.
Motion1 Inc. ·
מגזר הייצור ניצב בפני פרדוקס. הביקוש לאוטומציה מעולם לא היה גבוה יותר, אך המהנדסים הנדרשים ליישומה מעולם לא היו קשים יותר למציאה. רובוטים דמויי אדם – מכונות רב-תכליתיות שיכולות לנווט בסביבות עבודה שתוכננו על ידי בני אדם ולבצע מגוון רחב של משימות פיזיות – נכנסים למפעלים בקצב מואץ. הם הדוגמה הברורה ביותר עד כה ל-AI פיזי: בינה מלאכותית שתופסת, מחליטה ופועלת בעולם הפיזי ולא על מסך. אך מודל הפריסה המסורתי מניח משהו שרוב היצרנים פשוט אינם מחזיקים בו: צוות של מהנדסי רובוטיקה.
הנחה זו משתנה. מודל פריסה חדש מאפשר למומחי תחום – מנהלי מפעלים, מהנדסי תהליכים וראשי תפעול שמבינים את העבודה – להכניס רובוטים דמויי אדם לרצפת הייצור מבלי לגייס צוות רובוטיקה. Field Deployment Engineers מאמנים את הרובוט על המשימות שאותם מומחים מגדירים, ומכשירים את המפעילים שלהם לעבוד לצידו. מאמר זה מסביר כיצד זה עובד, מה זה דורש, ומה יצרנים צריכים לדעת לפני שמתחילים.
---
פער הכישרונות ברובוטיקה: מדוע מציאת מהנדסים היא כמעט בלתי אפשרית
המחסור העולמי במהנדסי רובוטיקה אינו אתגר גיוס זמני. זוהי מגבלה מבנית. אוניברסיטאות מייצרות חלק קטן מהמומחים שהשוק דורש, ואלה שמסיימים את לימודיהם נקלטים ברובם על ידי חברות טכנולוגיה, קבלני ביטחון ומעבדות מחקר. מגזר הייצור – במיוחד ארגונים קטנים ובינוניים – נותר מתחרה על מאגר כישרונות שבקושי קיים.
על פי ניתוחי כוח אדם בתעשייה, הפער בין משרות רובוטיקה פתוחות למועמדים מוסמכים התרחב מדי שנה מאז 2022. במערב אירופה, המצב חמור במיוחד: כוח עבודה מזדקן, ירידה בהרשמה לתוכניות טכניות, ותחרות עזה חוצת גבולות על כישרונות, משמעותם שיצרן בגודל בינוני בגרמניה או בהולנד עשוי להמתין שנים עשר חודשים או יותר כדי לאייש תפקיד אחד של מהנדס רובוטיקה.
פער כישרונות זה לא רק מאט את האימוץ. הוא יוצר תלות. יצרנים שמצליחים לגייס מהנדס רובוטיקה הופכים תלויים תפעולית באותו אדם. כשהם עוזבים – ובשוק תחרותי כל כך, הם לעיתים קרובות עושים זאת – כל תוכנית האוטומציה נעצרת.
המסקנה פשוטה: אם פריסת רובוטים דמויי אדם דורשת מהנדסי רובוטיקה, רוב היצרנים לעולם לא יפרסו אותם. התעשייה זקוקה למודל אחר.
---
הדרך הישנה מול הדרך החדשה: כתיבת קוד מול אימון הרובוט
תכנות רובוטים מסורתי הוא דיסציפלינה מיוחדת. הוא כולל כתיבת תוכניות תנועה בשפות כמו Python או C++, הגדרת שילובי חיישנים, כוונון לולאות בקרה, בניית מכונות מצבים, וניפוי באגים בהתנהגות בסימולציה לפני העברה לחומרה. לכל פלטפורמת רובוט יש SDK משלה, מוסכמות משלה, ומצבי כשל משלה. אפילו מהנדסי תוכנה מנוסים מתמודדים עם עקומת למידה תלולה כאשר הם עוברים לרובוטיקה.
זו הדרך הישנה: כתוב קוד, קמפל, סמלץ, בדוק, פרוס, נפה באגים, חזור. זה עובד, אבל זה דורש מומחיות שרוב היצרנים אינם יכולים לגשת אליה.
הדרך החדשה מחליפה עבודת רובוטיקה פנימית בשירות פרוס. במקום לכתוב תוכנית תנועה, מנהל מפעל מתאר את העבודה ל-Field Deployment Engineer, אשר מאמן את הרובוט על משימה זו עד שהוא מבצע אותה באופן אוטונומי. AI Workflow Builder מגדיר כל זרימת עבודה ומשלב את הרובוט דמוי האדם במקרה השימוש הספציפי, וכל זרימת עבודה מאומתת בסימולציה לפני שהיא מגיעה לרצפת הייצור. מומחה התחום נשאר בשליטה על מה שהרובוט עושה. צוות הפריסה מטפל באופן שבו הוא עושה זאת.
זו אינה פשטנות של התהליך הישן. זוהי חלוקת עבודה שונה באופן מהותי. האדם שמבין את תהליך הייצור אינו צריך עוד לגייס ולשמר מהנדס רובוטיקה כדי להכניס מכונה לקו הייצור. מומחיות זו מגיעה עם הפריסה ונשארת איתה.
---
כיצד ה-AI Workflow Builder מגדיר משימת רובוט
ה-AI Workflow Builder הוא שכבת תוכנה הממוקמת בין מקרה השימוש של הלקוח לבין חומרת הרובוט. Field Deployment Engineers משתמשים בו לביצוע מספר פונקציות שבעבר היו בתחום הבלעדי של צוות הנדסה פנימי:
לכידת משימה. העבודה מתחילה מתיאור העבודה של הלקוח עצמו – "הרם את הרכיב מסרט הנע, בדוק אותו ויזואלית, והנח אותו בפח המתאים בהתבסס על דרגת איכות" – יחד עם הקלטות אגוצנטריות של מפעילים המבצעים אותה. הבנאי מפרק זאת לרצף פעולות מובנה שהרובוט יכול לבצע.
תכנון תנועה. עבור כל פעולה ברצף, הפלטפורמה מייצרת תוכניות תנועה המתחשבות ביכולות הפיזיות של הרובוט, גיאומטריית סביבת העבודה, הימנעות ממכשולים, ואילוצי יעילות. זו העבודה שבאופן מסורתי דרשה מהנדס בקרה בעל ידע עמוק בקינמטיקה ודינמיקה.
שילוב חיישנים. רובוטים דמויי אדם מודרניים מצוידים במצלמות, חיישני כוח, LiDAR, ומערכות תפיסה אחרות. ה-Workflow Builder מגדיר כיצד חיישנים אלה משמשים לכל משימה – אילו הזנות מצלמה לעבד, אילו ספי כוח להגדיר, כיצד לפרש נתונים ויזואליים לבדיקת איכות – מבלי שהיצרן יכתוב שורת קוד אינטגרציה אחת.
אימות ובדיקת בטיחות. לפני שכל משימה מגיעה לרובוט הפיזי, הפלטפורמה מריצה אותה דרך סימולציה ואימות בטיחות. היא בודקת התנגשויות, מוודאת שגבולות הכוח נמצאים בטווחים בטוחים, מבטיחה שרצף המשימות הושלם, ומסמנת בעיות פוטנציאליות לבדיקה אנושית.
למידה מתמשכת. כשהרובוט מבצע משימות, הפלטפורמה אוספת נתוני ביצועים ומשתמשת בהם כדי לשפר את אופן הגדרת זרימות עבודה עתידיות. עם הזמן, המערכת משתפרת בטיפול בפריסה הספציפית, בתמהיל החלקים ובהקשר התפעולי של כל מתקן. נתונים אלה נשארים בבעלות הלקוח.
התוצאה היא מערכת שבה מומחיות הרובוטיקה נמצאת בפלטפורמה ובצוות הפריסה, ולא על חשבון השכר של המפעל. הלקוח מספק את הידע התחומי – מה צריך לקרות ברצפת הייצור. Motion מספקת את ידע הרובוטיקה – כיצד לגרום לזה לקרות בבטחה וביעילות.
---
ממשימה מתוארת לפעולת רובוט: צינור הפריסה
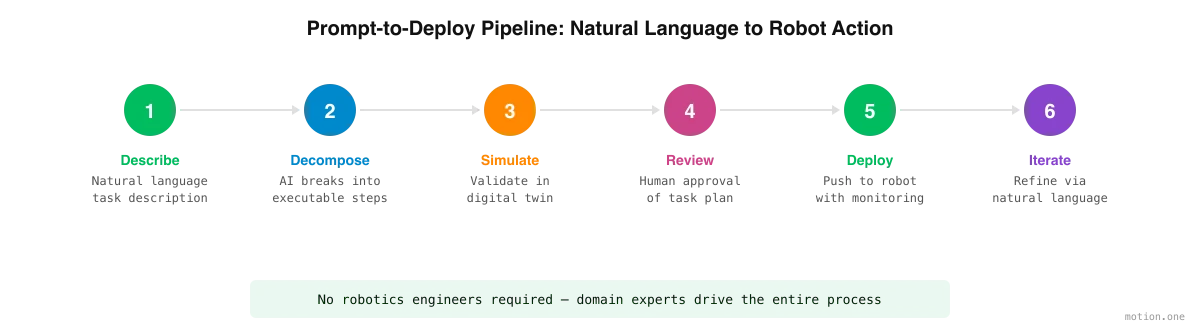
התהליך של מעבר ממשימה מתוארת למשימת רובוט פרוסה עוקב בדרך כלל אחר צינור עבודה עקבי:
שלב 1: לכידת משימה. המפעיל מתאר את המשימה, ובמקרים שבהם זה עוזר, הוא מוקלט כשהוא מבצע אותה. התיאור יכול להיות ברמה גבוהה כמו "מיין חלקים נכנסים לפי גודל" או ספציפי כמו "הרם פריטים ממיקום A, סובב 90 מעלות, והנח במיקום B כשהתווית פונה כלפי מעלה." ה-Field Deployment Engineer עובד הן מהתיאור והן מההקלטה, וחוזר למפעיל בכל פעם שהעבודה מעורפלת.
שלב 2: פירוק משימה. ה-Workflow Builder מפרק את המשימה לשלבים נפרדים וניתנים לביצוע. עבור משימת מיון, זה עשוי לכלול: התקרבות למסוע, זיהוי חלק, מדידת מימדים, סיווג לפי קטגוריית גודל, הרמה, ניווט לפח הנכון, הנחה. כל שלב ממופה ליכולות הרובוט.
שלב 3: סימולציה. רצף המשימות המלא מופעל בתאום דיגיטלי של סביבת העבודה. המפעיל יכול לצפות בביצוע הסימולציה, לזהות בעיות ולשפר את תיאור המשימה. כאן נתפסות רוב השגיאות – לפני שהרובוט הפיזי זז בכלל.
שלב 4: סקירה ואישור אנושי. הפלטפורמה מציגה את תוכנית המשימה המאומתת למפעיל לאישור. פרמטרים קריטיים – מגבלות מהירות, ספי כוח, אזורי איסור כניסה – מודגשים לאישור מפורש. שום דבר לא נפרס ללא אישור אנושי.
שלב 5: פריסה. המשימה המאושרת נדחפת לרובוט. הביצוע מתחיל עם ניטור מוגבר. הפלטפורמה עוקבת אחר הביצועים בזמן אמת ויכולה להשהות את הרובוט אוטומטית אם מתגלות חריגות.
שלב 6: איטרציה. בהתבסס על ביצועים בעולם האמיתי, המשימה משתכללת. "האט במהלך שלב ההנחה" או "הוסף הפסקה לאחר הבדיקה לצורך עקיפה ידנית" הם סוגי ההתאמות שבעבר דרשו ממהנדס פנימי לשכתב קוד. כעת הם בקשה לצוות הפריסה, מיושמים ב-Workflow Builder ומאומתים מחדש בסימולציה לפני שהשינוי מגיע לרצפת הייצור.
---
מה המשמעות בפועל של "אין צורך במומחיות רובוטיקה"
חשוב לדייק בטענה זו. "אין צורך במומחיות רובוטיקה" אינו אומר "אין צורך במומחיות כלל". פריסת רובוטים דמויי אדם ביעילות עדיין דורשת ידע עמוק – זה פשוט סוג אחר של ידע.
האנשים הממוקמים בצורה הטובה ביותר לפרוס רובוטים בסביבת ייצור הם האנשים שכבר מבינים את הסביבה הזו: מהנדסי תהליכים שמכירים את זרימת העבודה, מנהלי איכות שמבינים קריטריוני בדיקה, ראשי תפעול שיודעים היכן מתרחשים צווארי בקבוק והיכן אוטומציה מוסיפה את הערך הרב ביותר.
מה שהם לא צריכים לדעת זה איך לכתוב צמתי ROS, לכוונן בקרי PID, או להגדיר מודלי URDF. הם לא צריכים להבין קינמטיקה הפוכה או לכתוב צינורות ראייה ממוחשבת. ה-Field Deployment Engineers של Motion וה-Workflow Builder מטפלים בכל אלה.
בפועל, "אין צורך במומחיות רובוטיקה" פירושו:
- ללא תכנות. משימות מתוארות על ידי האנשים שמבצעים אותן, ואז מוגדרות ב-Workflow Builder על ידי Field Deployment Engineers.
- ללא הנדסת מכונות. הפלטפורמה מטפלת בתכנון תנועה ובאילוצים פיזיים.
- ללא תואר במדעי המחשב. שילוב חיישנים, תפיסה ולוגיקת החלטות מנוהלים על ידי הפלטפורמה וצוות הפריסה.
- מומחיות תחומית חיונית. המפעיל חייב להבין את תהליך הייצור, תקני איכות, דרישות בטיחות והקשר תפעולי. ידע זה אינו ניתן למיקור חוץ – זוהי הקלטה שכל הפריסה תלויה בה.
המעבר הוא ממומחיות רובוטיקה למומחיות תהליכית. האנשים הקרובים ביותר לעבודה הופכים לאנשים שסביבם הרובוט מאומן, והאנשים שמחליטים מה הוא עושה הלאה.
---
תפקיד הסימולציה והתאומים הדיגיטליים
סימולציה אינה אופציונלית במודל זה – היא יסודית. כאשר למפעל אין מהנדס רובוטיקה בצוות, אתה זקוק למנגנון ללכידת שגיאות לפני שהן מגיעות לעולם הפיזי. מנגנון זה הוא התאום הדיגיטלי.
תאום דיגיטלי הוא העתק וירטואלי של סביבת העבודה הפיזית – רצפת המפעל, מערכות המסועים, אזורי האחסון, הרובוט עצמו. זרימות עבודה שנבנו עבור הרובוט מבוצעות תחילה בסביבה וירטואלית זו, שבה כשלים הם חסרי עלות ואיטרציה מהירה.
עבור יצרנים הפורסים ללא מהנדסי רובוטיקה, התאום הדיגיטלי מספק מספר פונקציות קריטיות:
ניסוי ללא סיכון. מפעילים יכולים לנסות תצורות משימה שונות, לבדוק מקרי קצה, ולחקור תרחישי "מה אם" ללא כל סיכון לציוד, למוצרים או לכוח אדם.
אימות ויזואלי. מפעילים שאינם טכניים יכולים לצפות במשימה המדומה ולראות מיד אם הרובוט עושה את מה שהתכוונו. לולאת משוב ויזואלית זו מחליפה את סקירת הקוד שמהנדס פנימי היה מבצע בדרך כלל.
בנצ'מרקינג ביצועים. הסימולציה מספקת הערכות זמן מחזור, מזהה צווארי בקבוק פוטנציאליים, ועוזרת למפעילים לייעל רצפי משימות לפני התחייבות לפריסה פיזית.
יצירת נתוני אימון. סביבת הסימולציה מייצרת נתונים סינתטיים המשפרים את יכולת ה-AI לטפל בווריאציות בעולם האמיתי – אוריינטציות חלקים שונות, תנאי תאורה, או מכשולים בלתי צפויים.
איכות התאום הדיגיטלי משפיעה ישירות על אמינות הפריסה. פלטפורמות מובילות משקיעות רבות במנועי סימולציה מדויקים פיזיקלית המדגמים לא רק גיאומטריה אלא גם תכונות חומר, חיכוך, דפורמציה ורעש חיישנים. ככל שהתאום תואם יותר למציאות, כך פחות הפתעות מתעוררות במהלך פריסה פיזית.
---
ערימת הלמידה: VLAs, מודלי עולם ולמידת חיזוק
מדוע כל זה אפשרי כעת, כשלא היה לפני חמש שנים? כי הדרך שבה רובוטים לומדים השתנתה. שלושה מרכיבים, כל אחד מהם פריצת דרך מחקרית ציבורית מהשנים האחרונות, מאפשרים למודל הפריסה לעבוד:
מודלי ראייה-שפה-פעולה (VLAs). VLA היא רשת נוירונים יחידה שמקבלת את מה שהרובוט רואה ותיאור של המשימה, ומוציאה את פקודות המנוע לביצועה. זו הטכנולוגיה שמאחורי כל המעבר של "הראה, אל תתכנת": מכיוון שהמודל מחבר תפיסה, שפה ופעולה ישירות, ניתן לאמן רובוט מהדגמות של משימה במקום לתכנת אותו עם קוד תנועה שנכתב ידנית. זו הסיבה שהקלטות בגוף ראשון של מפעיל הן חומר אימון שימושי בכלל.
מודלי עולם. מודל עולם הוא מערכת AI שלמדה כיצד סצנה פיזית מתנהגת – כיצד אובייקטים נעים, נופלים, נערמים ומגיבים למגע. מודלי עולם הם מה שהופך תאומים דיגיטליים ליותר מסתם אנימציות יפות: הרובוט יכול לתרגל משימה באמצעות אלפי וריאציות מדומה, כולל מצבים שמעולם לא התרחשו בהקלטות, מכיוון שהסימולציה מנבאת פיזיקה סבירה במקום להפעיל מחדש סקריפטים קבועים.
למידת חיזוק. הדגמות מעניקות לרובוט התנהגות התחלתית; למידת חיזוק מחדדת אותה. בסימולציה, הרובוט מנסה את המשימה שוב ושוב, מקבל ציון מול הקריטריונים החשובים – שיעור הצלחה, זמן מחזור, מגבלות כוח בטוחות – ומעדכן את עצמו לכיוון מה שמקבל ציון טוב. כך התנהגות עוברת מ"בערך מה שהאדם הראה" לאמינה באיכות ייצור, וכיצד היא ממשיכה להשתפר מההפעלות בסיוע במהלך הפריסה.
אף אחת מהטכניקות הללו אינה שייכת לחברה אחת – הן מייצגות את חזית הידע הנוכחית בלמידת רובוטים. מה שחשוב ליצרן הוא שביחד הן מחליפות את מה שהיה בעבר צוואר הבקבוק: מהנדס שכותב קוד ספציפי למשימה. הרובוט לומד את המשימה; המהנדסים שמבקרים באתר שלך נמצאים שם כדי ללמד אותו, לא כדי לתכנת אותו.
---
טלפרופרציה: הגשר מסימולציה לאוטונומיה
סימולציה תופסת את רוב השגיאות, אך אף תאום דיגיטלי אינו מנבא כל מה שיום ייצור אמיתי מציב בפני רובוט. פער זה נסגר ברצפת הייצור. במהלך הפריסה, מהנדסים מפעילים מרחוק את הרובוט דמוי האדם דרך מקרי הקצה שהסימולציה לא יכלה לצפות במלואם – החלק עם התווית השגויה, המשטח העקום, המיכל שמגיע חצי פתוח.
טלפרופרציה מבצעת שתי עבודות בו זמנית. היא שומרת על תנועת הקו בזמן שהרובוט עדיין לומד, מכיוון שאדם נמצא בלולאה בדיוק עבור המצבים שהרובוט עדיין לא יכול לטפל בהם בעצמו. והיא מייצרת את נתוני האימון היקרים ביותר שיש: כל הפעלה בסיוע היא הדגמה של ההתנהגות הנכונה, המקופלת בחזרה לכישורי הרובוט. במהלך פריסה, האיזון משתנה – הפעלות בסיוע הופכות נדירות יותר, הפעלות אוטונומיות הופכות לנורמה, עד שהרובוט עומד בפני עצמו.
אף אחד מזה אינו דורש מאף אחד מצוות הלקוח להפעיל רובוט. הטלפרופרציה, כמו שאר עבודת הרובוטיקה, מגיעה עם צוות הפריסה ומשאירה אחריה רובוט שכבר אינו זקוק לה.
---
פריסה בעולם האמיתי: כיצד נראה התהליך ללא מהנדסים
כך נראית משימת אינטגרציה טיפוסית עבור יצרן בגודל בינוני ללא מהנדס רובוטיקה בצוות:
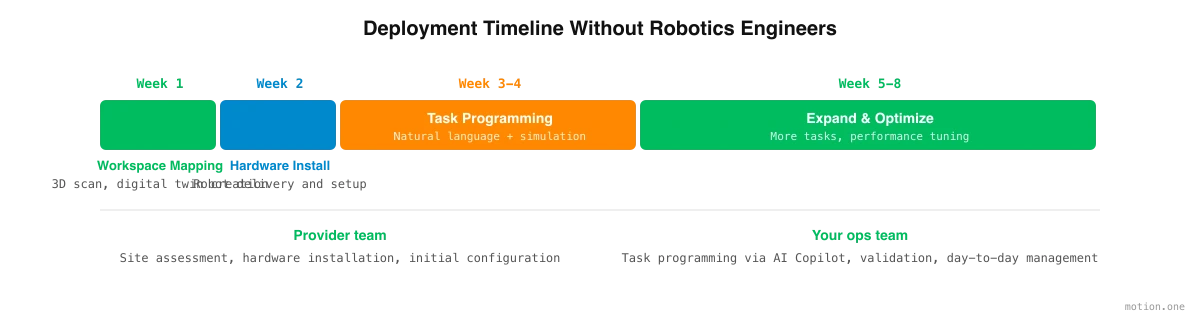
שבועות 1-2: הערכת אתר ומיפוי סביבת עבודה. צוות הפריסה מבצע הערכת אתר – באתר או מרחוק באמצעות סריקת תלת מימד. סביבת העבודה הפיזית עוברת דיגיטציה ליצירת התאום הדיגיטלי, וזרימות העבודה המרכזיות מתועדות ומדורגות לפי עדיפות.
שבועות 3-4: התקנת חומרה ולכידת משימות. הרובוט דמוי האדם נמסר ומותקן פיזית על ידי צוות הפריסה, בדומה לאופן שבו ספקי ציוד תעשייתי מטפלים בהתקנה כיום. במקביל, מפעילים מתארים את משימותיהם ומוקלטים כשהם מבצעים אותן – חומר הגלם שממנו מתחיל האימון. אין צורך בצוות הנדסי מתמשך.
שבועות 5-10: אימון, סימולציה ותפעול בסיוע. Field Deployment Engineers מאמנים את הרובוט על משימות הלקוח, החל מהפשוטות והחוזרות ביותר. כל זרימת עבודה מתורגלת בתאום הדיגיטלי, נבדקת על ידי צוות התפעול, ומשופרת לפני שהיא מגיעה לרצפת הייצור. ברצפת הייצור עצמה, מהנדסים מפעילים מרחוק את הרובוט דרך מקרי הקצה הנותרים, וכל הפעלה בסיוע דוחפת את המשימה קרוב יותר לאוטונומיה. המשימות הראשונות הן בדרך כלל איסוף והנחה (pick-and-place), שינוע למשטחים (palletising), או טיפול בסיסי בחומרים – עבודה בנפח גבוה ועם שונות נמוכה שמספקת החזר ROI מיידי.
שבועות 11-15: העברת אוטונומיה ואופטימיזציה. הפעלות בסיוע פוחתות ככל שהרובוט משתלט. הצוות מתרחב לזרימות עבודה מורכבות יותר – משימות בדיקה, פעולות קיט (kitting), טיפול במכונות (machine tending) – ומפעילים מאומנים על כל אחת מהן כשהיא עולה לאוויר. נתוני ביצועים ממשימות מוקדמות משפרים את הדיוק עבור משימות עוקבות.
מתמשך: ניטור ואיטרציה. פלטפורמת הצי עוקבת אחר ביצועי משימות, ניצול רובוטים, שיעורי שגיאות והתראות תחזוקה. צוות התפעול מסמן שינויים ככל שדרישות הייצור משתנות – קו מוצרים חדש, זרימת עבודה שונה, שינוי נפח עונתי. התאמות אלו מבוצעות ב-Workflow Builder ומאומתות מחדש בסימולציה, מבלי שהמפעל יצטרך לגייס מהנדס.
לאורך כל המשימה, הלקוח עוקב אחר ההתקדמות ונותן כל אישור בפורטל מקוון מאובטח, ולא בשרשורי דוא"ל. משימת אינטגרציה טיפוסית נמשכת 12 עד 15 שבועות מהערכת אתר ועד לתפעול אוטונומי, עם Field Deployment Engineer באתר לאורך כל הדרך. השווה זאת למודל המסורתי, שבו גיוס מהנדס רובוטיקה לבדו יכול לקחת שלושה עד שישה חודשים – לפני שכל עבודת פריסה החלה.
---
בטיחות ועמידה בתקנות ללא צוות מומחה
בטיחות היא החשש הנפוץ ביותר שיצרנים מעלים כאשר הם שוקלים פריסה ללא מהנדסי רובוטיקה. זהו חשש לגיטימי – וכזה שפלטפורמות AI מודרניות נועדו לטפל בו ישירות.
מסגרות בטיחות מובנות. הפלטפורמה אוכפת אילוצי בטיחות ברמת המערכת, לא ברמת המשתמש. מגבלות מהירות, ספי כוח, אזורי איסור כניסה והתנהגויות עצירת חירום מוגדרים על פי תקני התעשייה ואינם ניתנים לעקיפה על ידי הוראות ברמת המשימה. שום תצורת זרימת עבודה אינה יכולה לדחוף את הרובוט מהר יותר מהמגבלות הבטוחות המותרות.
אוטומציה של עמידה בתקנות. תקנים כמו ISO 10218 (בטיחות רובוטים תעשייתיים) ו-ISO/TS 15066 (בטיחות רובוטים שיתופיים) מגדירים דרישות ספציפיות להגבלת כוח, הפחתת מהירות ועצירה מנוטרת בדירוג בטיחות. הפלטפורמה מקודדת דרישות אלו ישירות, ומבטיחה שכל תוכנית משימה תואמת כברירת מחדל.
תמיכה בהערכת סיכונים. הפלטפורמה יכולה לייצר תיעוד הערכת סיכונים המבוסס על המשימות וסביבת העבודה המוגדרות – סוג התיעוד שגופים רגולטוריים ומפקחי בטיחות בעבודה דורשים. זה אינו מחליף ביקורת בטיחות נאותה, אך הוא מספק נקודת התחלה מובנית שבאופן מסורתי הייתה דורשת ממהנדס בטיחות לייצר.
זיהוי חריגות. במהלך הפעולה, הפלטפורמה מנטרת באופן רציף סטיות מהתנהגות צפויה. אם הרובוט נתקל בהתנגדות בלתי צפויה, אם קריאת חיישן חורגת מהטווח הרגיל, או אם אדם נכנס לאזור מוגבל, המערכת מגיבה אוטומטית – מאטה, עוצרת או מתריעה למפעיל – מבלי שאף אחד במפעל יצטרך להגדיר תגובות אלו.
שבילי ביקורת. כל הגדרת משימה, תוצאת סימולציה, אישור ואירוע פריסה מתועדים. זה יוצר שביל ביקורת מלא לצורך עמידה בתקנות, חקירת אירועים ושיפור מתמיד.
התובנה המרכזית היא שמומחיות בטיחות, כמו מומחיות רובוטיקה, נמצאת בפלטפורמה ובצוות הפריסה במקום להידרש מהמפעיל. אחריות המפעיל היא לתאר במדויק את המשימה ואת ההקשר התפעולי. אחריות הפלטפורמה היא להבטיח שהמשימה תבוצע בבטחה.
---
תחילת עבודה: מה יצרנים צריכים לדעת
עבור יצרנים השוקלים נתיב זה, הנה השיקולים המעשיים:
התחל עם המשימות הנכונות. לא כל משימת ייצור מתאימה באותה מידה לפריסת רובוטים דמויי אדם ראשונית. התחל עם משימות חוזרות, תובעניות פיזית ומוגדרות היטב: טיפול בחומרים, שינוע למשטחים, בדיקה בסיסית, טיפול במכונות. משימות אלו מספקות את ההחזר על ההשקעה המהיר ביותר ומספקות את הניסיון התפעולי הדרוש כדי להתמודד עם עבודה מורכבת יותר מאוחר יותר.
הערך את סביבת העבודה שלך. רובוטים דמויי אדם פועלים בסביבות שתוכננו על ידי בני אדם, אך הם עדיין זקוקים למרחב הולם, תאורה מתאימה למערכות ראייה, ומשטחים יציבים. רוב המפעלים המודרניים עומדים בדרישות אלו, אך הערכה לפני פריסה חיונית.
זהה את מומחי התחום שלך. האנשים שיתכנתו וינהלו את הרובוטים צריכים להיות האנשים שמבינים את העבודה בצורה הטובה ביותר. זהו בדרך כלל מהנדס תהליכים, מפעיל בכיר, או מנהל ייצור – מישהו שיכול לבטא בבירור מה צריך לקרות ולהעריך אם התוצאה עומדת בתקני איכות.
הסכם על קריטריוני הצלחה מראש. החלט לפני תחילת הפריסה כיצד נראית הצלחה: אילו משימות, איזו תפוקה, איזה רף איכות. קריטריוני הצלחה כתובים שומרים על יושר משני הצדדים והופכים את ההחלטה בסוף פיילוט למדידה ולא לוויכוח.
תכנן לניהול שינויים. הכנסת רובוטים משנה זרימות עבודה, ומשנה את הרגשתם של אנשים לגבי עבודתם. תקשורת שקופה לגבי מה שהרובוט יעשה (משימות חוזרות, תובעניות פיזית) ומה שאנשים יעשו (פיקוח, אבטחת איכות, עבודה בעלת ערך גבוה יותר) חיונית לאימוץ מוצלח.
הערך ספקים על תמיכת פריסה, לא רק על טכנולוגיה. התוכנה היא רק חלק מהמשוואה. הערך ספקים על שלמות תמיכת הפריסה שלהם: הערכת אתר, התקנת חומרה, סיוע בתכנות משימות ראשוני, הדרכה ותמיכה מתמשכת. הטכנולוגיה הטובה ביותר חסרת ערך ללא נתיב אמין מרכישה לייצור.
חשוב במונחים של ליסינג, לא קנייה. כלכלת פריסת רובוטים דמויי אדם משתנה. ליסינג תפעולי ל-36 חודשים הכולל תחזוקה, תוכנת צי וביטוח – ואפשרות רכישה בסיום – הופך את הרובוט להוצאה תפעולית צפויה במקום השקעת הון. זה מסיר את המחסום הפיננסי הראשוני ומיישר עלויות עם אספקת ערך.
חלון היתרון פתוח כעת. יצרנים שיפרסו רובוטים דמויי אדם היום – גם ללא מהנדסי רובוטיקה בצוות – יבנו יכולות תפעוליות וידע מוסדי שיצטבר עם הזמן. אלה שיחכו לתנאים "מושלמים", לגיוס "נכון", או לטכנולוגיה "בשלת" ימצאו את עצמם בפיגור תמידי.
הרובוטים מוכנים. מודל הפריסה מוכן. השאלה היא האם הפעילות שלך מוכנה לתת לאנשים שמבינים את העבודה להגדיר מה המכונות עושות.
---