製造業でロボットエンジニアなしでヒューマノイドロボットを導入する方法
MotionのField Deployment Engineersは、貴社のタスクに適合するようロボットをトレーニングし、貴社のチームがロボットと連携して作業できるよう指導することで、ロボット技術者を常駐させることなく導入・拡張を可能にします。
Motion1 Inc. ·
製造業はパラドックスに直面しています。自動化への需要はかつてないほど高まっていますが、それを導入するために必要なエンジニアを見つけることは、これまでになく困難になっています。人型ロボット、すなわち人間が設計した作業空間を移動し、幅広い物理的タスクを実行できる汎用機械が、加速するペースで工場に導入されています。これらは、これまでのところ、物理的AIの最も明確な例です。つまり、画面上ではなく、物理世界で認識し、決定し、行動する人工知能です。しかし、従来の導入モデルは、ほとんどの製造業者が持っていないものを前提としています。それは、ロボット工学エンジニアのチームです。
その前提は変わりつつあります。新しい導入モデルにより、ドメインエキスパート、つまり作業を理解している工場管理者、プロセスエンジニア、運用責任者が、ロボット工学チームを雇用することなく、人型ロボットを現場に導入できるようになっています。Field Deployment Engineersは、これらの専門家が定義したタスクについてロボットを訓練し、そのオペレーターがロボットと協力して作業できるように訓練します。本稿では、その仕組み、必要なもの、そして製造業者が始める前に知っておくべきことについて説明します。
---
ロボット工学のタレントギャップ:エンジニアを見つけることがほぼ不可能な理由
ロボット工学エンジニアの世界的な不足は、一時的な採用課題ではありません。構造的な制約です。大学は市場が求める専門家のごく一部しか輩出しておらず、卒業生の圧倒的多数はテクノロジー企業、防衛請負業者、研究機関に吸収されています。製造業、特に中小企業は、ほとんど存在しない人材プールを巡って競争せざざるを得ない状況です。
業界の人材分析によると、ロボット工学の求人枠と有資格者の間のギャップは、2022年以降毎年拡大しています。西ヨーロッパでは、状況は特に深刻です。高齢化する労働力、技術プログラムへの登録者数の減少、そして国境を越えた激しい人材競争により、ドイツやオランダの中規模製造業者は、単一のロボット工学エンジニアの職を埋めるのに12ヶ月以上待つ可能性があります。
この人材ギャップは、導入を遅らせるだけでなく、依存関係を生み出します。ロボット工学エンジニアをなんとか雇用できた製造業者は、その個人に運用上依存するようになります。彼らが退職すると(そして、これほど競争の激しい市場では、しばしばそうなるのですが)、自動化プログラム全体が停滞してしまいます。
結論は単純明快です。人型ロボットの導入にロボット工学エンジニアが必要なのであれば、ほとんどの製造業者は決して導入しないでしょう。業界には異なるモデルが必要です。
---
従来の方法と新しい方法:コードを書くこととロボットを訓練すること
従来のロボットプログラミングは専門的な分野です。それは、PythonやC++のような言語でモーションプランを記述し、センサー統合を構成し、制御ループを調整し、ステートマシンを構築し、ハードウェアに転送する前にシミュレーションで動作をデバッグすることを含みます。各ロボットプラットフォームには、独自のSDK、独自の慣例、独自の故障モードがあります。経験豊富なソフトウェアエンジニアでさえ、ロボット工学に移行する際には急な学習曲線に直面します。
これが従来の方法です。コードを書き、コンパイルし、シミュレーションし、テストし、デプロイし、デバッグし、繰り返します。これは機能しますが、ほとんどの製造業者がアクセスできない専門知識を必要とします。
新しい方法は、社内のロボット工学作業を導入サービスに置き換えます。モーションプランを記述する代わりに、工場管理者がField Deployment Engineerに作業を説明し、Field Deployment Engineerがそのタスクについてロボットを訓練し、自律的に実行できるようになるまで指導します。AI Workflow Builderは各ワークフローを構成し、人型ロボットを特定のユースケースに統合します。そして、すべてのワークフローは現場に導入される前にシミュレーションで検証されます。ドメインエキスパートはロボットが何をするかを制御し続けます。導入チームはロボットがどのようにそれを行うかを担当します。
これは古いプロセスの単純化ではありません。根本的に異なる分業です。製造プロセスを理解している人は、機械をラインに導入するためにロボット工学エンジニアを雇用し、維持する必要がなくなります。その専門知識は導入とともに提供され、維持されます。
---
AI Workflow Builderがロボットタスクを構成する方法
AI Workflow Builderは、顧客のユースケースとロボットハードウェアの間に位置するソフトウェアレイヤーです。Field Deployment Engineersはこれを使用して、以前は社内エンジニアリングチームの専有領域であったいくつかの機能を実行します。
タスクキャプチャ。 作業は、顧客自身の作業説明(「コンベアベルトから部品をピックアップし、目視検査を行い、品質グレードに基づいて適切なビンに配置する」)と、オペレーターが作業を実行する一人称視点での記録から始まります。ビルダーはそれを、ロボットが実行できる構造化された一連のアクションに分解します。
モーションプランニング。 シーケンス内の各アクションについて、プラットフォームはロボットの物理的能力、ワークスペースの形状、障害物回避、および効率制約を考慮したモーションプランを生成します。これは、従来、運動学と動力学に関する深い知識を持つ制御エンジニアを必要とした作業です。
センサー統合。 現代の人型ロボットは、カメラ、力覚センサー、LiDAR、その他の知覚システムを搭載しています。Workflow Builderは、製造業者が統合コードを一行も書くことなく、これらのセンサーが各タスクでどのように使用されるか(どのカメラフィードを処理するか、どの力覚閾値を設定するか、品質検査のために視覚データをどのように解釈するか)を構成します。
検証と安全チェック。 物理ロボットがタスクを実行する前に、プラットフォームはシミュレーションと安全検証を通じてそれを実行します。衝突をチェックし、力覚制限が安全な範囲内であることを確認し、タスクシーケンスが完全であることを保証し、潜在的な問題を人間のレビューのためにフラグ付けします。
継続学習。 ロボットがタスクを実行するにつれて、プラットフォームはパフォーマンスデータを収集し、それを使用して将来のワークフローの構成方法を改善します。時間が経つにつれて、システムは各施設の特定のレイアウト、部品構成、および運用コンテキストをより適切に処理できるようになります。そのデータは顧客のものです。
その結果、ロボット工学の専門知識が工場の給与ではなく、プラットフォームと導入チームに存在するシステムが実現します。顧客はドメイン知識(工場現場で何が起こる必要があるか)を提供します。Motionはロボット工学の知識(それを安全かつ効率的に実現する方法)を提供します。
---
記述されたタスクからロボットアクションへ:導入パイプライン
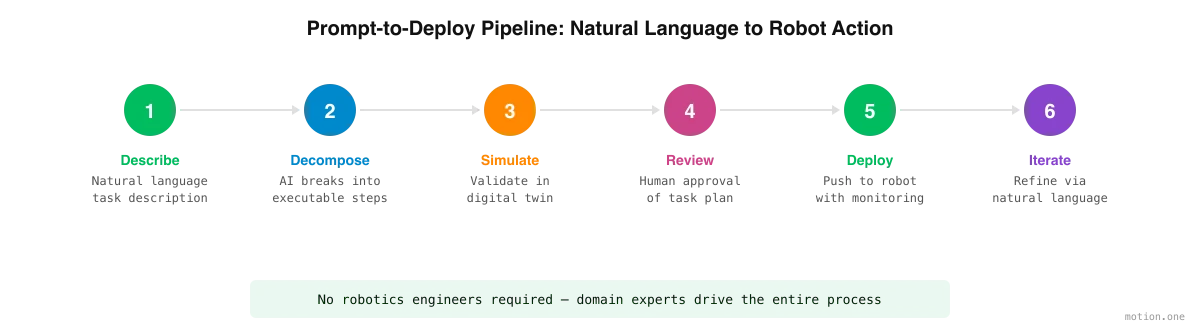
記述されたタスクから導入されたロボットタスクへのプロセスは、通常、一貫したパイプラインに従います。
ステップ1:タスクキャプチャ。 オペレーターはタスクを記述し、必要に応じて、その実行が記録されます。記述は「入荷部品をサイズ別に分類する」という高レベルなものから、「Aの位置から品物をピックアップし、90度回転させ、ラベルを上にしてBの位置に置く」という具体的なものまであります。Field Deployment Engineerは、記述と記録の両方から作業を進め、作業が曖昧な場合はいつでもオペレーターに戻って確認します。
ステップ2:タスク分解。 Workflow Builderはタスクを個別の実行可能なステップに分解します。仕分けタスクの場合、これには、コンベアに接近する、部品を識別する、寸法を測定する、サイズカテゴリ別に分類する、ピックアップする、正しいビンに移動する、配置する、などが含まれる場合があります。各ステップはロボットの能力にマッピングされます。
ステップ3:シミュレーション。 完全なタスクシーケンスは、ワークスペースのデジタルツイン内で実行されます。オペレーターはシミュレーション実行を監視し、問題を特定し、タスク記述を改善できます。物理ロボットがまったく動く前に、ほとんどのエラーがここで捕捉されます。
ステップ4:人間によるレビューと承認。 プラットフォームは、検証されたタスクプランをオペレーターに提示し、承認を求めます。速度制限、力覚閾値、立ち入り禁止区域などの重要なパラメータは、明確な確認のために強調表示されます。人間の承認なしに何も導入されません。
ステップ5:導入。 承認されたタスクはロボットにプッシュされます。実行は厳重な監視の下で開始されます。プラットフォームはリアルタイムでパフォーマンスを追跡し、異常が検出された場合はロボットを自動的に一時停止できます。
ステップ6:反復。 実世界のパフォーマンスに基づいて、タスクは改善されます。「配置ステップ中に減速する」や「検査後に手動オーバーライドのために一時停止を追加する」といった調整は、以前は社内エンジニアがコードを書き直す必要がありました。現在では、導入チームへのリクエストとなり、Workflow Builderで適用され、変更が現場に到達する前にシミュレーションで再検証されます。
「ロボット工学の専門知識不要」が実際に意味すること
この主張について正確であることは重要です。「ロボット工学の専門知識不要」は「専門知識不要」を意味するものではありません。
人型ロボットを効果的に導入するには、依然として深い知識が求められます。それは単に異なる種類の知識です。
製造環境でロボットを導入するのに最も適した人々は、すでにその環境を理解している人々です。つまり、ワークフローを知っているプロセスエンジニア、検査基準を理解している品質管理者、ボトルネックがどこで発生し、どこで自動化が最も価値を付加するかを知っている運用責任者です。
彼らが知る必要がないのは、ROSノードの書き方、PIDコントローラーの調整方法、URDFモデルの構成方法です。逆運動学を理解したり、コンピュータビジョンパイプラインを作成したりする必要はありません。MotionのField Deployment EngineersとWorkflow Builderがそのすべてを処理します。
実際には、「ロボット工学の専門知識不要」は次のことを意味します。
- プログラミング不要。 タスクはそれを実行する人々によって記述され、その後Field Deployment EngineersによってWorkflow Builderで構成されます。
- 機械工学不要。 プラットフォームがモーションプランニングと物理的制約を処理します。
- コンピュータサイエンスの学位不要。 センサー統合、知覚、意思決定ロジックはプラットフォームと導入チームによって管理されます。
- ドメイン専門知識は不可欠。 オペレーターは製造プロセス、品質基準、安全要件、および運用コンテキストを理解している必要があります。この知識は外部委託できません。これは導入全体が依存する入力です。
シフトはロボット工学の専門知識からプロセス専門知識へと移行しています。作業に最も近い人々が、ロボットが訓練される対象となり、次に何をするかを決定する人々になります。
---
シミュレーションとデジタルツインの役割
このモデルにおいて、シミュレーションはオプションではなく、基盤となるものです。工場にロボット工学エンジニアがいない場合、物理世界に到達する前にエラーを捕捉するメカニズムが必要です。そのメカニズムがデジタルツインです。
デジタルツインは、物理的なワークスペース(工場現場、コンベアシステム、保管エリア、ロボット自体)の仮想レプリカです。ロボット用に構築されたワークフローは、まずこの仮想環境で実行されます。ここでは、失敗はコストがかからず、反復が迅速に行われます。
ロボット工学エンジニアなしで導入する製造業者にとって、デジタルツインはいくつかの重要な機能を提供します。
リスクフリーな実験。 オペレーターは、機器、製品、または人員にリスクを負うことなく、さまざまなタスク構成を試したり、エッジケースをテストしたり、「もしも」のシナリオを探求したりできます。
視覚的検証。 非技術系のオペレーターは、シミュレートされたタスクを監視し、ロボットが意図したとおりに動作しているかどうかをすぐに確認できます。この視覚的なフィードバックループは、社内エンジニアが通常行うコードレビューに代わるものです。
パフォーマンスベンチマーク。 シミュレーションはサイクルタイムの見積もりを提供し、潜在的なボトルネックを特定し、物理的な導入にコミットする前にオペレーターがタスクシーケンスを最適化するのに役立ちます。
トレーニングデータ生成。 シミュレーション環境は、AIが現実世界でのバリエーション(異なる部品の向き、照明条件、予期せぬ障害物)を処理する能力を向上させる合成データを生成します。
デジタルツインの品質は、導入の信頼性に直接影響します。主要なプラットフォームは、形状だけでなく、材料特性、摩擦、変形、センサーノイズもモデル化する物理的に正確なシミュレーションエンジンに多大な投資を行っています。ツインが現実と一致するほど、物理的な導入中に発生する予期せぬ事態は少なくなります。
---
学習スタック:VLA、ワールドモデル、強化学習
なぜ、5年前には不可能だったことが今では可能なのでしょうか?それは、ロボットの学習方法が変わったからです。過去数年間の公開研究におけるブレークスルーである3つの要素が、この導入モデルを機能させています。
Vision-language-actionモデル(VLA)。 VLAは、ロボットが見るものとタスクの記述を入力として受け取り、それを実行するためのモーターコマンドを出力する単一のニューラルネットワークです。これは、「プログラムするのではなく、見せる」というシフト全体の背後にある技術です。モデルが知覚、言語、アクションを直接接続するため、ロボットは手書きのモーションコードでプログラムされるのではなく、タスクのデモンストレーションから訓練できます。オペレーターの一人称視点での記録が有用なトレーニング資料となるのはこのためです。
ワールドモデル。 ワールドモデルは、物理的なシーンがどのように振る舞うか(物体がどのように動き、落ち、積み重なり、接触に反応するか)を学習したAIシステムです。ワールドモデルは、デジタルツインを単なる美しいアニメーション以上のものにします。シミュレーションは固定されたスクリプトを再生するのではなく、もっともらしい物理を予測するため、ロボットは記録には決して現れなかった状況を含む何千ものシミュレートされたバリエーションを通じてタスクをリハーサルできます。
強化学習。 デモンストレーションはロボットに初期の行動を与え、強化学習がそれを磨き上げます。シミュレーションでは、ロボットはタスクを何度も試行し、成功率、サイクルタイム、安全な力覚制限といった重要な基準に対して評価され、高得点を得る方向へと自身を更新します。これにより、行動は「人間が示したおおよそのもの」から生産品質で信頼できるものへと変化し、導入中のアシストされた実行から改善を続けます。
これらの技術はいずれも特定の企業に属するものではありません。これらはロボット学習における現在の最先端技術です。製造業者にとって重要なのは、これらが一体となって、かつてのボトルネックであった「タスク固有のコードを書くエンジニア」を置き換えることです。ロボットはタスクを学習します。あなたのサイトを訪れるエンジニアは、ロボットをプログラムするためではなく、教えるためにそこにいるのです。
---
テレオペレーション:シミュレーションから自律性への架け橋
シミュレーションはほとんどのエラーを捕捉しますが、実際の生産日でロボットに降りかかるすべてを予測できるデジタルツインはありません。そのギャップは現場で埋められます。導入中、エンジニアはシミュレーションでは完全に予測できなかったエッジケース(誤ってラベル付けされた部品、傾いたパレット、半開きで到着したトートなど)を通じて人型ロボットを遠隔操作します。
テレオペレーションは一度に2つの仕事をこなします。ロボットがまだ学習中であっても、人間がロボットがまだ単独で処理できない状況に正確に対応するため、ラインを稼働させ続けます。そして、最も価値のあるトレーニングデータを生成します。アシストされたすべての実行は、正しい行動のデモンストレーションであり、ロボットのスキルにフィードバックされます。導入の過程でバランスは変化し、アシストされた実行はまれになり、自律的な実行が標準となり、最終的にロボットは自立します。
これらはいずれも、顧客のスタッフがロボットを操作する必要はありません。テレオペレーションは、他のロボット工学作業と同様に、導入チームとともに提供され、それを必要としなくなったロボットを残します。
---
実世界での導入:エンジニアなしのプロセスとは
ロボット工学エンジニアがいない中規模製造業者にとって、典型的な統合ミッションは次のようになります。
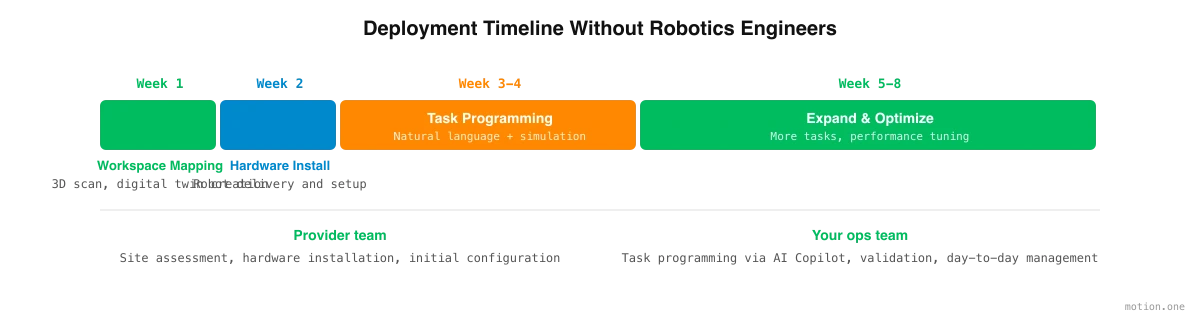
1-2週目:サイト評価とワークスペースマッピング。 導入チームは、オンサイトまたは3Dスキャンを使用したリモートでサイト評価を実施します。物理的なワークスペースはデジタルツインを作成するためにデジタル化され、主要なワークフローが文書化され、優先順位が付けられます。
3-4週目:ハードウェア設置とタスクキャプチャ。 人型ロボットは、今日の産業機器ベンダーが設置を処理する方法と同様に、導入チームによって配送され、物理的に設置されます。並行して、オペレーターはタスクを記述し、その実行が記録されます。これはトレーニングの出発点となる生データです。継続的なエンジニアリングスタッフは必要ありません。
5-10週目:トレーニング、シミュレーション、アシスト操作。 Field Deployment Engineersは、最も単純で反復的なタスクから始めて、顧客のタスクについてロボットを訓練します。すべてのワークフローはデジタルツインでリハーサルされ、運用チームによってレビューされ、現場に到達する前に改善されます。現場では、エンジニアが残りのエッジケースを通じてロボットを遠隔操作し、アシストされたすべての実行がタスクを自律性へと近づけます。最初のタスクは通常、ピックアンドプレース、パレタイジング、または基本的なマテリアルハンドリングであり、即座にROIをもたらす大量で変動の少ない作業です。
11-15週目:自律性への引き継ぎと最適化。 ロボットが引き継ぐにつれて、アシストされた実行は徐々に減少します。チームはより複雑なワークフロー(検査タスク、キッティング操作、機械監視)へと拡大し、各ワークフローが稼働するにつれてオペレーターが訓練されます。初期タスクのパフォーマンスデータは、後続のタスクの精度を向上させます。
継続:監視と反復。 フリートプラットフォームは、タスクパフォーマンス、ロボット稼働率、エラー率、およびメンテナンスアラートを追跡します。生産要件が変化するにつれて(新しい製品ライン、変更されたワークフロー、季節的な生産量シフト)、運用スタッフが変更を通知します。これらの調整はWorkflow Builderで行われ、工場がエンジニアを雇用することなく、シミュレーションで再検証されます。
ミッション全体を通じて、顧客は進捗状況を追跡し、すべての承認を電子メールスレッドではなく、安全なオンラインポータルで行います。典型的な統合ミッションは、サイト評価から自律運用まで12〜15週間かかり、その間ずっとField Deployment Engineerが現場に常駐します。これを従来のモデルと比較してください。従来のモデルでは、ロボット工学エンジニアを雇用するだけで3〜6ヶ月かかることがあります。これは、導入作業が始まる前の話です。
専門スタッフなしでの安全性とコンプライアンス
安全性は、ロボット工学エンジニアなしでの導入を検討する際に製造業者が最も頻繁に提起する懸念事項です。それは正当な懸念であり、現代のAIプラットフォームが直接対処するように設計されているものです。
組み込みの安全フレームワーク。 プラットフォームは、ユーザーレベルではなくシステムレベルで安全制約を強制します。速度制限、力覚閾値、立ち入り禁止区域、緊急停止動作は業界標準に従って構成されており、タスクレベルの指示によって上書きすることはできません。いかなるワークフロー構成も、安全限界が許容するよりも速くロボットを動かすことはできません。
規制遵守の自動化。 ISO 10218(産業用ロボットの安全性)やISO/TS 15066(協働ロボットの安全性)などの規格は、力覚制限、速度低減、安全定格監視停止に関する特定の要件を定義しています。プラットフォームはこれらの要件を直接エンコードし、すべてのタスクプランがデフォルトで準拠していることを保証します。
リスク評価サポート。 プラットフォームは、構成されたタスクとワークスペースに基づいてリスク評価文書を生成できます。これは、規制機関や職場安全検査官が要求する種類の文書です。これは適切な安全監査に代わるものではありませんが、従来は安全エンジニアが作成する必要があった構造化された出発点を提供します。
異常検出。 運用中、プラットフォームは予期される動作からの逸脱を継続的に監視します。ロボットが予期せぬ抵抗に遭遇した場合、センサーの読み取り値が正常範囲外になった場合、または人間が制限区域に入った場合、システムは自動的に応答します。減速、停止、またはオペレーターへの警告など、工場内の誰もこれらの応答を構成する必要はありません。
監査証跡。 すべてのタスク定義、シミュレーション結果、承認、および導入イベントがログに記録されます。これにより、規制遵守、インシデント調査、および継続的な改善のための完全な監査証跡が作成されます。
重要な洞察は、安全性に関する専門知識も、ロボット工学の専門知識と同様に、オペレーターに要求されるのではなく、プラットフォームと導入チームに存在するという点です。オペレーターの責任は、タスクと運用コンテキストを正確に記述することです。プラットフォームの責任は、そのタスクが安全に実行されることを保証することです。
---
開始にあたって:製造業者が知っておくべきこと
この道を検討している製造業者にとって、実用的な考慮事項は次のとおりです。
適切なタスクから始める。 すべての製造タスクが、最初の人型ロボット導入に等しく適しているわけではありません。反復的で、肉体的に負担が大きく、明確に定義されたタスクから始めましょう。マテリアルハンドリング、パレタイジング、基本的な検査、機械監視などです。これらのタスクは最速のROIをもたらし、後により複雑な作業に取り組むために必要な運用経験を提供します。
ワークスペースを評価する。 人型ロボットは人間が設計した環境で動作しますが、十分なスペース、ビジョンシステムに適した照明、安定した表面が必要です。ほとんどの現代の工場はこれらの要件を満たしていますが、導入前の評価は不可欠です。
ドメインエキスパートを特定する。 ロボットをプログラムし、管理する人々は、作業を最もよく理解している人々であるべきです。これは通常、プロセスエンジニア、ベテランオペレーター、または生産管理者であり、何が起こる必要があるかを明確に説明し、結果が品質基準を満たしているかどうかを評価できる人物です。
事前に成功基準を合意する。 導入が始まる前に、成功がどのようなものか(どのタスク、どのスループット、どの品質基準か)を決定します。書面による成功基準は双方の誠実さを保ち、パイロット終了時の決定を議論ではなく測定に変えます。
変更管理を計画する。 ロボットの導入はワークフローを変え、人々が自分の仕事についてどう感じるかを変えます。ロボットが何をするか(反復的で肉体的に負担の大きいタスク)と、人々が何をするか(監督、品質保証、より価値の高い仕事)について透明性のあるコミュニケーションをとることが、導入を成功させるために不可欠です。
テクノロジーだけでなく、導入サポートでプロバイダーを評価する。 ソフトウェアは方程式の一部にすぎません。サイト評価、ハードウェア設置、初期タスクプログラミング支援、トレーニング、継続的なサポートなど、導入サポートの完全性に基づいてプロバイダーを評価してください。最高のテクノロジーも、購入から生産までの信頼できる道筋がなければ無価値です。
購入ではなくリースで考える。 人型ロボット導入の経済性は変化しています。メンテナンス、フリートソフトウェア、保険を含む36ヶ月のオペレーティングリース(および終了時の買い取りオプション)は、ロボットを設備投資ではなく、予測可能な運用費用に変えます。これにより、初期の財政的障壁が取り除かれ、コストと価値提供が一致します。
優位性の窓は今開かれています。今日、人型ロボットを導入する製造業者(たとえロボット工学エンジニアが社内にいなくても)は、時間とともに複合的に増大する運用能力と組織的知識を構築するでしょう。「完璧な」条件、「適切な」人材、「成熟した」技術を待つ人々は、永続的に遅れをとることになるでしょう。
ロボットは準備ができています。導入モデルも準備ができています。問題は、あなたの事業が、作業を理解している人々に機械が何をするかを定義させる準備ができているかどうかです。