Cum să implementați roboți umanoizi în producție fără ingineri de robotică
Inginerii de Implementare pe Teren de la Motion antrenează robotul pentru sarcinile dumneavoastră și instruiesc echipa dumneavoastră să lucreze alături de el – implementați și scalați fără a avea ingineri de robotică în personal.
Motion1 Inc. ·
Sectorul manufacturier se confruntă cu un paradox. Cererea pentru automatizare nu a fost niciodată mai mare, totuși inginerii necesari pentru implementarea acesteia nu au fost niciodată mai greu de găsit. Roboții umanoizi – mașini de uz general care pot naviga în spații de lucru proiectate de oameni și pot îndeplini o gamă largă de sarcini fizice – intră în fabrici într-un ritm accelerat. Aceștia sunt cel mai clar exemplu de până acum de AI fizic: inteligență artificială care percepe, decide și acționează în lumea fizică, mai degrabă decât pe un ecran. Însă modelul tradițional de implementare presupune ceva ce majoritatea producătorilor pur și simplu nu au: o echipă de ingineri roboticieni.
Această presupunere se schimbă. Un nou model de implementare face posibil ca experții în domeniu – managerii de fabrică, inginerii de proces și șefii de operațiuni care înțeleg munca – să introducă roboți umanoizi în producție fără a angaja o echipă de robotică. Field Deployment Engineers antrenează robotul pentru sarcinile definite de acești experți și își instruiesc operatorii să lucreze alături de acesta. Acest articol explică cum funcționează, ce necesită și ce ar trebui să știe producătorii înainte de a începe.
---
Deficitul de Talente în Robotică: De Ce Găsirea Inginerilor Este Aproape Imposibilă
Deficitul global de ingineri roboticieni nu este o provocare temporară de angajare. Este o constrângere structurală. Universitățile produc o fracțiune din specialiștii ceruți de piață, iar cei care absolvă sunt absorbiți în mod covârșitor de companii de tehnologie, contractori din domeniul apărării și laboratoare de cercetare. Sectorul manufacturier – în special întreprinderile mici și mijlocii – este lăsat să concureze pentru un bazin de talente care abia există.
Conform analizelor forței de muncă din industrie, decalajul dintre posturile deschise în robotică și candidații calificați s-a mărit în fiecare an începând cu 2022. În Europa de Vest, situația este deosebit de acută: forța de muncă îmbătrânită, scăderea înscrierilor în programele tehnice și concurența transfrontalieră intensă pentru talente înseamnă că un producător de dimensiuni medii din Germania sau Olanda poate aștepta douăsprezece luni sau mai mult pentru a ocupa un singur post de inginer robotician.
Acest deficit de talente nu doar încetinește adoptarea. Creează o dependență. Producătorii care reușesc să angajeze un inginer robotician devin dependenți operațional de acea persoană. Când aceștia pleacă – și într-o piață atât de competitivă, adesea o fac – întregul program de automatizare stagnează.
Concluzia este simplă: dacă implementarea roboților umanoizi necesită ingineri roboticieni, majoritatea producătorilor nu îi vor implementa niciodată. Industria are nevoie de un model diferit.
---
Modul Vechi vs Modul Nou: Scrierea Codului vs Antrenarea Robotului
Programarea tradițională a roboților este o disciplină specializată. Aceasta implică scrierea planurilor de mișcare în limbaje precum Python sau C++, configurarea integrărilor de senzori, reglarea buclelor de control, construirea mașinilor de stare și depanarea comportamentului în simulare înainte de transferul pe hardware. Fiecare platformă robotică are propriul SDK, propriile convenții și propriile moduri de eșec. Chiar și inginerii software experimentați se confruntă cu o curbă de învățare abruptă atunci când trec la robotică.
Acesta este modul vechi: scrie cod, compilează, simulează, testează, implementează, depanează, repetă. Funcționează, dar necesită o expertiză la care majoritatea producătorilor nu au acces.
Noul mod înlocuiește munca de robotică internă cu un serviciu implementat. În loc să scrie un plan de mișcare, un manager de fabrică descrie sarcina unui Field Deployment Engineer, care antrenează robotul pentru acea sarcină până când o execută autonom. Un AI Workflow Builder configurează fiecare flux de lucru și integrează robotul umanoid în cazul de utilizare specific, iar fiecare flux de lucru este validat în simulare înainte de a ajunge în producție. Expertul în domeniu rămâne în controlul a ceea ce face robotul. Echipa de implementare se ocupă de modul în care o face.
Aceasta nu este o simplificare a vechiului proces. Este o diviziune fundamental diferită a muncii. Persoana care înțelege procesul de fabricație nu mai trebuie să angajeze și să rețină un inginer robotician pentru a introduce o mașină pe linie. Această expertiză sosește odată cu implementarea și rămâne cu aceasta.
---
Cum Configurează AI Workflow Builder o Sarcină de Robot
AI Workflow Builder este un strat software care se interpune între cazul de utilizare al clientului și hardware-ul robotului. Field Deployment Engineers îl utilizează pentru a îndeplini mai multe funcții care anterior erau domeniul exclusiv al unei echipe de inginerie interne:
Captura sarcinii. Lucrul începe de la descrierea sarcinii de către client – „Ridicați componenta de pe banda transportoare, inspectați-o vizual și plasați-o în coșul corespunzător în funcție de gradul de calitate” – împreună cu înregistrări egocentrice ale operatorilor care o execută. Builder-ul descompune aceasta într-o secvență structurată de acțiuni pe care robotul le poate executa.
Planificarea mișcării. Pentru fiecare acțiune din secvență, platforma generează planuri de mișcare care țin cont de capacitățile fizice ale robotului, geometria spațiului de lucru, evitarea obstacolelor și constrângerile de eficiență. Aceasta este munca ce necesita în mod tradițional un inginer de control cu cunoștințe aprofundate de cinematică și dinamică.
Integrarea senzorilor. Roboții umanoizi moderni sunt echipați cu camere, senzori de forță, LiDAR și alte sisteme de percepție. Workflow Builder configurează modul în care acești senzori sunt utilizați pentru fiecare sarcină – ce fluxuri video să proceseze, ce praguri de forță să seteze, cum să interpreteze datele vizuale pentru inspecția calității – fără ca producătorul să scrie o linie de cod de integrare.
Validare și verificare de siguranță. Înainte ca orice sarcină să ajungă la robotul fizic, platforma o rulează prin simulare și validare de siguranță. Verifică coliziunile, confirmă că limitele de forță sunt în intervale sigure, asigură că secvența sarcinii este completă și semnalează potențialele probleme pentru revizuire umană.
Învățare continuă. Pe măsură ce robotul execută sarcini, platforma colectează date de performanță și le utilizează pentru a rafina modul în care sunt configurate fluxurile de lucru viitoare. În timp, sistemul devine mai bun în gestionarea aspectului specific, a mixului de piese și a contextului operațional al fiecărei instalații. Aceste date rămân proprietatea clientului.
Rezultatul este un sistem în care expertiza robotică se află la platformă și la echipa de implementare, nu pe statul de plată al fabricii. Clientul furnizează cunoștințele de domeniu – ce trebuie să se întâmple în fabrica. Motion furnizează cunoștințele de robotică – cum să se întâmple în siguranță și eficient.
---
De la Sarcina Descrisă la Acțiunea Robotului: Fluxul de Implementare
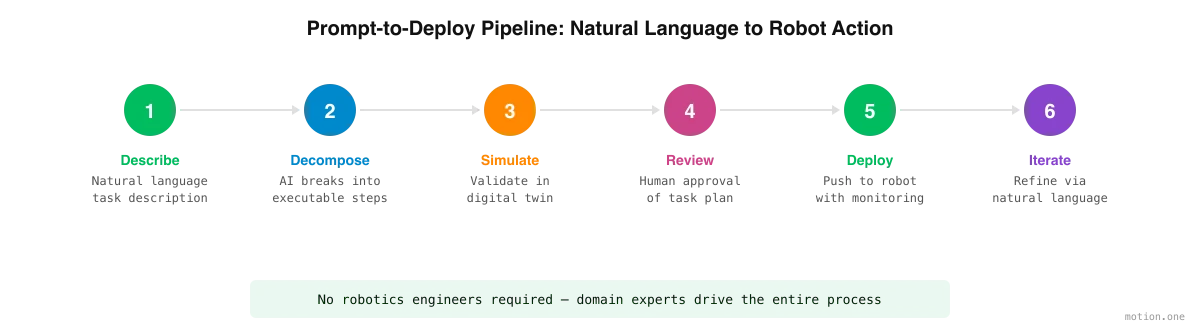
Procesul de trecere de la o sarcină descrisă la o sarcină de robot implementată urmează de obicei un flux consistent:
Pasul 1: Captura sarcinii. Operatorul descrie sarcina și, acolo unde ajută, este înregistrat în timp ce o execută. Descrierea poate fi la fel de generală precum „sortați piesele primite după dimensiune” sau la fel de specifică precum „ridicați obiectele din poziția A, rotiți 90 de grade și plasați-le în poziția B cu eticheta în sus.” Field Deployment Engineer lucrează atât pe baza descrierii, cât și a înregistrării, revenind la operator ori de câte ori sarcina este ambiguă.
Pasul 2: Descompunerea sarcinii. Workflow Builder descompune sarcina în pași discreți, executabili. Pentru o sarcină de sortare, aceasta ar putea include: apropierea de banda transportoare, identificarea piesei, măsurarea dimensiunilor, clasificarea după categorie de dimensiune, ridicarea, navigarea la coșul corect, plasarea. Fiecare pas este mapat la capacitățile robotului.
Pasul 3: Simularea. Secvența completă a sarcinii rulează într-o replică digitală a spațiului de lucru. Operatorul poate urmări execuția simulată, identifica probleme și rafina descrierea sarcinii. Aici sunt prinse majoritatea erorilor – înainte ca robotul fizic să se miște deloc.
Pasul 4: Revizuirea și aprobarea umană. Platforma prezintă planul de sarcină validat operatorului pentru aprobare. Parametrii critici – limitele de viteză, pragurile de forță, zonele de excludere – sunt evidențiați pentru confirmare explicită. Nimic nu este implementat fără aprobarea umană.
Pasul 5: Implementarea. Sarcina aprobată este transmisă robotului. Execuția începe cu o monitorizare sporită. Platforma urmărește performanța în timp real și poate întrerupe automat robotul dacă sunt detectate anomalii.
Pasul 6: Iterarea. Pe baza performanței din lumea reală, sarcina este rafinată. „Încetiniți în timpul etapei de plasare” sau „adăugați o pauză după inspecție pentru o intervenție manuală” sunt tipurile de ajustări care anterior necesitau un inginer intern pentru a rescrie codul. Acum, acestea sunt o cerere către echipa de implementare, aplicate în Workflow Builder și re-validate în simulare înainte ca modificarea să ajungă în producție.
Ce Înseamnă de Fapt în Practică „Nu Este Necesară Expertiză în Robotică”
Este important să fim preciși în legătură cu această afirmație. „Nu este necesară expertiză în robotică” nu înseamnă „nu este necesară expertiză”. Implementarea eficientă a roboților umanoizi necesită în continuare cunoștințe aprofundate – este doar un alt tip de cunoștințe.
Persoanele cel mai bine poziționate pentru a implementa roboți într-un mediu de fabricație sunt persoanele care înțeleg deja acel mediu: inginerii de proces care cunosc fluxul de lucru, managerii de calitate care înțeleg criteriile de inspecție, șefii de operațiuni care știu unde apar blocajele și unde automatizarea adaugă cea mai mare valoare.
Ceea ce nu trebuie să știe este cum să scrie noduri ROS, să regleze controlere PID sau să configureze modele URDF. Nu trebuie să înțeleagă cinematica inversă sau să scrie pipeline-uri de viziune computerizată. Field Deployment Engineers de la Motion și Workflow Builder se ocupă de toate acestea.
În practică, „nu este necesară expertiză în robotică” înseamnă:
- Fără programare. Sarcinile sunt descrise de persoanele care le execută, apoi configurate în Workflow Builder de către Field Deployment Engineers.
- Fără inginerie mecanică. Platforma gestionează planificarea mișcării și constrângerile fizice.
- Fără diplomă în informatică. Integrarea senzorilor, percepția și logica decizională sunt gestionate de platformă și de echipa de implementare.
- Expertiza în domeniu este esențială. Operatorul trebuie să înțeleagă procesul de fabricație, standardele de calitate, cerințele de siguranță și contextul operațional. Această cunoaștere nu poate fi externalizată – este intrarea de care depinde întreaga implementare.
Schimbarea este de la expertiza în robotică la expertiza în proces. Persoanele cele mai apropiate de muncă devin persoanele în jurul cărora este antrenat robotul și persoanele care decid ce face acesta în continuare.
---
Rolul Simulării și al Gemenilor Digitali
Simularea nu este opțională în acest model – este fundamentală. Atunci când fabrica nu are un inginer robotician în personal, aveți nevoie de un mecanism pentru a prinde erorile înainte ca acestea să ajungă în lumea fizică. Acest mecanism este geamănul digital.
Un geamăn digital este o replică virtuală a spațiului de lucru fizic – hala de producție, sistemele de transport, zonele de depozitare, robotul însuși. Fluxurile de lucru construite pentru robot sunt executate mai întâi în acest mediu virtual, unde eșecurile sunt lipsite de costuri și iterația este rapidă.
Pentru producătorii care implementează fără ingineri roboticieni, geamănul digital oferă mai multe funcții critice:
Experimentare fără riscuri. Operatorii pot încerca diferite configurații de sarcini, pot testa cazuri limită și pot explora scenarii „ce-ar fi dacă” fără niciun risc pentru echipamente, produse sau personal.
Validare vizuală. Operatorii non-tehnici pot urmări sarcina simulată și pot vedea imediat dacă robotul face ceea ce au intenționat. Această buclă de feedback vizual înlocuiește revizuirea codului pe care un inginer intern ar efectua-o în mod normal.
Evaluarea performanței. Simularea oferă estimări ale timpului de ciclu, identifică potențialele blocaje și ajută operatorii să optimizeze secvențele de sarcini înainte de a se angaja în implementarea fizică.
Generarea datelor de antrenament. Mediul de simulare generează date sintetice care îmbunătățesc capacitatea AI de a gestiona variațiile din lumea reală – diferite orientări ale pieselor, condiții de iluminare sau obstacole neașteptate.
Calitatea geamănului digital afectează direct fiabilitatea implementării. Platformele de top investesc masiv în motoare de simulare precise fizic, care modelează nu doar geometria, ci și proprietățile materialelor, frecarea, deformarea și zgomotul senzorilor. Cu cât geamănul se potrivește mai bine realității, cu atât mai puține surprize apar în timpul implementării fizice.
---
Stiva de Învățare: VLA-uri, Modele de Lume și Învățare prin Consolidare
De ce este posibil tot acest lucru acum, când nu era acum cinci ani? Deoarece modul în care învață roboții s-a schimbat. Trei ingrediente, fiecare o descoperire publică de cercetare din ultimii ani, fac ca modelul de implementare să funcționeze:
Modele viziune-limbaj-acțiune (VLA). Un VLA este o singură rețea neuronală care preia ceea ce vede robotul și o descriere a sarcinii, și generează comenzile motorii pentru a o executa. Aceasta este tehnologia din spatele întregii schimbări „arată, nu programa”: deoarece modelul conectează direct percepția, limbajul și acțiunea, un robot poate fi antrenat din demonstrații ale unei sarcini, mai degrabă decât programat cu cod de mișcare scris manual. Este motivul pentru care înregistrările la persoana întâi ale unui operator sunt materiale de antrenament utile.
Modele de lume. Un model de lume este un sistem AI care a învățat cum se comportă o scenă fizică – cum se mișcă, cad, se stivuiesc și răspund la contact obiectele. Modelele de lume sunt cele care fac gemenii digitali mai mult decât animații frumoase: robotul poate repeta o sarcină prin mii de variații simulate, inclusiv situații care nu au apărut niciodată în înregistrări, deoarece simularea prezice o fizică plauzibilă, mai degrabă decât să redea scripturi fixe.
Învățare prin consolidare. Demonstrațiile oferă robotului un comportament inițial; învățarea prin consolidare îl perfecționează. În simulare, robotul încearcă sarcina iar și iar, este evaluat în funcție de criteriile importante – rata de succes, timpul de ciclu, limitele de forță sigure – și se actualizează spre ceea ce obține scoruri bune. Acesta este modul în care un comportament trece de la „aproximativ ceea ce a arătat omul” la fiabil la calitatea producției și cum continuă să se îmbunătățească din rulările asistate în timpul implementării.
Niciuna dintre aceste tehnici nu aparține unei singure companii – ele reprezintă stadiul actual al artei în învățarea roboților. Ceea ce contează pentru un producător este că, împreună, ele înlocuiesc ceea ce obișnuia să fie blocajul: un inginer care scrie cod specific sarcinii. Robotul învață sarcina; inginerii care vă vizitează locația sunt acolo pentru a-l învăța, nu pentru a-l programa.
---
Teleoperarea: Puntea de la Simulare la Autonomie
Simularea prinde majoritatea erorilor, dar niciun geamăn digital nu prezice tot ceea ce o zi reală de producție aruncă asupra unui robot. Acest decalaj este închis în producție. În timpul implementării, inginerii teleoperează robotul umanoid prin cazurile limită pe care simularea nu le-a putut anticipa pe deplin – piesa etichetată greșit, paletul strâmb, lada care ajunge pe jumătate deschisă.
Teleoperarea îndeplinește două sarcini simultan. Menține linia în mișcare în timp ce robotul încă învață, deoarece un om este implicat exact pentru situațiile pe care robotul nu le poate gestiona încă singur. Și generează cele mai valoroase date de antrenament existente: fiecare rulare asistată este o demonstrație a comportamentului corect, integrată în abilitățile robotului. Pe parcursul unei implementări, echilibrul se schimbă – rulările asistate devin mai rare, rulările autonome devin norma, până când robotul funcționează independent.
Niciunul dintre aceste aspecte nu necesită ca cineva din personalul clientului să opereze un robot. Teleoperarea, la fel ca restul muncii de robotică, sosește cu echipa de implementare și lasă în urmă un robot care nu mai are nevoie de ea.
---
Implementare în Lumea Reală: Cum Arată Procesul Fără Ingineri
Iată cum arată o misiune tipică de integrare pentru un producător de dimensiuni medii fără un inginer robotician în personal:
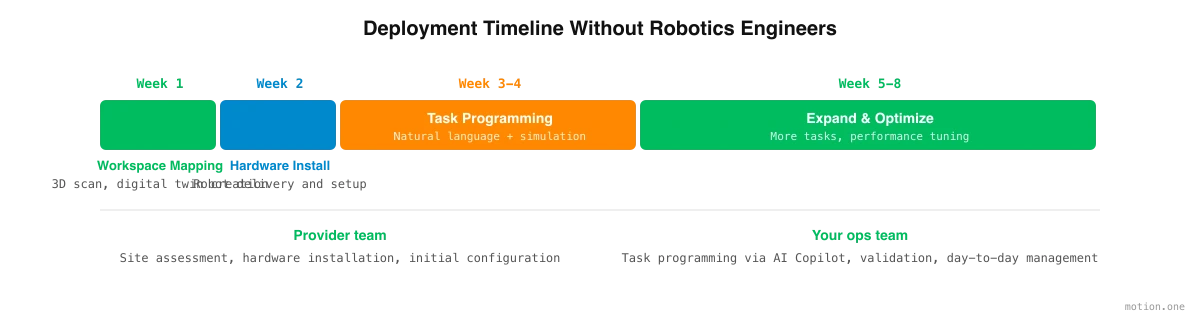
Săptămânile 1-2: Evaluarea locației și cartografierea spațiului de lucru. Echipa de implementare efectuează o evaluare a locației – la fața locului sau de la distanță folosind scanarea 3D. Spațiul de lucru fizic este digitalizat pentru a crea geamănul digital, iar fluxurile de lucru cheie sunt documentate și prioritizate.
Săptămânile 3-4: Instalarea hardware și captura sarcinii. Robotul umanoid este livrat și instalat fizic de către echipa de implementare, similar modului în care furnizorii de echipamente industriale gestionează instalarea astăzi. În paralel, operatorii își descriu sarcinile și sunt înregistrați în timp ce le execută – materia primă de la care începe antrenamentul. Nu este necesar personal de inginerie permanent.
Săptămânile 5-10: Antrenament, simulare și operare asistată. Field Deployment Engineers antrenează robotul pentru sarcinile clientului, începând cu cele mai simple și repetitive. Fiecare flux de lucru este repetat în geamănul digital, revizuit de echipa de operațiuni și rafinat înainte de a ajunge în producție. În producție, inginerii teleoperează robotul prin cazurile limită rămase, iar fiecare rulare asistată împinge sarcina mai aproape de autonomie. Primele sarcini sunt de obicei pick-and-place, paletizare sau manipulare de bază a materialelor – muncă cu volum mare și variabilitate redusă care oferă un ROI imediat.
Săptămânile 11-15: Predarea autonomiei și optimizare. Rulările asistate se diminuează pe măsură ce robotul preia controlul. Echipa se extinde la fluxuri de lucru mai complexe – sarcini de inspecție, operațiuni de kitare, deservirea mașinilor – iar operatorii sunt instruiți pentru fiecare pe măsură ce devine activ. Datele de performanță din sarcinile inițiale îmbunătățesc precizia pentru cele ulterioare.
Continuu: Monitorizare și iterare. Platforma flotei urmărește performanța sarcinii, utilizarea robotului, ratele de eroare și alertele de întreținere. Personalul operațional semnalează modificările pe măsură ce cerințele de producție se schimbă – o nouă linie de produse, un flux de lucru modificat, o schimbare sezonieră a volumului. Aceste ajustări sunt făcute în Workflow Builder și re-validate în simulare, fără ca fabrica să angajeze un inginer.
Pe parcursul misiunii, clientul urmărește progresul și acordă fiecare aprobare într-un portal online securizat, nu în fire de e-mail. O misiune tipică de integrare durează 12 până la 15 săptămâni de la evaluarea locației până la operarea autonomă, cu un Field Deployment Engineer la fața locului pe toată durata. Comparați aceasta cu modelul tradițional, unde angajarea unui inginer robotician singur poate dura trei până la șase luni – înainte de începerea oricărei lucrări de implementare.
Siguranță și Conformitate Fără Personal Specializat
Siguranța este cea mai comună preocupare pe care producătorii o ridică atunci când iau în considerare implementarea fără ingineri roboticieni. Este o preocupare legitimă – și una pe care platformele AI moderne sunt concepute să o abordeze direct.
Cadre de siguranță încorporate. Platforma impune constrângeri de siguranță la nivel de sistem, nu la nivel de utilizator. Limitele de viteză, pragurile de forță, zonele de excludere și comportamentele de oprire de urgență sunt configurate conform standardelor industriale și nu pot fi anulate de instrucțiuni la nivel de sarcină. Nicio configurație de flux de lucru nu poate forța robotul să se miște mai repede decât permit limitele de siguranță.
Automatizarea conformității reglementărilor. Standarde precum ISO 10218 (siguranța roboților industriali) și ISO/TS 15066 (siguranța roboților colaborativi) definesc cerințe specifice pentru limitarea forței, reducerea vitezei și oprirea monitorizată cu rating de siguranță. Platforma codifică aceste cerințe direct, asigurând că fiecare plan de sarcină este conform implicit.
Suport pentru evaluarea riscurilor. Platforma poate genera documentație de evaluare a riscurilor pe baza sarcinilor și spațiului de lucru configurate – tipul de documentație pe care o solicită organismele de reglementare și inspectorii de siguranță la locul de muncă. Aceasta nu înlocuiește un audit de siguranță adecvat, dar oferă un punct de plecare structurat care ar necesita în mod tradițional un inginer de siguranță pentru a-l produce.
Detectarea anomaliilor. În timpul funcționării, platforma monitorizează continuu abaterile de la comportamentul așteptat. Dacă robotul întâmpină o rezistență neașteptată, dacă o citire a senzorului depășește intervalul normal sau dacă un om intră într-o zonă restricționată, sistemul răspunde automat – încetinind, oprind sau alertând operatorul – fără ca nimeni din fabrică să fie nevoit să configureze aceste răspunsuri.
Jurnale de audit. Fiecare definiție de sarcină, rezultat de simulare, aprobare și eveniment de implementare este înregistrat. Aceasta creează un jurnal de audit complet pentru conformitatea reglementărilor, investigarea incidentelor și îmbunătățirea continuă.
Ideea cheie este că expertiza în siguranță, la fel ca expertiza în robotică, se află la platformă și la echipa de implementare, mai degrabă decât să fie cerută de la operator. Responsabilitatea operatorului este de a descrie cu precizie sarcina și contextul operațional. Responsabilitatea platformei este de a asigura că sarcina este executată în siguranță.
---
Începerea: Ce Trebuie Să Știe Producătorii
Pentru producătorii care iau în considerare această cale, iată considerațiile practice:
Începeți cu sarcinile potrivite. Nu fiecare sarcină de fabricație este la fel de potrivită pentru implementarea inițială a roboților umanoizi. Începeți cu sarcini repetitive, solicitante fizic și bine definite: manipularea materialelor, paletizarea, inspecția de bază, deservirea mașinilor. Aceste sarcini oferă cel mai rapid ROI și asigură experiența operațională necesară pentru a aborda ulterior sarcini mai complexe.
Evaluați-vă spațiul de lucru. Roboții umanoizi operează în medii proiectate de oameni, dar au nevoie în continuare de spațiu adecvat, iluminare corespunzătoare pentru sistemele de viziune și suprafețe stabile. Majoritatea fabricilor moderne îndeplinesc aceste cerințe, dar o evaluare pre-implementare este esențială.
Identificați-vă experții în domeniu. Persoanele care vor programa și gestiona roboții ar trebui să fie persoanele care înțeleg cel mai bine munca. Acesta este de obicei un inginer de proces, un operator senior sau un manager de producție – cineva care poate articula clar ce trebuie să se întâmple și să evalueze dacă rezultatul îndeplinește standardele de calitate.
Stabiliți criteriile de succes în avans. Decideți înainte de începerea implementării cum arată succesul: ce sarcini, ce debit, ce standard de calitate. Criteriile de succes scrise mențin ambele părți oneste și transformă decizia de la sfârșitul unui pilot într-o măsurătoare, mai degrabă decât o dezbatere.
Planificați gestionarea schimbării. Introducerea roboților modifică fluxurile de lucru și schimbă modul în care oamenii se simt în legătură cu munca lor. Comunicarea transparentă despre ce va face robotul (sarcini repetitive, solicitante fizic) și ce vor face oamenii (supraveghere, asigurarea calității, muncă de valoare mai mare) este esențială pentru o adoptare de succes.
Evaluați furnizorii în funcție de suportul de implementare, nu doar de tehnologie. Software-ul este doar o parte a ecuației. Evaluați furnizorii în funcție de completitudinea suportului lor de implementare: evaluarea locației, instalarea hardware, asistența inițială pentru programarea sarcinilor, instruirea și suportul continuu. Cea mai bună tehnologie este inutilă fără o cale fiabilă de la achiziție la producție.
Gândiți-vă în termeni de leasing, nu de cumpărare. Economia implementării roboților umanoizi se schimbă. Un contract de leasing operațional pe 36 de luni, cu întreținere, software de flotă și asigurare incluse – și o opțiune de cumpărare la final – transformă robotul într-o cheltuială operațională previzibilă, mai degrabă decât o investiție de capital. Aceasta elimină bariera financiară inițială și aliniază costurile cu livrarea valorii.
Fereastra de avantaj este deschisă acum. Producătorii care implementează roboți umanoizi astăzi – chiar și fără ingineri roboticieni în personal – vor construi capacități operaționale și cunoștințe instituționale care se vor acumula în timp. Cei care așteaptă condițiile „perfecte”, angajatul „potrivit” sau tehnologia „matură” se vor găsi permanent în urmă.
Roboții sunt gata. Modelul de implementare este gata. Întrebarea este dacă operațiunea dumneavoastră este pregătită să lase oamenii care înțeleg munca să definească ce fac mașinile.
---