Jak nasadit humanoidní roboty ve výrobě bez robotických inženýrů
Field Deployment Engineers společnosti Motion zaškolí robota pro Vaše úkoly a zaškolí Váš tým, aby s ním spolupracoval – nasadíte a škálujete bez potřeby robotických inženýrů ve Vašem týmu.
Motion1 Inc. ·
Výrobní sektor čelí paradoxu. Poptávka po automatizaci nikdy nebyla vyšší, přesto inženýry potřebné k její implementaci nikdy nebylo těžší najít. Humanoidní roboti – víceúčelové stroje, které se dokážou pohybovat v pracovních prostorech navržených pro lidi a vykonávat širokou škálu fyzických úkolů – vstupují do továren zrychlujícím se tempem. Jsou dosud nejjasnějším příkladem fyzické AI: umělé inteligence, která vnímá, rozhoduje a jedná ve fyzickém světě, nikoli na obrazovce. Tradiční model nasazení však předpokládá něco, co většina výrobců jednoduše nemá: tým robotických inženýrů.
Tento předpoklad se mění. Nový model nasazení umožňuje odborníkům na danou oblast – vedoucím provozu, procesním inženýrům a vedoucím provozu, kteří rozumí práci – nasadit humanoidní roboty do výroby, aniž by museli najímat robotický tým. Field Deployment Engineers trénují robota na úkoly, které tito odborníci definují, a školí jejich operátory, aby s ním spolupracovali. Tento článek vysvětluje, jak to funguje, co to vyžaduje a co by výrobci měli vědět, než začnou.
---
Mezera v robotických talentech: Proč je nalezení inženýrů téměř nemožné
Globální nedostatek robotických inženýrů není dočasnou výzvou v oblasti náboru. Jedná se o strukturální omezení. Univerzity produkují zlomek specialistů, které trh požaduje, a ti, kteří absolvují, jsou převážně pohlceni technologickými společnostmi, obrannými dodavateli a výzkumnými laboratořemi. Výrobní sektor – zejména malé a střední podniky – je ponechán v konkurenci o talentovou základnu, která sotva existuje.
Podle analýz pracovní síly v průmyslu se propast mezi otevřenými robotickými pozicemi a kvalifikovanými kandidáty každoročně od roku 2022 prohlubuje. V západní Evropě je situace obzvláště akutní: stárnoucí pracovní síla, klesající počet studentů v technických programech a intenzivní přeshraniční konkurence o talenty znamenají, že středně velký výrobce v Německu nebo Nizozemsku může čekat dvanáct měsíců nebo déle na obsazení jediné pozice robotického inženýra.
Tato mezera v talentech nezpomaluje pouze adopci. Vytváří závislost. Výrobci, kterým se podaří najmout robotického inženýra, se stávají provozně závislými na této osobě. Když odejdou – a na takto konkurenčním trhu se to často stává – celý automatizační program se zastaví.
Závěr je jednoduchý: pokud nasazení humanoidních robotů vyžaduje robotické inženýry, většina výrobců je nikdy nenasadí. Průmysl potřebuje jiný model.
---
Starý způsob vs. nový způsob: Psaní kódu vs. trénování robota
Tradiční programování robotů je specializovaná disciplína. Zahrnuje psaní pohybových plánů v jazycích jako Python nebo C++, konfiguraci integrace senzorů, ladění řídicích smyček, vytváření stavových automatů a ladění chování v simulaci před přenosem na hardware. Každá robotická platforma má své vlastní SDK, své vlastní konvence a své vlastní režimy selhání. I zkušení softwaroví inženýři čelí strmé křivce učení při přechodu do robotiky.
Toto je starý způsob: psát kód, kompilovat, simulovat, testovat, nasazovat, ladit, opakovat. Funguje to, ale vyžaduje to odborné znalosti, ke kterým většina výrobců nemá přístup.
Nový způsob nahrazuje interní robotickou práci nasazenou službou. Namísto psaní pohybového plánu popíše vedoucí provozu práci Field Deployment Engineerovi, který robota na daný úkol trénuje, dokud jej nebude vykonávat autonomně. AI Workflow Builder konfiguruje každý pracovní postup a integruje humanoida do konkrétního případu použití, přičemž každý pracovní postup je před nasazením do výroby ověřen v simulaci. Odborník na danou oblast zůstává v kontrole nad tím, co robot dělá. Tým pro nasazení se stará o to, jak to dělá.
Toto není zjednodušení starého procesu. Jedná se o zásadně odlišné rozdělení práce. Osoba, která rozumí výrobnímu procesu, již nemusí najímat a udržovat robotického inženýra, aby dostala stroj na linku. Tyto odborné znalosti přicházejí s nasazením a zůstávají s ním.
---
Jak AI Workflow Builder konfiguruje robotický úkol
AI Workflow Builder je softwarová vrstva, která se nachází mezi případem použití zákazníka a hardwarem robota. Field Deployment Engineers jej používají k provádění několika funkcí, které dříve byly výhradní doménou interního inženýrského týmu:
Záznam úkolu. Práce začíná vlastním popisem úkolu zákazníkem – „Zvedněte komponentu z dopravního pásu, vizuálně ji zkontrolujte a umístěte ji do příslušné přihrádky na základě stupně kvality“ – spolu s egocentrickými záznamy operátorů, kteří jej provádějí. Builder to rozloží na strukturovanou sekvenci akcí, které robot může provést.
Plánování pohybu. Pro každou akci v sekvenci platforma generuje pohybové plány, které zohledňují fyzické schopnosti robota, geometrii pracovního prostoru, vyhýbání se překážkám a omezení účinnosti. Toto je práce, která tradičně vyžadovala řídicího inženýra s hlubokými znalostmi kinematiky a dynamiky.
Integrace senzorů. Moderní humanoidní roboti jsou vybaveni kamerami, silovými senzory, LiDARem a dalšími percepčními systémy. Workflow Builder konfiguruje, jak jsou tyto senzory použity pro každý úkol – které kamerové záznamy zpracovat, jaké prahové hodnoty síly nastavit, jak interpretovat vizuální data pro kontrolu kvality – aniž by výrobce napsal jediný řádek integračního kódu.
Ověření a kontrola bezpečnosti. Než se jakýkoli úkol dostane k fyzickému robotovi, platforma jej provede simulací a ověřením bezpečnosti. Kontroluje kolize, ověřuje, zda jsou silové limity v bezpečných rozích, zajišťuje, že sekvence úkolů je kompletní, a označuje potenciální problémy pro lidskou kontrolu.
Průběžné učení. Jak robot vykonává úkoly, platforma shromažďuje data o výkonu a používá je k upřesnění konfigurace budoucích pracovních postupů. Postupem času se systém zlepšuje v řešení specifického uspořádání, mixu dílů a provozního kontextu každého zařízení. Tato data zůstávají zákazníkovi.
Výsledkem je systém, kde robotické odborné znalosti spočívají v platformě a týmu pro nasazení, nikoli na mzdové listině továrny. Zákazník poskytuje doménové znalosti – co se musí stát na výrobní lince. Motion poskytuje robotické znalosti – jak to zajistit bezpečně a efektivně.
---
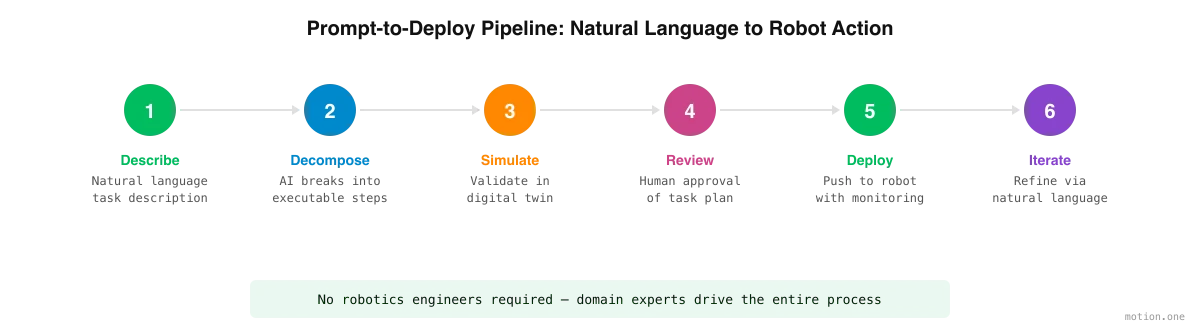
Od popsaného úkolu k akci robota: Proces nasazení
Proces přechodu od popsaného úkolu k nasazenému robotickému úkolu obvykle sleduje konzistentní postup:
Krok 1: Záznam úkolu. Operátor popíše úkol a, pokud to pomůže, je zaznamenán při jeho provádění. Popis může být tak obecný jako „třídit příchozí díly podle velikosti“ nebo tak specifický jako „zvednout předměty z pozice A, otočit o 90 stupňů a umístit na pozici B s etiketou nahoru“. Field Deployment Engineer pracuje jak s popisem, tak se záznamem, a vrací se k operátorovi, kdykoli je úkol nejednoznačný.
Krok 2: Rozklad úkolu. Workflow Builder rozloží úkol na diskrétní, spustitelné kroky. Pro třídicí úkol to může zahrnovat: přiblížit se k dopravníku, identifikovat díl, změřit rozměry, klasifikovat podle kategorie velikosti, zvednout, navigovat k správné přihrádce, umístit. Každý krok je mapován na schopnosti robota.
Krok 3: Simulace. Celá sekvence úkolů běží v digitálním dvojčeti pracovního prostoru. Operátor může sledovat simulované provedení, identifikovat problémy a upřesnit popis úkolu. Zde se zachytí většina chyb – dříve než se fyzický robot vůbec pohne.
Krok 4: Lidská kontrola a schválení. Platforma předloží ověřený plán úkolu operátorovi ke schválení. Kritické parametry – rychlostní limity, prahové hodnoty síly, vyloučené zóny – jsou zvýrazněny pro explicitní potvrzení. Nic se nenasadí bez lidského schválení.
Krok 5: Nasazení. Schválený úkol je odeslán robotovi. Spuštění začíná se zvýšeným monitorováním. Platforma sleduje výkon v reálném čase a může robota automaticky pozastavit, pokud jsou detekovány anomálie.
Krok 6: Iterace. Na základě reálného výkonu se úkol upřesňuje. „Zpomalit během kroku umístění“ nebo „přidat pauzu po kontrole pro ruční přepsání“ jsou typy úprav, které dříve vyžadovaly, aby interní inženýr přepsal kód. Nyní jsou to požadavek na tým pro nasazení, aplikovaný v Workflow Builderu a znovu ověřený v simulaci, než se změna dostane do výroby.
---
Co v praxi skutečně znamená „nevyžaduje se žádná robotická odbornost“
Je důležité být v tomto tvrzení přesný. „Nevyžaduje se žádná robotická odbornost“ neznamená „nevyžaduje se žádná odbornost“. Efektivní nasazení humanoidních robotů stále vyžaduje hluboké znalosti – je to jen jiný druh znalostí.
Lidé, kteří jsou nejlépe připraveni nasadit roboty ve výrobním prostředí, jsou ti, kteří tomuto prostředí již rozumí: procesní inženýři, kteří znají pracovní postup, manažeři kvality, kteří rozumí kritériím kontroly, vedoucí provozu, kteří vědí, kde dochází k úzkým místům a kde automatizace přidává největší hodnotu.
Co nepotřebují vědět, je, jak psát ROS uzly, ladit PID regulátory nebo konfigurovat URDF modely. Nepotřebují rozumět inverzní kinematice ani psát počítačové vidění. Field Deployment Engineers společnosti Motion a Workflow Builder se o to vše postarají.
V praxi „nevyžaduje se žádná robotická odbornost“ znamená:
- Žádné programování. Úkoly jsou popsány lidmi, kteří je provádějí, a poté konfigurovány v Workflow Builderu Field Deployment Engineers.
- Žádné strojírenství. Platforma se stará o plánování pohybu a fyzická omezení.
- Žádný titul z informatiky. Integrace senzorů, vnímání a rozhodovací logika jsou spravovány platformou a týmem pro nasazení.
- Doménová odbornost je nezbytná. Operátor musí rozumět výrobnímu procesu, standardům kvality, bezpečnostním požadavkům a provoznímu kontextu. Tyto znalosti nelze outsourcovat – jsou vstupem, na kterém závisí celé nasazení.
Posun je od robotické odbornosti k procesní odbornosti. Lidé nejblíže k práci se stávají lidmi, kolem kterých je robot trénován, a lidmi, kteří rozhodují, co bude dělat dál.
---
Role simulace a digitálních dvojčat
Simulace v tomto modelu není volitelná – je základní. Pokud továrna nemá zaměstnaného robotického inženýra, potřebujete mechanismus k zachycení chyb dříve, než se dostanou do fyzického světa. Tímto mechanismem je digitální dvojče.
Digitální dvojče je virtuální replika fyzického pracovního prostoru – výrobní linky, dopravníkových systémů, skladovacích prostor, samotného robota. Pracovní postupy vytvořené pro robota jsou nejprve prováděny v tomto virtuálním prostředí, kde jsou selhání bez nákladů a iterace je rychlá.
Pro výrobce nasazující bez robotických inženýrů poskytuje digitální dvojče několik kritických funkcí:
Experimentování bez rizika. Operátoři mohou zkoušet různé konfigurace úkolů, testovat okrajové případy a prozkoumávat scénáře „co kdyby“ bez jakéhokoli rizika pro zařízení, produkty nebo personál.
Vizuální ověření. Netekničtí operátoři mohou sledovat simulovaný úkol a okamžitě vidět, zda robot dělá to, co zamýšleli. Tato vizuální zpětná vazba nahrazuje kontrolu kódu, kterou by normálně prováděl interní inženýr.
Srovnání výkonu. Simulace poskytuje odhady doby cyklu, identifikuje potenciální úzká místa a pomáhá operátorům optimalizovat sekvence úkolů před závazným fyzickým nasazením.
Generování tréninkových dat. Simulační prostředí generuje syntetická data, která zlepšují schopnost AI zvládat variace v reálném světě – různé orientace dílů, světelné podmínky nebo neočekávané překážky.
Kvalita digitálního dvojčete přímo ovlivňuje spolehlivost nasazení. Přední platformy intenzivně investují do fyzikálně přesných simulačních motorů, které modelují nejen geometrii, ale také materiálové vlastnosti, tření, deformaci a šum senzorů. Čím přesněji dvojče odpovídá realitě, tím méně překvapení nastane během fyzického nasazení.
---
Učící se zásobník: VLA, světové modely a učení posilováním
Proč je to všechno možné nyní, když před pěti lety nebylo? Protože se změnil způsob, jakým se roboti učí. Tři složky, každá z nich je průlomem ve veřejném výzkumu posledních několika let, umožňují fungování modelu nasazení:
Modely vize-jazyk-akce (VLA). VLA je jediná neuronová síť, která přijímá to, co robot vidí, a popis úkolu, a vydává motorické příkazy k jeho provedení. Toto je technologie, která stojí za celým posunem „ukaž, neprogramuj“: protože model přímo propojuje vnímání, jazyk a akci, robot může být trénován z demonstrací úkolu, spíše než programován ručně psaným pohybovým kódem. Je to důvod, proč jsou záznamy operátora z první osoby vůbec užitečným tréninkovým materiálem.
Světové modely. Světový model je systém AI, který se naučil, jak se chová fyzická scéna – jak se objekty pohybují, padají, skládají a reagují na kontakt. Světové modely jsou to, co dělá digitální dvojčata více než jen pěknými animacemi: robot může nacvičovat úkol prostřednictvím tisíců simulovaných variací, včetně situací, které se nikdy nevyskytly v záznamech, protože simulace předpovídá věrohodnou fyziku, spíše než přehrává pevné skripty.
Učení posilováním. Demonstrace dávají robotovi počáteční chování; učení posilováním ho zdokonaluje. V simulaci robot opakovaně zkouší úkol, je hodnocen podle kritérií, která jsou důležitá – míra úspěšnosti, doba cyklu, bezpečné silové limity – a aktualizuje se směrem k tomu, co dosahuje dobrých výsledků. Takto se chování posouvá od „zhruba toho, co ukázal člověk“ k spolehlivosti na výrobní úrovni a jak se neustále zlepšuje z asistovaných běhů během nasazení.
Žádná z těchto technik nepatří jedné společnosti – jsou to současné špičkové poznatky v oblasti učení robotů. Pro výrobce je důležité, že společně nahrazují to, co dříve bylo úzkým hrdlem: inženýra píšícího kód specifický pro úkol. Robot se učí úkol; inženýři, kteří navštíví vaše pracoviště, jsou tam, aby ho učili, ne aby ho programovali.
---
Teleoperace: Most od simulace k autonomii
Simulace zachytí většinu chyb, ale žádné digitální dvojče nepředpoví vše, co skutečný výrobní den na robota vrhne. Tato mezera se uzavírá v provozu. Během nasazení inženýři teleoperují humanoida v okrajových případech, které simulace nemohla plně předvídat – špatně označený díl, křivá paleta, přepravka, která dorazí napůl otevřená.
Teleoperace plní dvě úlohy najednou. Udržuje linku v chodu, zatímco se robot stále učí, protože člověk je zapojen přesně v situacích, které robot ještě sám nezvládne. A generuje nejcennější tréninková data, která existují: každý asistovaný běh je demonstrací správného chování, která se vrací zpět do dovedností robota. Během nasazení se rovnováha posouvá – asistované běhy se stávají vzácnějšími, autonomní běhy se stávají normou, dokud robot nestojí sám.
Nic z toho nevyžaduje, aby kdokoli ze zaměstnanců zákazníka ovládal robota. Teleoperace, stejně jako zbytek robotické práce, přichází s týmem pro nasazení a zanechává za sebou robota, který ji již nepotřebuje.
---
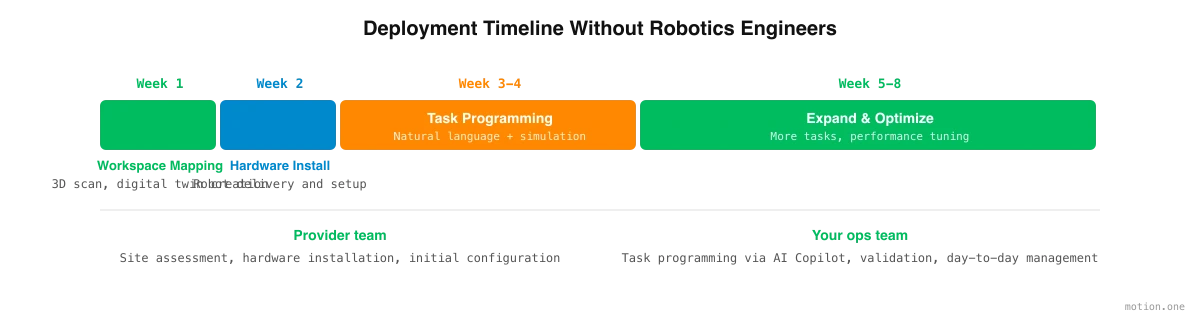
Reálné nasazení: Jak vypadá proces bez inženýrů
Zde je, jak vypadá typická integrační mise pro středně velkého výrobce bez robotického inženýra v týmu:
Týdny 1-2: Posouzení pracoviště a mapování pracovního prostoru. Tým pro nasazení provede posouzení pracoviště – na místě nebo vzdáleně pomocí 3D skenování. Fyzický pracovní prostor je digitalizován pro vytvoření digitálního dvojčete a klíčové pracovní postupy jsou zdokumentovány a prioritizovány.
Týdny 3-4: Instalace hardwaru a záznam úkolu. Humanoidní robot je dodán a fyzicky instalován týmem pro nasazení, podobně jako dnes provádějí instalaci dodavatelé průmyslových zařízení. Souběžně operátoři popisují své úkoly a jsou zaznamenáváni při jejich provádění – surový materiál, ze kterého začíná trénink. Není potřeba žádný průběžný inženýrský personál.
Týdny 5-10: Školení, simulace a asistovaný provoz. Field Deployment Engineers trénují robota na úkoly zákazníka, počínaje těmi nejjednoduššími a nejopakovanějšími. Každý pracovní postup je nacvičen v digitálním dvojčeti, zkontrolován provozním týmem a upřesněn, než se dostane do výroby. Přímo v provozu inženýři teleoperují robota v zbývajících okrajových případech a každý asistovaný běh posouvá úkol blíže k autonomii. První úkoly jsou typicky pick-and-place, paletizace nebo základní manipulace s materiálem – velkoobjemová práce s nízkou variabilitou, která přináší okamžitou návratnost investic.
Týdny 11-15: Předání autonomie a optimalizace. Asistované běhy postupně ustávají, jak robot přebírá kontrolu. Tým se rozšiřuje na složitější pracovní postupy – inspekční úkoly, kitting operace, obsluha strojů – a operátoři jsou školeni na každý z nich, jakmile je spuštěn. Data o výkonu z raných úkolů zlepšují přesnost pro následné úkoly.
Průběžně: Monitorování a iterace. Platforma flotily sleduje výkon úkolů, využití robota, míru chyb a upozornění na údržbu. Provozní personál označuje změny, jak se mění výrobní požadavky – nová produktová řada, upravený pracovní postup, sezónní posun objemu. Tyto úpravy jsou prováděny v Workflow Builderu a znovu ověřeny v simulaci, aniž by továrna najímala inženýra.
Během celé mise zákazník sleduje pokrok a dává každé schválení v zabezpečeném online portálu, nikoli v e-mailových vláknech. Typická integrační mise trvá 12 až 15 týdnů od posouzení pracoviště po autonomní provoz, přičemž Field Deployment Engineer je po celou dobu na místě. Porovnejte to s tradičním modelem, kde samotné najmutí robotického inženýra může trvat tři až šest měsíců – dříve než začne jakákoli práce na nasazení.
---
Bezpečnost a shoda bez specializovaného personálu
Bezpečnost je nejčastějším problémem, který výrobci zmiňují při zvažování nasazení bez robotických inženýrů. Je to oprávněná obava – a taková, kterou moderní platformy AI navrhují řešit přímo.
Vestavěné bezpečnostní rámce. Platforma vynucuje bezpečnostní omezení na úrovni systému, nikoli na úrovni uživatele. Rychlostní limity, prahové hodnoty síly, vyloučené zóny a chování nouzového zastavení jsou konfigurovány podle průmyslových standardů a nelze je přepsat instrukcemi na úrovni úkolu. Žádná konfigurace pracovního postupu nemůže robota tlačit rychleji, než dovolují bezpečné limity.
Automatizace souladu s předpisy. Normy jako ISO 10218 (bezpečnost průmyslových robotů) a ISO/TS 15066 (bezpečnost kolaborativních robotů) definují specifické požadavky na omezení síly, snížení rychlosti a bezpečnostně hodnocené monitorované zastavení. Platforma tyto požadavky přímo kóduje, čímž zajišťuje, že každý plán úkolu je ve výchozím nastavení v souladu.
Podpora posuzování rizik. Platforma může generovat dokumentaci k posouzení rizik na základě nakonfigurovaných úkolů a pracovního prostoru – typ dokumentace, kterou vyžadují regulační orgány a inspektoři bezpečnosti práce. To nenahrazuje řádný bezpečnostní audit, ale poskytuje strukturovaný výchozí bod, který by tradičně vyžadoval, aby jej vypracoval bezpečnostní inženýr.
Detekce anomálií. Během provozu platforma nepřetržitě monitoruje odchylky od očekávaného chování. Pokud robot narazí na neočekávaný odpor, pokud hodnota senzoru spadne mimo normální rozsah, nebo pokud člověk vstoupí do omezené zóny, systém reaguje automaticky – zpomalením, zastavením nebo upozorněním operátora – aniž by kdokoli v továrně musel tyto reakce konfigurovat.
Auditní záznamy. Každá definice úkolu, výsledek simulace, schválení a událost nasazení je zaznamenána. To vytváří kompletní auditní záznam pro dodržování předpisů, vyšetřování incidentů a neustálé zlepšování.
Klíčovým poznatkem je, že bezpečnostní odbornost, stejně jako robotická odbornost, spočívá v platformě a týmu pro nasazení, spíše než aby byla vyžadována od operátora. Odpovědností operátora je přesně popsat úkol a provozní kontext. Odpovědností platformy je zajistit, aby byl úkol proveden bezpečně.
---
Jak začít: Co by výrobci měli vědět
Pro výrobce, kteří zvažují tuto cestu, jsou zde praktické úvahy:
Začněte se správnými úkoly. Ne každý výrobní úkol je stejně vhodný pro počáteční nasazení humanoidního robota. Začněte s úkoly, které jsou opakující se, fyzicky náročné a dobře definované: manipulace s materiálem, paletizace, základní kontrola, obsluha strojů. Tyto úkoly přinášejí nejrychlejší návratnost investic a poskytují provozní zkušenosti potřebné k řešení složitější práce později.
Posuďte svůj pracovní prostor. Humanoidní roboti pracují v prostředích navržených pro lidi, ale stále potřebují dostatečný prostor, vhodné osvětlení pro vizuální systémy a stabilní povrchy. Většina moderních továren tyto požadavky splňuje, ale posouzení před nasazením je nezbytné.
Identifikujte své doménové experty. Lidé, kteří budou programovat a spravovat roboty, by měli být ti, kteří nejlépe rozumí práci. Jedná se typicky o procesního inženýra, zkušeného operátora nebo vedoucího výroby – někoho, kdo dokáže jasně formulovat, co se má stát, a vyhodnotit, zda výsledek splňuje standardy kvality.
Dohodněte se na kritériích úspěchu předem. Rozhodněte se před zahájením nasazení, jak vypadá úspěch: jaké úkoly, jaká propustnost, jaká úroveň kvality. Písemná kritéria úspěchu udržují obě strany upřímné a mění rozhodnutí na konci pilotního projektu v měření spíše než v debatu.
Plánujte řízení změn. Zavedení robotů mění pracovní postupy a mění to, jak se lidé cítí ohledně své práce. Transparentní komunikace o tom, co bude robot dělat (opakující se, fyzicky náročné úkoly) a co budou dělat lidé (dohled, zajištění kvality, práce s vyšší přidanou hodnotou), je nezbytná pro úspěšné přijetí.
Hodnoťte poskytovatele podle podpory nasazení, nikoli pouze podle technologie. Software je pouze částí rovnice. Hodnoťte poskytovatele podle úplnosti jejich podpory nasazení: posouzení pracoviště, instalace hardwaru, počáteční pomoc s programováním úkolů, školení a průběžná podpora. Nejlepší technologie je bezcenná bez spolehlivé cesty od nákupu k výrobě.
Přemýšlejte o leasingu, nikoli o nákupu. Ekonomika nasazení humanoidních robotů se mění. 36měsíční operativní leasing s údržbou, softwarem pro flotilu a pojištěním – a s možností odkupu na konci – mění robota v předvídatelný provozní náklad spíše než v kapitálovou investici. To odstraňuje počáteční finanční bariéru a sladí náklady s dodávkou hodnoty.
Okno výhody je nyní otevřené. Výrobci, kteří dnes nasadí humanoidní roboty – i bez robotických inženýrů v týmu – si vybudují provozní schopnosti a institucionální znalosti, které se časem budou kumulovat. Ti, kteří čekají na „dokonalé“ podmínky, „správného“ zaměstnance nebo „zralou“ technologii, se ocitnou trvale pozadu.
Roboti jsou připraveni. Model nasazení je připraven. Otázkou je, zda je váš provoz připraven nechat lidi, kteří rozumí práci, definovat, co stroje dělají.
---