Πώς να αναπτύξετε Ανθρωποειδή Ρομπότ στη Βιομηχανία Χωρίς Μηχανικούς Ρομποτικής
Οι Field Deployment Engineers της Motion εκπαιδεύουν το ρομπότ στις εργασίες σας και εκπαιδεύουν την ομάδα σας να λειτουργεί παράλληλα με αυτό – αναπτύσσετε και κλιμακώνετε χωρίς την ανάγκη μηχανικών ρομποτικής στο προσωπικό σας.
Motion1 Inc. ·
Ο μεταποιητικός τομέας αντιμετωπίζει ένα παράδοξο. Η ζήτηση για αυτοματοποίηση δεν ήταν ποτέ υψηλότερη, ωστόσο οι μηχανικοί που απαιτούνται για την υλοποίησή της δεν ήταν ποτέ δυσκολότερο να βρεθούν. Τα ανθρωποειδή ρομπότ – μηχανές γενικής χρήσης που μπορούν να πλοηγούνται σε χώρους εργασίας σχεδιασμένους από ανθρώπους και να εκτελούν ένα ευρύ φάσμα φυσικών εργασιών – εισέρχονται στα εργοστάσια με επιταχυνόμενο ρυθμό. Αποτελούν το σαφέστερο παράδειγμα μέχρι στιγμής φυσικής AI: τεχνητή νοημοσύνη που αντιλαμβάνεται, αποφασίζει και δρα στον φυσικό κόσμο αντί σε μια οθόνη. Όμως το παραδοσιακό μοντέλο ανάπτυξης προϋποθέτει κάτι που οι περισσότεροι κατασκευαστές απλά δεν διαθέτουν: μια ομάδα μηχανικών ρομποτικής.
Αυτή η υπόθεση αλλάζει. Ένα νέο μοντέλο ανάπτυξης καθιστά δυνατό για τους ειδικούς του τομέα – τους διευθυντές εργοστασίων, τους μηχανικούς διεργασιών και τους επικεφαλής λειτουργίας που κατανοούν την εργασία – να τοποθετήσουν ανθρωποειδή ρομπότ στο δάπεδο χωρίς να προσλάβουν μια ομάδα ρομποτικής. Οι Field Deployment Engineers εκπαιδεύουν το ρομπότ στις εργασίες που ορίζουν αυτοί οι ειδικοί και εκπαιδεύουν τους χειριστές τους να εργάζονται δίπλα του. Αυτό το άρθρο εξηγεί πώς λειτουργεί αυτό, τι απαιτεί και τι πρέπει να γνωρίζουν οι κατασκευαστές πριν ξεκινήσουν.
---
Το Χάσμα Ταλέντων στη Ρομποτική: Γιατί η Εύρεση Μηχανικών Είναι Σχεδόν Αδύνατη
Η παγκόσμια έλλειψη μηχανικών ρομποτικής δεν είναι μια προσωρινή πρόκληση πρόσληψης. Είναι ένας δομικός περιορισμός. Τα πανεπιστήμια παράγουν ένα κλάσμα των ειδικών που απαιτεί η αγορά, και όσοι αποφοιτούν απορροφώνται συντριπτικά από εταιρείες τεχνολογίας, εργολάβους άμυνας και ερευνητικά εργαστήρια. Ο μεταποιητικός τομέας – ειδικά οι μικρές και μεσαίες επιχειρήσεις – μένει να ανταγωνίζεται για μια δεξαμενή ταλέντων που μόλις και μετά βίας υπάρχει.
Σύμφωνα με αναλύσεις του εργατικού δυναμικού του κλάδου, το χάσμα μεταξύ των ανοιχτών θέσεων ρομποτικής και των ειδικευμένων υποψηφίων έχει διευρυνθεί κάθε χρόνο από το 2022. Στη Δυτική Ευρώπη, η κατάσταση είναι ιδιαίτερα οξεία: η γήρανση του εργατικού δυναμικού, η μείωση των εγγραφών σε τεχνικά προγράμματα και ο έντονος διασυνοριακός ανταγωνισμός για ταλέντα σημαίνουν ότι ένας μεσαίου μεγέθους κατασκευαστής στη Γερμανία ή την Ολλανδία μπορεί να περιμένει δώδεκα μήνες ή περισσότερο για να καλύψει έναν μόνο ρόλο μηχανικού ρομποτικής.
Αυτό το χάσμα ταλέντων δεν επιβραδύνει απλώς την υιοθέτηση. Δημιουργεί μια εξάρτηση. Οι κατασκευαστές που καταφέρνουν να προσλάβουν έναν μηχανικό ρομποτικής γίνονται λειτουργικά εξαρτημένοι από αυτό το άτομο. Όταν φεύγουν – και σε μια τόσο ανταγωνιστική αγορά, συχνά φεύγουν – ολόκληρο το πρόγραμμα αυτοματοποίησης σταματά.
Το συμπέρασμα είναι απλό: εάν η ανάπτυξη ανθρωποειδών ρομπότ απαιτεί μηχανικούς ρομποτικής, οι περισσότεροι κατασκευαστές δεν θα τα αναπτύξουν ποτέ. Ο κλάδος χρειάζεται ένα διαφορετικό μοντέλο.
---
Ο Παλιός Τρόπος έναντι του Νέου Τρόπου: Συγγραφή Κώδικα έναντι Εκπαίδευσης του Ρομπότ
Ο παραδοσιακός προγραμματισμός ρομπότ είναι μια εξειδικευμένη πειθαρχία. Περιλαμβάνει τη συγγραφή σχεδίων κίνησης σε γλώσσες όπως η Python ή η C++, τη διαμόρφωση ενσωματώσεων αισθητήρων, τη ρύθμιση βρόχων ελέγχου, την κατασκευή μηχανών καταστάσεων και τον εντοπισμό σφαλμάτων συμπεριφοράς σε προσομοίωση πριν τη μεταφορά στο υλικό. Κάθε πλατφόρμα ρομπότ έχει το δικό της SDK, τις δικές της συμβάσεις και τους δικούς της τρόπους αστοχίας. Ακόμη και έμπειροι μηχανικοί λογισμικού αντιμετωπίζουν μια απότομη καμπύλη μάθησης όταν εισέρχονται στη ρομποτική.
Αυτός είναι ο παλιός τρόπος: γράψτε κώδικα, μεταγλωττίστε, προσομοιώστε, δοκιμάστε, αναπτύξτε, εντοπίστε σφάλματα, επαναλάβετε. Λειτουργεί, αλλά απαιτεί τεχνογνωσία στην οποία οι περισσότεροι κατασκευαστές δεν έχουν πρόσβαση.
Ο νέος τρόπος αντικαθιστά την εσωτερική εργασία ρομποτικής με μια αναπτυγμένη υπηρεσία. Αντί να γράψει ένα σχέδιο κίνησης, ένας διευθυντής εργοστασίου περιγράφει την εργασία σε έναν Field Deployment Engineer, ο οποίος εκπαιδεύει το ρομπότ σε αυτήν την εργασία μέχρι να την εκτελέσει αυτόνομα. Ένας AI Workflow Builder διαμορφώνει κάθε ροή εργασίας και ενσωματώνει το ανθρωποειδές στην συγκεκριμένη περίπτωση χρήσης, και κάθε ροή εργασίας επικυρώνεται σε προσομοίωση πριν φτάσει στο δάπεδο. Ο ειδικός του τομέα παραμένει στον έλεγχο του τι κάνει το ρομπότ. Η ομάδα ανάπτυξης χειρίζεται το πώς το κάνει.
Αυτό δεν είναι απλοποίηση της παλιάς διαδικασίας. Είναι μια θεμελιωδώς διαφορετική κατανομή εργασίας. Το άτομο που κατανοεί τη διαδικασία κατασκευής δεν χρειάζεται πλέον να προσλάβει και να διατηρήσει έναν μηχανικό ρομποτικής για να βάλει μια μηχανή στη γραμμή. Αυτή η τεχνογνωσία φτάνει με την ανάπτυξη και παραμένει μαζί της.
---
Πώς ο AI Workflow Builder Διαμορφώνει μια Εργασία Ρομπότ
Ο AI Workflow Builder είναι ένα επίπεδο λογισμικού που βρίσκεται μεταξύ της περίπτωσης χρήσης του πελάτη και του υλικού του ρομπότ. Οι Field Deployment Engineers το χρησιμοποιούν για να εκτελέσουν διάφορες λειτουργίες που προηγουμένως ήταν αποκλειστικός τομέας μιας εσωτερικής ομάδας μηχανικών:
Καταγραφή εργασίας. Η εργασία ξεκινά από την περιγραφή της εργασίας από τον ίδιο τον πελάτη – "Σηκώστε το εξάρτημα από τον μεταφορικό ιμάντα, επιθεωρήστε το οπτικά και τοποθετήστε το στον κατάλληλο κάδο με βάση την ποιότητα" – μαζί με εγωκεντρικές καταγραφές χειριστών που την εκτελούν. Ο builder την αναλύει σε μια δομημένη ακολουθία ενεργειών που μπορεί να εκτελέσει το ρομπότ.
Σχεδιασμός κίνησης. Για κάθε ενέργεια στην ακολουθία, η πλατφόρμα δημιουργεί σχέδια κίνησης που λαμβάνουν υπόψη τις φυσικές δυνατότητες του ρομπότ, τη γεωμετρία του χώρου εργασίας, την αποφυγή εμποδίων και τους περιορισμούς απόδοσης. Αυτή είναι η εργασία που παραδοσιακά απαιτούσε έναν μηχανικό ελέγχου με βαθιά γνώση της κινηματικής και της δυναμικής.
Ενσωμάτωση αισθητήρων. Τα σύγχρονα ανθρωποειδή ρομπότ είναι εξοπλισμένα με κάμερες, αισθητήρες δύναμης, LiDAR και άλλα συστήματα αντίληψης. Ο Workflow Builder διαμορφώνει τον τρόπο χρήσης αυτών των αισθητήρων για κάθε εργασία – ποιες ροές κάμερας να επεξεργαστεί, ποια όρια δύναμης να ορίσει, πώς να ερμηνεύσει οπτικά δεδομένα για ποιοτικό έλεγχο – χωρίς ο κατασκευαστής να γράψει ούτε μια γραμμή κώδικα ενσωμάτωσης.
Επικύρωση και έλεγχος ασφάλειας. Πριν οποιαδήποτε εργασία φτάσει στο φυσικό ρομπότ, η πλατφόρμα την εκτελεί μέσω προσομοίωσης και επικύρωσης ασφάλειας. Ελέγχει για συγκρούσεις, επαληθεύει ότι τα όρια δύναμης βρίσκονται εντός ασφαλών ορίων, διασφαλίζει ότι η ακολουθία εργασιών είναι πλήρης και επισημαίνει πιθανά ζητήματα για ανθρώπινη αναθεώρηση.
Συνεχής μάθηση. Καθώς το ρομπότ εκτελεί εργασίες, η πλατφόρμα συλλέγει δεδομένα απόδοσης και τα χρησιμοποιεί για να βελτιώσει τον τρόπο διαμόρφωσης μελλοντικών ροών εργασίας. Με την πάροδο του χρόνου, το σύστημα γίνεται καλύτερο στον χειρισμό της συγκεκριμένης διάταξης, του μείγματος εξαρτημάτων και του λειτουργικού πλαισίου κάθε εγκατάστασης. Αυτά τα δεδομένα παραμένουν στον πελάτη.
Το αποτέλεσμα είναι ένα σύστημα όπου η τεχνογνωσία ρομποτικής βρίσκεται στην πλατφόρμα και την ομάδα ανάπτυξης, όχι στη μισθοδοσία του εργοστασίου. Ο πελάτης παρέχει τη γνώση του τομέα – τι πρέπει να συμβεί στο εργοστάσιο. Η Motion παρέχει τη γνώση ρομποτικής – πώς να το κάνει να συμβεί με ασφάλεια και αποτελεσματικότητα.
---
Από την Περιγραφόμενη Εργασία στην Ενέργεια του Ρομπότ: Η Διαδικασία Ανάπτυξης
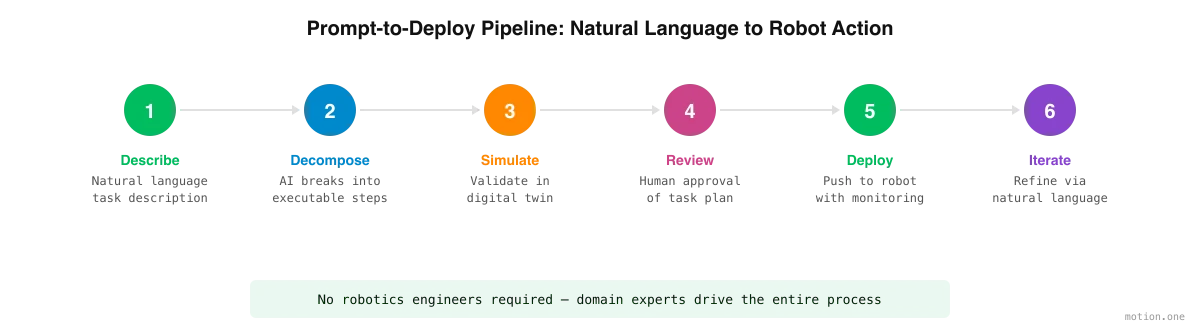
Η διαδικασία μετάβασης από μια περιγραφόμενη εργασία σε μια αναπτυγμένη εργασία ρομπότ ακολουθεί συνήθως μια συνεπή διαδικασία:
Βήμα 1: Καταγραφή εργασίας. Ο χειριστής περιγράφει την εργασία και, όπου βοηθά, καταγράφεται να την εκτελεί. Η περιγραφή μπορεί να είναι τόσο γενική όσο "ταξινόμηση εισερχόμενων εξαρτημάτων ανά μέγεθος" ή τόσο συγκεκριμένη όσο "σηκώστε αντικείμενα από τη θέση Α, περιστρέψτε 90 μοίρες και τοποθετήστε τα στη θέση Β με την ετικέτα προς τα πάνω." Ο Field Deployment Engineer εργάζεται τόσο από την περιγραφή όσο και από την καταγραφή, επιστρέφοντας στον χειριστή όποτε η εργασία είναι ασαφής.
Βήμα 2: Ανάλυση εργασίας. Ο Workflow Builder αναλύει την εργασία σε διακριτά, εκτελέσιμα βήματα. Για μια εργασία ταξινόμησης, αυτό μπορεί να περιλαμβάνει: προσέγγιση μεταφορικού ιμάντα, αναγνώριση εξαρτήματος, μέτρηση διαστάσεων, ταξινόμηση ανά κατηγορία μεγέθους, συλλογή, πλοήγηση στον σωστό κάδο, τοποθέτηση. Κάθε βήμα αντιστοιχίζεται στις δυνατότητες του ρομπότ.
Βήμα 3: Προσομοίωση. Η πλήρης ακολουθία εργασιών εκτελείται σε ένα ψηφιακό δίδυμο του χώρου εργασίας. Ο χειριστής μπορεί να παρακολουθήσει την προσομοιωμένη εκτέλεση, να εντοπίσει προβλήματα και να βελτιώσει την περιγραφή της εργασίας. Εδώ εντοπίζονται τα περισσότερα σφάλματα – πριν καν κινηθεί το φυσικό ρομπότ.
Βήμα 4: Ανθρώπινη αναθεώρηση και έγκριση. Η πλατφόρμα παρουσιάζει το επικυρωμένο σχέδιο εργασίας στον χειριστή για έγκριση. Κρίσιμες παράμετροι – όρια ταχύτητας, όρια δύναμης, ζώνες αποκλεισμού – επισημαίνονται για ρητή επιβεβαίωση. Τίποτα δεν αναπτύσσεται χωρίς ανθρώπινη έγκριση.
Βήμα 5: Ανάπτυξη. Η εγκεκριμένη εργασία μεταφέρεται στο ρομπότ. Η εκτέλεση ξεκινά με αυξημένη παρακολούθηση. Η πλατφόρμα παρακολουθεί την απόδοση σε πραγματικό χρόνο και μπορεί να διακόψει αυτόματα το ρομπότ εάν εντοπιστούν ανωμαλίες.
Βήμα 6: Επανάληψη. Με βάση την απόδοση στον πραγματικό κόσμο, η εργασία βελτιώνεται. "Επιβραδύνετε κατά το βήμα τοποθέτησης" ή "προσθέστε μια παύση μετά την επιθεώρηση για χειροκίνητη παράκαμψη" είναι τα είδη των προσαρμογών που προηγουμένως απαιτούσαν από έναν εσωτερικό μηχανικό να ξαναγράψει κώδικα. Τώρα είναι ένα αίτημα προς την ομάδα ανάπτυξης, εφαρμόζονται στον Workflow Builder και επικυρώνονται εκ νέου σε προσομοίωση πριν η αλλαγή φτάσει στο δάπεδο.
Τι Σημαίνει Πρακτικά το "Δεν Απαιτείται Εξειδίκευση στη Ρομποτική"
Είναι σημαντικό να είμαστε ακριβείς σχετικά με αυτόν τον ισχυρισμό. Το "Δεν απαιτείται εξειδίκευση στη ρομποτική" δεν σημαίνει "δεν απαιτείται καμία εξειδίκευση". Η αποτελεσματική ανάπτυξη ανθρωποειδών ρομπότ εξακολουθεί να απαιτεί βαθιά γνώση – είναι απλώς ένα διαφορετικό είδος γνώσης.
Οι άνθρωποι που βρίσκονται στην καλύτερη θέση για να αναπτύξουν ρομπότ σε ένα μεταποιητικό περιβάλλον είναι οι άνθρωποι που ήδη κατανοούν αυτό το περιβάλλον: μηχανικοί διεργασιών που γνωρίζουν τη ροή εργασίας, διαχειριστές ποιότητας που κατανοούν τα κριτήρια επιθεώρησης, επικεφαλής λειτουργίας που γνωρίζουν πού εμφανίζονται τα σημεία συμφόρησης και πού η αυτοματοποίηση προσθέτει τη μεγαλύτερη αξία.
Αυτό που δεν χρειάζεται να γνωρίζουν είναι πώς να γράφουν κόμβους ROS, να ρυθμίζουν ελεγκτές PID ή να διαμορφώνουν μοντέλα URDF. Δεν χρειάζεται να κατανοούν την αντίστροφη κινηματική ή να γράφουν αγωγούς όρασης υπολογιστών. Οι Field Deployment Engineers της Motion και ο Workflow Builder χειρίζονται όλα αυτά.
Στην πράξη, το "δεν απαιτείται εξειδίκευση στη ρομποτική" σημαίνει:
- Χωρίς προγραμματισμό. Οι εργασίες περιγράφονται από τους ανθρώπους που τις εκτελούν, και στη συνέχεια διαμορφώνονται στον Workflow Builder από τους Field Deployment Engineers.
- Χωρίς μηχανολογία. Η πλατφόρμα χειρίζεται τον σχεδιασμό κίνησης και τους φυσικούς περιορισμούς.
- Χωρίς πτυχίο πληροφορικής. Η ενσωμάτωση αισθητήρων, η αντίληψη και η λογική αποφάσεων διαχειρίζονται από την πλατφόρμα και την ομάδα ανάπτυξης.
- Η εξειδίκευση στον τομέα είναι απαραίτητη. Ο χειριστής πρέπει να κατανοεί τη διαδικασία κατασκευής, τα πρότυπα ποιότητας, τις απαιτήσεις ασφάλειας και το λειτουργικό πλαίσιο. Αυτή η γνώση δεν μπορεί να ανατεθεί σε εξωτερικούς συνεργάτες – είναι η εισροή από την οποία εξαρτάται ολόκληρη η ανάπτυξη.
Η μετατόπιση είναι από την εξειδίκευση στη ρομποτική στην εξειδίκευση στη διαδικασία. Οι άνθρωποι που βρίσκονται πιο κοντά στην εργασία γίνονται οι άνθρωποι γύρω από τους οποίους εκπαιδεύεται το ρομπότ, και οι άνθρωποι που αποφασίζουν τι θα κάνει στη συνέχεια.
---
Ο Ρόλος της Προσομοίωσης και των Ψηφιακών Διδύμων
Η προσομοίωση δεν είναι προαιρετική σε αυτό το μοντέλο – είναι θεμελιώδης. Όταν το εργοστάσιο δεν διαθέτει μηχανικό ρομποτικής στο προσωπικό, χρειάζεστε έναν μηχανισμό για να εντοπίζετε σφάλματα πριν φτάσουν στον φυσικό κόσμο. Αυτός ο μηχανισμός είναι το ψηφιακό δίδυμο.
Ένα ψηφιακό δίδυμο είναι ένα εικονικό αντίγραφο του φυσικού χώρου εργασίας – του δαπέδου του εργοστασίου, των συστημάτων μεταφοράς, των χώρων αποθήκευσης, του ίδιου του ρομπότ. Οι ροές εργασίας που δημιουργούνται για το ρομπότ εκτελούνται πρώτα σε αυτό το εικονικό περιβάλλον, όπου οι αστοχίες είναι χωρίς κόστος και η επανάληψη είναι γρήγορη.
Για τους κατασκευαστές που αναπτύσσουν χωρίς μηχανικούς ρομποτικής, το ψηφιακό δίδυμο παρέχει διάφορες κρίσιμες λειτουργίες:
Πειραματισμός χωρίς κίνδυνο. Οι χειριστές μπορούν να δοκιμάσουν διαφορετικές διαμορφώσεις εργασιών, να ελέγξουν ακραίες περιπτώσεις και να εξερευνήσουν σενάρια "τι θα γινόταν αν" χωρίς κανένα κίνδυνο για εξοπλισμό, προϊόντα ή προσωπικό.
Οπτική επικύρωση. Μη τεχνικοί χειριστές μπορούν να παρακολουθήσουν την προσομοιωμένη εργασία και να δουν αμέσως αν το ρομπότ κάνει αυτό που σκόπευαν. Αυτός ο οπτικός βρόχος ανάδρασης αντικαθιστά την αναθεώρηση κώδικα που θα εκτελούσε κανονικά ένας εσωτερικός μηχανικός.
Αξιολόγηση απόδοσης. Η προσομοίωση παρέχει εκτιμήσεις χρόνου κύκλου, εντοπίζει πιθανά σημεία συμφόρησης και βοηθά τους χειριστές να βελτιστοποιήσουν τις ακολουθίες εργασιών πριν δεσμευτούν για φυσική ανάπτυξη.
Δημιουργία δεδομένων εκπαίδευσης. Το περιβάλλον προσομοίωσης δημιουργεί συνθετικά δεδομένα που βελτιώνουν την ικανότητα της AI να χειρίζεται παραλλαγές στον πραγματικό κόσμο – διαφορετικούς προσανατολισμούς εξαρτημάτων, συνθήκες φωτισμού ή απροσδόκητα εμπόδια.
Η ποιότητα του ψηφιακού διδύμου επηρεάζει άμεσα την αξιοπιστία της ανάπτυξης. Οι κορυφαίες πλατφόρμες επενδύουν σημαντικά σε μηχανές προσομοίωσης ακριβείς στη φυσική που μοντελοποιούν όχι μόνο τη γεωμετρία αλλά και τις ιδιότητες των υλικών, την τριβή, την παραμόρφωση και τον θόρυβο των αισθητήρων. Όσο πιο κοντά ταιριάζει το δίδυμο στην πραγματικότητα, τόσο λιγότερες εκπλήξεις προκύπτουν κατά τη φυσική ανάπτυξη.
---
Η Στοίβα Μάθησης: VLAs, World Models και Ενισχυτική Μάθηση
Γιατί είναι όλα αυτά δυνατά τώρα, ενώ δεν ήταν πριν από πέντε χρόνια; Επειδή ο τρόπος που μαθαίνουν τα ρομπότ έχει αλλάξει. Τρία συστατικά, το καθένα μια δημόσια ερευνητική ανακάλυψη των τελευταίων ετών, καθιστούν το μοντέλο ανάπτυξης λειτουργικό:
Μοντέλα όρασης-γλώσσας-δράσης (VLAs). Ένα VLA είναι ένα ενιαίο νευρωνικό δίκτυο που λαμβάνει αυτό που βλέπει το ρομπότ και μια περιγραφή της εργασίας, και εξάγει τις εντολές κίνησης για να την εκτελέσει. Αυτή είναι η τεχνολογία πίσω από ολόκληρη τη μετατόπιση "δείξε, μην προγραμματίζεις": επειδή το μοντέλο συνδέει άμεσα την αντίληψη, τη γλώσσα και τη δράση, ένα ρομπότ μπορεί να εκπαιδευτεί από επιδείξεις μιας εργασίας αντί να προγραμματιστεί με χειρόγραφο κώδικα κίνησης. Είναι ο λόγος που οι καταγραφές πρώτου προσώπου ενός χειριστή είναι χρήσιμο εκπαιδευτικό υλικό.
Μοντέλα κόσμου. Ένα μοντέλο κόσμου είναι ένα σύστημα AI που έχει μάθει πώς συμπεριφέρεται μια φυσική σκηνή – πώς κινούνται, πέφτουν, στοιβάζονται και αντιδρούν στην επαφή τα αντικείμενα. Τα μοντέλα κόσμου είναι αυτά που κάνουν τα ψηφιακά δίδυμα κάτι περισσότερο από όμορφες κινούμενες εικόνες: το ρομπότ μπορεί να εξασκήσει μια εργασία μέσω χιλιάδων προσομοιωμένων παραλλαγών, συμπεριλαμβανομένων καταστάσεων που δεν εμφανίστηκαν ποτέ στις καταγραφές, επειδή η προσομοίωση προβλέπει εύλογη φυσική αντί να αναπαράγει σταθερά σενάρια.
Ενισχυτική μάθηση. Οι επιδείξεις δίνουν στο ρομπότ μια αρχική συμπεριφορά· η ενισχυτική μάθηση την οξύνει. Σε προσομοίωση, το ρομπότ επιχειρεί την εργασία ξανά και ξανά, βαθμολογείται έναντι των κριτηρίων που έχουν σημασία – ποσοστό επιτυχίας, χρόνος κύκλου, ασφαλή όρια δύναμης – και ενημερώνεται προς αυτό που βαθμολογείται καλά. Έτσι μια συμπεριφορά μεταβαίνει από "περίπου αυτό που έδειξε ο άνθρωπος" σε αξιόπιστη στην ποιότητα παραγωγής, και πώς συνεχίζει να βελτιώνεται από τις υποβοηθούμενες εκτελέσεις κατά την ανάπτυξη.
Καμία από αυτές τις τεχνικές δεν ανήκει σε μία μόνο εταιρεία – αποτελούν την τρέχουσα τεχνολογία αιχμής στη μάθηση ρομπότ. Αυτό που έχει σημασία για έναν κατασκευαστή είναι ότι μαζί αντικαθιστούν αυτό που αποτελούσε το σημείο συμφόρησης: έναν μηχανικό που έγραφε κώδικα ειδικά για την εργασία. Το ρομπότ μαθαίνει την εργασία· οι μηχανικοί που επισκέπτονται τον χώρο σας είναι εκεί για να το διδάξουν, όχι για να το προγραμματίσουν.
---
Τηλελειτουργία: Η Γέφυρα από την Προσομοίωση στην Αυτονομία
Η προσομοίωση εντοπίζει τα περισσότερα σφάλματα, αλλά κανένα ψηφιακό δίδυμο δεν προβλέπει όλα όσα μια πραγματική ημέρα παραγωγής ρίχνει σε ένα ρομπότ. Αυτό το κενό καλύπτεται στο δάπεδο. Κατά την ανάπτυξη, οι μηχανικοί τηλεχειρίζονται το ανθρωποειδές μέσω των ακραίων περιπτώσεων που η προσομοίωση δεν μπορούσε να προβλέψει πλήρως – το λάθος επισημασμένο εξάρτημα, την στραβή παλέτα, τον κάδο που φτάνει μισάνοιχτος.
Η τηλελειτουργία κάνει δύο δουλειές ταυτόχρονα. Διατηρεί τη γραμμή σε κίνηση όσο το ρομπότ μαθαίνει ακόμα, επειδή ένας άνθρωπος βρίσκεται στον βρόχο ακριβώς για τις καταστάσεις που το ρομπότ δεν μπορεί ακόμη να χειριστεί μόνο του. Και δημιουργεί τα πιο πολύτιμα δεδομένα εκπαίδευσης που υπάρχουν: κάθε υποβοηθούμενη εκτέλεση είναι μια επίδειξη της σωστής συμπεριφοράς, ενσωματωμένη στις δεξιότητες του ρομπότ. Κατά τη διάρκεια μιας ανάπτυξης η ισορροπία μετατοπίζεται – οι υποβοηθούμενες εκτελέσεις γίνονται σπανιότερες, οι αυτόνομες εκτελέσεις γίνονται ο κανόνας, μέχρι το ρομπότ να σταθεί μόνο του.
Τίποτα από αυτά δεν απαιτεί από κανέναν στο προσωπικό του πελάτη να χειρίζεται ένα ρομπότ. Η τηλελειτουργία, όπως και η υπόλοιπη εργασία ρομποτικής, φτάνει με την ομάδα ανάπτυξης και αφήνει πίσω ένα ρομπότ που δεν τη χρειάζεται πλέον.
---
Ανάπτυξη στον Πραγματικό Κόσμο: Πώς Μοιάζει η Διαδικασία Χωρίς Μηχανικούς
Δείτε πώς μοιάζει μια τυπική αποστολή ενσωμάτωσης για έναν μεσαίου μεγέθους κατασκευαστή χωρίς μηχανικό ρομποτικής στο προσωπικό:
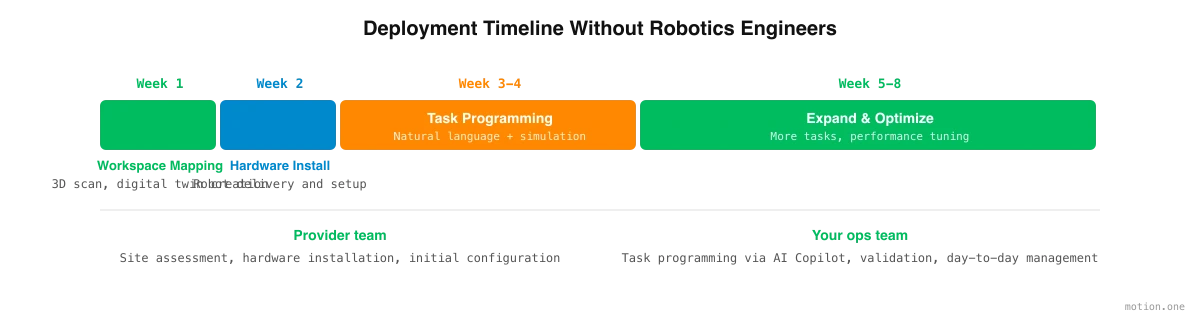
Εβδομάδες 1-2: Αξιολόγηση χώρου και χαρτογράφηση χώρου εργασίας. Η ομάδα ανάπτυξης διενεργεί αξιολόγηση του χώρου – επιτόπου ή εξ αποστάσεως χρησιμοποιώντας τρισδιάστατη σάρωση. Ο φυσικός χώρος εργασίας ψηφιοποιείται για τη δημιουργία του ψηφιακού διδύμου, και οι βασικές ροές εργασίας τεκμηριώνονται και ιεραρχούνται.
Εβδομάδες 3-4: Εγκατάσταση υλικού και καταγραφή εργασίας. Το ανθρωποειδές ρομπότ παραδίδεται και εγκαθίσταται φυσικά από την ομάδα ανάπτυξης, παρόμοια με τον τρόπο που οι προμηθευτές βιομηχανικού εξοπλισμού χειρίζονται την εγκατάσταση σήμερα. Παράλληλα, οι χειριστές περιγράφουν τις εργασίες τους και καταγράφονται να τις εκτελούν – η πρώτη ύλη από την οποία ξεκινά η εκπαίδευση. Δεν απαιτείται συνεχές προσωπικό μηχανικών.
Εβδομάδες 5-10: Εκπαίδευση, προσομοίωση και υποβοηθούμενη λειτουργία. Οι Field Deployment Engineers εκπαιδεύουν το ρομπότ στις εργασίες του πελάτη, ξεκινώντας από τις απλούστερες και πιο επαναλαμβανόμενες. Κάθε ροή εργασίας εξασκείται στο ψηφιακό δίδυμο, αναθεωρείται από την ομάδα λειτουργίας και βελτιώνεται πριν φτάσει στο δάπεδο. Στο ίδιο το δάπεδο, οι μηχανικοί τηλεχειρίζονται το ρομπότ μέσω των υπολοίπων ακραίων περιπτώσεων, και κάθε υποβοηθούμενη εκτέλεση ωθεί την εργασία πιο κοντά στην αυτονομία. Οι πρώτες εργασίες είναι συνήθως pick-and-place, παλετοποίηση ή βασικός χειρισμός υλικών – εργασία υψηλού όγκου, χαμηλής μεταβλητότητας που προσφέρει άμεση απόδοση επένδυσης.
Εβδομάδες 11-15: Παράδοση αυτονομίας και βελτιστοποίηση. Οι υποβοηθούμενες εκτελέσεις μειώνονται καθώς το ρομπότ αναλαμβάνει. Η ομάδα επεκτείνεται σε πιο σύνθετες ροές εργασίας – εργασίες επιθεώρησης, λειτουργίες κιτ, συντήρηση μηχανών – και οι χειριστές εκπαιδεύονται σε κάθε μία καθώς τίθεται σε λειτουργία. Τα δεδομένα απόδοσης από τις πρώτες εργασίες βελτιώνουν την ακρίβεια για τις επόμενες.
Συνεχής: Παρακολούθηση και επανάληψη. Η πλατφόρμα στόλου παρακολουθεί την απόδοση των εργασιών, την αξιοποίηση του ρομπότ, τα ποσοστά σφαλμάτων και τις ειδοποιήσεις συντήρησης. Το προσωπικό λειτουργίας επισημαίνει αλλαγές καθώς οι απαιτήσεις παραγωγής μετατοπίζονται – μια νέα γραμμή προϊόντων, μια τροποποιημένη ροή εργασίας, μια εποχιακή μετατόπιση όγκου. Αυτές οι προσαρμογές γίνονται στον Workflow Builder και επικυρώνονται εκ νέου σε προσομοίωση, χωρίς το εργοστάσιο να προσλάβει μηχανικό.
Καθ' όλη τη διάρκεια της αποστολής, ο πελάτης παρακολουθεί την πρόοδο και δίνει κάθε έγκριση σε μια ασφαλή διαδικτυακή πύλη, όχι σε αλληλογραφία ηλεκτρονικού ταχυδρομείου. Μια τυπική αποστολή ενσωμάτωσης διαρκεί 12 έως 15 εβδομάδες από την αξιολόγηση του χώρου έως την αυτόνομη λειτουργία, με έναν Field Deployment Engineer επιτόπου καθ' όλη τη διάρκεια. Συγκρίνετε αυτό με το παραδοσιακό μοντέλο, όπου η πρόσληψη ενός μηχανικού ρομποτικής και μόνο μπορεί να διαρκέσει τρεις έως έξι μήνες – πριν ξεκινήσει οποιαδήποτε εργασία ανάπτυξης.
Ασφάλεια και Συμμόρφωση Χωρίς Εξειδικευμένο Προσωπικό
Η ασφάλεια είναι η πιο κοινή ανησυχία που εκφράζουν οι κατασκευαστές όταν εξετάζουν την ανάπτυξη χωρίς μηχανικούς ρομποτικής. Είναι μια νόμιμη ανησυχία – και μια που οι σύγχρονες πλατφόρμες AI έχουν σχεδιαστεί για να αντιμετωπίζουν άμεσα.
Ενσωματωμένα πλαίσια ασφάλειας. Η πλατφόρμα επιβάλλει περιορισμούς ασφάλειας σε επίπεδο συστήματος, όχι σε επίπεδο χρήστη. Τα όρια ταχύτητας, τα όρια δύναμης, οι ζώνες αποκλεισμού και οι συμπεριφορές έκτακτης διακοπής διαμορφώνονται σύμφωνα με τα βιομηχανικά πρότυπα και δεν μπορούν να παρακαμφθούν από οδηγίες σε επίπεδο εργασίας. Καμία διαμόρφωση ροής εργασίας δεν μπορεί να ωθήσει το ρομπότ γρηγορότερα από ό,τι επιτρέπουν τα ασφαλή όρια.
Αυτοματοποίηση κανονιστικής συμμόρφωσης. Πρότυπα όπως το ISO 10218 (ασφάλεια βιομηχανικών ρομπότ) και το ISO/TS 15066 (ασφάλεια συνεργατικών ρομπότ) ορίζουν συγκεκριμένες απαιτήσεις για τον περιορισμό δύναμης, τη μείωση ταχύτητας και την παρακολούθηση διακοπής με βαθμολογία ασφάλειας. Η πλατφόρμα κωδικοποιεί αυτές τις απαιτήσεις απευθείας, διασφαλίζοντας ότι κάθε σχέδιο εργασίας είναι συμβατό από προεπιλογή.
Υποστήριξη αξιολόγησης κινδύνου. Η πλατφόρμα μπορεί να δημιουργήσει τεκμηρίωση αξιολόγησης κινδύνου με βάση τις διαμορφωμένες εργασίες και τον χώρο εργασίας – το είδος της τεκμηρίωσης που απαιτούν οι ρυθμιστικοί φορείς και οι επιθεωρητές ασφάλειας στο χώρο εργασίας. Αυτό δεν αντικαθιστά έναν σωστό έλεγχο ασφάλειας, αλλά παρέχει ένα δομημένο σημείο εκκίνησης που παραδοσιακά θα απαιτούσε έναν μηχανικό ασφάλειας για να παραχθεί.
Ανίχνευση ανωμαλιών. Κατά τη λειτουργία, η πλατφόρμα παρακολουθεί συνεχώς για αποκλίσεις από την αναμενόμενη συμπεριφορά. Εάν το ρομπότ συναντήσει απροσδόκητη αντίσταση, εάν μια ένδειξη αισθητήρα πέσει εκτός του κανονικού εύρους, ή εάν ένας άνθρωπος εισέλθει σε μια περιορισμένη ζώνη, το σύστημα ανταποκρίνεται αυτόματα – επιβραδύνοντας, σταματώντας ή ειδοποιώντας τον χειριστή – χωρίς κανείς στο εργοστάσιο να χρειάζεται να διαμορφώσει αυτές τις αποκρίσεις.
Ιχνηλασιμότητα ελέγχου. Κάθε ορισμός εργασίας, αποτέλεσμα προσομοίωσης, έγκριση και γεγονός ανάπτυξης καταγράφεται. Αυτό δημιουργεί ένα πλήρες ίχνος ελέγλου για κανονιστική συμμόρφωση, διερεύνηση περιστατικών και συνεχή βελτίωση.
Η βασική ιδέα είναι ότι η τεχνογνωσία ασφάλειας, όπως και η τεχνογνωσία ρομποτικής, βρίσκεται στην πλατφόρμα και την ομάδα ανάπτυξης αντί να απαιτείται από τον χειριστή. Η ευθύνη του χειριστή είναι να περιγράψει με ακρίβεια την εργασία και το λειτουργικό πλαίσιο. Η ευθύνη της πλατφόρμας είναι να διασφαλίσει ότι η εργασία εκτελείται με ασφάλεια.
---
Έναρξη: Τι Πρέπει να Γνωρίζουν οι Κατασκευαστές
Για τους κατασκευαστές που εξετάζουν αυτήν την πορεία, ακολουθούν οι πρακτικές εκτιμήσεις:
Ξεκινήστε με τις σωστές εργασίες. Δεν είναι κάθε εργασία κατασκευής εξίσου κατάλληλη για αρχική ανάπτυξη ανθρωποειδών ρομπότ. Ξεκινήστε με εργασίες που είναι επαναλαμβανόμενες, σωματικά απαιτητικές και καλά καθορισμένες: χειρισμός υλικών, παλετοποίηση, βασική επιθεώρηση, συντήρηση μηχανών. Αυτές οι εργασίες προσφέρουν την ταχύτερη απόδοση επένδυσης και παρέχουν την επιχειρησιακή εμπειρία που απαιτείται για την αντιμετώπιση πιο σύνθετων εργασιών αργότερα.
Αξιολογήστε τον χώρο εργασίας σας. Τα ανθρωποειδή ρομπότ λειτουργούν σε περιβάλλοντα σχεδιασμένα από ανθρώπους, αλλά εξακολουθούν να χρειάζονται επαρκή χώρο, κατάλληλο φωτισμό για συστήματα όρασης και σταθερές επιφάνειες. Τα περισσότερα σύγχρονα εργοστάσια πληρούν αυτές τις απαιτήσεις, αλλά μια αξιολόγηση πριν την ανάπτυξη είναι απαραίτητη.
Προσδιορίστε τους ειδικούς του τομέα σας. Οι άνθρωποι που θα προγραμματίσουν και θα διαχειριστούν τα ρομπότ πρέπει να είναι οι άνθρωποι που κατανοούν καλύτερα την εργασία. Αυτός είναι συνήθως ένας μηχανικός διεργασιών, ένας ανώτερος χειριστής ή ένας διευθυντής παραγωγής – κάποιος που μπορεί να διατυπώσει σαφώς τι πρέπει να συμβεί και να αξιολογήσει αν το αποτέλεσμα πληροί τα πρότυπα ποιότητας.
Συμφωνήστε εκ των προτέρων τα κριτήρια επιτυχίας. Αποφασίστε πριν ξεκινήσει η ανάπτυξη πώς μοιάζει η επιτυχία: ποιες εργασίες, ποια απόδοση, ποιο επίπεδο ποιότητας. Τα γραπτά κριτήρια επιτυχίας διατηρούν και τις δύο πλευρές ειλικρινείς και μετατρέπουν την απόφαση στο τέλος ενός πιλοτικού προγράμματος σε μέτρηση αντί για συζήτηση.
Σχεδιάστε για τη διαχείριση αλλαγών. Η εισαγωγή ρομπότ αλλάζει τις ροές εργασίας και αλλάζει τον τρόπο που οι άνθρωποι αισθάνονται για την εργασία τους. Η διαφανής επικοινωνία σχετικά με το τι θα κάνει το ρομπότ (επαναλαμβανόμενες, σωματικά απαιτητικές εργασίες) και τι θα κάνουν οι άνθρωποι (επίβλεψη, διασφάλιση ποιότητας, εργασία υψηλότερης αξίας) είναι απαραίτητη για την επιτυχή υιοθέτηση.
Αξιολογήστε τους παρόχους με βάση την υποστήριξη ανάπτυξης, όχι μόνο την τεχνολογία. Το λογισμικό είναι μόνο ένα μέρος της εξίσωσης. Αξιολογήστε τους παρόχους με βάση την πληρότητα της υποστήριξης ανάπτυξής τους: αξιολόγηση χώρου, εγκατάσταση υλικού, αρχική βοήθεια προγραμματισμού εργασιών, εκπαίδευση και συνεχή υποστήριξη. Η καλύτερη τεχνολογία είναι άχρηστη χωρίς μια αξιόπιστη πορεία από την αγορά στην παραγωγή.
Σκεφτείτε με όρους μίσθωσης, όχι αγοράς. Τα οικονομικά της ανάπτυξης ανθρωποειδών ρομπότ μετατοπίζονται. Μια 36μηνη λειτουργική μίσθωση με συντήρηση, λογισμικό στόλου και ασφάλιση – και μια επιλογή εξαγοράς στο τέλος – μετατρέπει το ρομπότ σε ένα προβλέψιμο λειτουργικό έξοδο αντί για μια κεφαλαιουχική επένδυση. Αυτό αφαιρεί το αρχικό οικονομικό εμπόδιο και ευθυγραμμίζει το κόστος με την παροχή αξίας.
Το παράθυρο πλεονεκτήματος είναι ανοιχτό τώρα. Οι κατασκευαστές που αναπτύσσουν ανθρωποειδή ρομπότ σήμερα – ακόμη και χωρίς μηχανικούς ρομποτικής στο προσωπικό – θα δημιουργήσουν επιχειρησιακές δυνατότητες και θεσμική γνώση που θα συσσωρεύεται με την πάροδο του χρόνου. Όσοι περιμένουν τις "τέλειες" συνθήκες, τη "σωστή" πρόσληψη ή την "ώριμη" τεχνολογία θα βρεθούν μόνιμα πίσω.
Τα ρομπότ είναι έτοιμα. Το μοντέλο ανάπτυξης είναι έτοιμο. Το ερώτημα είναι αν η λειτουργία σας είναι έτοιμη να αφήσει τους ανθρώπους που κατανοούν την εργασία να ορίσουν τι κάνουν οι μηχανές.
---