Så här driftsätter man humanoida robotar inom tillverkningsindustrin utan robottekniker
Motions Field Deployment Engineers tränar roboten på era uppgifter och tränar ert team att arbeta tillsammans med den – driftsätt och skala upp utan robottekniker i personalen.
Motion1 Inc. ·
Tillverkningssektorn står inför en paradox. Efterfrågan på automatisering har aldrig varit högre, men ingenjörerna som behövs för att implementera den har aldrig varit svårare att hitta. Humanoida robotar – allmänna maskiner som kan navigera i mänskligt utformade arbetsytor och utföra en mängd fysiska uppgifter – intar fabriker i en accelererande takt. De är det hittills tydligaste exemplet på fysisk AI: artificiell intelligens som uppfattar, beslutar och agerar i den fysiska världen snarare än på en skärm. Men den traditionella implementeringsmodellen förutsätter något som de flesta tillverkare helt enkelt inte har: ett team av robotikingenjörer.
Det antagandet håller på att förändras. En ny implementeringsmodell gör det möjligt för domänexperter – fabrikschefer, processingenjörer och driftsansvariga som förstår arbetet – att sätta in humanoida robotar i produktionen utan att anställa ett robotikteam. Field Deployment Engineers tränar roboten på de uppgifter som dessa experter definierar, och tränar deras operatörer att arbeta tillsammans med den. Denna artikel förklarar hur det fungerar, vad det kräver och vad tillverkare bör veta innan de börjar.
---
Robotikkompetensgapet: Varför det är nästan omöjligt att hitta ingenjörer
Den globala bristen på robotikingenjörer är inte en tillfällig rekryteringsutmaning. Det är en strukturell begränsning. Universiteten producerar en bråkdel av de specialister marknaden kräver, och de som examineras absorberas överväldigande av teknikföretag, försvarsentreprenörer och forskningslaboratorier. Tillverkningssektorn – särskilt små och medelstora företag – tvingas konkurrera om en talangpool som knappt existerar.
Enligt branschens arbetskraftsanalyser har gapet mellan lediga robotikpositioner och kvalificerade kandidater vidgats varje år sedan 2022. I Västeuropa är situationen särskilt akut: åldrande arbetskraft, minskande inskrivning i tekniska program och intensiv gränsöverskridande konkurrens om talanger innebär att en medelstor tillverkare i Tyskland eller Nederländerna kan få vänta tolv månader eller mer för att tillsätta en enda robotikingenjörsroll.
Detta kompetensgap bromsar inte bara införandet. Det skapar ett beroende. Tillverkare som lyckas anställa en robotikingenjör blir operativt beroende av den individen. När de slutar – och på en så konkurrensutsatt marknad gör de det ofta – stannar hela automationsprogrammet av.
Slutsatsen är enkel: om implementering av humanoida robotar kräver robotikingenjörer, kommer de flesta tillverkare aldrig att implementera dem. Branschen behöver en annan modell.
---
Det gamla sättet kontra det nya sättet: Skriva kod kontra träna roboten
Traditionell robotprogrammering är en specialiserad disciplin. Det innebär att skriva rörelseplaner i språk som Python eller C++, konfigurera sensorintegrationer, finjustera kontrollslingor, bygga tillståndsmaskiner och felsöka beteenden i simulering innan överföring till hårdvara. Varje robotplattform har sin egen SDK, sina egna konventioner och sina egna fellägen. Även erfarna mjukvaruingenjörer står inför en brant inlärningskurva när de går in i robotik.
Detta är det gamla sättet: skriv kod, kompilera, simulera, testa, implementera, felsök, upprepa. Det fungerar, men det kräver expertis som de flesta tillverkare inte har tillgång till.
Det nya sättet ersätter internt robotikarbete med en implementerad tjänst. Istället för att skriva en rörelseplan beskriver en fabrikschef jobbet för en Field Deployment Engineer, som tränar roboten på den uppgiften tills den kör den autonomt. En AI Workflow Builder konfigurerar varje arbetsflöde och integrerar humanoiden i det specifika användningsfallet, och varje arbetsflöde valideras i simulering innan det når produktionsgolvet. Domänexperten behåller kontrollen över vad roboten gör. Implementeringsteamet hanterar hur den gör det.
Detta är inte en förenkling av den gamla processen. Det är en fundamentalt annorlunda arbetsfördelning. Den person som förstår tillverkningsprocessen behöver inte längre anställa och behålla en robotikingenjör för att få en maskin i drift. Den expertisen kommer med implementeringen och stannar kvar.
---
Hur AI Workflow Builder konfigurerar en robotuppgift
AI Workflow Builder är ett mjukvarulager som sitter mellan kundens användningsfall och robothårdvaran. Field Deployment Engineers använder den för att utföra flera funktioner som tidigare var den exklusiva domänen för ett internt ingenjörsteam:
Uppgiftsfångst. Arbetet utgår från kundens egen beskrivning av jobbet – ”Plocka upp komponenten från transportbandet, inspektera den visuellt och placera den i lämplig behållare baserat på kvalitetsgrad” – tillsammans med egocentriska inspelningar av operatörer som utför det. Byggaren dekomponerar detta till en strukturerad sekvens av åtgärder som roboten kan utföra.
Rörelseplanering. För varje åtgärd i sekvensen genererar plattformen rörelseplaner som tar hänsyn till robotens fysiska förmågor, arbetsytans geometri, undvikande av hinder och effektivitetsbegränsningar. Detta är det arbete som traditionellt krävde en reglertekniker med djup kunskap om kinematik och dynamik.
Sensorintegration. Moderna humanoida robotar är utrustade med kameror, kraftsensorer, LiDAR och andra perceptionssystem. Workflow Builder konfigurerar hur dessa sensorer används för varje uppgift – vilka kameraströmmar som ska bearbetas, vilka krafttrösklar som ska ställas in, hur visuell data ska tolkas för kvalitetsinspektion – utan att tillverkaren behöver skriva en enda rad integrationskod.
Validering och säkerhetskontroll. Innan någon uppgift når den fysiska roboten kör plattformen den genom simulering och säkerhetsvalidering. Den kontrollerar kollisioner, verifierar att kraftgränserna ligger inom säkra intervall, säkerställer att uppgiftssekvensen är komplett och flaggar potentiella problem för mänsklig granskning.
Kontinuerlig inlärning. När roboten utför uppgifter samlar plattformen in prestandadata och använder den för att förfina hur framtida arbetsflöden konfigureras. Med tiden blir systemet bättre på att hantera den specifika layouten, delmixen och det operativa sammanhanget för varje anläggning. Denna data förblir kundens.
Resultatet är ett system där robotikexpertisen ligger hos plattformen och implementeringsteamet, inte på fabrikens lönelista. Kunden tillhandahåller domänkunskapen – vad som behöver hända på fabriksgolvet. Motion tillhandahåller robotikkunskapen – hur man får det att hända säkert och effektivt.
---
Från beskriven uppgift till robotåtgärd: Implementeringspipelinen
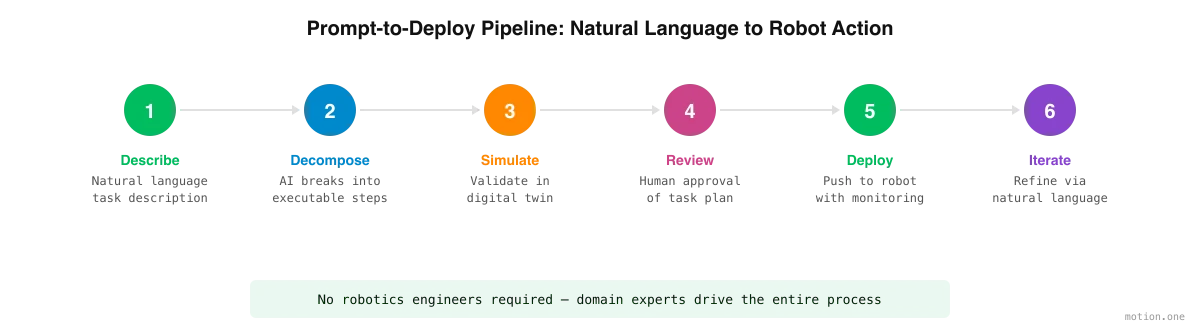
Processen att gå från en beskriven uppgift till en implementerad robotuppgift följer typiskt en konsekvent pipeline:
Steg 1: Uppgiftsfångst. Operatören beskriver uppgiften och, där det hjälper, spelas in när den utförs. Beskrivningen kan vara så övergripande som ”sortera inkommande delar efter storlek” eller så specifik som ”plocka upp föremål från position A, rotera 90 grader och placera vid position B med etiketten uppåt.” Field Deployment Engineer arbetar utifrån både beskrivningen och inspelningen, och återgår till operatören närhelst jobbet är tvetydigt.
Steg 2: Uppgiftsdekomponering. Workflow Builder bryter ner uppgiften i diskreta, exekverbara steg. För en sorteringsuppgift kan detta inkludera: närma sig transportband, identifiera del, mäta dimensioner, klassificera efter storlekskategori, plocka, navigera till korrekt behållare, placera. Varje steg mappas till robotens förmågor.
Steg 3: Simulering. Hela uppgiftssekvensen körs i en digital tvilling av arbetsytan. Operatören kan titta på den simulerade exekveringen, identifiera problem och förfina uppgiftsbeskrivningen. Det är här de flesta fel fångas – innan den fysiska roboten överhuvudtaget rör sig.
Steg 4: Mänsklig granskning och godkännande. Plattformen presenterar den validerade uppgiftsplanen för operatören för godkännande. Kritiska parametrar – hastighetsgränser, krafttrösklar, exklusionszoner – markeras för explicit bekräftelse. Ingenting implementeras utan mänskligt godkännande.
Steg 5: Implementering. Den godkända uppgiften skickas till roboten. Exekveringen börjar med förstärkt övervakning. Plattformen spårar prestanda i realtid och kan pausa roboten automatiskt om avvikelser upptäcks.
Steg 6: Iteration. Baserat på verklig prestanda förfinas uppgiften. ”Sakta ner under placeringssteget” eller ”lägg till en paus efter inspektion för manuell överstyrning” är den typen av justeringar som tidigare krävde att en intern ingenjör skrev om kod. Nu är de en begäran till implementeringsteamet, tillämpas i Workflow Builder och omvalideras i simulering innan ändringen når produktionsgolvet.
Vad ”Ingen robotikexpertis krävs” faktiskt betyder i praktiken
Det är viktigt att vara precis med detta påstående. ”Ingen robotikexpertis krävs” betyder inte ”ingen expertis krävs”. Att effektivt implementera humanoida robotar kräver fortfarande djup kunskap – det är bara en annan typ av kunskap.
De personer som är bäst positionerade att implementera robotar i en tillverkningsmiljö är de som redan förstår den miljön: processingenjörer som känner till arbetsflödet, kvalitetschefer som förstår inspektionskriterier, driftsansvariga som vet var flaskhalsar uppstår och var automatisering tillför mest värde.
Vad de inte behöver veta är hur man skriver ROS-noder, finjusterar PID-regulatorer eller konfigurerar URDF-modeller. De behöver inte förstå invers kinematik eller skriva datorseendepipelines. Motions Field Deployment Engineers och Workflow Builder hanterar allt detta.
I praktiken betyder ”ingen robotikexpertis krävs”:
- Ingen programmering. Uppgifter beskrivs av de personer som utför dem, och konfigureras sedan i Workflow Builder av Field Deployment Engineers.
- Ingen maskinteknik. Plattformen hanterar rörelseplanering och fysiska begränsningar.
- Ingen datavetenskaplig examen. Sensorintegration, perception och beslutslogik hanteras av plattformen och implementeringsteamet.
- Domänexpertis är avgörande. Operatören måste förstå tillverkningsprocessen, kvalitetsstandarder, säkerhetskrav och operativt sammanhang. Denna kunskap kan inte läggas ut på entreprenad – det är den input som hela implementeringen är beroende av.
Skiftet sker från robotikexpertis till processexpertis. De personer som är närmast arbetet blir de personer som roboten tränas kring, och de personer som bestämmer vad den ska göra härnäst.
---
Simuleringens och digitala tvillingars roll
Simulering är inte valfritt i denna modell – det är grundläggande. När fabriken inte har någon robotikingenjör anställd behöver du en mekanism för att fånga fel innan de når den fysiska världen. Den mekanismen är den digitala tvillingen.
En digital tvilling är en virtuell kopia av den fysiska arbetsytan – fabriksgolvet, transportsystemen, lagringsutrymmena, roboten själv. Arbetsflöden som byggs för roboten exekveras först i denna virtuella miljö, där fel är kostnadsfria och iterationen är snabb.
För tillverkare som implementerar utan robotikingenjörer tillhandahåller den digitala tvillingen flera kritiska funktioner:
Riskfri experimentering. Operatörer kan prova olika uppgiftskonfigurationer, testa gränsfall och utforska ”vad händer om”-scenarier utan någon risk för utrustning, produkter eller personal.
Visuell validering. Icke-tekniska operatörer kan titta på den simulerade uppgiften och omedelbart se om roboten gör vad de avsåg. Denna visuella återkopplingsslinga ersätter den kodgranskning som en intern ingenjör normalt skulle utföra.
Prestandamätning. Simuleringen ger uppskattningar av cykeltid, identifierar potentiella flaskhalsar och hjälper operatörer att optimera uppgiftssekvenser innan de förbinder sig till fysisk implementering.
Generering av träningsdata. Simuleringsmiljön genererar syntetisk data som förbättrar AI:ns förmåga att hantera variationer i den verkliga världen – olika delorienteringar, ljusförhållanden eller oväntade hinder.
Kvaliteten på den digitala tvillingen påverkar direkt tillförlitligheten i implementeringen. Ledande plattformar investerar tungt i fysikaliskt noggranna simuleringsmotorer som modellerar inte bara geometri utan även materialegenskaper, friktion, deformation och sensorbrus. Ju närmare tvillingen matchar verkligheten, desto färre överraskningar uppstår under fysisk implementering.
---
Inlärningsstacken: VLA, världmodeller och förstärkningsinlärning
Varför är något av detta möjligt nu, när det inte var det för fem år sedan? Eftersom sättet robotar lär sig har förändrats. Tre ingredienser, var och en ett offentligt forskningsgenombrott från de senaste åren, gör implementeringsmodellen möjlig:
Vision-language-action-modeller (VLA). En VLA är ett enda neuralt nätverk som tar emot vad roboten ser och en beskrivning av uppgiften, och producerar motoriska kommandon för att utföra den. Detta är tekniken bakom hela skiftet ”visa, programmera inte”: eftersom modellen kopplar samman perception, språk och handling direkt, kan en robot tränas från demonstrationer av en uppgift snarare än att programmeras med handskriven rörelsekod. Det är anledningen till att en operatörs förstapersonsinspelningar överhuvudtaget är användbart träningsmaterial.
Världmodeller. En världmodell är ett AI-system som har lärt sig hur en fysisk scen beter sig – hur objekt rör sig, faller, staplas och reagerar på kontakt. Världmodeller är det som gör digitala tvillingar mer än bara vackra animationer: roboten kan repetera en uppgift genom tusentals simulerade variationer, inklusive situationer som aldrig förekom i inspelningarna, eftersom simuleringen förutsäger plausibel fysik snarare än att spela upp fasta skript.
Förstärkningsinlärning. Demonstrationer ger roboten ett startbeteende; förstärkningsinlärning skärper det. I simulering försöker roboten utföra uppgiften om och om igen, bedöms mot de kriterier som är viktiga – framgångsfrekvens, cykeltid, säkra kraftgränser – och uppdaterar sig själv mot det som ger bra resultat. Det är så ett beteende går från ”ungefär vad människan visade” till tillförlitligt med produktionskvalitet, och hur det fortsätter att förbättras från de assisterade körningarna under implementeringen.
Ingen av dessa tekniker tillhör något enskilt företag – de är den nuvarande toppmoderna inom robotinlärning. Vad som är viktigt för en tillverkare är att de tillsammans ersätter det som brukade vara flaskhalsen: en ingenjör som skriver uppgiftsspecifik kod. Roboten lär sig uppgiften; ingenjörerna som besöker din anläggning är där för att lära den, inte för att programmera den.
---
Teleoperation: Bron från simulering till autonomi
Simulering fångar de flesta fel, men ingen digital tvilling förutsäger allt en verklig produktionsdag kastar på en robot. Det gapet stängs på golvet. Under implementeringen teleopererar ingenjörer humanoiden genom de gränsfall som simuleringen inte helt kunde förutse – den felmärkta delen, den sneda pallen, den halvt öppna lådan som anländer.
Teleoperation utför två jobb samtidigt. Den håller linjen igång medan roboten fortfarande lär sig, eftersom en människa är involverad i exakt de situationer som roboten ännu inte kan hantera på egen hand. Och den genererar den mest värdefulla träningsdata som finns: varje assisterad körning är en demonstration av det korrekta beteendet, som återförs till robotens färdigheter. Under en implementering skiftar balansen – assisterade körningar blir mer sällsynta, autonoma körningar blir normen, tills roboten står på egna ben.
Inget av detta kräver att någon av kundens personal opererar en robot. Teleoperationen, liksom resten av robotikarbetet, kommer med implementeringsteamet och lämnar efter sig en robot som inte längre behöver det.
---
Verklig implementering: Hur processen ser ut utan ingenjörer
Så här ser ett typiskt integrationsuppdrag ut för en medelstor tillverkare utan en robotikingenjör anställd:
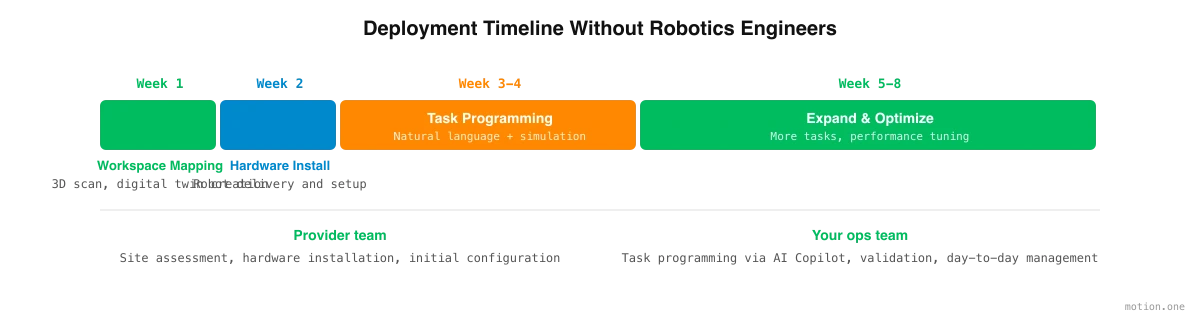
Veckor 1-2: Platsbedömning och arbetsytakartläggning. Implementeringsteamet utför en platsbedömning – på plats eller på distans med 3D-skanning. Den fysiska arbetsytan digitaliseras för att skapa den digitala tvillingen, och de viktigaste arbetsflödena dokumenteras och prioriteras.
Veckor 3-4: Hårdvaruinstallation och uppgiftsfångst. Den humanoida roboten levereras och installeras fysiskt av implementeringsteamet, liknande hur leverantörer av industriell utrustning hanterar installation idag. Parallellt beskriver operatörer sina uppgifter och spelas in när de utför dem – råmaterialet som träningen utgår från. Ingen löpande ingenjörspersonal behövs.
Veckor 5-10: Träning, simulering och assisterad drift. Field Deployment Engineers tränar roboten på kundens uppgifter, med början i de enklaste och mest repetitiva. Varje arbetsflöde repeteras i den digitala tvillingen, granskas av driftsteamet och förfinas innan det når produktionsgolvet. På golvet teleopererar ingenjörer roboten genom de återstående gränsfallen, och varje assisterad körning driver uppgiften närmare autonomi. De första uppgifterna är typiskt plock-och-placering, palletering eller grundläggande materialhantering – högvolymsarbete med låg variabilitet som ger omedelbar ROI.
Veckor 11-15: Överlämning av autonomi och optimering. Assisterade körningar minskar när roboten tar över. Teamet utökar till mer komplexa arbetsflöden – inspektionsuppgifter, kittingoperationer, maskinbetjäning – och operatörer tränas på varje när det går live. Prestandadata från tidiga uppgifter förbättrar noggrannheten för efterföljande uppgifter.
Löpande: Övervakning och iteration. Flottplattformen spårar uppgiftsutförande, robotutnyttjande, felfrekvenser och underhållsvarningar. Driftpersonal flaggar ändringar när produktionskraven skiftar – en ny produktlinje, ett modifierat arbetsflöde, ett säsongsmässigt volymskifte. Dessa justeringar görs i Workflow Builder och omvalideras i simulering, utan att fabriken anställer en ingenjör.
Under hela uppdraget följer kunden framsteg och ger alla godkännanden i en säker onlineportal, inte i e-posttrådar. Ett typiskt integrationsuppdrag löper 12 till 15 veckor från platsbedömning till autonom drift, med en Field Deployment Engineer på plats under hela perioden. Jämför det med den traditionella modellen, där att anställa en robotikingenjör ensam kan ta tre till sex månader – innan något implementeringsarbete har påbörjats.
Säkerhet och efterlevnad utan specialiserad personal
Säkerhet är den vanligaste oron tillverkare tar upp när de överväger implementering utan robotikingenjörer. Det är en legitim oro – och en som moderna AI-plattformar är utformade för att hantera direkt.
Inbyggda säkerhetsramverk. Plattformen upprätthåller säkerhetsbegränsningar på systemnivå, inte användarnivå. Hastighetsgränser, krafttrösklar, exklusionszoner och nödstoppsbeteenden konfigureras enligt branschstandarder och kan inte åsidosättas av uppgiftsnivåinstruktioner. Ingen arbetsflödeskonfiguration kan driva roboten snabbare än vad säkra gränser tillåter.
Automatisering av regelefterlevnad. Standarder som ISO 10218 (industriell robotsäkerhet) och ISO/TS 15066 (säkerhet för kollaborativa robotar) definierar specifika krav för kraftbegränsning, hastighetsreduktion och säkerhetsklassat övervakat stopp. Plattformen kodar dessa krav direkt, vilket säkerställer att varje uppgiftsplan är kompatibel som standard.
Stöd för riskbedömning. Plattformen kan generera riskbedömningsdokumentation baserat på de konfigurerade uppgifterna och arbetsytan – den typ av dokumentation som tillsynsmyndigheter och arbetsmiljöinspektörer kräver. Detta ersätter inte en ordentlig säkerhetsrevision, men det ger en strukturerad utgångspunkt som traditionellt skulle kräva att en säkerhetsingenjör producerade.
Avvikelsedetektering. Under drift övervakar plattformen kontinuerligt avvikelser från förväntat beteende. Om roboten stöter på oväntat motstånd, om en sensoravläsning faller utanför normalt intervall, eller om en människa går in i en begränsad zon, svarar systemet automatiskt – saktar ner, stannar eller varnar operatören – utan att någon på fabriken behöver konfigurera dessa svar.
Revisionsspår. Varje uppgiftsdefinition, simuleringsresultat, godkännande och implementeringshändelse loggas. Detta skapar ett komplett revisionsspår för regelefterlevnad, incidentutredning och kontinuerlig förbättring.
Den viktigaste insikten är att säkerhetsexpertis, liksom robotikexpertis, ligger hos plattformen och implementeringsteamet snarare än att krävas av operatören. Operatörens ansvar är att noggrant beskriva uppgiften och det operativa sammanhanget. Plattformens ansvar är att säkerställa att uppgiften utförs säkert.
---
Komma igång: Vad tillverkare behöver veta
För tillverkare som överväger denna väg, här är de praktiska övervägandena:
Börja med rätt uppgifter. Inte varje tillverkningsuppgift är lika lämplig för initial implementering av humanoida robotar. Börja med uppgifter som är repetitiva, fysiskt krävande och väldefinierade: materialhantering, palletering, grundläggande inspektion, maskinbetjäning. Dessa uppgifter ger snabbast ROI och ger den operativa erfarenhet som behövs för att ta sig an mer komplext arbete senare.
Bedöm din arbetsyta. Humanoida robotar fungerar i mänskligt utformade miljöer, men de behöver fortfarande tillräckligt med utrymme, lämplig belysning för visionsystem och stabila ytor. De flesta moderna fabriker uppfyller dessa krav, men en bedömning före implementering är avgörande.
Identifiera dina domänexperter. De personer som ska programmera och hantera robotarna bör vara de personer som förstår arbetet bäst. Detta är typiskt en processingenjör, en senior operatör eller en produktionschef – någon som tydligt kan formulera vad som behöver hända och bedöma om resultatet uppfyller kvalitetsstandarder.
Kom överens om framgångskriterier i förväg. Bestäm innan implementeringen börjar hur framgång ser ut: vilka uppgifter, vilken genomströmning, vilken kvalitetsnivå. Skriftliga framgångskriterier håller båda sidor ärliga och förvandlar beslutet i slutet av en pilot till en mätning snarare än en debatt.
Planera för förändringshantering. Att introducera robotar förändrar arbetsflöden, och det förändrar hur människor känner för sitt arbete. Transparent kommunikation om vad roboten kommer att göra (repetitiva, fysiskt krävande uppgifter) och vad människor kommer att göra (övervakning, kvalitetssäkring, mer värdefullt arbete) är avgörande för framgångsrik adoption.
Utvärdera leverantörer baserat på implementeringsstöd, inte bara teknik. Mjukvaran är bara en del av ekvationen. Utvärdera leverantörer baserat på fullständigheten av deras implementeringsstöd: platsbedömning, hårdvaruinstallation, initial hjälp med uppgiftsprogrammering, utbildning och löpande support. Den bästa tekniken är värdelös utan en pålitlig väg från köp till produktion.
Tänk i termer av leasing, inte köp. Ekonomin för implementering av humanoida robotar förändras. Ett 36-månaders operationellt leasingavtal med underhåll, flottmjukvara och försäkring inkluderat – och en köpoption i slutet – förvandlar roboten till en förutsägbar driftskostnad snarare än en kapitalinvestering. Detta tar bort den initiala finansiella barriären och anpassar kostnaderna till värdeleveransen.
Fördelens fönster är öppet nu. Tillverkare som implementerar humanoida robotar idag – även utan robotikingenjörer anställda – kommer att bygga upp operativa förmågor och institutionell kunskap som ackumuleras över tid. De som väntar på de ”perfekta” förhållandena, den ”rätta” anställningen eller den ”mogna” tekniken kommer att finna sig permanent efter.
Robotarna är redo. Implementeringsmodellen är redo. Frågan är om din verksamhet är redo att låta de människor som förstår arbetet definiera vad maskinerna gör.