Robotik Mühendisleri Olmadan Üretimde İnsansı Robotları Nasıl Konuşlandırırsınız?
Motion'ın Field Deployment Engineer'ları, robotu sizin görevleriniz üzerinde eğitir ve ekibinizi onunla birlikte çalışacak şekilde eğitirler - kadronuzda robotik mühendisi olmadan dağıtım yapın ve ölçeklendirin.
Motion1 Inc. ·
Üretim sektörü bir paradoksla karşı karşıya. Otomasyona olan talep hiç bu kadar yüksek olmamıştı, ancak bunu uygulayacak mühendisleri bulmak da hiç bu kadar zor olmamıştı. İnsan tasarımlı çalışma alanlarında gezinebilen ve çok çeşitli fiziksel görevleri yerine getirebilen genel amaçlı makineler olan insansı robotlar, fabrikalara hızla giriyor. Bunlar, fiziksel yapay zekanın şimdiye kadarki en net örneğidir: bir ekran yerine fiziksel dünyada algılayan, karar veren ve hareket eden yapay zeka. Ancak geleneksel dağıtım modeli, çoğu üreticinin sahip olmadığı bir şeyi varsayar: bir robotik mühendisleri ekibi.
Bu varsayım değişiyor. Yeni bir dağıtım modeli, alan uzmanlarının – yani işi anlayan fabrika yöneticileri, süreç mühendisleri ve operasyon liderlerinin – bir robotik ekibi işe almadan insansı robotları sahaya yerleştirmesini mümkün kılıyor. Field Deployment Engineers, robotu bu uzmanların tanımladığı görevler üzerinde eğitir ve operatörlerini robotla birlikte çalışmak üzere yetiştirir. Bu makale, bunun nasıl çalıştığını, neler gerektirdiğini ve üreticilerin başlamadan önce neleri bilmeleri gerektiğini açıklamaktadır.
---
Robotik Yetenek Açığı: Mühendis Bulmak Neden Neredeyse İmkansız?
Küresel robotik mühendisi sıkıntısı geçici bir işe alım sorunu değildir. Bu yapısal bir kısıtlamadır. Üniversiteler, pazarın talep ettiği uzmanların çok küçük bir kısmını yetiştirmekte ve mezun olanlar büyük ölçüde teknoloji şirketleri, savunma müteahhitleri ve araştırma laboratuvarları tarafından istihdam edilmektedir. Üretim sektörü – özellikle küçük ve orta ölçekli işletmeler – neredeyse hiç var olmayan bir yetenek havuzu için rekabet etmek zorunda kalmaktadır.
Sektör işgücü analizlerine göre, açık robotik pozisyonları ile nitelikli adaylar arasındaki fark 2022'den bu yana her yıl genişlemiştir. Batı Avrupa'da durum özellikle ciddidir: yaşlanan işgücü, teknik programlara kayıtlardaki düşüş ve yetenek için yoğun sınır ötesi rekabet, Almanya veya Hollanda'daki orta ölçekli bir üreticinin tek bir robotik mühendisliği pozisyonunu doldurmak için on iki ay veya daha fazla bekleyebileceği anlamına gelmektedir.
Bu yetenek açığı sadece benimsemeyi yavaşlatmakla kalmaz. Bir bağımlılık yaratır. Bir robotik mühendisi işe almayı başaran üreticiler, operasyonel olarak o kişiye bağımlı hale gelirler. Ayrıldıklarında – ki bu kadar rekabetçi bir pazarda sıkça ayrılırlar – tüm otomasyon programı durur.
Sonuç açıktır: eğer insansı robotları dağıtmak robotik mühendisleri gerektiriyorsa, çoğu üretici bunları asla dağıtmayacaktır. Sektörün farklı bir modele ihtiyacı var.
---
Eski Yöntem ve Yeni Yöntem: Kod Yazmak mı, Robotu Eğitmek mi?
Geleneksel robot programlama özel bir disiplindir. Python veya C++ gibi dillerde hareket planları yazmayı, sensör entegrasyonlarını yapılandırmayı, kontrol döngülerini ayarlamayı, durum makineleri oluşturmayı ve donanıma aktarmadan önce simülasyonda davranışları hata ayıklamayı içerir. Her robot platformunun kendi SDK'sı, kendi kuralları ve kendi hata modları vardır. Deneyimli yazılım mühendisleri bile robotik alanına geçerken dik bir öğrenme eğrisiyle karşılaşırlar.
Bu eski yöntemdir: kod yaz, derle, simüle et, test et, dağıt, hata ayıkla, tekrarla. İşe yarar, ancak çoğu üreticinin erişemediği bir uzmanlık gerektirir.
Yeni yöntem, şirket içi robotik çalışmalarını dağıtılmış bir hizmetle değiştirir. Bir hareket planı yazmak yerine, bir fabrika yöneticisi işi bir Field Deployment Engineer'a tanımlar ve o da robotu bu görev üzerinde otonom olarak çalışana kadar eğitir. Bir AI Workflow Builder her iş akışını yapılandırır ve insansı robotu belirli kullanım durumuna entegre eder; her iş akışı sahaya ulaşmadan önce simülasyonda doğrulanır. Alan uzmanı robotun ne yaptığını kontrol eder. Dağıtım ekibi bunu nasıl yaptığını yönetir.
Bu, eski sürecin bir basitleştirmesi değildir. Bu, temelden farklı bir iş bölümüdür. Üretim sürecini anlayan kişinin, bir makineyi hatta almak için artık bir robotik mühendisi işe almasına ve elinde tutmasına gerek yoktur. Bu uzmanlık dağıtımla birlikte gelir ve onunla kalır.
---
AI Workflow Builder Bir Robot Görevini Nasıl Yapılandırır?
AI Workflow Builder, müşterinin kullanım durumu ile robot donanımı arasında yer alan bir yazılım katmanıdır. Field Deployment Engineers, daha önce şirket içi bir mühendislik ekibinin münhasır alanı olan çeşitli işlevleri yerine getirmek için bunu kullanır:
Görev yakalama. İş, müşterinin kendi iş tanımından başlar – "Bileşeni konveyör bandından alın, görsel olarak inceleyin ve kalite derecesine göre uygun kutuya yerleştirin" – operatörlerin bunu yaparken egocentric kayıtlarıyla birlikte. Oluşturucu bunu, robotun yürütebileceği yapılandırılmış bir eylem dizisine ayırır.
Hareket planlaması. Dizideki her eylem için platform, robotun fiziksel yeteneklerini, çalışma alanı geometrisini, engel kaçınmayı ve verimlilik kısıtlamalarını dikkate alan hareket planları oluşturur. Bu, geleneksel olarak kinematik ve dinamik hakkında derin bilgiye sahip bir kontrol mühendisi gerektiren bir iştir.
Sensör entegrasyonu. Modern insansı robotlar kameralar, kuvvet sensörleri, LiDAR ve diğer algılama sistemleriyle donatılmıştır. Workflow Builder, bu sensörlerin her görev için nasıl kullanılacağını – hangi kamera beslemelerinin işleneceğini, hangi kuvvet eşiklerinin ayarlanacağını, kalite denetimi için görsel verilerin nasıl yorumlanacağını – üreticinin tek bir entegrasyon kodu satırı yazmasına gerek kalmadan yapılandırır.
Doğrulama ve güvenlik kontrolü. Herhangi bir görev fiziksel robota ulaşmadan önce, platform bunu simülasyon ve güvenlik doğrulaması yoluyla çalıştırır. Çarpışmaları kontrol eder, kuvvet limitlerinin güvenli aralıklarda olduğunu doğrular, görev dizisinin tamamlandığından emin olur ve potansiyel sorunları insan incelemesi için işaretler.
Sürekli öğrenme. Robot görevleri yerine getirirken, platform performans verilerini toplar ve gelecekteki iş akışlarının nasıl yapılandırılacağını iyileştirmek için kullanır. Zamanla sistem, her tesisin belirli düzenini, parça karışımını ve operasyonel bağlamını daha iyi yönetir. Bu veriler müşteriye aittir.
Sonuç olarak, robotik uzmanlığının platform ve dağıtım ekibinde olduğu, fabrikanın bordrosunda olmadığı bir sistem ortaya çıkar. Müşteri alan bilgisini sağlar – fabrika katında ne olması gerektiğini. Motion robotik bilgisini sağlar – bunun güvenli ve verimli bir şekilde nasıl gerçekleştirileceğini.
---
Tanımlanmış Görevden Robot Eylemine: Dağıtım İş Akışı
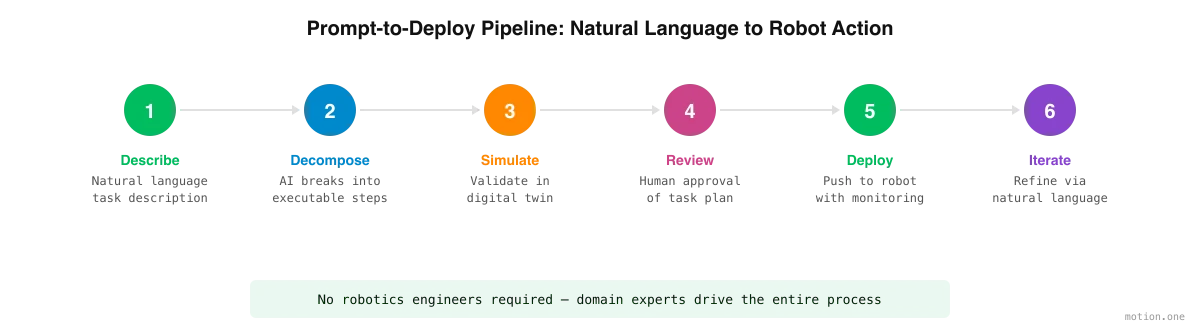
Tanımlanmış bir görevden dağıtılmış bir robot görevine geçiş süreci tipik olarak tutarlı bir iş akışını takip eder:
Adım 1: Görev yakalama. Operatör görevi tanımlar ve yardımcı olduğu durumlarda, görevi yerine getirirken kaydedilir. Tanım, "gelen parçaları boyuta göre sırala" gibi üst düzey olabileceği gibi, "A konumundan öğeleri al, 90 derece döndür ve etiketi yukarı bakacak şekilde B konumuna yerleştir" gibi spesifik de olabilir. Field Deployment Engineer hem tanımdan hem de kayıttan yola çıkarak, iş belirsiz olduğunda operatöre geri döner.
Adım 2: Görev ayrıştırma. Workflow Builder, görevi ayrı, yürütülebilir adımlara böler. Bir sıralama görevi için bu şunları içerebilir: konveyöre yaklaş, parçayı tanımla, boyutları ölç, boyut kategorisine göre sınıflandır, al, doğru kutuya git, yerleştir. Her adım robot yetenekleriyle eşleştirilir.
Adım 3: Simülasyon. Tam görev dizisi, çalışma alanının dijital ikizinde çalışır. Operatör simüle edilmiş yürütmeyi izleyebilir, sorunları belirleyebilir ve görev tanımını iyileştirebilir. Çoğu hata burada yakalanır – fiziksel robot hiç hareket etmeden önce.
Adım 4: İnsan incelemesi ve onayı. Platform, doğrulanmış görev planını operatöre onay için sunar. Kritik parametreler – hız limitleri, kuvvet eşikleri, dışlama bölgeleri – açık onay için vurgulanır. İnsan onayı olmadan hiçbir şey dağıtılmaz.
Adım 5: Dağıtım. Onaylanan görev robota gönderilir. Yürütme artırılmış izleme ile başlar. Platform performansı gerçek zamanlı olarak izler ve anormallikler tespit edilirse robotu otomatik olarak duraklatabilir.
Adım 6: Yineleme. Gerçek dünya performansına dayanarak görev iyileştirilir. "Yerleştirme adımında yavaşla" veya "manuel geçersiz kılma için incelemeden sonra bir duraklama ekle" gibi ayarlamalar, daha önce şirket içi bir mühendisin kodu yeniden yazmasını gerektiriyordu. Şimdi bunlar dağıtım ekibine bir talep olarak iletilir, Workflow Builder'da uygulanır ve değişiklik sahaya ulaşmadan önce simülasyonda yeniden doğrulanır.
---
"Robotik Uzmanlığı Gerekmez" Uygulamada Gerçekten Ne Anlama Geliyor?
Bu iddia hakkında kesin olmak önemlidir. "Robotik uzmanlığı gerekmez" demek, "uzmanlık gerekmez" demek değildir. İnsansı robotları etkili bir şekilde dağıtmak hala derin bilgi gerektirir – bu sadece farklı bir bilgi türüdür.
Robotları bir üretim ortamında dağıtmak için en iyi konumda olan kişiler, o ortamı zaten anlayan kişilerdir: iş akışını bilen süreç mühendisleri, denetim kriterlerini anlayan kalite yöneticileri, darboğazların nerede oluştuğunu ve otomasyonun en çok nerede değer kattığını bilen operasyon liderleri.
Bilmek zorunda olmadıkları şeyler ROS düğümleri yazmak, PID kontrolörlerini ayarlamak veya URDF modellerini yapılandırmaktır. Ters kinematik anlamalarına veya bilgisayar görüşü işlem hatları yazmalarına gerek yoktur. Motion'ın Field Deployment Engineers'ı ve Workflow Builder tüm bunları halleder.
Uygulamada, "robotik uzmanlığı gerekmez" şu anlama gelir:
- Programlama yok. Görevler, onları yapan kişiler tarafından tanımlanır, ardından Field Deployment Engineers tarafından Workflow Builder'da yapılandırılır.
- Mekanik mühendisliği yok. Platform hareket planlamasını ve fiziksel kısıtlamaları yönetir.
- Bilgisayar bilimi derecesi yok. Sensör entegrasyonu, algılama ve karar mantığı platform ve dağıtım ekibi tarafından yönetilir.
- Alan uzmanlığı esastır. Operatör, üretim sürecini, kalite standartlarını, güvenlik gereksinimlerini ve operasyonel bağlamı anlamalıdır. Bu bilgi dış kaynaklardan sağlanamaz – tüm dağıtımın bağlı olduğu girdidir.
Değişim, robotik uzmanlığından süreç uzmanlığına doğrudur. İşe en yakın kişiler, robotun etrafında eğitildiği ve bir sonraki adımda ne yapacağına karar veren kişiler haline gelirler.
---
Simülasyon ve Dijital İkizlerin Rolü
Bu modelde simülasyon isteğe bağlı değildir – temeldir. Fabrikada robotik mühendisi bulunmadığında, hataları fiziksel dünyaya ulaşmadan önce yakalamak için bir mekanizmaya ihtiyacınız vardır. Bu mekanizma dijital ikizdir.
Dijital ikiz, fiziksel çalışma alanının – fabrika katının, konveyör sistemlerinin, depolama alanlarının, robotun kendisinin – sanal bir kopyasıdır. Robot için oluşturulan iş akışları, önce bu sanal ortamda yürütülür; burada hatalar maliyetsizdir ve yineleme hızlıdır.
Robotik mühendisleri olmadan dağıtım yapan üreticiler için dijital ikiz, birkaç kritik işlev sağlar:
Risksiz deney. Operatörler, ekipmana, ürünlere veya personele herhangi bir risk olmaksızın farklı görev yapılandırmalarını deneyebilir, uç durumları test edebilir ve "ne olurdu" senaryolarını keşfedebilirler.
Görsel doğrulama. Teknik olmayan operatörler simüle edilmiş görevi izleyebilir ve robotun amaçladıkları şeyi yapıp yapmadığını hemen görebilirler. Bu görsel geri bildirim döngüsü, şirket içi bir mühendisin normalde yapacağı kod incelemesinin yerini alır.
Performans karşılaştırması. Simülasyon, döngü süresi tahminleri sağlar, potansiyel darboğazları belirler ve operatörlerin fiziksel dağıtıma geçmeden önce görev dizilerini optimize etmelerine yardımcı olur.
Eğitim verisi üretimi. Simülasyon ortamı, yapay zekanın gerçek dünyadaki varyasyonları – farklı parça yönelimleri, aydınlatma koşulları veya beklenmedik engeller – ele alma yeteneğini geliştiren sentetik veriler üretir.
Dijital ikizin kalitesi, dağıtımın güvenilirliğini doğrudan etkiler. Önde gelen platformlar, sadece geometriyi değil, aynı zamanda malzeme özelliklerini, sürtünmeyi, deformasyonu ve sensör gürültüsünü de modelleyen fiziksel olarak doğru simülasyon motorlarına yoğun yatırım yapmaktadır. İkiz gerçeğe ne kadar yakın olursa, fiziksel dağıtım sırasında o kadar az sürprizle karşılaşılır.
---
Öğrenme Yığını: VLA'lar, Dünya Modelleri ve Takviyeli Öğrenme
Bunların hepsi neden şimdi mümkün, beş yıl önce değilken? Çünkü robotların öğrenme şekli değişti. Her biri son birkaç yılın kamuya açık araştırma atılımı olan üç bileşen, dağıtım modelini işler hale getiriyor:
Görsel-dil-eylem modelleri (VLAs). Bir VLA, robotun gördüklerini ve görevin bir tanımını alan ve bunu yapmak için motor komutlarını çıktı olarak veren tek bir sinir ağıdır. Bu, tüm "göster, programlama" değişiminin arkasındaki teknolojidir: model algıyı, dili ve eylemi doğrudan bağladığı için, bir robot el yazımı hareket koduyla programlanmak yerine bir görevin gösterimlerinden eğitilebilir. Bir operatörün birinci şahıs kayıtlarının neden faydalı eğitim materyali olduğunun nedeni budur.
Dünya modelleri. Bir dünya modeli, fiziksel bir sahnenin nasıl davrandığını – nesnelerin nasıl hareket ettiğini, düştüğünü, istiflendiğini ve temasa nasıl tepki verdiğini – öğrenmiş bir yapay zeka sistemidir. Dünya modelleri, dijital ikizleri sadece güzel animasyonlardan daha fazlası yapan şeydir: robot, kayıtlarda hiç meydana gelmemiş durumlar da dahil olmak üzere binlerce simüle edilmiş varyasyon aracılığıyla bir görevi prova edebilir, çünkü simülasyon sabit senaryoları tekrar etmek yerine olası fiziği tahmin eder.
Takviyeli öğrenme. Gösterimler robota bir başlangıç davranışı verir; takviyeli öğrenme bunu keskinleştirir. Simülasyonda robot görevi tekrar tekrar dener, başarı oranı, döngü süresi, güvenli kuvvet limitleri gibi önemli kriterlere göre puanlanır ve iyi puan alan yönde kendini günceller. Bir davranışın "insanın kabaca gösterdiği şeyden" üretim kalitesinde güvenilir hale gelmesi ve dağıtım sırasındaki destekli çalıştırmalardan nasıl gelişmeye devam ettiği budur.
Bu tekniklerin hiçbiri tek bir şirkete ait değildir – bunlar robot öğreniminde mevcut en son teknolojidir. Bir üretici için önemli olan, bunların birlikte eskiden darboğaz olan şeyi değiştirmesidir: göreve özel kod yazan bir mühendis. Robot görevi öğrenir; tesisinizi ziyaret eden mühendisler onu programlamak için değil, öğretmek için oradadır.
---
Teleoperasyon: Simülasyondan Otonomiye Köprü
Simülasyon çoğu hatayı yakalar, ancak hiçbir dijital ikiz gerçek bir üretim gününün bir robota atacağı her şeyi tahmin edemez. Bu boşluk sahada kapatılır. Dağıtım sırasında mühendisler, simülasyonun tam olarak tahmin edemediği uç durumlar – yanlış etiketlenmiş parça, eğri palet, yarı açık gelen taşıma kutusu – boyunca insansı robotu teleoperasyonla yönlendirir.
Teleoperasyon aynı anda iki işi yapar. Robot hala öğrenirken hattı hareketli tutar, çünkü robotun henüz kendi başına halledemediği durumlar için bir insan döngüdedir. Ve mevcut en değerli eğitim verilerini üretir: her destekli çalıştırma, doğru davranışın bir gösterimidir ve robotun becerilerine geri katılır. Bir dağıtım süreci boyunca denge değişir – destekli çalıştırmalar nadirleşir, otonom çalıştırmalar norm haline gelir, ta ki robot kendi başına durana kadar.
Bunların hiçbiri, müşterinin personelinden birinin robotu çalıştırmasını gerektirmez. Teleoperasyon, robotik çalışmalarının geri kalanı gibi, dağıtım ekibiyle birlikte gelir ve artık buna ihtiyaç duymayan bir robot bırakır.
---
Gerçek Dünya Dağıtımı: Mühendisler Olmadan Süreç Nasıl Görünüyor?
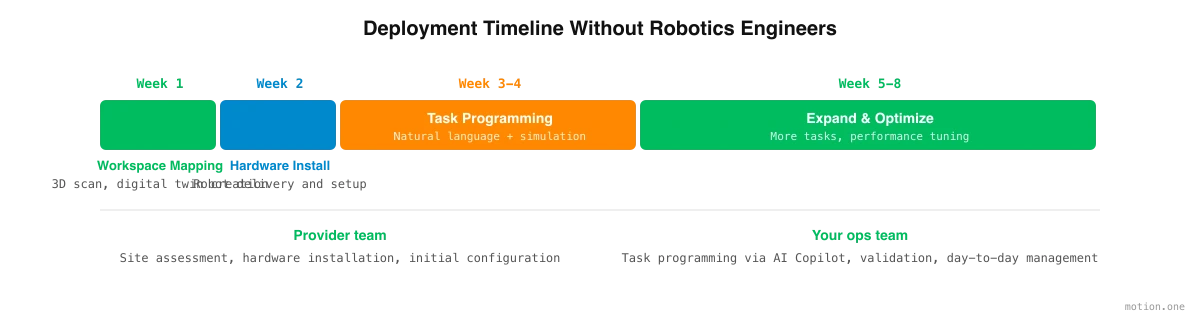
İşte şirketinde robotik mühendisi olmayan orta ölçekli bir üretici için tipik bir entegrasyon görevinin nasıl göründüğü:
1-2. Haftalar: Saha değerlendirmesi ve çalışma alanı haritalaması. Dağıtım ekibi, yerinde veya 3D tarama kullanarak uzaktan bir saha değerlendirmesi yapar. Fiziksel çalışma alanı, dijital ikizi oluşturmak için dijitalleştirilir ve ana iş akışları belgelenir ve önceliklendirilir.
3-4. Haftalar: Donanım kurulumu ve görev yakalama. İnsansı robot, endüstriyel ekipman satıcılarının bugün kurulumu yaptığına benzer şekilde dağıtım ekibi tarafından teslim edilir ve fiziksel olarak kurulur. Paralel olarak, operatörler görevlerini tanımlar ve bunları yaparken kaydedilirler – eğitimin başladığı ham madde. Sürekli bir mühendislik personeline ihtiyaç duyulmaz.
5-10. Haftalar: Eğitim, simülasyon ve destekli operasyon. Field Deployment Engineers, müşterinin görevleri üzerinde robotu eğitir, en basit ve en tekrarlayan görevlerden başlar. Her iş akışı dijital ikizde prova edilir, operasyon ekibi tarafından incelenir ve sahaya ulaşmadan önce iyileştirilir. Sahada ise mühendisler, kalan uç durumlar boyunca robotu teleoperasyonla yönlendirir ve her destekli çalıştırma görevi otonomiye yaklaştırır. İlk görevler tipik olarak alma-yerleştirme, paletleme veya temel malzeme taşıma – yüksek hacimli, düşük değişkenlikli ve anında yatırım getirisi sağlayan işlerdir.
11-15. Haftalar: Otonomi devri ve optimizasyon. Robot görevi devraldıkça destekli çalıştırmalar azalır. Ekip, denetim görevleri, kitleme operasyonları, makine besleme gibi daha karmaşık iş akışlarına genişler ve operatörler her biri devreye girdikçe eğitilir. Erken görevlerden elde edilen performans verileri, sonraki görevler için doğruluğu artırır.
Devam eden: İzleme ve yineleme. Filo platformu görev performansını, robot kullanımını, hata oranlarını ve bakım uyarılarını takip eder. Üretim gereksinimleri değiştikçe – yeni bir ürün hattı, değiştirilmiş bir iş akışı, mevsimsel bir hacim değişimi – operasyon personeli değişiklikleri işaretler. Bu ayarlamalar Workflow Builder'da yapılır ve fabrika bir mühendis işe almadan simülasyonda yeniden doğrulanır.
Görev boyunca müşteri ilerlemeyi takip eder ve her onayı e-posta yazışmaları yerine güvenli bir çevrimiçi portalda verir. Tipik bir entegrasyon görevi, saha değerlendirmesinden otonom operasyona kadar 12 ila 15 hafta sürer ve bu süre boyunca bir Field Deployment Engineer sahada bulunur. Bunu, sadece bir robotik mühendisi işe almanın üç ila altı ay sürebildiği – herhangi bir dağıtım çalışması başlamadan önce – geleneksel modelle karşılaştırın.
---
Uzman Personel Olmadan Güvenlik ve Uyumluluk
Güvenlik, üreticilerin robotik mühendisleri olmadan dağıtımı düşünürken dile getirdiği en yaygın endişedir. Bu meşru bir endişedir – ve modern yapay zeka platformlarının doğrudan ele almak üzere tasarlandığı bir konudur.
Dahili güvenlik çerçeveleri. Platform, güvenlik kısıtlamalarını kullanıcı düzeyinde değil, sistem düzeyinde uygular. Hız limitleri, kuvvet eşikleri, dışlama bölgeleri ve acil durdurma davranışları endüstri standartlarına göre yapılandırılır ve görev düzeyindeki talimatlarla geçersiz kılınamaz. Hiçbir iş akışı yapılandırması robotu güvenli limitlerin izin verdiğinden daha hızlı çalıştıramaz.
Yasal uyumluluk otomasyonu. ISO 10218 (endüstriyel robot güvenliği) ve ISO/TS 15066 (işbirlikçi robot güvenliği) gibi standartlar, kuvvet sınırlaması, hız azaltma ve güvenlik dereceli izlenen durdurma için belirli gereksinimleri tanımlar. Platform bu gereksinimleri doğrudan kodlar ve her görev planının varsayılan olarak uyumlu olmasını sağlar.
Risk değerlendirme desteği. Platform, yapılandırılmış görevlere ve çalışma alanına dayalı risk değerlendirme belgeleri oluşturabilir – düzenleyici kurumların ve işyeri güvenlik müfettişlerinin gerektirdiği türden belgeler. Bu, uygun bir güvenlik denetiminin yerini almaz, ancak geleneksel olarak bir güvenlik mühendisinin üretmesini gerektirecek yapılandırılmış bir başlangıç noktası sağlar.
Anomali tespiti. Çalışma sırasında platform, beklenen davranıştan sapmaları sürekli olarak izler. Robot beklenmedik bir direnişle karşılaşırsa, bir sensör okuması normal aralığın dışına çıkarsa veya bir insan kısıtlı bir bölgeye girerse, sistem otomatik olarak tepki verir – yavaşlar, durur veya operatörü uyarır – fabrikadaki hiç kimsenin bu tepkileri yapılandırmasına gerek kalmadan.
Denetim izleri. Her görev tanımı, simülasyon sonucu, onay ve dağıtım olayı kaydedilir. Bu, yasal uyumluluk, olay incelemesi ve sürekli iyileştirme için eksiksiz bir denetim izi oluşturur.
Temel içgörü, güvenlik uzmanlığının, robotik uzmanlığı gibi, operatörden istenmek yerine platform ve dağıtım ekibinde bulunmasıdır. Operatörün sorumluluğu, görevi ve operasyonel bağlamı doğru bir şekilde tanımlamaktır. Platformun sorumluluğu ise bu görevin güvenli bir şekilde yürütülmesini sağlamaktır.
---
Başlarken: Üreticilerin Bilmesi Gerekenler
Bu yolu düşünen üreticiler için pratik hususlar şunlardır:
Doğru görevlerle başlayın. Her üretim görevi, ilk insansı robot dağıtımı için eşit derecede uygun değildir. Tekrarlayan, fiziksel olarak zorlayıcı ve iyi tanımlanmış görevlerle başlayın: malzeme taşıma, paletleme, temel denetim, makine besleme. Bu görevler en hızlı yatırım getirisini sağlar ve daha sonra daha karmaşık işleri ele almak için gereken operasyonel deneyimi sunar.
Çalışma alanınızı değerlendirin. İnsansı robotlar insan tasarımlı ortamlarda çalışır, ancak yine de yeterli alana, görüş sistemleri için uygun aydınlatmaya ve stabil yüzeylere ihtiyaç duyarlar. Çoğu modern fabrika bu gereksinimleri karşılar, ancak dağıtım öncesi bir değerlendirme esastır.
Alan uzmanlarınızı belirleyin. Robotları programlayacak ve yönetecek kişiler, işi en iyi anlayan kişiler olmalıdır. Bu genellikle bir süreç mühendisi, kıdemli bir operatör veya bir üretim yöneticisidir – ne olması gerektiğini açıkça ifade edebilen ve sonucun kalite standartlarını karşılayıp karşılamadığını değerlendirebilen biri.
Başarı kriterlerini önceden belirleyin. Dağıtım başlamadan önce başarının neye benzediğine karar verin: hangi görevler, hangi verim, hangi kalite çıtası. Yazılı başarı kriterleri her iki tarafı da dürüst tutar ve bir pilot çalışmanın sonundaki kararı bir tartışma yerine bir ölçüme dönüştürür.
Değişim yönetimi için plan yapın. Robotları tanıtmak iş akışlarını değiştirir ve insanların işleri hakkındaki hislerini değiştirir. Robotun ne yapacağı (tekrarlayan, fiziksel olarak zorlayıcı görevler) ve insanların ne yapacağı (denetim, kalite güvencesi, daha yüksek değerli işler) hakkında şeffaf iletişim, başarılı benimseme için esastır.
Sağlayıcıları sadece teknolojiye göre değil, dağıtım desteğine göre değerlendirin. Yazılım denklemin sadece bir parçasıdır. Sağlayıcıları dağıtım desteklerinin eksiksizliği açısından değerlendirin: saha değerlendirmesi, donanım kurulumu, ilk görev programlama yardımı, eğitim ve sürekli destek. En iyi teknoloji, satın almadan üretime güvenilir bir yol olmadan değersizdir.
Satın almak yerine kiralama açısından düşünün. İnsansı robot dağıtımının ekonomisi değişiyor. Bakım, filo yazılımı ve sigorta dahil 36 aylık bir işletme kiralaması – ve sonunda bir satın alma seçeneği – robotu bir sermaye yatırımı yerine öngörülebilir bir işletme giderine dönüştürür. Bu, peşin finansal engeli kaldırır ve maliyetleri değer teslimiyle uyumlu hale getirir.
Avantaj penceresi şimdi açık. Bugün insansı robotları dağıtan üreticiler – şirketlerinde robotik mühendisleri olmasa bile – zamanla biriken operasyonel yetenekler ve kurumsal bilgi birikimi oluşturacaklardır. "Mükemmel" koşulları, "doğru" işe alımı veya "olgun" teknolojiyi bekleyenler kendilerini kalıcı olarak geride bulacaklardır.
Robotlar hazır. Dağıtım modeli hazır. Soru, operasyonunuzun işi anlayan kişilerin makinelerin ne yapacağını tanımlamasına hazır olup olmadığıdır.
---