Miten ottaa humanoidirobotit käyttöön valmistuksessa ilman robotiikkainsinöörejä
Motionin Field Deployment Engineerit kouluttavat robotin suorittamaan tehtäviäsi ja kouluttavat tiimisi työskentelemään sen kanssa – ota käyttöön ja skaalaa ilman robotiikkainsinöörejä henkilöstössäsi.
Motion1 Inc. ·
Valmistussektori kohtaa paradoksin. Automaation kysyntä ei ole koskaan ollut suurempaa, mutta sen toteuttamiseen tarvittavia insinöörejä ei ole koskaan ollut vaikeampaa löytää. Humanoidirobotit – yleiskäyttöiset koneet, jotka voivat liikkua ihmisten suunnittelemissa työtiloissa ja suorittaa monenlaisia fyysisiä tehtäviä – saapuvat tehtaisiin kiihtyvällä tahdilla. Ne ovat tähän mennessä selkein esimerkki fyysisestä AI:sta: tekoälystä, joka havaitsee, päättää ja toimii fyysisessä maailmassa näytön sijaan. Mutta perinteinen käyttöönotto-malli olettaa jotain, mitä useimmilla valmistajilla ei yksinkertaisesti ole: robotiikkainsinöörien tiimiä.
Tämä oletus on muuttumassa. Uusi käyttöönotto-malli mahdollistaa sen, että toimialan asiantuntijat – tuotantopäälliköt, prosessi-insinöörit ja operatiiviset johtajat, jotka ymmärtävät työn – voivat ottaa humanoidirobotteja käyttöön ilman robotiikkatiimin palkkaamista. Field Deployment Engineers kouluttavat robotin niihin tehtäviin, jotka nämä asiantuntijat määrittelevät, ja kouluttavat sen käyttäjiä työskentelemään sen rinnalla. Tässä artikkelissa selitetään, miten tämä toimii, mitä se vaatii ja mitä valmistajien tulisi tietää ennen aloittamista.
---
Robotiikkaosaamisen kuilu: Miksi insinöörien löytäminen on lähes mahdotonta
Robotiikkainsinöörien maailmanlaajuinen pula ei ole väliaikainen rekrytointihaaste. Se on rakenteellinen rajoite. Yliopistot tuottavat vain murto-osan markkinoiden vaatimista asiantuntijoista, ja valmistuneet imeytyvät valtaosin teknologiayrityksiin, puolustusurakoitsijoihin ja tutkimuslaboratorioihin. Valmistussektori – erityisesti pienet ja keskisuuret yritykset – jää kilpailemaan osaajapoolista, jota tuskin on olemassa.
Alan työvoima-analyysien mukaan avoimien robotiikkatehtävien ja pätevien ehdokkaiden välinen kuilu on leventynyt joka vuosi vuodesta 2022 lähtien. Länsi-Euroopassa tilanne on erityisen akuutti: ikääntyvä työvoima, teknisten ohjelmien opiskelijamäärien lasku ja kova rajat ylittävä kilpailu osaajista tarkoittavat, että keskisuuri valmistaja Saksassa tai Alankomaissa voi joutua odottamaan kaksitoista kuukautta tai enemmän täyttääkseen yhden robotiikkainsinöörin tehtävän.
Tämä osaamiskuilu ei ainoastaan hidasta käyttöönottoa. Se luo riippuvuuden. Valmistajat, jotka onnistuvat palkkaamaan robotiikkainsinöörin, tulevat operatiivisesti riippuvaisiksi tästä henkilöstä. Kun he lähtevät – ja näin kilpailluilla markkinoilla he usein lähtevät – koko automaatio-ohjelma pysähtyy.
Johtopäätös on selkeä: jos humanoidirobottien käyttöönotto vaatii robotiikkainsinöörejä, useimmat valmistajat eivät koskaan ota niitä käyttöön. Ala tarvitsee erilaisen mallin.
---
Vanha tapa vs. uusi tapa: Koodin kirjoittaminen vs. robotin kouluttaminen
Perinteinen robottiohjelmointi on erikoistunut ala. Se sisältää liikesuunnitelmien kirjoittamista kielillä kuten Python tai C++, anturi-integraatioiden konfigurointia, ohjaussilmukoiden viritystä, tilakoneiden rakentamista ja käyttäytymisen virheenkorjausta simulaatiossa ennen siirtoa laitteistoon. Jokaisella robottialustalla on oma SDK:nsa, omat käytäntönsä ja omat vikatilansa. Jopa kokeneet ohjelmistoinsinöörit kohtaavat jyrkän oppimiskäyrän siirtyessään robotiikkaan.
Tämä on vanha tapa: kirjoita koodia, käännä, simuloi, testaa, ota käyttöön, korjaa virheitä, toista. Se toimii, mutta se vaatii asiantuntemusta, johon useimmilla valmistajilla ei ole pääsyä.
Uusi tapa korvaa talon sisäisen robotiikkatyön käyttöönotetulla palvelulla. Liikesuunnitelman kirjoittamisen sijaan tuotantopäällikkö kuvailee työn Field Deployment Engineerille, joka kouluttaa robotin kyseiseen tehtävään, kunnes se suorittaa sen itsenäisesti. AI Workflow Builder konfiguroi jokaisen työnkulun ja integroi humanoidin tiettyyn käyttötapaukseen, ja jokainen työnkulku validoidaan simulaatiossa ennen kuin se otetaan käyttöön. Toimialan asiantuntija pysyy hallinnassa siitä, mitä robotti tekee. Käyttöönotto-tiimi hoitaa sen, miten se tekee sen.
Tämä ei ole vanhan prosessin yksinkertaistamista. Se on perustavanlaatuisesti erilainen työnjako. Valmistusprosessin ymmärtävän henkilön ei enää tarvitse palkata ja pitää robotiikkainsinööriä saadakseen koneen linjalle. Tämä asiantuntemus saapuu käyttöönoton mukana ja pysyy sen kanssa.
---
Miten AI Workflow Builder konfiguroi robottitehtävän
AI Workflow Builder on ohjelmistokerros, joka sijaitsee asiakkaan käyttötapauksen ja robotin laitteiston välissä. Field Deployment Engineers käyttävät sitä suorittamaan useita toimintoja, jotka olivat aiemmin talon sisäisen insinööritiimin yksinomaista aluetta:
Tehtävän tallennus. Työ alkaa asiakkaan omasta kuvauksesta tehtävästä – "Nosta komponentti kuljetinhihnalta, tarkasta se visuaalisesti ja aseta se sopivaan laatikkoon laatuluokituksen perusteella" – yhdessä operaattoreiden egokeskeisten tallenteiden kanssa, jotka suorittavat sen. Rakentaja hajottaa sen jäsennellyksi toimintasarjaksi, jonka robotti voi suorittaa.
Liikesuunnittelu. Jokaiselle sarjan toiminnalle alusta luo liikesuunnitelmia, jotka ottavat huomioon robotin fyysiset ominaisuudet, työtilan geometrian, esteiden välttämisen ja tehokkuusrajoitukset. Tämä on työtä, joka perinteisesti vaati ohjausinsinöörin, jolla on syvällinen tietämys kinematiikasta ja dynamiikasta.
Anturi-integraatio. Nykyaikaiset humanoidirobotit on varustettu kameroilla, voima-antureilla, LiDARilla ja muilla havaintojärjestelmillä. Workflow Builder konfiguroi, miten näitä antureita käytetään kussakin tehtävässä – mitkä kamerasyötteet käsitellään, mitkä voimakynnysarvot asetetaan, miten visuaalista dataa tulkitaan laaduntarkastusta varten – ilman, että valmistajan tarvitsee kirjoittaa riviäkään integraatiokoodia.
Validointi ja turvallisuustarkastus. Ennen kuin mikään tehtävä saavuttaa fyysisen robotin, alusta suorittaa sen simulaation ja turvallisuusvalidoinnin läpi. Se tarkistaa törmäykset, varmistaa, että voimarajat ovat turvallisissa rajoissa, varmistaa tehtäväsarjan olevan täydellinen ja merkitsee mahdolliset ongelmat ihmisen tarkasteltavaksi.
Jatkuva oppiminen. Kun robotti suorittaa tehtäviä, alusta kerää suorituskykytietoja ja käyttää niitä tulevien työnkulkujen konfiguroinnin hienosäätöön. Ajan myötä järjestelmä paranee kunkin laitoksen erityisen asettelun, osavalikoiman ja operatiivisen kontekstin käsittelyssä. Nämä tiedot pysyvät asiakkaan omaisuutena.
Tuloksena on järjestelmä, jossa robotiikkaosaaminen on alustan ja käyttöönotto-tiimin hallussa, ei tehtaan palkkalistoilla. Asiakas tarjoaa toimialan tietämyksen – mitä tehtaalla on tapahduttava. Motion tarjoaa robotiikkatiedon – miten se toteutetaan turvallisesti ja tehokkaasti.
---
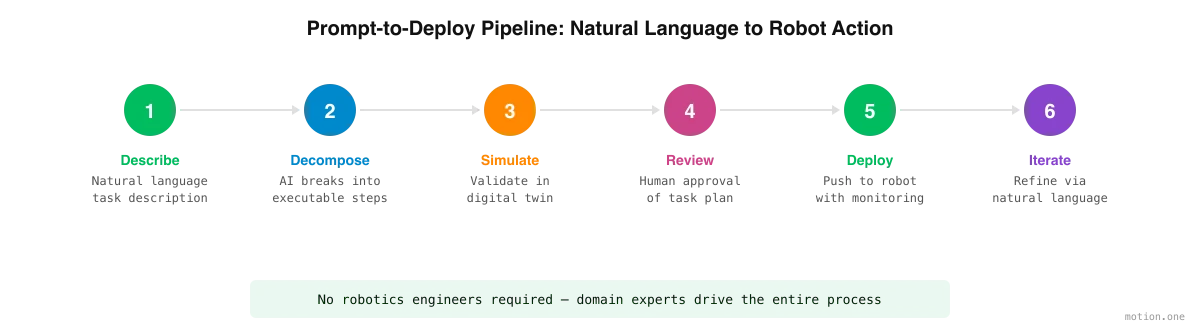
Kuvauksesta robottitoiminnaksi: Käyttöönotto-putki
Prosessi kuvatusta tehtävästä käyttöönotettuun robottitehtävään noudattaa tyypillisesti johdonmukaista putkea:
Vaihe 1: Tehtävän tallennus. Operaattori kuvailee tehtävän ja, jos siitä on apua, hänet tallennetaan suorittamassa sitä. Kuvaus voi olla yhtä yleinen kuin "lajittele saapuvat osat koon mukaan" tai yhtä tarkka kuin "nosta esineet paikasta A, kierrä 90 astetta ja aseta paikkaan B etiketti ylöspäin." Field Deployment Engineer työskentelee sekä kuvauksen että tallenteen pohjalta, palaten operaattorin puoleen aina, kun tehtävä on epäselvä.
Vaihe 2: Tehtävän hajottaminen. Workflow Builder hajottaa tehtävän erillisiin, suoritettaviin vaiheisiin. Lajittelutehtävässä tämä voi sisältää: lähesty kuljetinta, tunnista osa, mittaa mitat, luokittele kokoluokan mukaan, poimi, navigoi oikeaan laatikkoon, aseta. Jokainen vaihe kartoitetaan robotin ominaisuuksiin.
Vaihe 3: Simulaatio. Koko tehtäväsarja suoritetaan työtilan digitaalisessa kaksoiskappaleessa. Operaattori voi seurata simuloitua suoritusta, tunnistaa ongelmia ja tarkentaa tehtävän kuvausta. Tässä vaiheessa useimmat virheet havaitaan – ennen kuin fyysinen robotti liikkuu lainkaan.
Vaihe 4: Ihmisen tarkastus ja hyväksyntä. Alusta esittää validoidun tehtäväsuunnitelman operaattorille hyväksyttäväksi. Kriittiset parametrit – nopeusrajoitukset, voimakynnysarvot, poissulkemisalueet – korostetaan nimenomaista vahvistusta varten. Mikään ei oteta käyttöön ilman ihmisen hyväksyntää.
Vaihe 5: Käyttöönotto. Hyväksytty tehtävä siirretään robotille. Suoritus alkaa tehostetulla valvonnalla. Alusta seuraa suorituskykyä reaaliaikaisesti ja voi keskeyttää robotin automaattisesti, jos poikkeamia havaitaan.
Vaihe 6: Iterointi. Todellisen suorituskyvyn perusteella tehtävää hienosäädetään. "Hidasta sijoitusvaiheen aikana" tai "lisää tauko tarkastuksen jälkeen manuaalista ohitusta varten" ovat sellaisia säätöjä, jotka aiemmin vaativat talon sisäiseltä insinööriltä koodin uudelleenkirjoittamista. Nyt ne ovat pyyntö käyttöönotto-tiimille, jotka sovelletaan Workflow Builderissa ja validoidaan uudelleen simulaatiossa ennen kuin muutos saavuttaa tuotantoympäristön.
---
Mitä "ei vaadi robotiikkaosaamista" todella tarkoittaa käytännössä
On tärkeää olla tarkka tämän väitteen suhteen. "Ei vaadi robotiikkaosaamista" ei tarkoita "ei vaadi osaamista". Humanoidirobottien tehokas käyttöönotto vaatii edelleen syvällistä tietoa – se on vain erilaista tietoa.
Parhaiten sijoittuneet ihmiset robottien käyttöönottoon valmistusympäristössä ovat ne, jotka jo ymmärtävät kyseisen ympäristön: prosessi-insinöörit, jotka tuntevat työnkulun, laadunvalvojat, jotka ymmärtävät tarkastuskriteerit, operatiiviset johtajat, jotka tietävät missä pullonkauloja esiintyy ja missä automaatio tuo eniten lisäarvoa.
Mitä heidän ei tarvitse tietää, on ROS-solmujen kirjoittaminen, PID-säätimien viritys tai URDF-mallien konfigurointi. Heidän ei tarvitse ymmärtää käänteistä kinematiikkaa tai kirjoittaa konenäköputkia. Motionin Field Deployment Engineers ja Workflow Builder hoitavat kaiken tämän.
Käytännössä "ei vaadi robotiikkaosaamista" tarkoittaa:
- Ei ohjelmointia. Tehtävät kuvaavat ne ihmiset, jotka ne tekevät, ja sitten Field Deployment Engineers konfiguroivat ne Workflow Builderissa.
- Ei konetekniikkaa. Alusta hoitaa liikesuunnittelun ja fyysiset rajoitukset.
- Ei tietojenkäsittelytieteen tutkintoa. Anturi-integraatio, havainnointi ja päätöslogiikka hallitaan alustan ja käyttöönotto-tiimin toimesta.
- Toimialan asiantuntemus on välttämätöntä. Operaattorin on ymmärrettävä valmistusprosessi, laatustandardit, turvallisuusvaatimukset ja operatiivinen konteksti. Tätä tietoa ei voi ulkoistaa – se on panos, josta koko käyttöönotto riippuu.
Muutos on robotiikkaosaamisesta prosessiosaamiseen. Työtä lähimpänä olevista ihmisistä tulee ne, joiden ympärille robotti koulutetaan, ja ne, jotka päättävät, mitä se tekee seuraavaksi.
---
Simulaation ja digitaalisten kaksoiskappaleiden rooli
Simulaatio ei ole valinnainen tässä mallissa – se on perustavanlaatuinen. Kun tehtaalla ei ole robotiikkainsinööriä, tarvitaan mekanismi virheiden havaitsemiseksi ennen kuin ne saavuttavat fyysisen maailman. Tämä mekanismi on digitaalinen kaksoiskappale.
Digitaalinen kaksoiskappale on virtuaalinen kopio fyysisestä työtilasta – tehtaan lattiasta, kuljetinjärjestelmistä, varastoalueista, itse robotista. Robotille rakennetut työnkulut suoritetaan ensin tässä virtuaaliympäristössä, jossa virheet ovat kustannuksettomia ja iterointi on nopeaa.
Valmistajille, jotka ottavat käyttöön ilman robotiikkainsinöörejä, digitaalinen kaksoiskappale tarjoaa useita kriittisiä toimintoja:
Riskitön kokeilu. Operaattorit voivat kokeilla erilaisia tehtäväkonfiguraatioita, testata reunatapauksia ja tutkia "mitä jos" -skenaarioita ilman riskiä laitteille, tuotteille tai henkilöstölle.
Visuaalinen validointi. Ei-tekniset operaattorit voivat seurata simuloitua tehtävää ja nähdä välittömästi, tekeekö robotti sen, mitä he tarkoittivat. Tämä visuaalinen palautesilmukka korvaa koodikatselmoinnin, jonka talon sisäinen insinööri normaalisti suorittaisi.
Suorituskyvyn vertailu. Simulaatio tarjoaa sykliaika-arvioita, tunnistaa mahdolliset pullonkaulat ja auttaa operaattoreita optimoimaan tehtäväsarjoja ennen fyysiseen käyttöönottoon sitoutumista.
Koulutusdatan generointi. Simulaatioympäristö generoi synteettistä dataa, joka parantaa tekoälyn kykyä käsitellä vaihteluita todellisessa maailmassa – erilaisia osien suuntauksia, valaistusolosuhteita tai odottamattomia esteitä.
Digitaalisen kaksoiskappaleen laatu vaikuttaa suoraan käyttöönoton luotettavuuteen. Johtavat alustat investoivat voimakkaasti fysiikan tarkkoihin simulaatiomoottoreihin, jotka mallintavat geometrian lisäksi myös materiaaliominaisuuksia, kitkaa, muodonmuutoksia ja anturimelua. Mitä tarkemmin kaksoiskappale vastaa todellisuutta, sitä vähemmän yllätyksiä ilmenee fyysisen käyttöönoton aikana.
---
Oppimispinno: VLA:t, maailmamallit ja vahvistusoppiminen
Miksi kaikki tämä on mahdollista nyt, kun se ei ollut viisi vuotta sitten? Koska tapa, jolla robotit oppivat, on muuttunut. Kolme ainesosaa, joista jokainen on viime vuosien julkinen tutkimusläpimurto, mahdollistavat käyttöönotto-mallin toiminnan:
Näkö-kieli-toiminta-mallit (VLA:t). VLA on yksi neuroverkko, joka ottaa vastaan sen, mitä robotti näkee, ja tehtävän kuvauksen, ja tuottaa moottorikomennot sen tekemiseksi. Tämä on teknologia koko "näytä, älä ohjelmoi" -muutoksen takana: koska malli yhdistää havainnoinnin, kielen ja toiminnan suoraan, robotti voidaan kouluttaa tehtävän demonstraatioista sen sijaan, että se ohjelmoitaisiin käsin kirjoitetulla liikekoodilla. Se on syy, miksi operaattorin ensimmäisen persoonan tallenteet ovat ylipäätään hyödyllistä koulutusmateriaalia.
Maailmamallit. Maailmamalli on AI-järjestelmä, joka on oppinut, miten fyysinen kohtaus käyttäytyy – miten esineet liikkuvat, putoavat, pinoutuvat ja reagoivat kosketukseen. Maailmamallit tekevät digitaalisista kaksoiskappaleista enemmän kuin kauniita animaatioita: robotti voi harjoitella tehtävää tuhansien simuloitujen variaatioiden läpi, mukaan lukien tilanteet, joita ei koskaan esiintynyt tallenteissa, koska simulaatio ennustaa uskottavaa fysiikkaa sen sijaan, että se toistaisi kiinteitä skriptejä.
Vahvistusoppiminen. Demot antavat robotille aloitus käyttäytymisen; vahvistusoppiminen terävöittää sitä. Simulaatiossa robotti yrittää tehtävää yhä uudelleen, sitä arvioidaan tärkeiden kriteerien – onnistumisprosentti, sykliaika, turvalliset voimarajat – perusteella ja se päivittää itseään kohti sitä, mikä saa hyvät pisteet. Näin käyttäytyminen muuttuu "suunnilleen siitä, mitä ihminen näytti" luotettavaksi tuotantolaadussa, ja miten se jatkaa parantumistaan avustettujen ajojen aikana käyttöönotossa.
Yksikään näistä tekniikoista ei kuulu yhdellekään yritykselle – ne ovat robottioppimisen nykyinen huipputaso. Valmistajalle tärkeintä on, että yhdessä ne korvaavat sen, mikä oli aiemmin pullonkaula: insinööri, joka kirjoitti tehtäväkohtaista koodia. Robotti oppii tehtävän; insinöörit, jotka vierailevat kohteessasi, ovat siellä opettamassa sitä, eivät ohjelmoimassa sitä.
---
Teleoperaatio: Silta simulaatiosta autonomiaan
Simulaatio havaitsee useimmat virheet, mutta mikään digitaalinen kaksoiskappale ei ennusta kaikkea, mitä todellinen tuotantopäivä heittää robotin eteen. Tämä kuilu suljetaan tuotantoympäristössä. Käyttöönoton aikana insinöörit teleoperatoivat humanoidia niiden reunatapauksien läpi, joita simulaatio ei voinut täysin ennakoida – väärin merkitty osa, vino lava, puoliksi auki saapuva laatikko.
Teleoperaatio tekee kaksi työtä samanaikaisesti. Se pitää linjan liikkeessä robotin vielä oppiessa, koska ihminen on mukana juuri niissä tilanteissa, joita robotti ei vielä pysty käsittelemään itse. Ja se tuottaa arvokkainta koulutusdataa, mitä on olemassa: jokainen avustettu ajo on osoitus oikeasta käyttäytymisestä, joka palautetaan robotin taitoihin. Käyttöönoton aikana tasapaino muuttuu – avustetut ajot harvenevat, autonomiset ajot yleistyvät, kunnes robotti seisoo omilla jaloillaan.
Mikään tästä ei vaadi asiakkaan henkilökunnalta robotin operointia. Teleoperaatio, kuten muu robotiikkatyö, saapuu käyttöönotto-tiimin mukana ja jättää jälkeensä robotin, joka ei sitä enää tarvitse.
---
Todellinen käyttöönotto: Miltä prosessi näyttää ilman insinöörejä
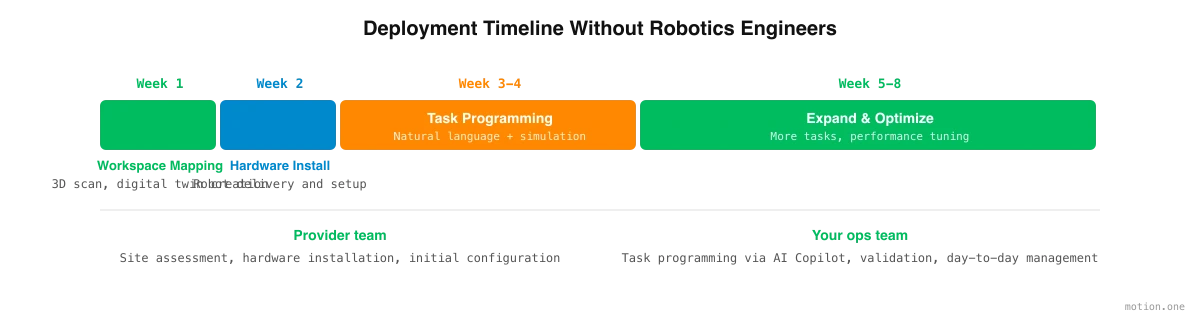
Tältä näyttää tyypillinen integraatiotehtävä keskisuurelle valmistajalle, jolla ei ole robotiikkainsinööriä henkilökunnassaan:
Viikot 1-2: Kohteen arviointi ja työtilan kartoitus. Käyttöönotto-tiimi suorittaa kohteen arvioinnin – paikan päällä tai etänä 3D-skannauksen avulla. Fyysinen työtila digitoidaan digitaalisen kaksoiskappaleen luomiseksi, ja keskeiset työnkulut dokumentoidaan ja priorisoidaan.
Viikot 3-4: Laitteiston asennus ja tehtävän tallennus. Humanoidirobotti toimitetaan ja asennetaan fyysisesti käyttöönotto-tiimin toimesta, samoin kuin teollisuuslaitteiden toimittajat hoitavat asennuksen nykyään. Samanaikaisesti operaattorit kuvailevat tehtäviään ja heidät tallennetaan suorittamassa niitä – raaka-aine, josta koulutus alkaa. Jatkuvaa insinöörihenkilöstöä ei tarvita.
Viikot 5-10: Koulutus, simulaatio ja avustettu käyttö. Field Deployment Engineers kouluttavat robotin asiakkaan tehtäviin, aloittaen yksinkertaisimmista ja toistuvimmista. Jokainen työnkulku harjoitellaan digitaalisessa kaksoiskappaleessa, tarkistetaan operatiivisen tiimin toimesta ja hienosäädetään ennen kuin se otetaan käyttöön. Tuotantoympäristössä insinöörit teleoperatoivat robotin jäljellä olevien reunatapauksien läpi, ja jokainen avustettu ajo vie tehtävää lähemmäs autonomiaa. Ensimmäiset tehtävät ovat tyypillisesti poiminta ja sijoitus, lavoitus tai perusmateriaalin käsittely – suurivolyymistä, vähävaihteluista työtä, joka tuottaa välittömän ROI:n.
Viikot 11-15: Autonomian luovutus ja optimointi. Avustetut ajot vähenevät robotin ottaessa ohjat. Tiimi laajentaa monimutkaisempiin työnkulkuihin – tarkastustehtäviin, kokoonpanotoimintoihin, koneenhoitoon – ja operaattorit koulutetaan jokaiseen, kun se otetaan käyttöön. Varhaisten tehtävien suorituskykytiedot parantavat tarkkuutta myöhemmissä tehtävissä.
Jatkuva: Valvonta ja iterointi. Kalustoalusta seuraa tehtävän suorituskykyä, robotin käyttöastetta, virhetasoja ja huoltohälytyksiä. Operatiivinen henkilöstö ilmoittaa muutoksista tuotantovaatimusten muuttuessa – uusi tuotelinja, muokattu työnkulku, kausivaihtelu. Nämä säädöt tehdään Workflow Builderissa ja validoidaan uudelleen simulaatiossa, ilman että tehdas palkkaa insinööriä.
Koko tehtävän ajan asiakas seuraa edistymistä ja antaa kaikki hyväksynnät suojatussa verkkoportaalissa, ei sähköpostiketjuissa. Tyypillinen integraatiotehtävä kestää 12–15 viikkoa kohteen arvioinnista autonomiseen käyttöön, ja Field Deployment Engineer on paikan päällä koko ajan. Vertaa tätä perinteiseen malliin, jossa pelkän robotiikkainsinöörin palkkaaminen voi kestää kolmesta kuuteen kuukautta – ennen kuin mitään käyttöönotto-työtä on aloitettu.
---
Turvallisuus ja vaatimustenmukaisuus ilman erikoistunutta henkilöstöä
Turvallisuus on yleisin huoli, jonka valmistajat esittävät harkitessaan käyttöönottoa ilman robotiikkainsinöörejä. Se on perusteltu huoli – ja sellainen, johon modernit AI-alustat on suunniteltu vastaamaan suoraan.
Sisäänrakennetut turvallisuuskehykset. Alusta valvoo turvallisuusrajoituksia järjestelmätasolla, ei käyttäjätasolla. Nopeusrajoitukset, voimakynnysarvot, poissulkemisalueet ja hätäpysäytyskäyttäytymiset konfiguroidaan alan standardien mukaisesti, eikä niitä voida ohittaa tehtävätason ohjeilla. Mikään työnkulun konfiguraatio ei voi pakottaa robottia nopeammin kuin turvalliset rajat sallivat.
Sääntelyn vaatimustenmukaisuuden automaatio. Standardit kuten ISO 10218 (teollisuusrobottien turvallisuus) ja ISO/TS 15066 (yhteistyörobottien turvallisuus) määrittelevät erityisiä vaatimuksia voiman rajoittamiselle, nopeuden vähentämiselle ja turvallisuusluokitellulle valvotulle pysäytykselle. Alusta koodaa nämä vaatimukset suoraan, varmistaen, että jokainen tehtäväsuunnitelma on oletusarvoisesti vaatimusten mukainen.
Riskienarvioinnin tuki. Alusta voi luoda riskienarviointidokumentaatiota konfiguroitujen tehtävien ja työtilan perusteella – sellaista dokumentaatiota, jota sääntelyelimet ja työpaikan turvallisuustarkastajat vaativat. Tämä ei korvaa asianmukaista turvallisuusauditointia, mutta se tarjoaa jäsennellyn lähtökohdan, jonka tuottaminen perinteisesti vaatisi turvallisuusinsinöörin.
Poikkeamien havaitseminen. Käytön aikana alusta valvoo jatkuvasti poikkeamia odotetusta käyttäytymisestä. Jos robotti kohtaa odottamatonta vastusta, jos anturilukema poikkeaa normaalista alueesta tai jos ihminen astuu rajoitetulle alueelle, järjestelmä reagoi automaattisesti – hidastaen, pysäyttäen tai hälyttäen operaattorin – ilman, että kenenkään tehtaalla tarvitsee konfiguroida näitä vastauksia.
Tarkastuspolut. Jokainen tehtävän määrittely, simulaatiotulos, hyväksyntä ja käyttöönotto-tapahtuma kirjataan. Tämä luo täydellisen tarkastuspolun sääntelyn vaatimustenmukaisuutta, tapausten tutkintaa ja jatkuvaa parantamista varten.
Keskeinen oivallus on, että turvallisuusosaaminen, kuten robotiikkaosaaminen, on alustan ja käyttöönotto-tiimin hallussa sen sijaan, että sitä vaadittaisiin operaattorilta. Operaattorin vastuulla on kuvata tehtävä ja operatiivinen konteksti tarkasti. Alustan vastuulla on varmistaa, että tehtävä suoritetaan turvallisesti.
---
Aloittaminen: Mitä valmistajien on tiedettävä
Valmistajille, jotka harkitsevat tätä polkua, tässä ovat käytännön näkökohdat:
Aloita oikeista tehtävistä. Kaikki valmistustehtävät eivät sovellu yhtä hyvin humanoidirobottien alkuperäiseen käyttöönottoon. Aloita tehtävistä, jotka ovat toistuvia, fyysisesti vaativia ja hyvin määriteltyjä: materiaalinkäsittely, lavoitus, perus tarkastus, koneenhoito. Nämä tehtävät tuottavat nopeimman ROI:n ja tarjoavat operatiivisen kokemuksen, jota tarvitaan monimutkaisemman työn käsittelyyn myöhemmin.
Arvioi työtilasi. Humanoidirobotit toimivat ihmisten suunnittelemissa ympäristöissä, mutta ne tarvitsevat silti riittävästi tilaa, asianmukaisen valaistuksen näköjärjestelmille ja vakaat pinnat. Useimmat modernit tehtaat täyttävät nämä vaatimukset, mutta käyttöönottoa edeltävä arviointi on välttämätöntä.
Tunnista toimialan asiantuntijasi. Ihmisten, jotka ohjelmoivat ja hallinnoivat robotteja, tulisi olla niitä, jotka ymmärtävät työn parhaiten. Tämä on tyypillisesti prosessi-insinööri, kokenut operaattori tai tuotantopäällikkö – joku, joka osaa selkeästi ilmaista, mitä on tapahduttava ja arvioida, vastaako tulos laatustandardeja.
Sovi menestyskriteerit etukäteen. Päätä ennen käyttöönoton aloittamista, miltä menestys näyttää: mitkä tehtävät, mikä läpivirtaus, mikä laatutaso. Kirjalliset menestyskriteerit pitävät molemmat osapuolet rehellisinä ja muuttavat pilotin lopussa tehtävän päätöksen mittaukseksi eikä väittelyksi.
Suunnittele muutoksenhallinta. Robottien käyttöönotto muuttaa työnkulkuja ja se muuttaa sitä, miten ihmiset suhtautuvat työhönsä. Läpinäkyvä viestintä siitä, mitä robotti tekee (toistuvia, fyysisesti vaativia tehtäviä) ja mitä ihmiset tekevät (valvonta, laadunvarmistus, arvokkaampi työ) on välttämätöntä onnistuneen käyttöönoton kannalta.
Arvioi palveluntarjoajia käyttöönotto-tuen, ei pelkän teknologian perusteella. Ohjelmisto on vain osa yhtälöä. Arvioi palveluntarjoajia heidän käyttöönotto-tukensa kattavuuden perusteella: kohteen arviointi, laitteiston asennus, alkuperäinen tehtävän ohjelmointiapu, koulutus ja jatkuva tuki. Paras teknologia on arvoton ilman luotettavaa polkua ostosta tuotantoon.
Ajattele leasingia, älä ostamista. Humanoidirobottien käyttöönoton talous muuttuu. 36 kuukauden käyttöleasing, joka sisältää huollon, kalusto-ohjelmiston ja vakuutuksen – ja osto-option lopussa – muuttaa robotin ennustettavaksi operatiiviseksi kuluksi pääomasijoituksen sijaan. Tämä poistaa alkuperäisen taloudellisen esteen ja yhdenmukaistaa kustannukset arvon tuottamisen kanssa.
Edun ikkuna on auki nyt. Valmistajat, jotka ottavat humanoidirobotteja käyttöön tänään – jopa ilman robotiikkainsinöörejä henkilökunnassaan – rakentavat operatiivisia kykyjä ja institutionaalista tietoa, joka kasvaa ajan myötä. Ne, jotka odottavat "täydellisiä" olosuhteita, "oikeaa" palkkausta tai "kypsää" teknologiaa, jäävät pysyvästi jälkeen.
Robotit ovat valmiita. Käyttöönotto-malli on valmis. Kysymys on siitä, onko toimintasi valmis antamaan työn ymmärtävien ihmisten määritellä, mitä koneet tekevät.
---