Hvordan utplassere humanoide roboter i produksjon uten robotikkingeniører
Motions Field Deployment Engineers trener roboten på deres oppgaver og trener teamet deres til å jobbe side om side med den – utplasser og skaler uten robotikk-ingeniører i staben.
Motion1 Inc. ·
Produksjonssektoren står overfor et paradoks. Etterspørselen etter automatisering har aldri vært høyere, men ingeniørene som trengs for å implementere den, har aldri vært vanskeligere å finne. Humanoide roboter – generelle maskiner som kan navigere i menneskedesignede arbeidsområder og utføre et bredt spekter av fysiske oppgaver – inntar fabrikker i et akselererende tempo. De er det tydeligste eksemplet så langt på fysisk AI: kunstig intelligens som oppfatter, bestemmer og handler i den fysiske verden i stedet for på en skjerm. Men den tradisjonelle utrullingsmodellen forutsetter noe de fleste produsenter rett og slett ikke har: et team med robotikkingeniører.
Denne forutsetningen er i ferd med å endre seg. En ny utrullingsmodell gjør det mulig for domeneeksperter – fabrikksjefer, prosessingeniører og driftsledere som forstår arbeidet – å sette humanoide roboter i drift uten å ansette et robotikkteam. Field Deployment Engineers trener roboten på oppgavene disse ekspertene definerer, og trener operatørene deres til å jobbe sammen med den. Denne artikkelen forklarer hvordan det fungerer, hva det krever, og hva produsenter bør vite før de starter.
---
Robotikk-talentgapet: Hvorfor det er nesten umulig å finne ingeniører
Den globale mangelen på robotikkingeniører er ikke en midlertidig ansettelsesutfordring. Det er en strukturell begrensning. Universitetene produserer en brøkdel av spesialistene markedet etterspør, og de som uteksamineres, blir i overveldende grad absorbert av teknologiselskaper, forsvarsentreprenører og forskningslaboratorier. Produksjonssektoren – spesielt små og mellomstore bedrifter – sitter igjen med å konkurrere om et talentbasseng som knapt eksisterer.
Ifølge bransjens arbeidsstyrkeanalyser har gapet mellom ledige robotikkstillinger og kvalifiserte kandidater økt hvert år siden 2022. I Vest-Europa er situasjonen spesielt akutt: aldrende arbeidsstyrker, synkende opptak til tekniske programmer og intens grenseoverskridende konkurranse om talent betyr at en mellomstor produsent i Tyskland eller Nederland kan vente tolv måneder eller mer for å fylle en enkelt robotikkingeniørrolle.
Dette talentgapet bremser ikke bare adopsjonen. Det skaper en avhengighet. Produsenter som klarer å ansette en robotikkingeniør, blir operasjonelt avhengige av den personen. Når de slutter – og i et så konkurransepreget marked gjør de ofte det – stopper hele automatiseringsprogrammet opp.
Konklusjonen er enkel: hvis utrulling av humanoide roboter krever robotikkingeniører, vil de fleste produsenter aldri rulle dem ut. Bransjen trenger en annen modell.
---
Den gamle måten vs. den nye måten: Skrive kode vs. trene roboten
Tradisjonell robotprogrammering er en spesialisert disiplin. Det innebærer å skrive bevegelsesplaner i språk som Python eller C++, konfigurere sensorintegrasjoner, justere kontrollsløyfer, bygge tilstandsmaskiner og feilsøke atferd i simulering før overføring til maskinvare. Hver robotplattform har sin egen SDK, sine egne konvensjoner og sine egne feilmoduser. Selv erfarne programvareingeniører står overfor en bratt læringskurve når de går over til robotikk.
Dette er den gamle måten: skriv kode, kompiler, simuler, test, rull ut, feilsøk, gjenta. Det fungerer, men det krever ekspertise som de fleste produsenter ikke har tilgang til.
Den nye måten erstatter internt robotikkarbeid med en utrullert tjeneste. I stedet for å skrive en bevegelsesplan, beskriver en fabrikksjef jobben til en Field Deployment Engineer, som trener roboten på den oppgaven til den kjører den autonomt. En AI Workflow Builder konfigurerer hver arbeidsflyt og integrerer humanoiden i den spesifikke brukssaken, og hver arbeidsflyt valideres i simulering før den når gulvet. Domeneeksperten beholder kontrollen over hva roboten gjør. Utrullingsteamet håndterer hvordan den gjør det.
Dette er ikke en forenkling av den gamle prosessen. Det er en fundamentalt annerledes arbeidsdeling. Personen som forstår produksjonsprosessen, trenger ikke lenger å ansette og beholde en robotikkingeniør for å få en maskin på linjen. Den ekspertisen kommer med utrullingen og blir værende.
---
Hvordan AI Workflow Builder konfigurerer en robotisk oppgave
AI Workflow Builder er et programvarelag som sitter mellom kundens brukssak og robothardwaren. Field Deployment Engineers bruker den til å utføre flere funksjoner som tidligere var det eksklusive domenet til et internt ingeniørteam:
Oppgavefangst. Arbeidet starter fra kundens egen beskrivelse av jobben – «Plukk opp komponenten fra transportbåndet, inspiser den visuelt, og plasser den i riktig beholder basert på kvalitetsgrad» – sammen med egosentriske opptak av operatører som utfører den. Byggeren dekomponerer dette til en strukturert sekvens av handlinger roboten kan utføre.
Bevegelsesplanlegging. For hver handling i sekvensen genererer plattformen bevegelsesplaner som tar hensyn til robotens fysiske evner, arbeidsområdets geometri, unngåelse av hindringer og effektivitetsbegrensninger. Dette er arbeidet som tradisjonelt krevde en kontrollsystemingeniør med dyp kunnskap om kinematikk og dynamikk.
Sensorintegrasjon. Moderne humanoide roboter er utstyrt med kameraer, kraftsensorer, LiDAR og andre persepsjonssystemer. Workflow Builder konfigurerer hvordan disse sensorene brukes for hver oppgave – hvilke kamerastrømmer som skal behandles, hvilke kraftterskler som skal settes, hvordan visuelle data skal tolkes for kvalitetsinspeksjon – uten at produsenten skriver en eneste linje integrasjonskode.
Validering og sikkerhetskontroll. Før en oppgave når den fysiske roboten, kjører plattformen den gjennom simulering og sikkerhetsvalidering. Den sjekker for kollisjoner, verifiserer at kraftgrensene er innenfor trygge områder, sikrer at oppgavesekvensen er fullført, og flagger potensielle problemer for menneskelig gjennomgang.
Kontinuerlig læring. Mens roboten utfører oppgaver, samler plattformen inn ytelsesdata og bruker dem til å forbedre hvordan fremtidige arbeidsflyter konfigureres. Over tid blir systemet bedre til å håndtere den spesifikke layouten, delmiksen og den operasjonelle konteksten for hvert anlegg. Disse dataene forblir kundens.
Resultatet er et system der robotikkekspertisen ligger hos plattformen og utrullingsteamet, ikke på fabrikkens lønningsliste. Kunden gir domenekunnskapen – hva som må skje på fabrikkgulvet. Motion gir robotikkunnskapen – hvordan det skal skje trygt og effektivt.
---
Fra beskrevet oppgave til robotisk handling: Utrullingspipeline
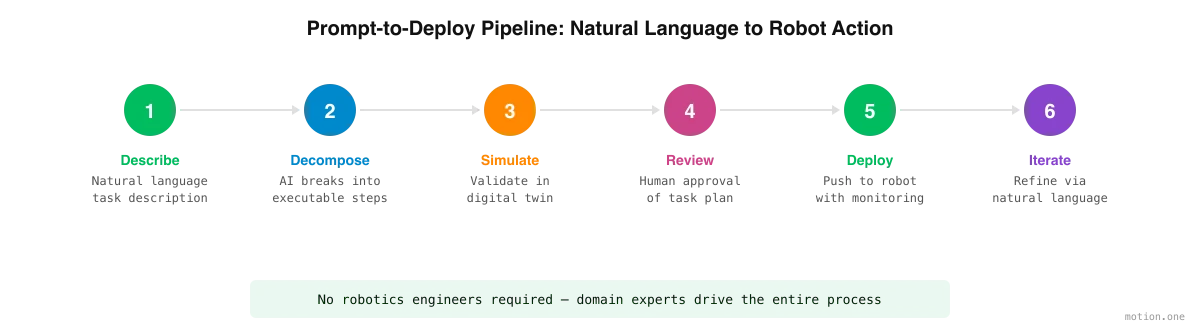
Prosessen med å gå fra en beskrevet oppgave til en utrullert robotisk oppgave følger vanligvis en konsistent pipeline:
Trinn 1: Oppgavefangst. Operatøren beskriver oppgaven og, der det hjelper, blir tatt opp mens den utføres. Beskrivelsen kan være så høynivå som «sorter innkommende deler etter størrelse» eller så spesifikk som «plukk opp gjenstander fra posisjon A, roter 90 grader, og plasser på posisjon B med etiketten vendt opp.» Field Deployment Engineer arbeider ut fra både beskrivelsen og opptaket, og går tilbake til operatøren når jobben er tvetydig.
Trinn 2: Oppgavedekomponering. Workflow Builder bryter oppgaven ned i diskrete, utførbare trinn. For en sorteringsoppgave kan dette inkludere: nærme seg transportbånd, identifisere del, måle dimensjoner, klassifisere etter størrelseskategori, plukke, navigere til riktig beholder, plassere. Hvert trinn er kartlagt til robotens evner.
Trinn 3: Simulering. Hele oppgavesekvensen kjører i en digital tvilling av arbeidsområdet. Operatøren kan se den simulerte utførelsen, identifisere problemer og forbedre oppgavebeskrivelsen. Det er her de fleste feil fanges opp – før den fysiske roboten i det hele tatt beveger seg.
Trinn 4: Menneskelig gjennomgang og godkjenning. Plattformen presenterer den validerte oppgaveplanen for operatøren for godkjenning. Kritiske parametere – hastighetsgrenser, kraftterskler, eksklusjonssoner – fremheves for eksplisitt bekreftelse. Ingenting rulles ut uten menneskelig godkjenning.
Trinn 5: Utrulling. Den godkjente oppgaven sendes til roboten. Utførelsen starter med økt overvåking. Plattformen sporer ytelsen i sanntid og kan automatisk sette roboten på pause hvis avvik oppdages.
Trinn 6: Iterasjon. Basert på ytelse i den virkelige verden, blir oppgaven forbedret. «Sakte ned under plasseringssteget» eller «legg til en pause etter inspeksjon for manuell overstyring» er den typen justeringer som tidligere krevde at en intern ingeniør skrev om kode. Nå er de en forespørsel til utrullingsteamet, anvendt i Workflow Builder og re-validert i simulering før endringen når gulvet.
---
Hva «Ingen robotikkekspertise kreves» faktisk betyr i praksis
Det er viktig å være presis om denne påstanden. «Ingen robotikkekspertise kreves» betyr ikke «ingen ekspertise kreves.» Effektiv utrulling av humanoide roboter krever fortsatt dyp kunnskap – det er bare en annen type kunnskap.
De best posisjonerte personene til å rulle ut roboter i et produksjonsmiljø er de som allerede forstår det miljøet: prosessingeniører som kjenner arbeidsflyten, kvalitetsledere som forstår inspeksjonskriterier, driftsledere som vet hvor flaskehalser oppstår og hvor automatisering tilfører mest verdi.
Det de ikke trenger å vite, er hvordan man skriver ROS-noder, justerer PID-kontrollere eller konfigurerer URDF-modeller. De trenger ikke å forstå invers kinematikk eller skrive datavisjonspipelines. Motions Field Deployment Engineers og Workflow Builder håndterer alt dette.
I praksis betyr «ingen robotikkekspertise kreves»:
- Ingen programmering. Oppgaver beskrives av personene som utfører dem, og konfigureres deretter i Workflow Builder av Field Deployment Engineers.
- Ingen maskinteknikk. Plattformen håndterer bevegelsesplanlegging og fysiske begrensninger.
- Ingen informatikkgrad. Sensorintegrasjon, persepsjon og beslutningslogikk administreres av plattformen og utrullingsteamet.
- Domenekompetanse er avgjørende. Operatøren må forstå produksjonsprosessen, kvalitetsstandarder, sikkerhetskrav og operasjonell kontekst. Denne kunnskapen kan ikke outsources – det er inputen hele utrullingen avhenger av.
Skiftet er fra robotikkekspertise til prosesskompetanse. Personene nærmest arbeidet blir de personene roboten trenes rundt, og de personene som bestemmer hva den skal gjøre videre.
---
Rollen til simulering og digitale tvillinger
Simulering er ikke valgfritt i denne modellen – det er grunnleggende. Når fabrikken ikke har en robotikkingeniør ansatt, trenger du en mekanisme for å fange opp feil før de når den fysiske verden. Den mekanismen er den digitale tvillingen.
En digital tvilling er en virtuell kopi av det fysiske arbeidsområdet – fabrikkgulvet, transportsystemene, lagringsområdene, roboten selv. Arbeidsflyter bygget for roboten utføres først i dette virtuelle miljøet, hvor feil er kostnadsfrie og iterasjon er rask.
For produsenter som ruller ut uten robotikkingeniører, gir den digitale tvillingen flere kritiske funksjoner:
Risikofri eksperimentering. Operatører kan prøve forskjellige oppgavekonfigurasjoner, teste grensetilfeller og utforske «hva hvis»-scenarier uten risiko for utstyr, produkter eller personell.
Visuell validering. Ikke-tekniske operatører kan se den simulerte oppgaven og umiddelbart se om roboten gjør det de hadde tenkt. Denne visuelle tilbakemeldingssløyfen erstatter kodegjennomgangen som en intern ingeniør normalt ville utført.
Ytelsesmåling. Simuleringen gir estimater for syklustid, identifiserer potensielle flaskehalser og hjelper operatører med å optimalisere oppgavesekvenser før de forplikter seg til fysisk utrulling.
Generering av treningsdata. Simuleringsmiljøet genererer syntetiske data som forbedrer AI-ens evne til å håndtere variasjoner i den virkelige verden – forskjellige delorienteringer, lysforhold eller uventede hindringer.
Kvaliteten på den digitale tvillingen påvirker direkte påliteligheten av utrullingen. Ledende plattformer investerer tungt i fysikk-nøyaktige simuleringsmotorer som modellerer ikke bare geometri, men også materialegenskaper, friksjon, deformasjon og sensorstøy. Jo nærmere tvillingen samsvarer med virkeligheten, desto færre overraskelser oppstår under fysisk utrulling.
---
Læringsstakken: VLA-er, verdensmodeller og forsterkningslæring
Hvorfor er alt dette mulig nå, når det ikke var det for fem år siden? Fordi måten roboter lærer på har endret seg. Tre ingredienser, hver et offentlig forskningsgjennombrudd fra de siste årene, gjør utrullingsmodellen funksjonell:
Syn-språk-handling-modeller (VLAs). En VLA er et enkelt nevralt nettverk som tar inn det roboten ser og en beskrivelse av oppgaven, og utgir motorkommandoene for å utføre den. Dette er teknologien bak hele «vis, ikke programmer»-skiftet: fordi modellen kobler persepsjon, språk og handling direkte, kan en robot trenes fra demonstrasjoner av en oppgave i stedet for å programmeres med håndskrevet bevegelseskode. Det er grunnen til at en operatørs førstepersons opptak i det hele tatt er nyttig treningsmateriale.
Verdensmodeller. En verdensmodell er et AI-system som har lært hvordan en fysisk scene oppfører seg – hvordan objekter beveger seg, faller, stables og reagerer på kontakt. Verdensmodeller er det som gjør digitale tvillinger mer enn pene animasjoner: roboten kan øve på en oppgave gjennom tusenvis av simulerte variasjoner, inkludert situasjoner som aldri oppsto i opptakene, fordi simuleringen forutsier plausibel fysikk i stedet for å spille av faste skript.
Forsterkningslæring. Demonstrasjoner gir roboten en startatferd; forsterkningslæring skjerper den. I simulering forsøker roboten oppgaven om og om igjen, blir vurdert mot kriteriene som betyr noe – suksessrate, syklustid, trygge kraftgrenser – og oppdaterer seg selv mot det som scorer bra. Dette er hvordan en atferd går fra «omtrent det mennesket viste» til pålitelig produksjonskvalitet, og hvordan den fortsetter å forbedre seg fra de assisterte kjøringene under utrulling.
Ingen av disse teknikkene tilhører ett enkelt selskap – de er den nåværende toppmoderne innen robotlæring. Det som betyr noe for en produsent, er at de sammen erstatter det som pleide å være flaskehalsen: en ingeniør som skriver oppgavespesifikk kode. Roboten lærer oppgaven; ingeniørene som besøker ditt anlegg er der for å lære den, ikke for å programmere den.
---
Teleoperasjon: Broen fra simulering til autonomi
Simulering fanger de fleste feil, men ingen digital tvilling forutsier alt en ekte produksjonsdag kaster på en robot. Det gapet lukkes på gulvet. Under utrullingen teleopererer ingeniører humanoiden gjennom grensetilfellene simuleringen ikke fullt ut kunne forutse – den feilmerkede delen, den skjeve pallen, bærevesken som ankommer halvåpen.
Teleoperasjon gjør to jobber samtidig. Den holder linjen i bevegelse mens roboten fortsatt lærer, fordi et menneske er involvert i nøyaktig de situasjonene roboten ennå ikke kan håndtere på egen hånd. Og den genererer de mest verdifulle treningsdataene som finnes: hver assisterte kjøring er en demonstrasjon av riktig atferd, som foldes tilbake i robotens ferdigheter. I løpet av en utrulling skifter balansen – assisterte kjøringer blir sjeldnere, autonome kjøringer blir normen, til roboten står på egne ben.
Ingen av dette krever at noen av kundens ansatte opererer en robot. Teleoperasjonen, som resten av robotikkarbeidet, kommer med utrullingsteamet og etterlater seg en robot som ikke lenger trenger det.
---
Virkelig utrulling: Hvordan prosessen ser ut uten ingeniører
Slik ser en typisk integrasjonsoppgave ut for en mellomstor produsent uten en robotikkingeniør ansatt:
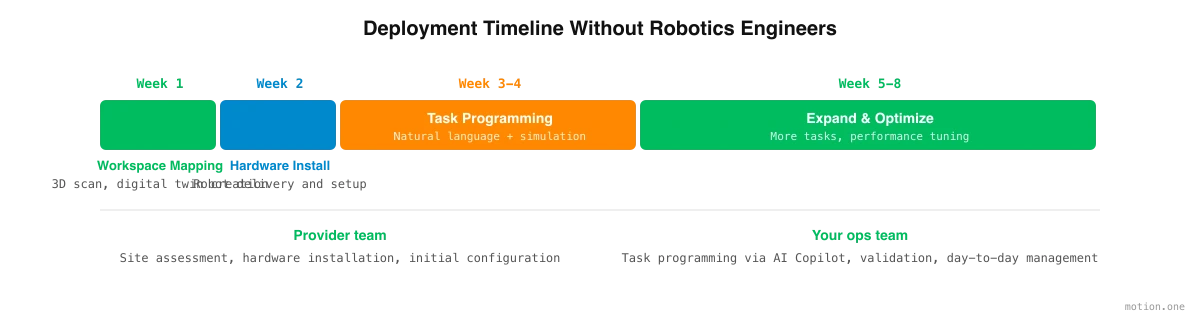
Uke 1-2: Stedsvurdering og arbeidsområdekartlegging. Utrullingsteamet utfører en stedsvurdering – på stedet eller eksternt ved hjelp av 3D-skanning. Det fysiske arbeidsområdet digitaliseres for å skape den digitale tvillingen, og de viktigste arbeidsflytene dokumenteres og prioriteres. Ingen løpende ingeniørstab er nødvendig.
Uke 3-4: Maskinvareinstallasjon og oppgavefangst. Den humanoide roboten leveres og installeres fysisk av utrullingsteamet, på samme måte som leverandører av industrielt utstyr håndterer installasjon i dag. Parallelt beskriver operatører oppgavene sine og blir tatt opp mens de utfører dem – råmaterialet treningen starter fra. Ingen løpende ingeniørstab er nødvendig.
Uke 5-10: Trening, simulering og assistert drift. Field Deployment Engineers trener roboten på kundens oppgaver, og starter med de enkleste og mest repetitive. Hver arbeidsflyt øves i den digitale tvillingen, gjennomgås av driftsteamet og forbedres før den når gulvet. På selve gulvet teleopererer ingeniører roboten gjennom de gjenværende grensetilfellene, og hver assisterte kjøring skyver oppgaven nærmere autonomi. De første oppgavene er typisk plukk-og-plassering, palletering eller grunnleggende materialhåndtering – høyvolum, lavvariabelt arbeid som gir umiddelbar ROI.
Uke 11-15: Autonomi-overlevering og optimalisering. Assisterte kjøringer avtar etter hvert som roboten tar over. Teamet utvider til mer komplekse arbeidsflyter – inspeksjonsoppgaver, kitting-operasjoner, maskinbetjening – og operatører trenes på hver enkelt etter hvert som den går live. Ytelsesdata fra tidlige oppgaver forbedrer nøyaktigheten for påfølgende oppgaver.
Løpende: Overvåking og iterasjon. Flåteplattformen sporer oppgaveytelse, robotutnyttelse, feilrater og vedlikeholdsvarsler. Driftspersonell flagger endringer etter hvert som produksjonskravene endres – en ny produktlinje, en modifisert arbeidsflyt, et sesongmessig volumskifte. Disse justeringene gjøres i Workflow Builder og re-validert i simulering, uten at fabrikken ansetter en ingeniør.
Gjennom hele oppdraget følger kunden fremdriften og gir alle godkjenninger i en sikker online portal, ikke i e-posttråder. Et typisk integrasjonsoppdrag varer 12 til 15 uker fra stedsvurdering til autonom drift, med en Field Deployment Engineer på stedet gjennom hele perioden. Sammenlign det med den tradisjonelle modellen, der ansettelse av en robotikkingeniør alene kan ta tre til seks måneder – før noe utrullingsarbeid har startet.
---
Sikkerhet og samsvar uten spesialisert personell
Sikkerhet er den vanligste bekymringen produsenter reiser når de vurderer utrulling uten robotikkingeniører. Det er en legitim bekymring – og en som moderne AI-plattformer er designet for å adressere direkte.
Innebygde sikkerhetsrammeverk. Plattformen håndhever sikkerhetsbegrensninger på systemnivå, ikke brukernivå. Hastighetsgrenser, kraftterskler, eksklusjonssoner og nødstoppatferd konfigureres i henhold til industristandarder og kan ikke overstyres av oppgavenivåinstruksjoner. Ingen arbeidsflytkonfigurasjon kan presse roboten raskere enn trygge grenser tillater.
Automatisering av regelverksoverholdelse. Standarder som ISO 10218 (sikkerhet for industriroboter) og ISO/TS 15066 (sikkerhet for samarbeidende roboter) definerer spesifikke krav til kraftbegrensning, hastighetsreduksjon og sikkerhetsklassifisert overvåket stopp. Plattformen koder disse kravene direkte, og sikrer at hver oppgaveplan er kompatibel som standard.
Støtte for risikovurdering. Plattformen kan generere risikovurderingsdokumentasjon basert på de konfigurerte oppgavene og arbeidsområdet – den typen dokumentasjon som reguleringsorganer og arbeidsmiljøinspektører krever. Dette erstatter ikke en skikkelig sikkerhetsrevisjon, men det gir et strukturert utgangspunkt som tradisjonelt ville krevd en sikkerhetsingeniør å produsere.
Avviksdeteksjon. Under drift overvåker plattformen kontinuerlig for avvik fra forventet atferd. Hvis roboten møter uventet motstand, hvis en sensoravlesning faller utenfor normalt område, eller hvis et menneske går inn i en begrenset sone, reagerer systemet automatisk – senker hastigheten, stopper eller varsler operatøren – uten at noen på fabrikken trenger å konfigurere disse responsene.
Revisjonsspor. Hver oppgavedefinisjon, simuleringsresultat, godkjenning og utrullingshendelse logges. Dette skaper et komplett revisjonsspor for regelverksoverholdelse, hendelsesundersøkelse og kontinuerlig forbedring.
Nøkkelinnsikten er at sikkerhetsekspertise, som robotikkekspertise, ligger hos plattformen og utrullingsteamet i stedet for å kreves av operatøren. Operatørens ansvar er å nøyaktig beskrive oppgaven og den operasjonelle konteksten. Plattformens ansvar er å sikre at oppgaven utføres trygt.
---
Komme i gang: Hva produsenter trenger å vite
For produsenter som vurderer denne veien, er her de praktiske hensynene:
Start med de riktige oppgavene. Ikke alle produksjonsoppgaver er like godt egnet for innledende utrulling av humanoide roboter. Begynn med oppgaver som er repetitive, fysisk krevende og veldefinerte: materialhåndtering, palletering, grunnleggende inspeksjon, maskinbetjening. Disse oppgavene gir raskest ROI og gir den operasjonelle erfaringen som trengs for å takle mer komplekst arbeid senere.
Vurder arbeidsområdet ditt. Humanoide roboter opererer i menneskedesignede miljøer, men de trenger fortsatt tilstrekkelig plass, passende belysning for synssystemer og stabile overflater. De fleste moderne fabrikker oppfyller disse kravene, men en vurdering før utrulling er avgjørende.
Identifiser dine domeneeksperter. Personene som skal programmere og administrere robotene, bør være de som forstår arbeidet best. Dette er typisk en prosessingeniør, en senioroperatør eller en produksjonsleder – noen som tydelig kan formulere hva som må skje og vurdere om resultatet oppfyller kvalitetsstandarder.
Avtal suksesskriterier på forhånd. Bestem før utrullingen starter hva suksess ser ut som: hvilke oppgaver, hvilken gjennomstrømning, hvilken kvalitetsstandard. Skriftlige suksesskriterier holder begge sider ærlige og gjør beslutningen ved slutten av en pilot til en måling snarere enn en debatt.
Planlegg for endringsledelse. Innføring av roboter endrer arbeidsflyter, og det endrer hvordan folk føler om arbeidet sitt. Transparent kommunikasjon om hva roboten vil gjøre (repetitive, fysisk krevende oppgaver) og hva folk vil gjøre (overvåking, kvalitetssikring, mer verdifullt arbeid) er avgjørende for vellykket adopsjon.
Evaluer leverandører basert på utrullingsstøtte, ikke bare teknologi. Programvaren er bare en del av ligningen. Evaluer leverandører basert på fullstendigheten av deres utrullingsstøtte: stedsvurdering, maskinvareinstallasjon, innledende oppgaveprogrammeringshjelp, opplæring og løpende støtte. Den beste teknologien er verdiløs uten en pålitelig vei fra kjøp til produksjon.
Tenk i form av leasing, ikke kjøp. Økonomien i utrulling av humanoide roboter er i endring. En 36-måneders operasjonell leasing med vedlikehold, flåteprogramvare og forsikring inkludert – og en kjøpsopsjon på slutten – gjør roboten til en forutsigbar driftskostnad snarere enn en kapitalinvestering. Dette fjerner den innledende finansielle barrieren og justerer kostnadene med verdileveranse.
Fordelsvinduet er åpent nå. Produsenter som ruller ut humanoide roboter i dag – selv uten robotikkingeniører ansatt – vil bygge operasjonelle evner og institusjonell kunnskap som akkumuleres over tid. De som venter på de «perfekte» forholdene, den «rette» ansettelsen eller den «modne» teknologien, vil finne seg permanent bakpå.
Robotene er klare. Utrullingsmodellen er klar. Spørsmålet er om din virksomhet er klar til å la de som forstår arbeidet definere hva maskinene skal gjøre.
---