Como Implementar Robôs Humanoides na Indústria Sem Engenheiros de Robótica
Os Field Deployment Engineers da Motion treinam o robô nas suas tarefas e a sua equipa para operar ao seu lado – implemente e expanda sem engenheiros de robótica no seu quadro de pessoal.
Motion1 Inc. ·
O setor da manufatura enfrenta um paradoxo. A procura por automação nunca foi tão alta, contudo, os engenheiros necessários para a implementar nunca foram tão difíceis de encontrar. Robôs humanoides – máquinas de uso geral que podem navegar em espaços de trabalho projetados por humanos e realizar uma vasta gama de tarefas físicas – estão a entrar nas fábricas a um ritmo acelerado. São o exemplo mais claro até agora de IA física: inteligência artificial que percebe, decide e age no mundo físico, em vez de num ecrã. Mas o modelo de implementação tradicional assume algo que a maioria dos fabricantes simplesmente não tem: uma equipa de engenheiros de robótica.
Essa suposição está a mudar. Um novo modelo de implementação está a tornar possível que especialistas de domínio – os gestores de fábrica, engenheiros de processo e líderes de operações que compreendem o trabalho – coloquem robôs humanoides no chão de fábrica sem contratar uma equipa de robótica. Os Field Deployment Engineers treinam o robô nas tarefas que esses especialistas definem e treinam os seus operadores para trabalhar ao lado dele. Este artigo explica como isso funciona, o que exige e o que os fabricantes devem saber antes de começar.
---
A Lacuna de Talento em Robótica: Porque Encontrar Engenheiros É Quase Impossível
A escassez global de engenheiros de robótica não é um desafio de contratação temporário. É uma restrição estrutural. As universidades produzem uma fração dos especialistas que o mercado exige, e aqueles que se formam são esmagadoramente absorvidos por empresas de tecnologia, empreiteiros de defesa e laboratórios de investigação. O setor da manufatura – especialmente as pequenas e médias empresas – fica a competir por um conjunto de talentos que mal existe.
De acordo com análises da força de trabalho da indústria, a lacuna entre as posições abertas em robótica e os candidatos qualificados tem aumentado a cada ano desde 2022. Na Europa Ocidental, a situação é particularmente aguda: o envelhecimento da força de trabalho, a diminuição das matrículas em programas técnicos e a intensa competição transfronteiriça por talentos significam que um fabricante de média dimensão na Alemanha ou nos Países Baixos pode esperar doze meses ou mais para preencher uma única função de engenharia de robótica.
Esta lacuna de talento não só atrasa a adoção. Cria uma dependência. Os fabricantes que conseguem contratar um engenheiro de robótica tornam-se operacionalmente dependentes desse indivíduo. Quando partem – e num mercado tão competitivo, isso acontece frequentemente – todo o programa de automação estagna.
A conclusão é simples: se a implementação de robôs humanoides exige engenheiros de robótica, a maioria dos fabricantes nunca os implementará. A indústria precisa de um modelo diferente.
---
O Modelo Antigo vs o Modelo Novo: Escrever Código vs Treinar o Robô
A programação tradicional de robôs é uma disciplina especializada. Envolve escrever planos de movimento em linguagens como Python ou C++, configurar integrações de sensores, ajustar ciclos de controlo, construir máquinas de estado e depurar o comportamento em simulação antes de transferir para o hardware. Cada plataforma de robô tem o seu próprio SDK, as suas próprias convenções e os seus próprios modos de falha. Mesmo engenheiros de software experientes enfrentam uma curva de aprendizagem acentuada ao entrar na robótica.
Este é o modelo antigo: escrever código, compilar, simular, testar, implementar, depurar, repetir. Funciona, mas exige uma experiência que a maioria dos fabricantes não consegue aceder.
O novo modelo substitui o trabalho de robótica interno por um serviço implementado. Em vez de escrever um plano de movimento, um gestor de fábrica descreve o trabalho a um Field Deployment Engineer, que treina o robô nessa tarefa até que a execute autonomamente. Um AI Workflow Builder configura cada fluxo de trabalho e integra o humanoide no caso de uso específico, e cada fluxo de trabalho é validado em simulação antes de chegar ao chão de fábrica. O especialista de domínio mantém o controlo sobre o que o robô faz. A equipa de implementação gere como ele o faz.
Isto não é uma simplificação do processo antigo. É uma divisão de trabalho fundamentalmente diferente. A pessoa que compreende o processo de fabrico já não precisa de contratar e reter um engenheiro de robótica para colocar uma máquina na linha. Essa experiência chega com a implementação e permanece com ela.
---
Como o AI Workflow Builder Configura uma Tarefa de Robô
O AI Workflow Builder é uma camada de software que se situa entre o caso de uso do cliente e o hardware do robô. Os Field Deployment Engineers usam-no para realizar várias funções que antes eram domínio exclusivo de uma equipa de engenharia interna:
Captura de tarefas. O trabalho começa a partir da própria descrição do cliente sobre a tarefa – "Pegar no componente da correia transportadora, inspecioná-lo visualmente e colocá-lo na caixa apropriada com base no grau de qualidade" – juntamente com gravações egocêntricas de operadores a realizá-la. O construtor decompõe isso numa sequência estruturada de ações que o robô pode executar.
Planeamento de movimento. Para cada ação na sequência, a plataforma gera planos de movimento que consideram as capacidades físicas do robô, a geometria do espaço de trabalho, a prevenção de obstáculos e as restrições de eficiência. Este é o trabalho que tradicionalmente exigia um engenheiro de controlo com profundo conhecimento de cinemática e dinâmica.
Integração de sensores. Robôs humanoides modernos estão equipados com câmaras, sensores de força, LiDAR e outros sistemas de perceção. O Workflow Builder configura como esses sensores são usados para cada tarefa – quais feeds de câmara processar, quais limiares de força definir, como interpretar dados visuais para inspeção de qualidade – sem que o fabricante escreva uma linha de código de integração.
Validação e verificação de segurança. Antes que qualquer tarefa chegue ao robô físico, a plataforma executa-a através de simulação e validação de segurança. Verifica colisões, verifica se os limites de força estão dentro de faixas seguras, garante que a sequência de tarefas está completa e sinaliza potenciais problemas para revisão humana.
Aprendizagem contínua. À medida que o robô executa tarefas, a plataforma recolhe dados de desempenho e usa-os para refinar como os futuros fluxos de trabalho são configurados. Com o tempo, o sistema torna-se melhor a lidar com o layout específico, a mistura de peças e o contexto operacional de cada instalação. Esses dados permanecem do cliente.
O resultado é um sistema onde a experiência em robótica reside na plataforma e na equipa de implementação, e não na folha de pagamentos da fábrica. O cliente fornece o conhecimento de domínio – o que precisa de acontecer no chão de fábrica. A Motion fornece o conhecimento de robótica – como fazer acontecer de forma segura e eficiente.
---
Da Tarefa Descrita à Ação do Robô: O Pipeline de Implementação
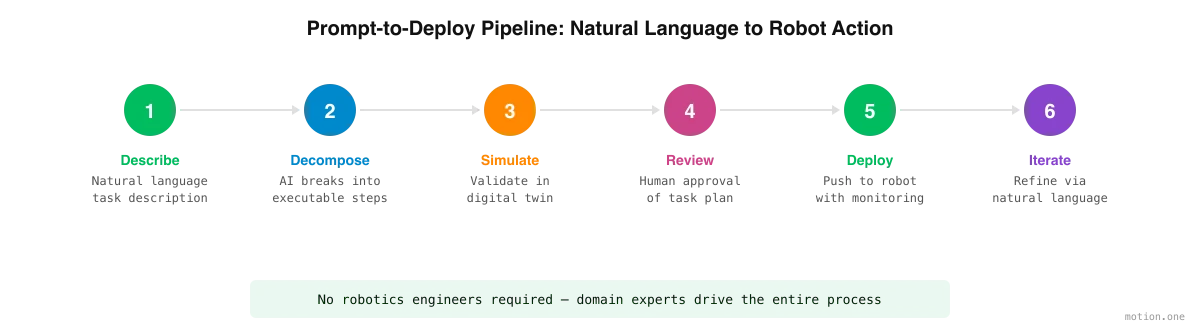
O processo de passar de uma tarefa descrita para uma tarefa de robô implementada segue tipicamente um pipeline consistente:
Passo 1: Captura de tarefas. O operador descreve a tarefa e, quando ajuda, é gravado a realizá-la. A descrição pode ser tão genérica como "separar peças recebidas por tamanho" ou tão específica como "pegar em itens da posição A, rodar 90 graus e colocar na posição B com a etiqueta virada para cima." O Field Deployment Engineer trabalha a partir da descrição e da gravação, voltando ao operador sempre que a tarefa é ambígua.
Passo 2: Decomposição de tarefas. O Workflow Builder divide a tarefa em passos discretos e executáveis. Para uma tarefa de separação, isso pode incluir: aproximar-se do transportador, identificar peça, medir dimensões, classificar por categoria de tamanho, pegar, navegar para a caixa correta, colocar. Cada passo é mapeado para as capacidades do robô.
Passo 3: Simulação. A sequência completa da tarefa é executada num gémeo digital do espaço de trabalho. O operador pode observar a execução simulada, identificar problemas e refinar a descrição da tarefa. É aqui que a maioria dos erros é detetada – antes que o robô físico se mova.
Passo 4: Revisão e aprovação humana. A plataforma apresenta o plano de tarefa validado ao operador para aprovação. Parâmetros críticos – limites de velocidade, limiares de força, zonas de exclusão – são destacados para confirmação explícita. Nada é implementado sem a aprovação humana.
Passo 5: Implementação. A tarefa aprovada é enviada para o robô. A execução começa com monitorização intensificada. A plataforma monitoriza o desempenho em tempo real e pode pausar o robô automaticamente se forem detetadas anomalias.
Passo 6: Iteração. Com base no desempenho no mundo real, a tarefa é refinada. "Diminuir a velocidade durante o passo de colocação" ou "adicionar uma pausa após a inspeção para anulação manual" são os tipos de ajustes que anteriormente exigiam que um engenheiro interno reescrevesse o código. Agora são um pedido à equipa de implementação, aplicados no Workflow Builder e revalidados em simulação antes que a alteração chegue ao chão de fábrica.
---
O Que "Não É Necessária Experiência em Robótica" Significa na Prática
É importante ser preciso sobre esta afirmação. "Não é necessária experiência em robótica" não significa "não é necessária experiência". Implementar robôs humanoides de forma eficaz ainda exige conhecimento profundo – é apenas um tipo diferente de conhecimento.
As pessoas mais bem posicionadas para implementar robôs num ambiente de fabrico são as pessoas que já compreendem esse ambiente: engenheiros de processo que conhecem o fluxo de trabalho, gestores de qualidade que compreendem os critérios de inspeção, líderes de operações que sabem onde ocorrem os estrangulamentos e onde a automação adiciona mais valor.
O que eles não precisam de saber é como escrever nós ROS, ajustar controladores PID ou configurar modelos URDF. Não precisam de compreender cinemática inversa ou escrever pipelines de visão computacional. Os Field Deployment Engineers da Motion e o Workflow Builder tratam de tudo isso.
Na prática, "não é necessária experiência em robótica" significa:
- Sem programação. As tarefas são descritas pelas pessoas que as executam, depois configuradas no Workflow Builder pelos Field Deployment Engineers.
- Sem engenharia mecânica. A plataforma gere o planeamento de movimento e as restrições físicas.
- Sem licenciatura em ciência da computação. A integração de sensores, perceção e lógica de decisão são geridas pela plataforma e pela equipa de implementação.
- A experiência de domínio é essencial. O operador deve compreender o processo de fabrico, os padrões de qualidade, os requisitos de segurança e o contexto operacional. Este conhecimento não pode ser terceirizado – é o input do qual toda a implementação depende.
A mudança é da experiência em robótica para a experiência em processo. As pessoas mais próximas do trabalho tornam-se as pessoas em torno das quais o robô é treinado, e as pessoas que decidem o que ele faz a seguir.
---
O Papel da Simulação e dos Gémeos Digitais
A simulação não é opcional neste modelo – é fundamental. Quando a fábrica não tem um engenheiro de robótica no seu quadro, é necessário um mecanismo para detetar erros antes que cheguem ao mundo físico. Esse mecanismo é o gémeo digital.
Um gémeo digital é uma réplica virtual do espaço de trabalho físico – o chão de fábrica, os sistemas de transporte, as áreas de armazenamento, o próprio robô. Os fluxos de trabalho construídos para o robô são primeiro executados neste ambiente virtual, onde as falhas não têm custo e a iteração é rápida.
Para fabricantes que implementam sem engenheiros de robótica, o gémeo digital oferece várias funções críticas:
Experimentação sem riscos. Os operadores podem experimentar diferentes configurações de tarefas, testar casos extremos e explorar cenários "e se" sem qualquer risco para equipamentos, produtos ou pessoal.
Validação visual. Operadores não técnicos podem observar a tarefa simulada e ver imediatamente se o robô está a fazer o que pretendiam. Este ciclo de feedback visual substitui a revisão de código que um engenheiro interno normalmente realizaria.
Benchmarking de desempenho. A simulação fornece estimativas de tempo de ciclo, identifica potenciais estrangulamentos e ajuda os operadores a otimizar sequências de tarefas antes de se comprometerem com a implementação física.
Geração de dados de treino. O ambiente de simulação gera dados sintéticos que melhoram a capacidade da IA de lidar com variações no mundo real – diferentes orientações de peças, condições de iluminação ou obstáculos inesperados.
A qualidade do gémeo digital afeta diretamente a fiabilidade da implementação. As plataformas líderes investem pesadamente em motores de simulação com física precisa que modelam não apenas a geometria, mas também as propriedades dos materiais, atrito, deformação e ruído do sensor. Quanto mais o gémeo se aproxima da realidade, menos surpresas surgem durante a implementação física.
---
A Pilha de Aprendizagem: VLAs, Modelos de Mundo e Aprendizagem por Reforço
Porque é que tudo isto é possível agora, quando não era há cinco anos? Porque a forma como os robôs aprendem mudou. Três ingredientes, cada um um avanço de pesquisa pública dos últimos anos, fazem o modelo de implementação funcionar:
Modelos de visão-linguagem-ação (VLAs). Um VLA é uma única rede neural que recebe o que o robô vê e uma descrição da tarefa, e produz os comandos motores para a executar. Esta é a tecnologia por trás de toda a mudança "mostrar, não programar": porque o modelo conecta perceção, linguagem e ação diretamente, um robô pode ser treinado a partir de demonstrações de uma tarefa em vez de ser programado com código de movimento escrito à mão. É a razão pela qual as gravações em primeira pessoa de um operador são material de treino útil.
Modelos de mundo. Um modelo de mundo é um sistema de IA que aprendeu como uma cena física se comporta – como os objetos se movem, caem, empilham e respondem ao contacto. Os modelos de mundo são o que torna os gémeos digitais mais do que belas animações: o robô pode ensaiar uma tarefa através de milhares de variações simuladas, incluindo situações que nunca ocorreram nas gravações, porque a simulação prevê física plausível em vez de reproduzir scripts fixos.
Aprendizagem por reforço. As demonstrações dão ao robô um comportamento inicial; a aprendizagem por reforço aprimora-o. Em simulação, o robô tenta a tarefa repetidamente, é pontuado em relação aos critérios importantes – taxa de sucesso, tempo de ciclo, limites de força seguros – e atualiza-se em direção ao que pontua bem. É assim que um comportamento passa de "aproximadamente o que o humano mostrou" para fiável com qualidade de produção, e como continua a melhorar a partir das execuções assistidas durante a implementação.
Nenhuma destas técnicas pertence a uma única empresa – são o estado da arte atual na aprendizagem de robôs. O que importa para um fabricante é que, juntas, substituem o que costumava ser o gargalo: um engenheiro a escrever código específico para a tarefa. O robô aprende a tarefa; os engenheiros que visitam o seu local estão lá para ensiná-lo, não para programá-lo.
---
Teleoperação: A Ponte da Simulação para a Autonomia
A simulação deteta a maioria dos erros, mas nenhum gémeo digital prevê tudo o que um dia de produção real lança a um robô. Essa lacuna é fechada no chão de fábrica. Durante a implementação, os engenheiros teleoperam o humanoide através dos casos extremos que a simulação não conseguiu antecipar totalmente – a peça mal rotulada, a palete torta, o contentor que chega meio aberto.
A teleoperação faz dois trabalhos ao mesmo tempo. Mantém a linha em movimento enquanto o robô ainda está a aprender, porque um humano está no circuito exatamente para as situações que o robô ainda não consegue lidar sozinho. E gera os dados de treino mais valiosos que existem: cada execução assistida é uma demonstração do comportamento correto, incorporada nas habilidades do robô. Ao longo de uma implementação, o equilíbrio muda – as execuções assistidas tornam-se mais raras, as execuções autónomas tornam-se a norma, até que o robô se sustente sozinho.
Nada disto exige que qualquer membro da equipa do cliente opere um robô. A teleoperação, como o resto do trabalho de robótica, chega com a equipa de implementação e deixa para trás um robô que já não precisa dela.
---
Implementação no Mundo Real: Como É o Processo Sem Engenheiros
Aqui está como é uma missão de integração típica para um fabricante de média dimensão sem um engenheiro de robótica no seu quadro:
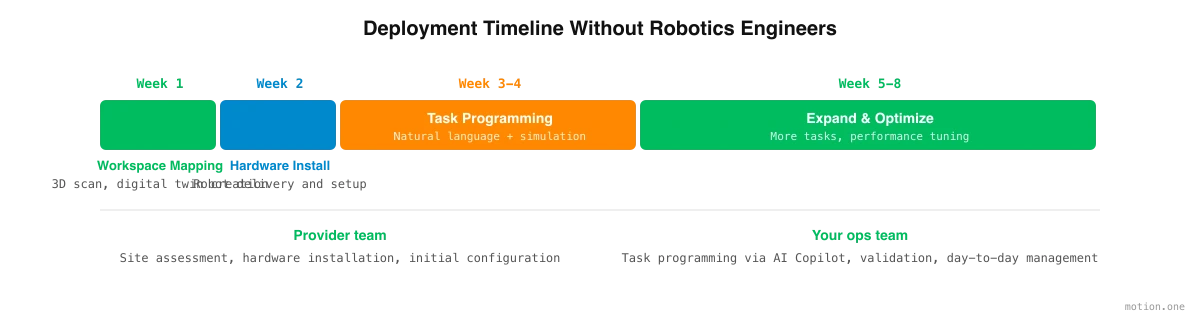
Semanas 1-2: Avaliação do local e mapeamento do espaço de trabalho. A equipa de implementação realiza uma avaliação do local – no local ou remotamente usando digitalização 3D. O espaço de trabalho físico é digitalizado para criar o gémeo digital, e os fluxos de trabalho chave são documentados e priorizados.
Semanas 3-4: Instalação de hardware e captura de tarefas. O robô humanoide é entregue e fisicamente instalado pela equipa de implementação, de forma semelhante a como os fornecedores de equipamentos industriais lidam com a instalação hoje. Em paralelo, os operadores descrevem as suas tarefas e são gravados a realizá-las – a matéria-prima a partir da qual o treino começa. Não é necessário pessoal de engenharia contínuo.
Semanas 5-10: Treino, simulação e operação assistida. Os Field Deployment Engineers treinam o robô nas tarefas do cliente, começando pelas mais simples e repetitivas. Cada fluxo de trabalho é ensaiado no gémeo digital, revisto pela equipa de operações e refinado antes de chegar ao chão de fábrica. No próprio chão de fábrica, os engenheiros teleoperam o robô através dos casos extremos restantes, e cada execução assistida aproxima a tarefa da autonomia. As primeiras tarefas são tipicamente pick-and-place, paletização ou manuseamento básico de materiais – trabalho de alto volume e baixa variabilidade que oferece ROI imediato.
Semanas 11-15: Transição para autonomia e otimização. As execuções assistidas diminuem à medida que o robô assume o controlo. A equipa expande-se para fluxos de trabalho mais complexos – tarefas de inspeção, operações de kitting, alimentação de máquinas – e os operadores são treinados em cada um à medida que entra em funcionamento. Os dados de desempenho das tarefas iniciais melhoram a precisão para as subsequentes.
Contínuo: Monitorização e iteração. A plataforma da frota monitoriza o desempenho das tarefas, a utilização do robô, as taxas de erro e os alertas de manutenção. O pessoal de operações sinaliza alterações à medida que os requisitos de produção mudam – uma nova linha de produtos, um fluxo de trabalho modificado, uma mudança de volume sazonal. Esses ajustes são feitos no Workflow Builder e revalidados em simulação, sem que a fábrica contrate um engenheiro.
Ao longo da missão, o cliente acompanha o progresso e dá todas as aprovações num portal online seguro, não em trocas de e-mails. Uma missão de integração típica decorre de 12 a 15 semanas, desde a avaliação do local até à operação autónoma, com um Field Deployment Engineer no local durante todo o período. Compare isso com o modelo tradicional, onde a contratação de um engenheiro de robótica por si só pode levar de três a seis meses – antes de qualquer trabalho de implementação ter começado.
---
Segurança e Conformidade Sem Pessoal Especializado
A segurança é a preocupação mais comum que os fabricantes levantam ao considerar a implementação sem engenheiros de robótica. É uma preocupação legítima – e uma que as plataformas de IA modernas são projetadas para abordar diretamente.
Estruturas de segurança incorporadas. A plataforma impõe restrições de segurança ao nível do sistema, não ao nível do utilizador. Limites de velocidade, limiares de força, zonas de exclusão e comportamentos de paragem de emergência são configurados de acordo com os padrões da indústria e não podem ser anulados por instruções ao nível da tarefa. Nenhuma configuração de fluxo de trabalho pode fazer o robô ir mais rápido do que os limites de segurança permitem.
Automação da conformidade regulamentar. Normas como a ISO 10218 (segurança de robôs industriais) e a ISO/TS 15066 (segurança de robôs colaborativos) definem requisitos específicos para limitação de força, redução de velocidade e paragem monitorizada com classificação de segurança. A plataforma codifica estes requisitos diretamente, garantindo que cada plano de tarefa é compatível por defeito.
Suporte à avaliação de riscos. A plataforma pode gerar documentação de avaliação de riscos com base nas tarefas e no espaço de trabalho configurados – o tipo de documentação que os organismos reguladores e os inspetores de segurança no trabalho exigem. Isto não substitui uma auditoria de segurança adequada, mas fornece um ponto de partida estruturado que tradicionalmente exigiria que um engenheiro de segurança produzisse.
Deteção de anomalias. Durante a operação, a plataforma monitoriza continuamente desvios do comportamento esperado. Se o robô encontrar resistência inesperada, se uma leitura de sensor cair fora da faixa normal, ou se um humano entrar numa zona restrita, o sistema responde automaticamente – abrandando, parando ou alertando o operador – sem que ninguém na fábrica tenha de configurar essas respostas.
Registos de auditoria. Cada definição de tarefa, resultado de simulação, aprovação e evento de implementação é registado. Isto cria um registo de auditoria completo para conformidade regulamentar, investigação de incidentes e melhoria contínua.
A principal conclusão é que a experiência em segurança, tal como a experiência em robótica, reside na plataforma e na equipa de implementação, em vez de ser exigida ao operador. A responsabilidade do operador é descrever com precisão a tarefa e o contexto operacional. A responsabilidade da plataforma é garantir que a tarefa é executada com segurança.
---
Como Começar: O Que os Fabricantes Precisam de Saber
Para fabricantes que consideram este caminho, aqui estão as considerações práticas:
Comece com as tarefas certas. Nem todas as tarefas de fabrico são igualmente adequadas para a implementação inicial de robôs humanoides. Comece com tarefas repetitivas, fisicamente exigentes e bem definidas: manuseamento de materiais, paletização, inspeção básica, alimentação de máquinas. Estas tarefas proporcionam o ROI mais rápido e fornecem a experiência operacional necessária para abordar trabalhos mais complexos mais tarde.
Avalie o seu espaço de trabalho. Os robôs humanoides operam em ambientes projetados por humanos, mas ainda precisam de espaço adequado, iluminação apropriada para sistemas de visão e superfícies estáveis. A maioria das fábricas modernas cumpre estes requisitos, mas uma avaliação pré-implementação é essencial.
Identifique os seus especialistas de domínio. As pessoas que irão programar e gerir os robôs devem ser as pessoas que melhor compreendem o trabalho. Isto é tipicamente um engenheiro de processo, um operador sénior ou um gestor de produção – alguém que pode articular claramente o que precisa de acontecer e avaliar se o resultado cumpre os padrões de qualidade.
Acorde os critérios de sucesso antecipadamente. Decida antes do início da implementação como será o sucesso: quais tarefas, qual produção, qual padrão de qualidade. Critérios de sucesso escritos mantêm ambas as partes honestas e transformam a decisão no final de um piloto numa medição em vez de um debate.
Planeie a gestão da mudança. A introdução de robôs altera os fluxos de trabalho e muda a forma como as pessoas se sentem em relação ao seu trabalho. A comunicação transparente sobre o que o robô fará (tarefas repetitivas, fisicamente exigentes) e o que as pessoas farão (supervisão, garantia de qualidade, trabalho de maior valor) é essencial para uma adoção bem-sucedida.
Avalie os fornecedores pelo suporte de implementação, não apenas pela tecnologia. O software é apenas parte da equação. Avalie os fornecedores pela completude do seu suporte de implementação: avaliação do local, instalação de hardware, assistência inicial na programação de tarefas, treino e suporte contínuo. A melhor tecnologia é inútil sem um caminho fiável da compra à produção.
Pense em termos de leasing, não de compra. A economia da implementação de robôs humanoides está a mudar. Um contrato de leasing operacional de 36 meses com manutenção, software de frota e seguro incluídos – e uma opção de compra no final – transforma o robô numa despesa operacional previsível em vez de um investimento de capital. Isto remove a barreira financeira inicial e alinha os custos com a entrega de valor.
A janela de vantagem está aberta agora. Os fabricantes que implementam robôs humanoides hoje – mesmo sem engenheiros de robótica no seu quadro – construirão capacidades operacionais e conhecimento institucional que se acumulam ao longo do tempo. Aqueles que esperam pelas condições "perfeitas", pela contratação "certa" ou pela tecnologia "madura" encontrar-se-ão permanentemente atrasados.
Os robôs estão prontos. O modelo de implementação está pronto. A questão é se a sua operação está pronta para deixar que as pessoas que compreendem o trabalho definam o que as máquinas fazem.
---