كيفية نشر الروبوتات البشرية في التصنيع بدون مهندسي الروبوتات
Field Deployment Engineers لـ Motion يدربون الروبوت على مهامك ويدربون فريقك للعمل جنباً إلى جنب معه - انشر ووسع نطاق عملك دون الحاجة لمهندسي روبوتات في فريقك.
Motion1 Inc. ·
يواجه قطاع التصنيع مفارقة. لم يكن الطلب على الأتمتة أعلى من أي وقت مضى، ومع ذلك لم يكن العثور على المهندسين اللازمين لتنفيذها أصعب من أي وقت مضى. تدخل الروبوتات الشبيهة بالبشر (humanoid robots) - وهي آلات متعددة الأغراض يمكنها التنقل في مساحات العمل المصممة بشريًا وأداء مجموعة واسعة من المهام الفيزيائية - المصانع بوتيرة متسارعة. إنها أوضح مثال حتى الآن على الذكاء الاصطناعي الفيزيائي (physical AI): الذكاء الاصطناعي الذي يدرك ويتخذ القرارات ويتصرف في العالم المادي بدلاً من الشاشة. لكن نموذج النشر التقليدي يفترض شيئًا لا يمتلكه معظم المصنعين ببساطة: فريق من مهندسي الروبوتات.
هذا الافتراض يتغير. نموذج نشر جديد يجعل من الممكن لخبراء المجال - مديري المصانع، ومهندسي العمليات، وقادة العمليات الذين يفهمون العمل - وضع الروبوتات الشبيهة بالبشر في أرض المصنع دون توظيف فريق روبوتات. يقوم مهندسو النشر الميداني (Field Deployment Engineers) بتدريب الروبوت على المهام التي يحددها هؤلاء الخبراء، وتدريب مشغليهم على العمل جنباً إلى جنب معه. تشرح هذه المقالة كيفية عمل ذلك، وما يتطلبه الأمر، وما يجب على المصنعين معرفته قبل البدء.
---
فجوة المواهب في الروبوتات: لماذا يكاد يكون العثور على المهندسين مستحيلاً
إن النقص العالمي في مهندسي الروبوتات ليس تحديًا مؤقتًا في التوظيف. إنه قيد هيكلي. تنتج الجامعات جزءًا صغيرًا من المتخصصين الذين يطلبهم السوق، ويتم استيعاب الخريجين منهم بشكل كبير من قبل شركات التكنولوجيا، ومقاولي الدفاع، ومختبرات الأبحاث. يُترك قطاع التصنيع - وخاصة الشركات الصغيرة والمتوسطة - يتنافس على مجموعة مواهب بالكاد موجودة.
وفقًا لتحليلات القوى العاملة في الصناعة، اتسعت الفجوة بين وظائف الروبوتات الشاغرة والمرشحين المؤهلين كل عام منذ عام 2022. في أوروبا الغربية، الوضع حاد بشكل خاص: القوى العاملة المتقدمة في السن، وتراجع التسجيل في البرامج التقنية، والمنافسة الشديدة عبر الحدود على المواهب تعني أن مصنعًا متوسط الحجم في ألمانيا أو هولندا قد ينتظر اثني عشر شهرًا أو أكثر لملء وظيفة هندسة روبوتات واحدة.
هذه الفجوة في المواهب لا تبطئ التبني فحسب. بل تخلق تبعية. يصبح المصنعون الذين ينجحون في توظيف مهندس روبوتات معتمدين تشغيليًا على هذا الفرد. وعندما يغادرون - وفي سوق تنافسي كهذا، غالبًا ما يفعلون - يتوقف برنامج الأتمتة بأكمله.
الاستنتاج واضح ومباشر: إذا كان نشر الروبوتات الشبيهة بالبشر يتطلب مهندسي روبوتات، فإن معظم المصنعين لن ينشروها أبدًا. تحتاج الصناعة إلى نموذج مختلف.
---
الطريقة القديمة مقابل الطريقة الجديدة: كتابة الكود مقابل تدريب الروبوت
تعد برمجة الروبوتات التقليدية تخصصًا دقيقًا. تتضمن كتابة خطط الحركة بلغات مثل Python أو C++، وتكوين تكاملات المستشعرات، وضبط حلقات التحكم، وبناء آلات الحالة، وتصحيح الأخطاء السلوكية في المحاكاة قبل النقل إلى الأجهزة. لكل منصة روبوت SDK الخاص بها، واتفاقياتها الخاصة، وأنماط فشلها الخاصة. حتى مهندسو البرمجيات ذوو الخبرة يواجهون منحنى تعلم حادًا عند الانتقال إلى مجال الروبوتات.
هذه هي الطريقة القديمة: كتابة الكود، تجميع، محاكاة، اختبار، نشر، تصحيح الأخطاء، تكرار. إنها تعمل، لكنها تتطلب خبرة لا يستطيع معظم المصنعين الوصول إليها.
تستبدل الطريقة الجديدة عمل الروبوتات الداخلي بخدمة منشورة. بدلاً من كتابة خطة حركة، يصف مدير المصنع المهمة لـ Field Deployment Engineer، الذي يدرب الروبوت على تلك المهمة حتى يقوم بتشغيلها بشكل مستقل. يقوم AI Workflow Builder بتكوين كل سير عمل ودمج الروبوت الشبيه بالبشر في حالة الاستخدام المحددة، ويتم التحقق من صحة كل سير عمل في المحاكاة قبل أن يصل إلى أرض المصنع. يبقى خبير المجال متحكمًا فيما يفعله الروبوت. يتعامل فريق النشر مع كيفية قيامه بذلك.
هذا ليس تبسيطًا للعملية القديمة. إنه تقسيم مختلف جوهريًا للعمل. لم يعد الشخص الذي يفهم عملية التصنيع بحاجة إلى توظيف والاحتفاظ بمهندس روبوتات لوضع آلة على خط الإنتاج. تصل تلك الخبرة مع النشر وتبقى معه.
---
كيف يقوم AI Workflow Builder بتكوين مهمة الروبوت
AI Workflow Builder هو طبقة برمجية تقع بين حالة استخدام العميل وأجهزة الروبوت. يستخدمه Field Deployment Engineers لأداء عدة وظائف كانت في السابق حكرًا على فريق هندسي داخلي:
التقاط المهام. يبدأ العمل من وصف العميل الخاص للوظيفة - "التقط المكون من حزام النقل، افحصه بصريًا، وضعه في الصندوق المناسب بناءً على درجة الجودة" - جنبًا إلى جنب مع تسجيلات ذاتية للمشغلين وهم يؤدونها. يقوم الباني بتحليل ذلك إلى تسلسل منظم من الإجراءات التي يمكن للروبوت تنفيذها.
تخطيط الحركة. لكل إجراء في التسلسل، تقوم المنصة بإنشاء خطط حركة تأخذ في الاعتبار القدرات الفيزيائية للروبوت، وهندسة مساحة العمل، وتجنب العوائق، وقيود الكفاءة. هذا هو العمل الذي كان يتطلب تقليديًا مهندس تحكم لديه معرفة عميقة بالحركية والديناميكية.
تكامل المستشعرات. الروبوتات الشبيهة بالبشر الحديثة مجهزة بكاميرات، ومستشعرات قوة، وLiDAR، وأنظمة إدراك أخرى. يقوم Workflow Builder بتكوين كيفية استخدام هذه المستشعرات لكل مهمة - أي تغذيات الكاميرا يجب معالجتها، وما هي عتبات القوة التي يجب تعيينها، وكيفية تفسير البيانات المرئية لفحص الجودة - دون أن يكتب المصنع سطرًا واحدًا من كود التكامل.
التحقق من الصحة وفحص السلامة. قبل أن تصل أي مهمة إلى الروبوت الفيزيائي، تقوم المنصة بتشغيلها من خلال المحاكاة والتحقق من صحة السلامة. تتحقق من الاصطدامات، وتتحقق من أن حدود القوة ضمن نطاقات آمنة، وتضمن اكتمال تسلسل المهام، وتحدد المشكلات المحتملة للمراجعة البشرية.
التعلم المستمر. بينما ينفذ الروبوت المهام، تجمع المنصة بيانات الأداء وتستخدمها لتحسين كيفية تكوين سير العمل المستقبلية. بمرور الوقت، يصبح النظام أفضل في التعامل مع التخطيط المحدد، ومزيج الأجزاء، والسياق التشغيلي لكل منشأة. تبقى تلك البيانات ملكًا للعميل.
والنتيجة هي نظام حيث تكمن خبرة الروبوتات في المنصة وفريق النشر، وليس على كشوف رواتب المصنع. يوفر العميل معرفة المجال - ما يجب أن يحدث في أرض المصنع. توفر Motion معرفة الروبوتات - كيفية تحقيق ذلك بأمان وكفاءة.
---
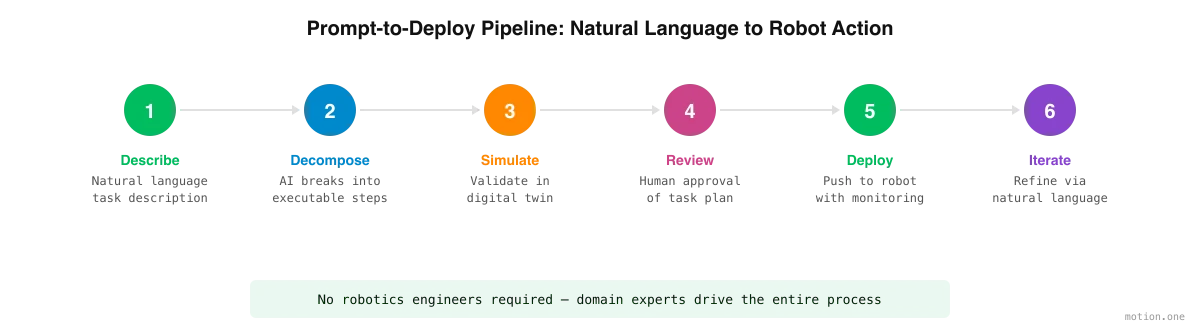
من المهمة الموصوفة إلى عمل الروبوت: خط أنابيب النشر
تتبع عملية الانتقال من مهمة موصوفة إلى مهمة روبوت منشورة عادةً خط أنابيب ثابتًا:
الخطوة 1: التقاط المهام. يصف المشغل المهمة، وحيثما يساعد ذلك، يتم تسجيله وهو يؤديها. يمكن أن يكون الوصف عالي المستوى مثل "فرز الأجزاء الواردة حسب الحجم" أو محددًا مثل "التقاط العناصر من الموضع A، تدوير 90 درجة، ووضعها في الموضع B مع توجيه الملصق لأعلى." يعمل Field Deployment Engineer بناءً على الوصف والتسجيل، ويعود إلى المشغل كلما كانت المهمة غامضة.
الخطوة 2: تحليل المهام. يقوم Workflow Builder بتقسيم المهمة إلى خطوات منفصلة قابلة للتنفيذ. لمهمة الفرز، قد يشمل ذلك: الاقتراب من الناقل، تحديد الجزء، قياس الأبعاد، التصنيف حسب فئة الحجم، الالتقاط، الانتقال إلى الصندوق الصحيح، الوضع. يتم ربط كل خطوة بقدرات الروبوت.
الخطوة 3: المحاكاة. يتم تشغيل تسلسل المهام الكامل في توأم رقمي لمساحة العمل. يمكن للمشغل مشاهدة التنفيذ المحاكي، وتحديد المشكلات، وتحسين وصف المهمة. هنا يتم اكتشاف معظم الأخطاء - قبل أن يتحرك الروبوت الفيزيائي على الإطلاق.
الخطوة 4: المراجعة والموافقة البشرية. تقدم المنصة خطة المهمة التي تم التحقق من صحتها للمشغل للموافقة عليها. يتم إبراز المعلمات الحرجة - حدود السرعة، عتبات القوة، مناطق الاستبعاد - للتأكيد الصريح. لا يتم نشر أي شيء بدون موافقة بشرية.
الخطوة 5: النشر. يتم دفع المهمة المعتمدة إلى الروبوت. يبدأ التنفيذ بمراقبة مكثفة. تتتبع المنصة الأداء في الوقت الفعلي ويمكنها إيقاف الروبوت تلقائيًا إذا تم اكتشاف أي حالات شاذة.
الخطوة 6: التكرار. بناءً على الأداء في العالم الحقيقي، يتم تحسين المهمة. "إبطاء السرعة أثناء خطوة الوضع" أو "إضافة وقفة بعد الفحص للتحكم اليدوي" هي أنواع التعديلات التي كانت تتطلب سابقًا من مهندس داخلي إعادة كتابة الكود. الآن هي طلب إلى فريق النشر، يتم تطبيقها في Workflow Builder وإعادة التحقق من صحتها في المحاكاة قبل أن يصل التغيير إلى أرض المصنع.
---
ما يعنيه "لا تتطلب خبرة في الروبوتات" في الممارسة العملية
من المهم أن نكون دقيقين بشأن هذا الادعاء. "لا تتطلب خبرة في الروبوتات" لا تعني "لا تتطلب أي خبرة". لا يزال نشر الروبوتات الشبيهة بالبشر بفعالية يتطلب معرفة عميقة - إنها مجرد نوع مختلف من المعرفة.
الأشخاص الأفضل وضعًا لنشر الروبوتات في بيئة التصنيع هم الأشخاص الذين يفهمون تلك البيئة بالفعل: مهندسو العمليات الذين يعرفون سير العمل، ومديرو الجودة الذين يفهمون معايير الفحص، وقادة العمليات الذين يعرفون أين تحدث الاختناقات وأين تضيف الأتمتة أكبر قيمة.
ما لا يحتاجون إلى معرفته هو كيفية كتابة ROS nodes، أو ضبط PID controllers، أو تكوين URDF models. لا يحتاجون إلى فهم inverse kinematics أو كتابة computer vision pipelines. يتولى Field Deployment Engineers من Motion و Workflow Builder كل ذلك.
في الممارسة العملية، "لا تتطلب خبرة في الروبوتات" تعني:
- لا برمجة. يتم وصف المهام من قبل الأشخاص الذين يقومون بها، ثم يتم تكوينها في Workflow Builder بواسطة Field Deployment Engineers.
- لا هندسة ميكانيكية. تتعامل المنصة مع تخطيط الحركة والقيود الفيزيائية.
- لا شهادة في علوم الكمبيوتر. يتم إدارة تكامل المستشعرات والإدراك ومنطق القرار بواسطة المنصة وفريق النشر.
- خبرة المجال ضرورية. يجب على المشغل فهم عملية التصنيع، ومعايير الجودة، ومتطلبات السلامة، والسياق التشغيلي. لا يمكن الاستعانة بهذه المعرفة من الخارج - إنها المدخلات التي يعتمد عليها النشر بأكمله.
التحول هو من خبرة الروبوتات إلى خبرة العمليات. يصبح الأشخاص الأقرب إلى العمل هم الأشخاص الذين يتم تدريب الروبوت حولهم، والأشخاص الذين يقررون ما يفعله بعد ذلك.
---
دور المحاكاة والتوائم الرقمية
المحاكاة ليست اختيارية في هذا النموذج - إنها أساسية. عندما لا يكون لدى المصنع مهندس روبوتات في طاقم العمل، فأنت بحاجة إلى آلية لاكتشاف الأخطاء قبل أن تصل إلى العالم المادي. هذه الآلية هي التوأم الرقمي.
التوأم الرقمي هو نسخة افتراضية طبق الأصل من مساحة العمل المادية - أرض المصنع، أنظمة النقل، مناطق التخزين، الروبوت نفسه. يتم تنفيذ سير العمل المصممة للروبوت أولاً في هذه البيئة الافتراضية، حيث تكون الأعطال بلا تكلفة والتكرار سريعًا.
بالنسبة للمصنعين الذين ينشرون بدون مهندسي روبوتات، يوفر التوأم الرقمي عدة وظائف حاسمة:
التجريب الخالي من المخاطر. يمكن للمشغلين تجربة تكوينات مهام مختلفة، واختبار الحالات الهامشية، واستكشاف سيناريوهات "ماذا لو" دون أي مخاطر على المعدات أو المنتجات أو الأفراد.
التحقق البصري. يمكن للمشغلين غير التقنيين مشاهدة المهمة المحاكية ورؤية ما إذا كان الروبوت يفعل ما قصدوه على الفور. تحل حلقة التغذية الراجعة البصرية هذه محل مراجعة الكود التي كان سيقوم بها مهندس داخلي عادةً.
قياس الأداء. توفر المحاكاة تقديرات لوقت الدورة، وتحدد الاختناقات المحتملة، وتساعد المشغلين على تحسين تسلسلات المهام قبل الالتزام بالنشر المادي.
توليد بيانات التدريب. تولد بيئة المحاكاة بيانات اصطناعية تحسن قدرة الذكاء الاصطناعي على التعامل مع الاختلافات في العالم الحقيقي - اتجاهات الأجزاء المختلفة، وظروف الإضاءة، أو العوائق غير المتوقعة.
تؤثر جودة التوأم الرقمي بشكل مباشر على موثوقية النشر. تستثمر المنصات الرائدة بكثافة في محركات المحاكاة الدقيقة فيزيائيًا التي لا تصمم الهندسة فحسب، بل أيضًا خصائص المواد، والاحتكاك، والتشوه، وضوضاء المستشعرات. كلما تطابق التوأم الواقع بشكل أوثق، قل عدد المفاجآت التي تنشأ أثناء النشر المادي.
---
مكدس التعلم: نماذج VLAs، ونماذج العالم، والتعلم المعزز
لماذا أصبح كل هذا ممكنًا الآن، بينما لم يكن كذلك قبل خمس سنوات؟ لأن طريقة تعلم الروبوتات قد تغيرت. ثلاثة مكونات، كل منها اختراق بحثي عام في السنوات القليلة الماضية، تجعل نموذج النشر يعمل:
نماذج الرؤية-اللغة-العمل (VLAs). VLA هي شبكة عصبية واحدة تستقبل ما يراه الروبوت ووصف المهمة، وتخرج أوامر المحرك للقيام بذلك. هذه هي التكنولوجيا وراء تحول "أظهر، لا تبرمج" بأكمله: لأن النموذج يربط الإدراك واللغة والعمل مباشرة، يمكن تدريب الروبوت من عروض توضيحية لمهمة بدلاً من برمجته بكود حركة مكتوب يدويًا. إنه السبب في أن تسجيلات المشغل من منظور الشخص الأول هي مادة تدريب مفيدة على الإطلاق.
نماذج العالم (World models). نموذج العالم هو نظام ذكاء اصطناعي تعلم كيف يتصرف المشهد المادي - كيف تتحرك الأشياء، وتسقط، وتتكدس، وتستجيب للتلامس. نماذج العالم هي ما يجعل التوائم الرقمية أكثر من مجرد رسوم متحركة جميلة: يمكن للروبوت أن يتدرب على مهمة من خلال آلاف الاختلافات المحاكية، بما في ذلك المواقف التي لم تحدث أبدًا في التسجيلات، لأن المحاكاة تتنبأ بفيزياء معقولة بدلاً من إعادة تشغيل نصوص ثابتة.
التعلم المعزز (Reinforcement learning). توفر العروض التوضيحية للروبوت سلوكًا مبدئيًا؛ يعززه التعلم المعزز. في المحاكاة، يحاول الروبوت المهمة مرارًا وتكرارًا، ويتم تقييمه وفقًا للمعايير المهمة - معدل النجاح، ووقت الدورة، وحدود القوة الآمنة - ويحدث نفسه نحو ما يحقق نتائج جيدة. هذه هي الطريقة التي ينتقل بها السلوك من "تقريبًا ما أظهره الإنسان" إلى موثوق به بجودة الإنتاج، وكيف يستمر في التحسن من التشغيلات المساعدة أثناء النشر.
لا تنتمي أي من هذه التقنيات إلى شركة واحدة - إنها أحدث ما توصل إليه فن تعلم الروبوتات. ما يهم المصنع هو أنها معًا تحل محل الشيء الذي كان يمثل عنق الزجاجة: مهندس يكتب كودًا خاصًا بالمهمة. يتعلم الروبوت المهمة؛ المهندسون الذين يزورون موقعك موجودون لتعليمه، وليس لبرمجته.
---
التحكم عن بعد (Teleoperation): الجسر من المحاكاة إلى الاستقلالية
تكتشف المحاكاة معظم الأخطاء، لكن لا يوجد توأم رقمي يتنبأ بكل ما يلقيه يوم إنتاج حقيقي على الروبوت. يتم سد هذه الفجوة في أرض المصنع. أثناء النشر، يقوم المهندسون بالتحكم عن بعد في الروبوت الشبيه بالبشر من خلال الحالات الهامشية التي لم تستطع المحاكاة توقعها بالكامل - الجزء الذي تم تسميته بشكل خاطئ، المنصة المائلة، الصندوق الذي يصل نصف مفتوح.
يقوم التحكم عن بعد بوظيفتين في وقت واحد. فهو يحافظ على استمرار الخط بينما لا يزال الروبوت يتعلم، لأن الإنسان يشارك في الحلقة بالضبط في المواقف التي لا يستطيع الروبوت التعامل معها بمفرده بعد. ويولد أهم بيانات تدريب موجودة: كل تشغيل بمساعدة هو عرض للسلوك الصحيح، يتم إعادته إلى مهارات الروبوت. على مدار النشر، يتغير التوازن - تصبح التشغيلات المساعدة نادرة، وتصبح التشغيلات المستقلة هي القاعدة، حتى يقف الروبوت بمفرده.
لا يتطلب أي من هذا أن يقوم أي شخص من موظفي العميل بتشغيل الروبوت. يصل التحكم عن بعد، مثل بقية عمل الروبوتات، مع فريق النشر ويترك وراءه روبوتًا لم يعد بحاجة إليه.
---
النشر في العالم الحقيقي: كيف تبدو العملية بدون مهندسين
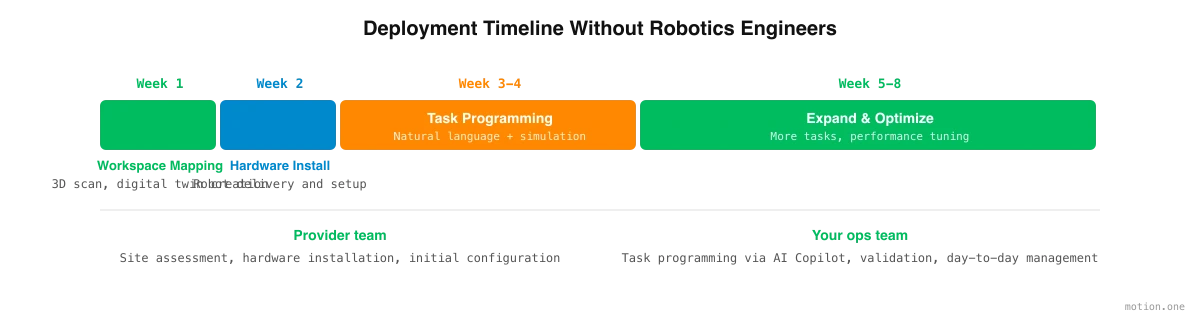
إليك كيف تبدو مهمة التكامل النموذجية لمصنع متوسط الحجم بدون مهندس روبوتات في طاقم العمل:
الأسابيع 1-2: تقييم الموقع ورسم خرائط مساحة العمل. يقوم فريق النشر بإجراء تقييم للموقع - في الموقع أو عن بعد باستخدام المسح ثلاثي الأبعاد. يتم رقمنة مساحة العمل المادية لإنشاء التوأم الرقمي، ويتم توثيق سير العمل الرئيسية وتحديد أولوياتها.
الأسابيع 3-4: تركيب الأجهزة والتقاط المهام. يتم تسليم الروبوت الشبيه بالبشر وتركيبه فعليًا بواسطة فريق النشر، على غرار كيفية تعامل بائعي المعدات الصناعية مع التركيب اليوم. بالتوازي، يصف المشغلون مهامهم ويتم تسجيلهم وهم يؤدونها - المادة الخام التي يبدأ منها التدريب. لا يلزم وجود موظفين هندسيين مستمرين.
الأسابيع 5-10: التدريب والمحاكاة والتشغيل بمساعدة. يقوم Field Deployment Engineers بتدريب الروبوت على مهام العميل، بدءًا من الأبسط والأكثر تكرارًا. يتم التدرب على كل سير عمل في التوأم الرقمي، ومراجعته من قبل فريق العمليات، وتحسينه قبل أن يصل إلى أرض المصنع. في أرض المصنع نفسها، يقوم المهندسون بالتحكم عن بعد في الروبوت من خلال الحالات الهامشية المتبقية، وكل تشغيل بمساعدة يدفع المهمة أقرب إلى الاستقلالية. المهام الأولى عادة ما تكون الالتقاط والوضع، أو التعبئة على منصات نقالة، أو المناولة الأساسية للمواد - عمل عالي الحجم ومنخفض التباين يحقق عائد استثمار فوري.
الأسابيع 11-15: تسليم الاستقلالية والتحسين. تتناقص التشغيلات المساعدة مع تولي الروبوت المسؤولية. يتوسع الفريق ليشمل سير عمل أكثر تعقيدًا - مهام الفحص، وعمليات التجميع، وصيانة الآلات - ويتم تدريب المشغلين على كل منها فور بدء تشغيلها. تحسن بيانات الأداء من المهام المبكرة الدقة للمهام اللاحقة.
مستمر: المراقبة والتكرار. تتتبع منصة الأسطول أداء المهام، واستخدام الروبوت، ومعدلات الأخطاء، وتنبيهات الصيانة. يحدد موظفو العمليات التغييرات مع تحول متطلبات الإنتاج - خط إنتاج جديد، سير عمل معدل، تحول موسمي في الحجم. يتم إجراء هذه التعديلات في Workflow Builder وإعادة التحقق من صحتها في المحاكاة، دون أن يوظف المصنع مهندسًا.
طوال المهمة، يتابع العميل التقدم ويقدم كل الموافقات في بوابة آمنة عبر الإنترنت، وليس في سلاسل البريد الإلكتروني. تستغرق مهمة التكامل النموذجية من 12 إلى 15 أسبوعًا من تقييم الموقع إلى التشغيل المستقل، مع وجود Field Deployment Engineer في الموقع طوال الوقت. قارن ذلك بالنموذج التقليدي، حيث يمكن أن يستغرق توظيف مهندس روبوتات وحده من ثلاثة إلى ستة أشهر - قبل بدء أي عمل نشر.
---
السلامة والامتثال بدون موظفين متخصصين
السلامة هي الشاغل الأكثر شيوعًا الذي يثيره المصنعون عند التفكير في النشر بدون مهندسي روبوتات. إنه شاغل مشروع - وقد تم تصميم منصات الذكاء الاصطناعي الحديثة لمعالجته مباشرة.
أطر السلامة المدمجة. تفرض المنصة قيود السلامة على مستوى النظام، وليس على مستوى المستخدم. يتم تكوين حدود السرعة، وعتبات القوة، ومناطق الاستبعاد، وسلوكيات التوقف في حالات الطوارئ وفقًا لمعايير الصناعة ولا يمكن تجاوزها بواسطة تعليمات على مستوى المهمة. لا يمكن لأي تكوين لسير العمل أن يدفع الروبوت أسرع مما تسمح به حدود السلامة.
أتمتة الامتثال التنظيمي. تحدد المعايير مثل ISO 10218 (سلامة الروبوتات الصناعية) و ISO/TS 15066 (سلامة الروبوتات التعاونية) متطلبات محددة لتحديد القوة، وتقليل السرعة، والتوقف المراقَب المصنف للسلامة. تقوم المنصة بترميز هذه المتطلبات مباشرة، مما يضمن أن كل خطة مهمة متوافقة بشكل افتراضي.
دعم تقييم المخاطر. يمكن للمنصة إنشاء وثائق تقييم المخاطر بناءً على المهام المكونة ومساحة العمل - نوع الوثائق التي تتطلبها الهيئات التنظيمية ومفتشو سلامة مكان العمل. هذا لا يحل محل تدقيق السلامة المناسب، ولكنه يوفر نقطة بداية منظمة كانت تتطلب تقليديًا مهندس سلامة لإنتاجها.
اكتشاف الشذوذ. أثناء التشغيل، تراقب المنصة باستمرار الانحرافات عن السلوك المتوقع. إذا واجه الروبوت مقاومة غير متوقعة، أو إذا انخفضت قراءة المستشعر خارج النطاق الطبيعي، أو إذا دخل إنسان منطقة محظورة، يستجيب النظام تلقائيًا - يتباطأ، يتوقف، أو ينبه المشغل - دون أن يضطر أي شخص في المصنع إلى تكوين تلك الاستجابات.
مسارات التدقيق. يتم تسجيل كل تعريف مهمة، ونتيجة محاكاة، وموافقة، وحدث نشر. هذا يخلق مسار تدقيق كاملاً للامتثال التنظيمي، والتحقيق في الحوادث، والتحسين المستمر.
الفكرة الرئيسية هي أن خبرة السلامة، مثل خبرة الروبوتات، تكمن في المنصة وفريق النشر بدلاً من أن تكون مطلوبة من المشغل. مسؤولية المشغل هي وصف المهمة والسياق التشغيلي بدقة. مسؤولية المنصة هي ضمان تنفيذ تلك المهمة بأمان.
---
البدء: ما يحتاج المصنعون إلى معرفته
بالنسبة للمصنعين الذين يفكرون في هذا المسار، إليك الاعتبارات العملية:
ابدأ بالمهام الصحيحة. ليست كل مهمة تصنيعية مناسبة بنفس القدر للنشر الأولي للروبوتات الشبيهة بالبشر. ابدأ بالمهام المتكررة، والمتطلبة جسديًا، والمحددة جيدًا: مناولة المواد، والتعبئة على منصات نقالة، والفحص الأساسي، وصيانة الآلات. تحقق هذه المهام أسرع عائد استثمار وتوفر الخبرة التشغيلية اللازمة لمعالجة العمل الأكثر تعقيدًا لاحقًا.
قيم مساحة عملك. تعمل الروبوتات الشبيهة بالبشر في بيئات مصممة بشريًا، لكنها لا تزال بحاجة إلى مساحة كافية، وإضاءة مناسبة لأنظمة الرؤية، وأسطح مستقرة. تلبي معظم المصانع الحديثة هذه المتطلبات، لكن التقييم قبل النشر ضروري.
حدد خبراء المجال لديك. يجب أن يكون الأشخاص الذين سيبرمجون ويديرون الروبوتات هم الأشخاص الذين يفهمون العمل بشكل أفضل. هذا عادة ما يكون مهندس عمليات، أو مشغلًا كبيرًا، أو مدير إنتاج - شخصًا يمكنه التعبير بوضوح عما يجب أن يحدث وتقييم ما إذا كانت النتيجة تلبي معايير الجودة.
اتفق على معايير النجاح مقدمًا. قرر قبل بدء النشر كيف سيبدو النجاح: ما هي المهام، وما هو الإنتاجية، وما هو معيار الجودة. تحافظ معايير النجاح المكتوبة على صدق الطرفين وتحول القرار في نهاية التجربة إلى قياس بدلاً من نقاش.
خطط لإدارة التغيير. يؤدي إدخال الروبوتات إلى تغيير سير العمل، ويغير شعور الناس تجاه عملهم. التواصل الشفاف حول ما سيفعله الروبوت (المهام المتكررة، والمتطلبة جسديًا) وما سيفعله الناس (الإشراف، وضمان الجودة، والعمل ذو القيمة الأعلى) ضروري للتبني الناجح.
قيم الموردين بناءً على دعم النشر، وليس فقط التكنولوجيا. البرنامج هو جزء فقط من المعادلة. قيم الموردين بناءً على اكتمال دعم النشر لديهم: تقييم الموقع، وتركيب الأجهزة، والمساعدة في برمجة المهام الأولية، والتدريب، والدعم المستمر. أفضل تكنولوجيا لا قيمة لها بدون مسار موثوق به من الشراء إلى الإنتاج.
فكر في التأجير، وليس الشراء. تتغير اقتصاديات نشر الروبوتات الشبيهة بالبشر. عقد إيجار تشغيلي لمدة 36 شهرًا يشمل الصيانة، وبرامج الأسطول، والتأمين - وخيار الشراء في النهاية - يحول الروبوت إلى مصروف تشغيلي يمكن التنبؤ به بدلاً من استثمار رأسمالي. هذا يزيل الحاجز المالي الأولي ويواءم التكاليف مع تحقيق القيمة.
نافذة الميزة مفتوحة الآن. المصنعون الذين ينشرون الروبوتات الشبيهة بالبشر اليوم - حتى بدون مهندسي روبوتات في طاقم العمل - سيبنون قدرات تشغيلية ومعرفة مؤسسية تتراكم بمرور الوقت. أولئك الذين ينتظرون الظروف "المثالية"، أو التوظيف "الصحيح"، أو التكنولوجيا "الناضجة" سيجدون أنفسهم متأخرين بشكل دائم.
الروبوتات جاهزة. نموذج النشر جاهز. السؤال هو ما إذا كانت عمليتك جاهزة للسماح للأشخاص الذين يفهمون العمل بتحديد ما تفعله الآلات.
---