场景: 电子产品质量控制中的仿人机器人
模拟场景:人形机器人在精密电子组装厂进行巡回质检,以消除固定检测点之间的盲区。
Motion1 Inc. ·
电子产品组装 - 元器件检测与质量控制
一个模拟场景:本文描述了一个代表性的部署案例,该案例基于行业典型的操作模式构建,而非针对特定客户的报告。文中的数据是此类部署可能实现的效果的说明性估算。
挑战
一家为汽车行业生产电路板和传感器模块的精密电子产品组装商,面临客户日益增长的质量要求。缺陷率需要降至百万分之五十(PPM)以下,才能保留关键合同。现有的质量控制流程依赖人工目视检查员,并在生产线的特定点辅以自动光学检测(AOI)设备。
问题不在于AOI设备,它们在其设计任务上表现良好。问题在于自动化检测点之间的空白区域,元器件贴装、焊点质量和机械组装方面的缺陷可能在此处未被发现,直到最终测试。人工检查员虽然有效,但存在不一致性,尤其是在长时间轮班期间。连续工作四小时后,与疲劳相关的检测错误明显增加。
解决方案
该组装商部署了两台配备高分辨率视觉系统的人形机器人,沿生产线进行巡回质量检测。与固定式AOI设备不同,这些机器人可以在工位之间移动,并检测组装过程的不同方面。
关键工作流程包括:
- 元器件贴装验证。 机器人根据参考图像检查已贴装的电路板,标记错位、缺失或方向不正确的元器件。
- 焊点检测。 机器人利用宏观视觉功能,检查焊点是否存在桥接、冷焊、焊锡不足及其他常见缺陷。
- 机械组装检查。 对于已组装的模块,机器人验证螺钉扭矩指示、连接器就位和标签贴装。
检测标准在车队管理平台中定义为可配置的质量配置文件。不同产品可以有不同的检测参数,并且配置文件进行版本控制以保持可追溯性。
部署时间线
- 第1-2个月: 与质量工程团队协作开发检测配置文件。将参考图像和验收标准加载到车队管理平台中。
- 第3个月: 第一台机器人部署到主要SMT生产线。与人工检查员并行以“影子模式”运行进行验证,标记缺陷但不触发生产停止。
- 第4个月: 影子模式结果得到验证。机器人在所有测试的缺陷类别中,缺陷检测率与人工检查员持平或更高。机器人被授权对已确认的缺陷触发生产暂停。
- 第5个月: 第二台机器人部署到机械组装线。
模拟结果(前8个月)
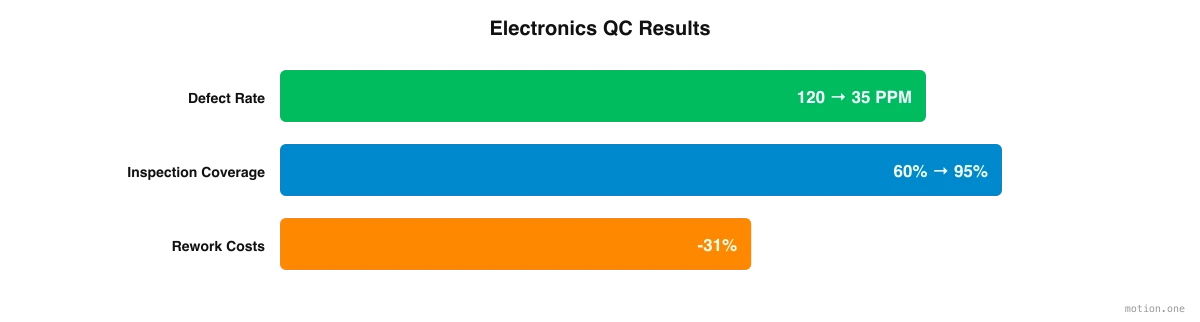
- 缺陷漏检率: 从120 PPM降至35 PPM,远低于主要客户要求的50 PPM目标。
- 检测一致性: 所有班次的检测准确性保持不变,消除了人工检查员观察到的与疲劳相关的下降。
- 误报率: 最初为2.8%,经过两个月的检测配置文件优化后降至0.9%。
- 检测覆盖率: 从约60%的生产(受限于人工检查员可用性)提高到95%的生产。
- 质量成本: 由于更早地发现缺陷,返工成本降低了31%。在元器件贴装阶段发现的缺陷,其修复成本远低于在最终测试中发现的缺陷。
- 客户审计: 在此期间的两次客户审计中,均特别赞扬了机器人辅助检测项目。一位客户将其列为授予扩大合同的一个因素。
主要启示
对于考虑部署人形机器人的制造商,该检测项目提供了几点实用经验:
- 从一致性比速度更重要的环节开始。 这里最有力的案例并非一个无人愿意从事的岗位。而是一项人工准确性在轮班四小时后明显下降的任务。对疲劳敏感的工作是天然的首要目标。
- 投资于软件层。 车队管理平台与硬件同等重要。版本控制的检测配置文件使质量团队能够针对不同产品设定不同的验收标准,并在这些标准变更时保持完整的可追溯性。
- 在移交权限之前以影子模式运行。 整整一个月在不停止生产的情况下标记缺陷,为质量团队提供了让机器人触发生产暂停的证据。为该验证阶段预留时间,而不是跳过它。
- 衡量重要指标。 缺陷漏检率是主要数据,但误报率、检测覆盖率和返工成本则讲述了更全面的故事。此次部署的价值远超客户合同中的PPM数字。
- 让质量团队作为作者参与,而非旁观者。 在机器人投入生产线之前,检测配置文件在前两个月与质量工程团队共同开发。拥有验收标准的人员继续拥有它们。
该组装商的经验表明,将人形机器人部署用于质量检测是实用、有益且通过现有技术可实现的。关键在于将其视为一项质量计划而非技术采购,并以质量体系其他部分已有的相同严谨性进行验证、配置文件管理和记录保存。