シナリオ: 電子機器の品質管理におけるヒューマノイドロボット
想定されるシナリオは、精密電子機器組立業者において、ヒューマノイドロボットが固定検査ポイント間の隙間を埋めるべく巡回品質検査を行うというものです。
Motion1 Inc. ·
電子機器組立 - 部品検査と品質管理
モデル化されたシナリオ:この記事は、特定の顧客との契約に関する報告ではなく、業界に典型的な運用パターンに基づいて構築された代表的な導入事例を説明しています。提示される数値は、この種の導入が達成できる可能性のある推定値です。
課題
自動車産業向けに回路基板やセンサーモジュールを製造する精密電子機器組立業者は、顧客からの品質要求の高まりに直面していました。主要な契約を維持するためには、不良率を50 PPM(parts per million:百万分率)未満に削減する必要がありました。既存の品質管理プロセスは、人間の目視検査員に依存しており、生産ラインの特定の箇所で自動光学検査(AOI)装置によって補完されていました。
問題はAOI装置ではありませんでした。それらは設計されたタスクにおいて良好に機能していました。問題は、自動検査ポイント間のギャップにありました。そこでは、部品の配置、はんだ品質、機械的組立における欠陥が、最終テストまで検出されない可能性がありました。人間の検査員は効果的でしたが、特に長時間勤務では一貫性に欠けました。疲労による検査エラーは、4時間の連続作業後に測定可能なほど増加しました。
ソリューション
組立業者は、高解像度ビジョンシステムを搭載した2台のヒューマノイドロボットを導入し、生産ラインに沿って巡回品質検査を実施させました。固定されたAOI装置とは異なり、これらのロボットはステーション間を移動し、組立プロセスのさまざまな側面を検査することができました。
主要なワークフローは以下の通りです。
- 部品配置の検証。 ロボットは、実装された回路基板を参照画像と照合し、位置ずれ、欠落、または誤った向きの部品を特定します。
- はんだ接合部の検査。 マクロビジョン機能を使用して、ロボットははんだ接合部のはんだブリッジ、コールドジョイント、はんだ不足、その他の一般的な欠陥を検査します。
- 機械的組立の確認。 組立済みモジュールの場合、ロボットはネジのトルクインジケーター、コネクタの嵌合、ラベルの配置を確認します。
検査基準は、フリート管理プラットフォーム内で設定可能な品質プロファイルとして定義されました。異なる製品には異なる検査パラメーターを設定でき、プロファイルはトレーサビリティを維持するためにバージョン管理されました。
導入タイムライン
- 1~2ヶ月目: 品質エンジニアリングチームとの共同による検査プロファイルの開発。参照画像と受け入れ基準がフリート管理プラットフォームにロードされました。
- 3ヶ月目: 最初のロボットを主要なSMTラインに導入。「シャドーモード」で人間の検査員と並行して稼働し、検証を実施しました。欠陥を特定しましたが、生産停止はトリガーしませんでした。
- 4ヶ月目: シャドーモードの結果を検証。ロボットの欠陥検出率は、テストされたすべての欠陥カテゴリにおいて、人間の検査員と同等かそれ以上でした。ロボットは、確認された欠陥に対して生産停止をトリガーする権限を与えられました。
- 5ヶ月目: 2台目のロボットを機械組立ラインに導入。
モデル化された結果(最初の8ヶ月間)
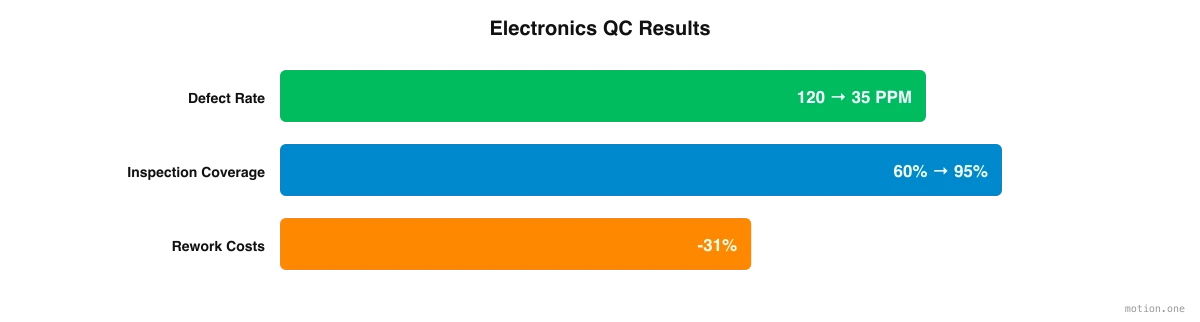
- 欠陥流出率: 120 PPMから35 PPMに削減され、主要顧客が要求する50 PPMの目標を大幅に下回りました。
- 検査の一貫性: 検査精度はすべてのシフトで一定に保たれ、人間の検査員に見られた疲労による低下が解消されました。
- 誤検出率: 初期は2.8%でしたが、2ヶ月間の検査プロファイル改善後、0.9%に削減されました。
- 検査カバレッジ: 生産量の約60%(人間の検査員の可用性によって制限)から95%に増加しました。
- 品質コスト: 欠陥の早期検出により、手直しコストが31%減少しました。部品配置段階で発見された欠陥は、最終テストで発見されたものよりも修正費用が大幅に安価です。
- 顧客監査: この期間中に行われた2回の顧客監査では、ロボット支援検査プログラムが特に高く評価されました。ある顧客は、契約拡大の要因としてこれを挙げました。
主な教訓
ヒューマノイドロボットの導入を検討している製造業者にとって、この検査プログラムはいくつかの実践的な教訓を提供します。
- 速度よりも一貫性が重要な箇所から始める。 ここでの最も強力な事例は、誰もやりたがらない役割ではありませんでした。それは、シフトで4時間経過すると人間の精度が測定可能なほど低下する作業でした。疲労の影響を受けやすい作業は、自然な最初のターゲットとなります。
- ソフトウェア層に投資する。 フリート管理プラットフォームは、ハードウェアと同じくらい重要でした。バージョン管理された検査プロファイルにより、品質チームは製品ごとに異なる受け入れ基準を設定し、それらの基準が変更された際の完全なトレーサビリティを維持することができました。
- 権限を委譲する前にシャドーモードで運用する。 生産を停止せずに欠陥を特定する1ヶ月間の運用は、ロボットが生産停止をトリガーすることを品質チームが承認するための証拠となりました。この検証フェーズに時間を割くことを計画し、省略しないようにしてください。
- 重要なものを測定する。 欠陥流出率は主要な数値でしたが、誤検出率、検査カバレッジ、手直しコストが全体像をより詳細に示しました。導入の価値は、顧客契約におけるPPM数値だけにとどまりませんでした。
- 品質チームを傍観者ではなく、作成者として巻き込む。 ロボットがラインに導入される前の最初の2ヶ月間で、検査プロファイルは品質エンジニアリングチームと共同で開発されました。受け入れ基準の所有者は、引き続きそれらを所有しました。
この組立業者の経験は、品質検査のためのヒューマノイドロボットの導入が、現在の技術で実用的、有益、かつ達成可能であることを示しています。重要なのは、これを単なる技術購入としてではなく、品質プログラムとして扱い、検証、プロファイル管理、記録保持において、既存の品質システムがすでに受けているのと同じ厳密さで取り組むことです。