Scenario: Humanoida robotar i elektronikkvalitetskontroll
Ett modellerat scenario: humanoida robotar för rörlig kvalitetsinspektion hos en tillverkare av precisionselektronik, som täpper till luckorna mellan fasta inspektionspunkter.
Motion1 Inc. ·
Elektronikmontering – Komponentinspektion och Kvalitetskontroll
Ett modellerat scenario: denna artikel beskriver en representativ implementering, baserad på operativa mönster typiska för sektorn, snarare än en rapport om ett namngivet kunduppdrag. Siffrorna är illustrativa uppskattningar av vad en implementering av denna form kan uppnå.
Utmaningen
En precisionsmonterare av elektronik som producerar kretskort och sensormoduler för bilindustrin stod inför ökande kvalitetskrav från sina kunder. Defektfrekvensen behövde sjunka under 50 delar per miljon (PPM) för att behålla viktiga kontrakt. Den befintliga kvalitetskontrollprocessen förlitade sig på mänskliga visuella inspektörer, kompletterade med automatiserade optiska inspektionsmaskiner (AOI) vid specifika punkter i produktionslinjen.
Problemet var inte AOI-maskinerna – de presterade väl på de uppgifter de var designade för. Problemet var luckorna mellan automatiserade inspektionspunkter, där defekter i komponentplacering, lödkvalitet och mekanisk montering kunde förbli oupptäckta fram till sluttestning. Mänskliga inspektörer var effektiva men inkonsekventa, särskilt under långa skift. Trötthetsrelaterade inspektionsfel ökade mätbart efter fyra timmars kontinuerligt arbete.
Lösningen
Monteraren implementerade två humanoida robotar utrustade med högupplösta visionssystem för att utföra rörliga kvalitetsinspektioner längs produktionslinjen. Till skillnad från fasta AOI-maskiner kunde dessa robotar röra sig mellan stationer och inspektera olika aspekter av monteringsprocessen.
Viktiga arbetsflöden inkluderade:
- Verifiering av komponentplacering. Robotar inspekterar monterade kretskort mot referensbilder och flaggar feljusterade, saknade eller felorienterade komponenter.
- Inspektion av lödfogar. Med hjälp av makrovissionsfunktioner undersöker robotar lödfogar för bryggor, kalla lödningar, otillräckligt löd och andra vanliga defekter.
- Kontroller av mekanisk montering. För monterade moduler verifierar robotar skruvdragningsindikatorer, anslutningspassning och etikettplacering.
Inspektionskriterier definierades i fleet management-plattformen som konfigurerbara kvalitetsprofiler. Olika produkter kunde ha olika inspektionsparametrar, och profiler var versionskontrollerade för att upprätthålla spårbarhet.
Implementeringstidslinje
- Månad 1-2: Samarbetsutveckling av inspektionsprofiler med kvalitetsteknikteamet. Referensbilder och acceptanskriterier laddades in i fleet management-plattformen.
- Månad 3: Första roboten implementerades på den primära SMT-linjen. Drevs i "skuggläge" tillsammans med mänskliga inspektörer för validering – flaggade defekter men utlöste inte produktionsstopp.
- Månad 4: Resultat från skuggläget validerades. Robotens defektdetekteringsgrad matchade eller överträffade mänskliga inspektörer inom alla testade defektkategorier. Roboten auktoriserades att utlösa produktionsstopp för bekräftade defekter.
- Månad 5: Andra roboten implementerades på den mekaniska monteringslinjen.
Modellerade Resultat (Första 8 Månaderna)
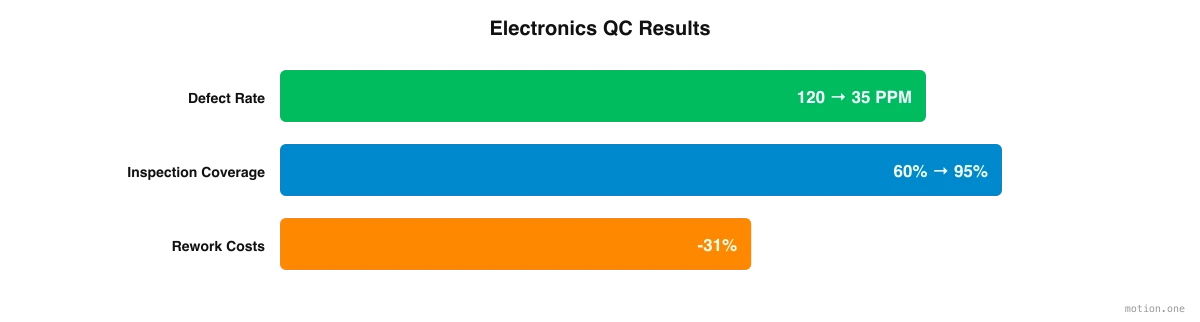
- Defektutsläppsfrekvens: Reducerades från 120 PPM till 35 PPM, väl under det 50 PPM-mål som krävdes av nyckelkunder.
- Inspektionskonsistens: Inspektionsnoggrannheten förblev konstant över alla skift, vilket eliminerade den trötthetsrelaterade nedgång som observerats hos mänskliga inspektörer.
- Falsk positiv frekvens: Ursprungligen 2,8%, reducerades till 0,9% efter två månaders förfining av inspektionsprofilen.
- Inspektionsomfattning: Ökade från cirka 60% av produktionen (begränsat av mänsklig inspektörstillgänglighet) till 95% av produktionen.
- Kvalitetskostnad: Omarbetningskostnaderna minskade med 31% tack vare tidigare defektdetektering. Defekter som upptäcks i komponentplaceringsstadiet är betydligt billigare att åtgärda än de som hittas vid sluttestet.
- Kundrevisioner: Två kundrevisioner under perioden berömde specifikt det robotassisterade inspektionsprogrammet. En kund nämnde det som en faktor vid tilldelningen av ett utökat kontrakt.
Viktiga Insikter
För tillverkare som överväger implementering av humanoida robotar erbjuder detta inspektionsprogram flera praktiska lärdomar:
- Börja där konsekvens är viktigare än hastighet. Det starkaste argumentet här var inte en roll som ingen ville fylla. Det var en uppgift där mänsklig noggrannhet minskade mätbart efter fyra timmar på skiftet. Trötthetskänsligt arbete är ett naturligt första mål.
- Investera i mjukvarulagret. Fleet management-plattformen var lika viktig som hårdvaran. Versionskontrollerade inspektionsprofiler lät kvalitetsteamet hantera olika acceptanskriterier per produkt och upprätthålla full spårbarhet när dessa kriterier ändrades.
- Kör i skuggläge innan du överlämnar auktoritet. En hel månad med att flagga defekter utan att stoppa produktionen gav kvalitetsteamet bevis för att låta roboten utlösa produktionsstopp. Budgetera tid för den valideringsfasen istället för att hoppa över den.
- Mät det som är viktigt. Defektutsläppsfrekvensen var huvudnumret, men falsk positiv frekvens, inspektionsomfattning och kostnaden för omarbetning berättade hela historien. Värdet av implementeringen sträckte sig långt bortom PPM-siffran i kundkontraktet.
- Involvera kvalitetsteamet som författare, inte åskådare. Inspektionsprofiler utvecklades gemensamt med kvalitetsteknikteamet under de första två månaderna, innan en robot ens nådde linjen. De personer som ägde acceptanskriterierna fortsatte att äga dem.
Denna monterares erfarenhet visar att implementering av humanoida robotar för kvalitetsinspektion är praktisk, fördelaktig och uppnåelig med nuvarande teknik. Nyckeln är att behandla det som ett kvalitetsprogram snarare än ett teknikinköp, med samma noggrannhet i validering, profilhantering och dokumentation som resten av kvalitetssystemet redan får.