Scenarie: Humanoide Robotter i Elektronik Kvalitetskontrol
Et modelleret scenarie: humanoide robotter på omrejsende kvalitetsinspektion hos en præcisionselektronikmontør, der lukker hullerne mellem faste inspektionspunkter.
Motion1 Inc. ·
Elektronikmontage - Komponentinspektion og Kvalitetskontrol
Et modelleret scenarie: denne artikel beskriver en repræsentativ implementering, bygget på operationelle mønstre, der er typiske for sektoren, snarere end en rapport om en navngiven kundeengagement. Tallene er illustrative estimater af, hvad en implementering af denne form kan opnå.
Udfordringen
En præcisionselektronikmontør, der producerer printplader og sensormoduler til bilindustrien, stod over for stigende kvalitetskrav fra sine kunder. Fejlprocenter skulle falde til under 50 dele pr. million (PPM) for at bevare vigtige kontrakter. Den eksisterende kvalitetskontrolproces var afhængig af menneskelige visuelle inspektører, suppleret med automatiserede optiske inspektionsmaskiner (AOI) på specifikke punkter i produktionslinjen.
Problemet var ikke AOI-maskinerne – de fungerede godt til de opgaver, de var designet til. Problemet var hullerne mellem automatiserede inspektionspunkter, hvor defekter i komponentplacering, loddekvalitet og mekanisk montage kunne forblive uopdaget indtil den endelige test. Menneskelige inspektører var effektive, men inkonsekvente, især under lange vagter. Træthedsrelaterede inspektionsfejl steg målbart efter fire timers kontinuerligt arbejde.
Løsningen
Montøren implementerede to humanoide robotter udstyret med højopløselige visionssystemer til at udføre omrejsende kvalitetsinspektioner langs produktionslinjen. I modsætning til faste AOI-maskiner kunne disse robotter bevæge sig mellem stationer og inspicere forskellige aspekter af montageprocessen.
Nøglearbejdsgange omfattede:
- Verifikation af komponentplacering. Robotter inspicerer befolkede printplader mod referencebilleder og markerer forkert justerede, manglende eller forkert orienterede komponenter.
- Inspektion af loddesamlinger. Ved hjælp af makrovisionsfunktioner undersøger robotter loddesamlinger for broer, kolde samlinger, utilstrækkelig lodning og andre almindelige defekter.
- Kontrol af mekanisk montage. For samlede moduler verificerer robotter skruemomentindikatorer, stikmontering og etiketplacering.
Inspektionskriterier blev defineret i flådestyringsplatformen som konfigurerbare kvalitetsprofiler. Forskellige produkter kunne have forskellige inspektionsparametre, og profiler blev versionsstyret for at opretholde sporbarhed.
Implementeringstidslinje
- Måned 1-2: Samarbejdsudvikling af inspektionsprofiler med kvalitetsteknikteamet. Referencebilleder og acceptkriterier blev indlæst i flådestyringsplatformen.
- Måned 3: Første robot implementeret på den primære SMT-linje. Opererede i "skyggetilstand" sammen med menneskelige inspektører til validering – markerede defekter, men udløste ikke produktionsstop.
- Måned 4: Resultater fra skyggetilstand valideret. Robottens defektdetekteringsrate matchede eller overgik menneskelige inspektører på tværs af alle testede defektkategorier. Robotten blev autoriseret til at udløse produktionsstop for bekræftede defekter.
- Måned 5: Anden robot implementeret på den mekaniske montagelinje.
Modellerede Resultater (Første 8 Måneder)
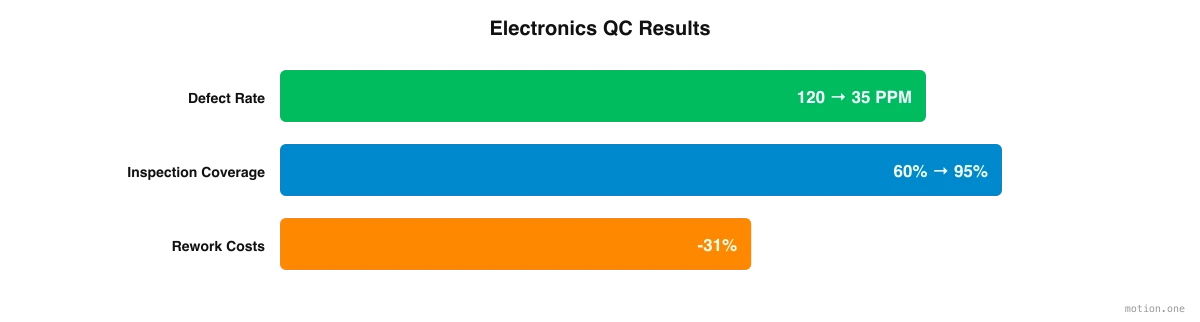
- Fejlundslippelsesrate: Reduceret fra 120 PPM til 35 PPM, et godt stykke under det 50 PPM-mål, der kræves af nøglekunder.
- Inspektionskonsistens: Inspektionsnøjagtigheden forblev konstant på tværs af alle skift, hvilket eliminerede den træthedsrelaterede tilbagegang, der blev observeret hos menneskelige inspektører.
- Falsk positiv rate: Oprindeligt 2,8%, reduceret til 0,9% efter to måneders forfining af inspektionsprofilen.
- Inspektionsdækning: Øget fra cirka 60% af produktionen (begrænset af menneskelig inspektørtilgængelighed) til 95% af produktionen.
- Kvalitetsomkostninger: Omkostninger til omarbejde faldt med 31% på grund af tidligere defektdetektering. Defekter fanget på komponentplaceringsstadiet er betydeligt billigere at rette end dem, der findes ved den endelige test.
- Kundeaudits: To kundeaudits i perioden roste specifikt det robotassisterede inspektionsprogram. Én kunde nævnte det som en faktor i tildelingen af en udvidet kontrakt.
Vigtigste Læringspunkter
For producenter, der overvejer implementering af humanoide robotter, tilbyder dette inspektionsprogram flere praktiske lektioner:
- Start der, hvor konsistens betyder mere end hastighed. Den stærkeste sag her var ikke en rolle, ingen ønskede at udfylde. Det var en opgave, hvor menneskelig nøjagtighed faldt målbart efter fire timer på vagt. Træthedsfølsomt arbejde er et naturligt første mål.
- Invester i softwarelaget. Flådestyringsplatformen betød lige så meget som hardwaren. Versionsstyrede inspektionsprofiler lod kvalitetsteamet opretholde forskellige acceptkriterier pr. produkt og bevare fuld sporbarhed, efterhånden som disse kriterier ændrede sig.
- Kør i skyggetilstand, før autoritet overdrages. En hel måned med at markere defekter uden at stoppe produktionen gav kvalitetsteamet bevis for at lade robotten udløse produktionsstop. Afsæt tid til denne valideringsfase i stedet for at springe den over.
- Mål det, der betyder noget. Fejlundslippelsesraten var hovedtallet, men falsk positiv rate, inspektionsdækning og omkostningerne ved omarbejde fortalte den fulde historie. Værdien af implementeringen strakte sig langt ud over PPM-tallet i kundekontrakten.
- Involver kvalitetsteamet som forfattere, ikke tilskuere. Inspektionsprofiler blev udviklet i fællesskab med kvalitetsteknikteamet over de første to måneder, før en robot nogensinde nåede linjen. De mennesker, der ejede acceptkriterierne, fortsatte med at eje dem.
Denne montørs erfaring viser, at implementering af humanoide robotter til kvalitetsinspektion er praktisk, gavnlig og opnåelig med nuværende teknologi. Nøglen er at behandle det som et kvalitetsprogram snarere end et teknologikøb, med den samme stringens i validering, profilhåndtering og registrering, som resten af kvalitetssystemet allerede får.