Senaryo: İnsansı Robotlar Elektronik Kalite Kontrolünde
Modellenmiş bir senaryo: Hassas elektronik montaj tesisinde, sabit denetim noktaları arasındaki boşlukları kapatmak üzere gezici kalite denetimi gerçekleştiren insansı robotlar.
Motion1 Inc. ·
Elektronik Montaj - Bileşen Denetimi ve Kalite Kontrolü
Modellenmiş bir senaryo: bu makale, sektör için tipik operasyonel kalıplardan oluşturulmuş temsili bir dağıtımı açıklamaktadır, belirli bir müşteri etkileşimi hakkında bir rapor olmaktan ziyade. Rakamlar, bu şekilde bir dağıtımın neler başarabileceğine dair açıklayıcı tahminlerdir.
Zorluk
Otomotiv endüstrisi için devre kartları ve sensör modülleri üreten hassas bir elektronik montajcı, müşterilerinden artan kalite talepleriyle karşı karşıya kaldı. Anahtar sözleşmeleri sürdürmek için kusur oranlarının milyonda 50 parçanın (PPM) altına düşmesi gerekiyordu. Mevcut kalite kontrol süreci, üretim hattının belirli noktalarında otomatik optik denetim (AOI) makineleriyle desteklenen insan görsel denetçilere dayanıyordu.
Sorun AOI makineleri değildi – tasarlanmış oldukları görevlerde iyi performans gösteriyorlardı. Sorun, bileşen yerleşimi, lehim kalitesi ve mekanik montajdaki kusurların son testlere kadar tespit edilemeyebileceği otomatik denetim noktaları arasındaki boşluklardı. İnsan denetçiler etkili ancak tutarsızdı, özellikle uzun vardiyalar sırasında. Yorgunluğa bağlı denetim hataları, dört saatlik sürekli çalışmadan sonra ölçülebilir şekilde arttı.
Çözüm
Montajcı, üretim hattı boyunca gezici kalite denetimleri yapmak üzere yüksek çözünürlüklü görüş sistemleriyle donatılmış iki insansı robotu devreye aldı. Sabit AOI makinelerinin aksine, bu robotlar istasyonlar arasında hareket edebilir ve montaj sürecinin farklı yönlerini denetleyebilirlerdi.
Temel iş akışları şunları içeriyordu:
- Bileşen yerleşimi doğrulaması. Robotlar, doldurulmuş devre kartlarını referans görüntülerle karşılaştırarak yanlış hizalanmış, eksik veya yanlış yönlendirilmiş bileşenleri işaretler.
- Lehim bağlantısı denetimi. Makro görüş yeteneklerini kullanarak, robotlar lehim bağlantılarını köprüler, soğuk lehimler, yetersiz lehim ve diğer yaygın kusurlar açısından inceler.
- Mekanik montaj kontrolleri. Montajlı modüller için robotlar, vida tork göstergelerini, konektör yerleşimini ve etiket konumlandırmasını doğrular.
Denetim kriterleri, filo yönetim platformunda yapılandırılabilir kalite profilleri olarak tanımlandı. Farklı ürünler farklı denetim parametrelerine sahip olabilir ve izlenebilirliği sürdürmek için profiller sürüm kontrollüydü.
Dağıtım Zaman Çizelgesi
- Ay 1-2: Kalite mühendisliği ekibiyle denetim profillerinin işbirliğine dayalı geliştirilmesi. Referans görüntüler ve kabul kriterleri filo yönetim platformuna yüklendi.
- Ay 3: Birincil SMT hattında ilk robotun devreye alınması. Doğrulama için insan denetçilerin yanında "gölge modunda" çalıştırıldı – kusurları işaretledi ancak üretim duruşlarını tetiklemedi.
- Ay 4: Gölge modu sonuçları doğrulandı. Robotun kusur tespit oranı, test edilen tüm kusur kategorilerinde insan denetçilerle eşleşti veya onları aştı. Robot, onaylanmış kusurlar için üretim duruşlarını tetikleme yetkisi aldı.
- Ay 5: Mekanik montaj hattında ikinci robotun devreye alınması.
Modellenmiş Sonuçlar (İlk 8 Ay)
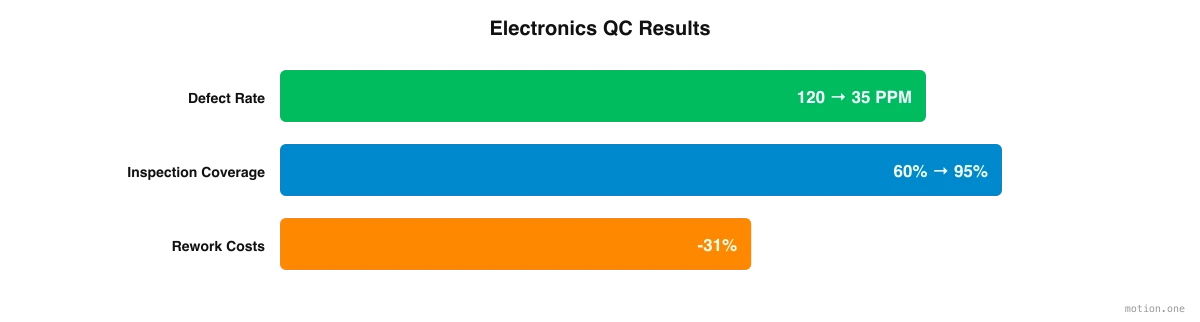
- Kusur kaçış oranı: 120 PPM'den 35 PPM'ye düşürüldü, bu da anahtar müşterilerin gerektirdiği 50 PPM hedefinin oldukça altındaydı.
- Denetim tutarlılığı: Denetim doğruluğu tüm vardiyalarda sabit kaldı, insan denetçilerde gözlemlenen yorgunluğa bağlı düşüş ortadan kaldırıldı.
- Yanlış pozitif oranı: Başlangıçta %2,8 iken, iki aylık denetim profili iyileştirmesinden sonra %0,9'a düşürüldü.
- Denetim kapsamı: Üretimin yaklaşık %60'ından (insan denetçi mevcudiyetiyle sınırlı) üretimin %95'ine çıkarıldı.
- Kalite maliyeti: Daha erken kusur tespiti sayesinde yeniden işleme maliyetleri %31 azaldı. Bileşen yerleştirme aşamasında yakalanan kusurları düzeltmek, son testte bulunanlardan önemli ölçüde daha ucuzdur.
- Müşteri denetimleri: Bu dönemdeki iki müşteri denetimi, robot destekli denetim programını özellikle övdü. Bir müşteri, bunu genişletilmiş bir sözleşme verilmesinde bir faktör olarak gösterdi.
Temel Çıkarımlar
İnsansı robot dağıtımını düşünen üreticiler için bu denetim programı, birkaç pratik ders sunmaktadır:
- Tutarlılığın hızdan daha önemli olduğu yerden başlayın. Buradaki en güçlü durum, kimsenin doldurmak istemediği bir rol değildi. İnsan doğruluğunun vardiyada dört saat sonra ölçülebilir şekilde azaldığı bir görevdi. Yorgunluğa duyarlı işler doğal bir ilk hedeftir.
- Yazılım katmanına yatırım yapın. Filo yönetim platformu, donanım kadar önemliydi. Sürüm kontrollü denetim profilleri, kalite ekibinin ürün başına farklı kabul kriterleri belirlemesine ve bu kriterler değiştikçe tam izlenebilirliği sürdürmesine olanak sağladı.
- Yetkiyi devretmeden önce gölge modunda çalıştırın. Üretimi durdurmadan bir ay boyunca kusurları işaretlemek, kalite ekibine robotun üretim duruşlarını tetiklemesine izin verecek kanıtı sağladı. Bu doğrulama aşaması için zaman ayırın, atlamayın.
- Önemli olanı ölçün. Kusur kaçış oranı manşet rakamdı, ancak yanlış pozitif oranı, denetim kapsamı ve yeniden işleme maliyeti daha eksiksiz bir hikaye anlattı. Dağıtımın değeri, müşteri sözleşmesindeki PPM rakamının çok ötesine geçti.
- Kalite ekibini seyirci olarak değil, yazar olarak dahil edin. Denetim profilleri, bir robot hatta ulaşmadan önce ilk iki ay boyunca kalite mühendisliği ekibiyle ortaklaşa geliştirildi. Kabul kriterlerinin sahibi olan kişiler, bu sahipliği sürdürdü.
Bu montajcının deneyimi, kalite denetimi için insansı robot dağıtımının mevcut teknolojiyle pratik, faydalı ve ulaşılabilir olduğunu göstermektedir. Anahtar, bunu bir teknoloji satın alımı yerine bir kalite programı olarak ele almak, doğrulama, profil yönetimi ve kayıt tutmada kalite sisteminin geri kalanının zaten sahip olduğu aynı titizliği göstermektir.